初めて学ぶ人のための、シリーズの入口
(一番最初に読んで)ドローン・ロボティクス・自動運転概論 ― AIと素材が変える現在と未来
ドローンの産業利用、AIロボティクス、自動運転の各国の動きを、初心者にも分かる三つの入口から。現状・課題・条件付きの未来像と、素材技術の役割をつなぎます。
この分野は、AIが現実の世界を見て、機械を動かす技術です。空を飛ぶドローン、物を扱うロボット、道路を走る自動運転車では、同じAIでも失敗したときの影響と、使える条件が違います。賢いモデル、丈夫な身体、安全な運用の三つを組み合わせて初めて、役に立つサービスになります。
この記事は個々の技術の詳細ではなく、三分野の現在地と、次に何を読めばよいかをつかむための入口です。
全体像:「感じる・判断する・動く」を現場で繰り返す
橋のひびを撮るドローン、棚から部品を取る腕、交差点を曲がる車を想像してください。まずカメラなどで周囲を測り、現在地や相手の動きを推定し、次の動作を決め、モーターやブレーキを動かします。その結果をまた測ります。これが共通の循環です。
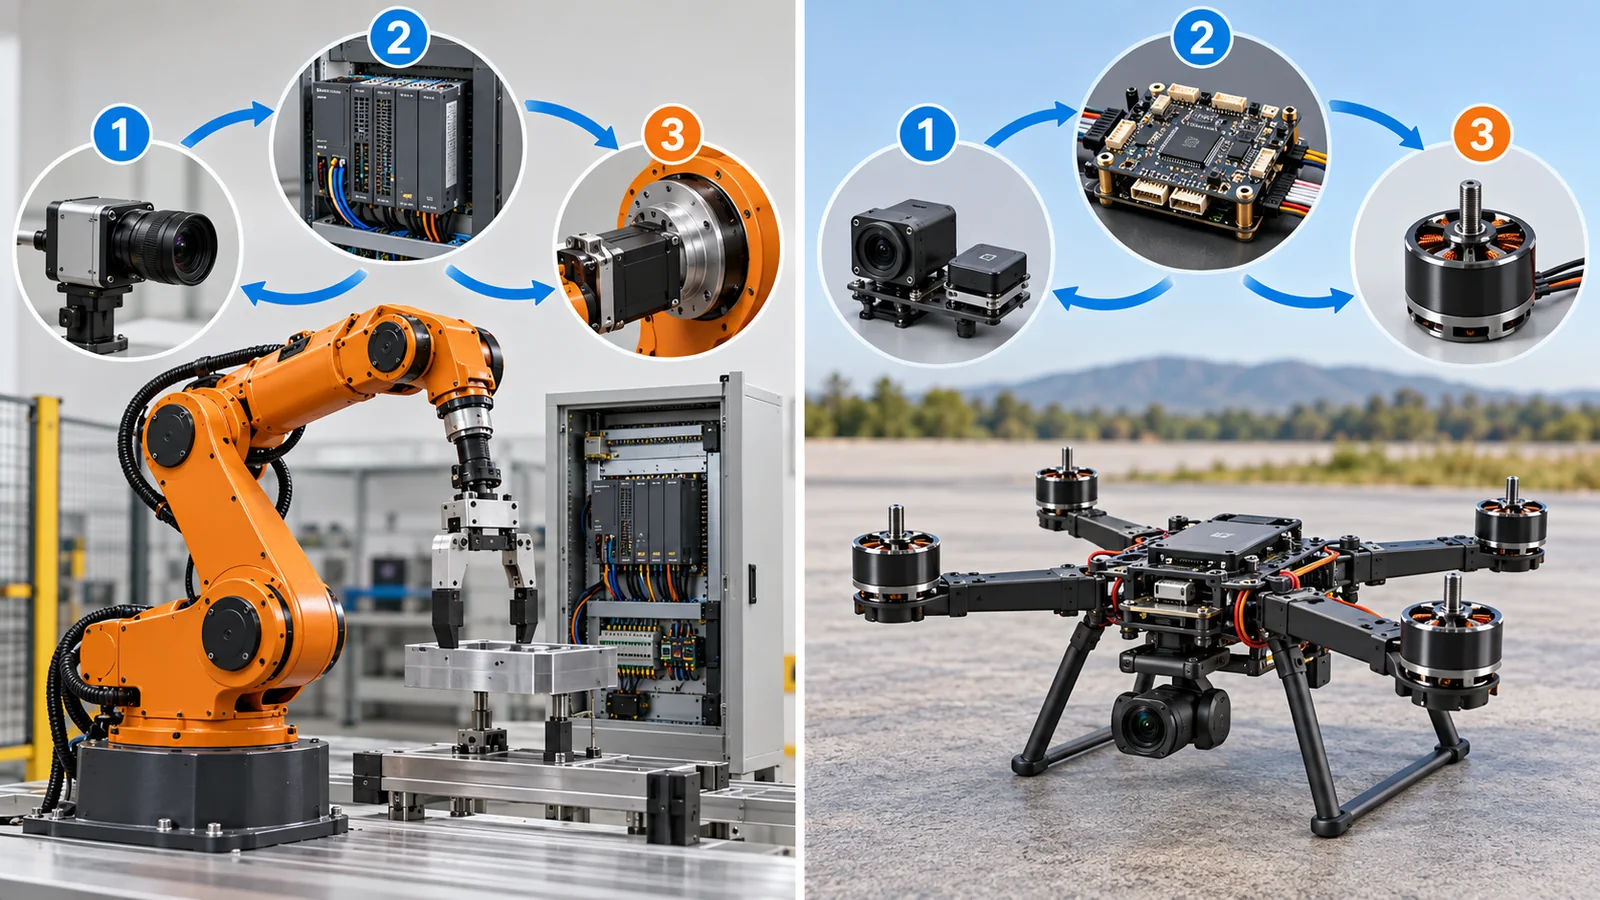
従来の自動化は、対象と手順をそろえることで高い再現性を得てきました。AIは、置き方が違う物を見分ける、経験から動作を学ぶ、言葉で与えられた目的を行動に結び付けるなど、変化に対応する部分を広げています。ただし、すべてを一つのAIに任せる必要はありません。速い姿勢制御、モーター制御、独立した停止機能などと役割を分ける設計も重要です。
文章生成AIと違い、機械が出力するのは現実の力と動きです。もっともらしい判断でも、床の摩擦、風、暗さ、荷物の重さが想定と違えば失敗します。ソフトウェアだけでなく、身体と周囲の環境までが技術の一部になります。
1)ドローン:人が行きにくい場所へ、情報と物を運ぶ
産業利用で何が変わるのか
ドローンの価値は「飛ぶこと」だけではありません。点検なら、近づきにくい橋や設備から繰り返し同じ条件の画像を取り、変化を見つけること。測量なら、現場の形を記録して工事の判断につなぐこと。物流なら、道路で遠回りになる地点へ、小さな荷物を届けることです。本シリーズの用途を、このように仕事の成果で分けると理解しやすくなります。
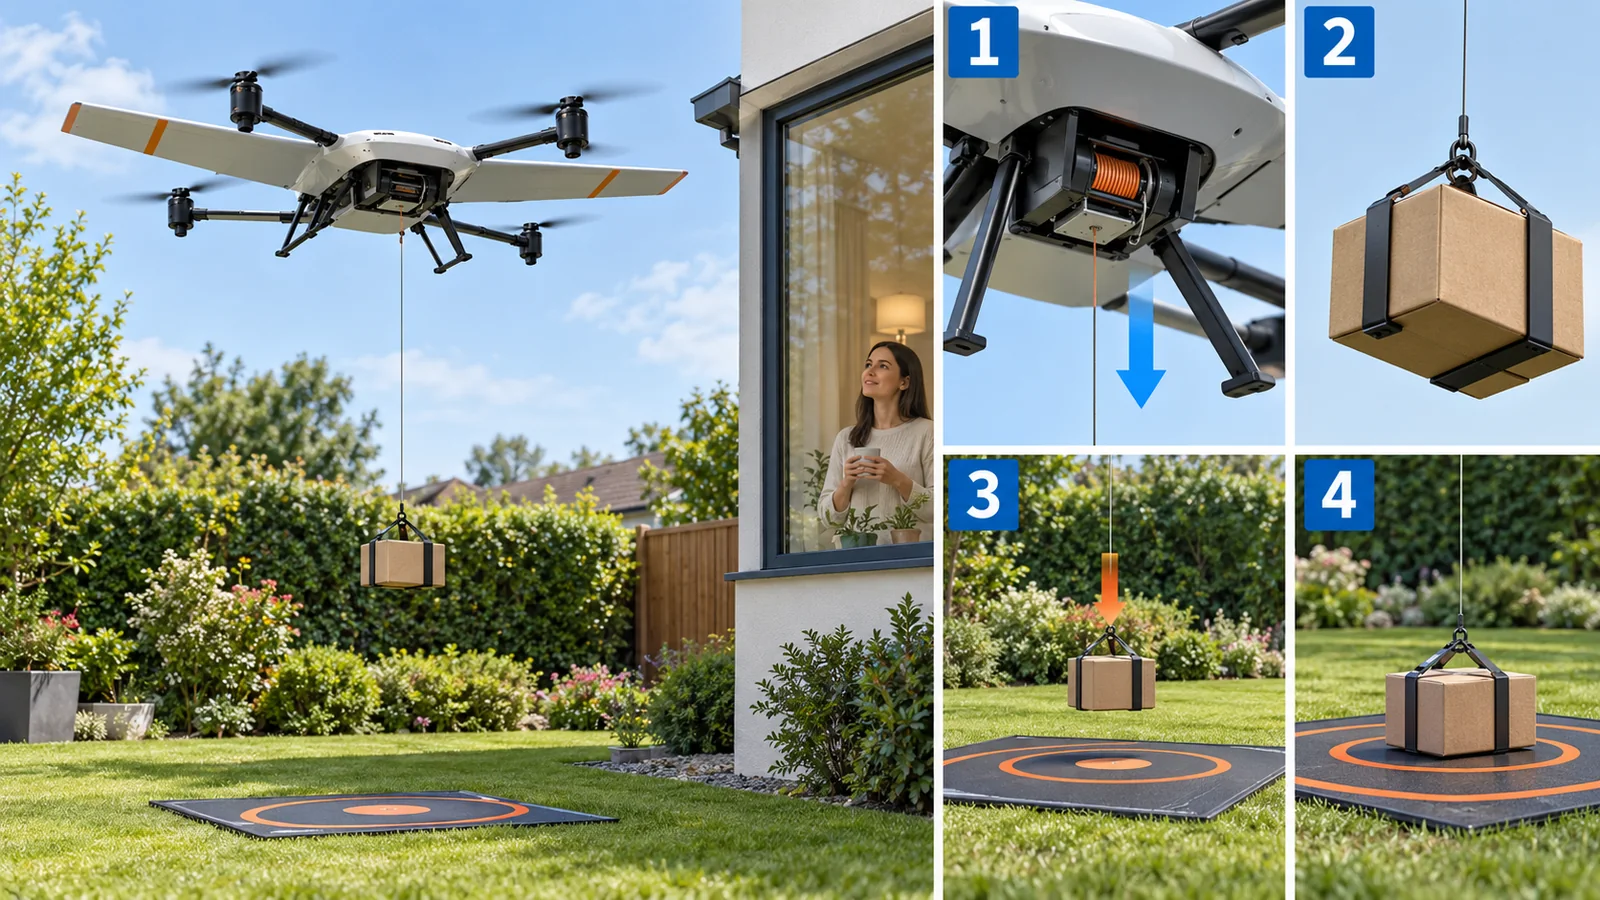
確認できる現在地:日本では、有人地帯で補助者なしの目視外飛行を行うレベル4の制度が整っています。機体認証・操縦者の証明・運航の許可等を別々に確認する必要があり、どこでも自由に飛べるという意味ではありません。[1] 米国でも、FAAはPart 135の制度で配送事業者を扱い、運航や環境の審査を説明しています。制度があること、事業者が認められること、特定の場所で実際に配送できることを分けて読みます。[2]
設備の例として、DJIは2025年のDock 3発表で、地上のドックと運用ソフトを組み合わせた遠隔運用を説明しています。機体だけでなく、離着陸・充電・経路管理をつなぐ方向を示す例です。製品の機能と、その場所での飛行が認められるかは別に確認します。[22]
AIが広げる仕事と、残る難所
AIを使う入口には、撮った画像から異常候補を見つける、地形や障害物を認識する、点検箇所を取りこぼさない経路を選ぶことがあります。異常候補の検出と、構造物が安全かどうかの判定も別です。重要な異常を見逃さず、不要な再点検を増やさないかを現場で確かめます。
広域化では、風雨、電池の残量、通信が途切れた場合の対応、ほかの航空機、騒音、離着陸・荷渡しの場所が制約になります。AIの認識が良くなっても、風に耐える推力や、帰還に必要なエネルギーが増えるわけではありません。
実現される暮らし:近未来と長期の見方
ここは本記事の条件付きの見通しです。近未来には、決めた点検経路や配送先を継続運用し、人が必要な場面だけ対応する方向が考えられます。住民には設備の不具合を早く把握できる、交通が不便な場所でも必要品を受け取りやすい、といった価値があり得ます。ただし、悪天候時に使えない場合の代替手段も必要です。
長期には、多数の機体を協調させ、物流やインフラ保守の一部として組み込む姿が考えられます。成立条件は、監視・整備・荷渡しを含めた費用、安全、騒音への合意、空域調整です。「一人で何機飛ばせるか」だけでなく、サービス全体を維持できるかが普及を左右します。
素材技術の出番:軽い構造材、疲労や接合への対策、防振材、電波を通すカバー、電池の熱対策です。たとえば機体を軽くしても、剛性が不足してセンサーが揺れれば点検画像や測位が不安定になります。軽量化・耐久性・計測品質を同時に考えます。
2)ロボット:決まった動作の反復から、状況に合わせた作業へ
従来の自動化とAIロボティクスはつながっている
工場の溶接のように、対象の位置と工程が決まっている仕事では、精密な機構と制御、周囲の設備をそろえる方法が強みになります。AIロボティクスは、それを捨てるものではありません。ばらばらに置かれた部品、柔らかい袋、場所が変わる道具などへ対応するために、認識と動作の選択を学習する方法を加えます。
VLAは「画像・言葉・行動」を結び付けるモデルです。「このカップを皿に載せて」という目的と、カメラ画像、関節の状態などから動作を選びます。Google DeepMindは2026年7月、全身の動きや複数機体での作業を扱うGemini Robotics 2を発表しました。これは開発者が示したモデルと評価の範囲の話で、何でも確実にできるロボットが普及済みという意味ではありません。[3]
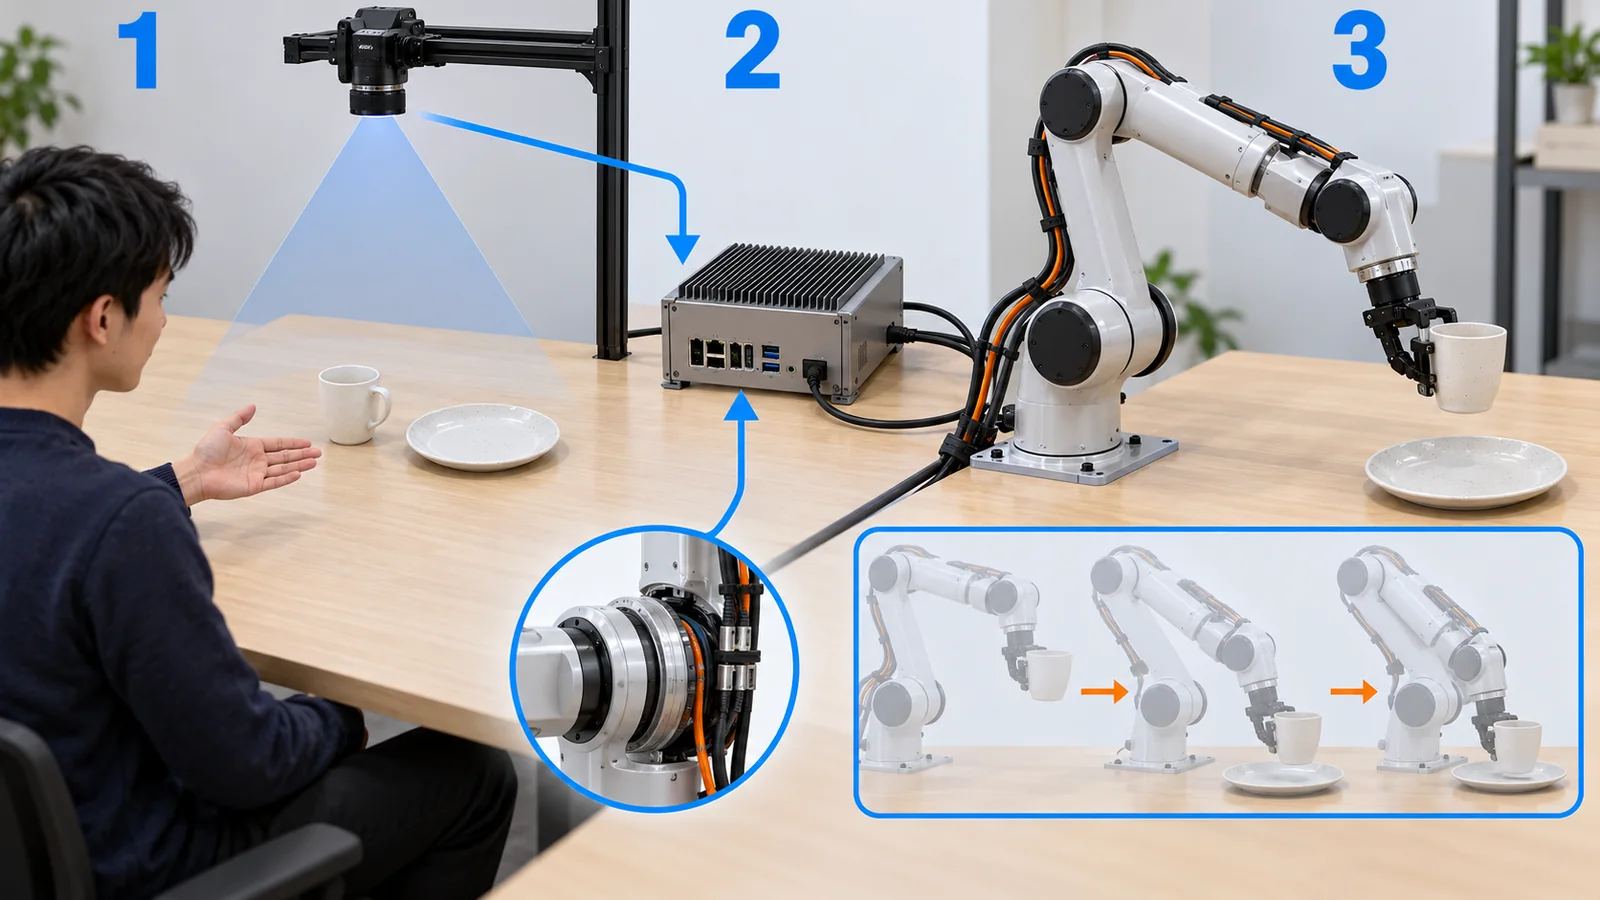
AIの役割は、人型ロボットの器用な手だけではありません。AmazonはDeepFleetを、倉庫の移動ロボットどうしの動きを予測する基盤モデルとして説明しています。これは、人の言葉であらゆる作業を行う能力とは別の、ロボット群の運用を助ける使い方です。[21]
現在の課題:「できた一回」と「毎日働く」の距離
知らない場所や物でも技能が通じるかを、汎化と呼びます。Physical Intelligenceのπ0.5研究は、新しい環境での作業を扱う一方、失敗が残ることも明記しています。[4] 初心者は、成功動画の長さより、対象が変わったとき・失敗したときにどうなるかを見るとよいでしょう。
- 手と身体:薄い袋や柔らかい物を安定して扱えるか。足や指先が摩耗した後も同じように動くか。
- 学習:操作の手本や失敗例を、どの条件で集めたか。実機で危険な試行を増やさずに学べるか。
- 安全:誤認識や通信断、予期しない人の接近に対して、停止や退避が働くか。
- 事業:充電、清掃、修理、段取り替え、人の介入まで含めて、必要な仕事を安定して終えられるか。
人型は、人向けの棚や道具を使うための選択肢です。用途によっては、車輪付きの腕、専用グリッパー、従来の産業用ロボットのほうが簡単で堅実なこともあります。形の目新しさと、仕事の価値を分けて判断します。
近未来:仕事の範囲を決めて、例外を人に戻す
本記事の見通し:近未来には、取り扱う物、作業場所、失敗時の戻し方を決めた運用で、AIを使う部分が増えると考えられます。「すべてを自律化」より、通常は機械が進め、分からない場面を人に知らせる構成が実用的な入口です。介入の頻度と、介入する人が対応できる時間も採算に影響します。
長期:多様な身体に技能を移せるか
長期の方向としては、一つの機体や現場で得た経験を別の機体・場所へ移し、少ない追加の手本で仕事を教える姿があります。家庭や介護のような、人と物の変化が大きい場面は特に難しく、時期は一律に予測できません。接触の安全性、個人の生活データ、故障時の責任を含めて解決する必要があります。
素材技術の出番:減速機・軸受の耐摩耗、磁石と巻線の熱、軽く剛い関節、滑りにくく交換しやすい指先、柔らかい触覚皮膚です。安定した摩擦や変形は、AIが学ぶ対象を安定させます。柔らかさを増すと位置決めが難しくなるなど、材料の改善にも兼ね合いがあります。
3)自動運転:国の順位より「どこで・誰が・何を担うか」を見る
運転支援と、運転を引き受ける仕組みを分ける
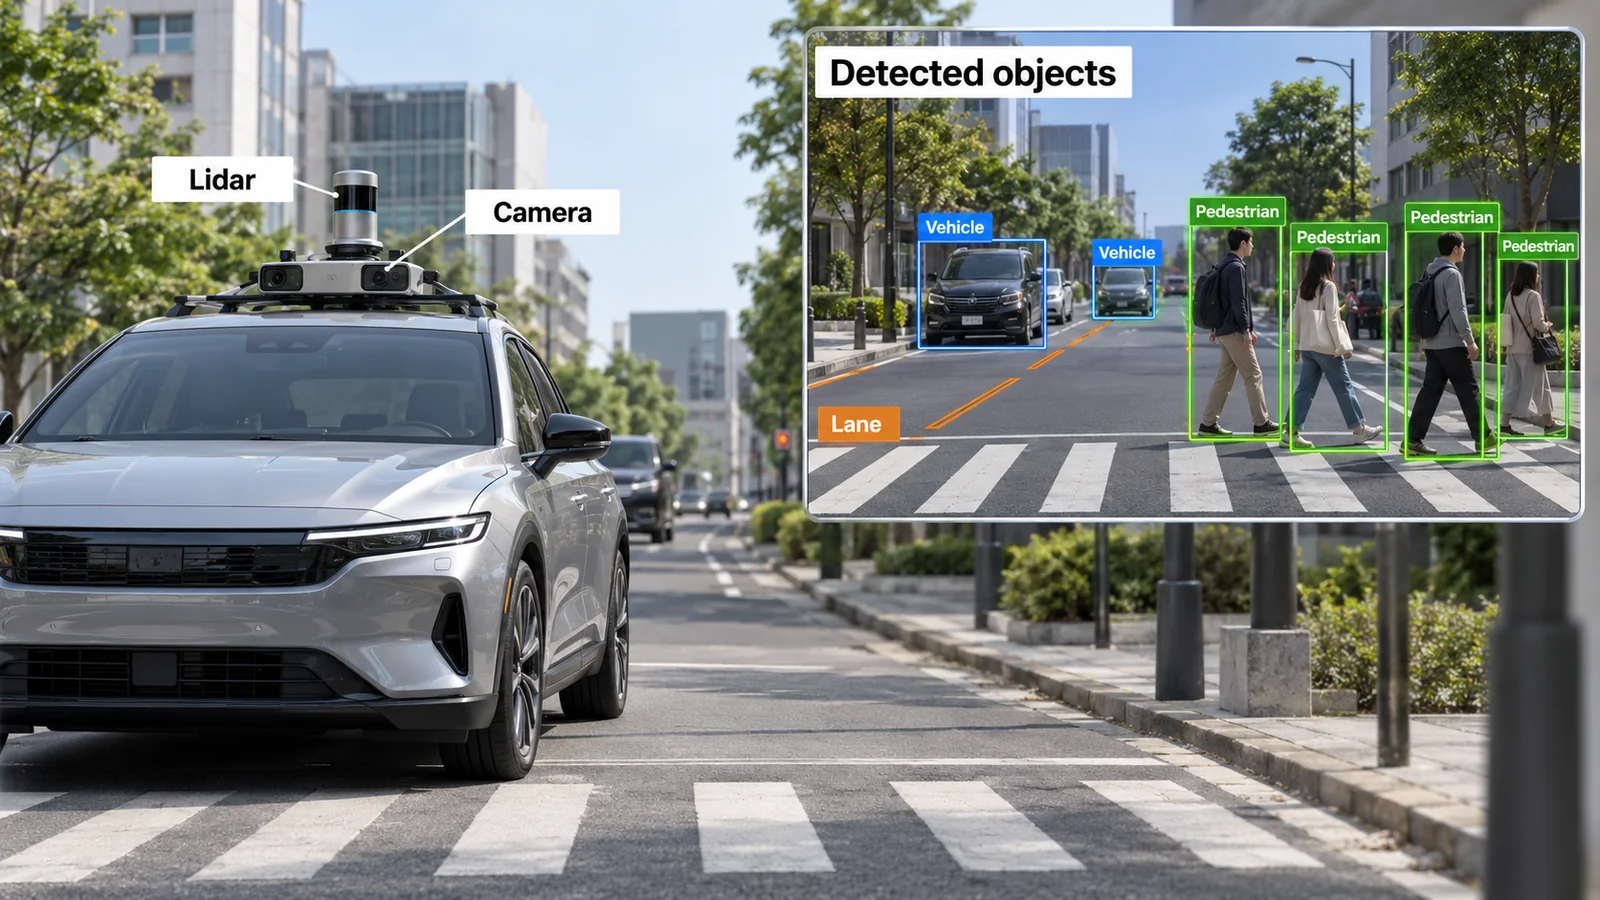
ハンドルから手を離せることだけでは、自動運転の意味は決まりません。レベル2の支援では人が運転を監督し続けます。レベル3は条件内でシステムが運転しますが、求められたときに人が引き継ぐ前提があります。レベル4は決めた条件内で、引き継げる人がいない場合の対応もシステム側が担います。どこでも走れるという意味ではありません。[5]
その「決めた条件」をODDと呼びます。場所、道路、速さ、天候、時間帯などの範囲です。低速の決まったルートでのレベル4と、複雑な市街地でのレベル4は、同じ難しさでも同じ事業でもありません。以下の表は2026年10月25日までに確認した公表資料の例で、国全体の普及率や優劣の順位ではありません。
| 地域 | 確認できる現状と、国・企業の動き | これからを見るポイント(本記事の整理) |
|---|---|---|
| 米国 | ウェイモは、サンディエゴなどの指定サービス区域で、一般利用者への無人配車の提供を公表しています。[6] NHTSAは車両安全を扱い、州・地域の運用条件も別に確認します。[5] | 既存区域から別の都市・天候・道路へ広げた際の検証、緊急車両への対応、停止車両の回収、運行費用。ある都市の運用実績を全国へ一般化しない。 |
| 日本 | 経産省・国交省の事業では、2026年1月に日立市の一般道700 mで中型バスのレベル4運行開始を発表。[7] ウェイモ・日本交通・GOは、許認可と検証を条件に東京で2027年の無人配車開始を目指すと発表しています。後者は計画です。[8] | 地域交通の運営、人員配置、遠隔監視、歩行者が多い道への対応。開始目標と、取得済みの許認可・実際のサービスを分ける。 |
| 中国 | バイドゥは北京・武漢などの提供都市での無人運行を説明しています。都市名は全国で利用可能という意味ではありません。[9] 工業情報化部はL3・L4を対象とする安全要求の国家標準を公表し、2027年7月施行予定としています。[10] | 指定区域の拡張と商用運行、車両と運用者の安全管理、データ・事故対応の制度。地方の実証、製品の認可、事業としての運行を区別する。 |
| EU | ADSの型式認証の枠組みがあり、欧州委員会は2026年の改正も掲載しています。型式認証と、各国・地域での運行やサービスは別です。[11][12] ウェイモのマドリードでの2027年利用者受け入れ目標も、準備・検証を経る計画です。[13] | 車両の共通ルールと、各地の道路・事業許可の組み合わせ。運転支援商品の発売を、無人タクシーの展開と混同しない。 |
| 英国 | 政府は2026年春から、安全運転者なしの商用パイロットへの申請制度を案内しています。申請の道があることは、個別の事業者に許可が出た証拠ではありません。[14] | 制度に沿った個別承認、運営体制、利用者保護、監視・報告が実際のサービスへつながるか。英国はEUと分けて読む。 |
| その他の例 | シンガポール運輸省は、プンゴルのシャトルを2026年4月から一般利用に開いたと説明し、段階的な導入を掲げています。[15] ドバイRTAは2026年3月、特定地区でApollo Go・ウィーライドとの商用運行開始を発表しました。[16] | 都市や路線を絞った導入、既存交通との接続、現地の運行会社・当局との連携。「その他の国」を一つの成熟度でまとめない。 |
国ごとの違いは、社会の必要と制度の組み合わせ
米中は複数の都市での配車サービス、日本は地域交通や既存の運行事業者との接続、シンガポールは交通網を補う路線など、公表資料から見える入口が違います。これは事例からの本記事の読み取りです。各国を「積極的」「遅れている」の一語で評価するより、誰の移動を、どんな条件で、どの責任の仕組みで支えるかを見るほうが、導入の理由を理解できます。
AIが進んでも、広げると難しくなる理由
AIは、物体の認識、ほかの車や歩行者の動きの予測、行動の選択に使われます。複数の段階を一体的に学ぶ方式もあります。ただし、「先をもっともらしく予測する」ことと、「危険な場合に確実に止まる」ことは別です。
- まれな場面:工事で線が変わる道、警察官の合図、緊急車両、予想外の落下物などに対応する。
- 見えにくい場面:雨・雪・逆光、汚れや結露、物陰からの飛び出しを扱う。
- 壊れた場面:センサー、計算機、電源、通信の故障時に、危険を抑える状態へ移る。
- 街の運用:乗降、清掃、充電、遠隔支援、事故・故障車の回収を成り立たせる。
国や当局のルール・試験の整備と、企業の実路検証・運行会社との連携は、この隔たりを埋める取り組みとして読めます。AIモデルの評価だけでなく、運用条件に合った車両・サービスとしての証拠が必要です。
導入の見通し:条件を広げる順序を予想する
以下は予言ではなく、本記事の条件付きの見通しです。近未来には、区域・路線を選んだレベル4サービスと、人が監督する高度な運転支援が並行して広がる方向が考えられます。一般向けに販売される運転支援が、そのまま無人運転へ切り替わると考えるべきではありません。
長期には、対象の道路・天候を増やし、複数の交通手段や物流へ接続する可能性があります。実現時期は、技術だけでなく、許認可、事故時の責任、採算、住民の受容に依存します。全国であらゆる条件を走れる時期や、市場規模を裏付けなく数値で示すことはしません。
素材技術の出番:センサー窓の防汚・防曇・耐傷、光学部材、通信部材、計算機と電池の放熱、振動・水分への封止です。たとえば汚れをはじく膜は認識の入口を助けますが、光の透過や経年変化まで試験して初めて意味があります。材料単体の性能を、車両全体の安全性と取り違えないことが大切です。
三分野を支える素材技術:AIの「身体」を安定させる
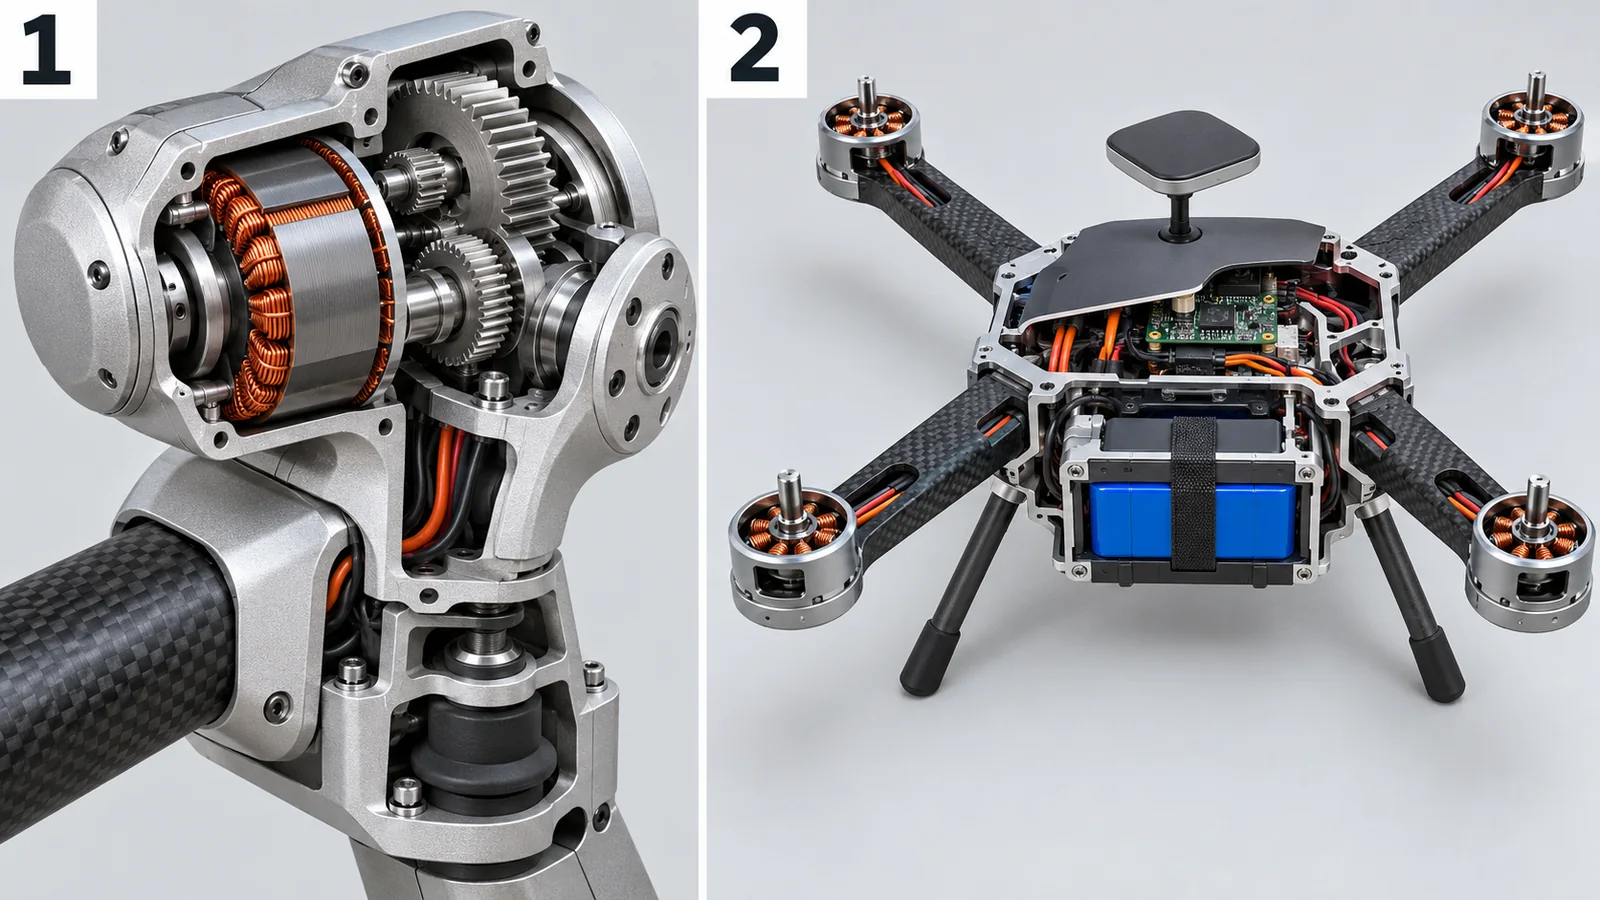
次の表は材料を選ぶときの本記事の設計整理です。素材の採用状況や改善率を示す統計ではありません。複合材の繊維と構造の関係はNASAの資料、電池の熱対策はDOEの原プロジェクト資料も入口になります。[19][20]
| 課題 | 貢献し得る素材・部材 | 一緒に確認すること |
|---|---|---|
| 重さと剛さ | CFRP、軽金属、繊維強化樹脂、接着・接合 | 疲労、繊維方向、破損の見つけやすさ、補修、再資源化 |
| 電源と熱 | 電池材料、絶縁材、熱伝導材、冷却部材 | セルとパックの違い、出力、熱の逃げ道、充電条件、劣化 |
| 正確な駆動 | 磁石、電磁鋼板、巻線、歯車・軸受材、潤滑 | 発熱、摩耗、バックラッシュ、供給、保守の周期 |
| 接触と触覚 | エラストマー、導電材、柔軟配線、触覚の層 | 摩擦と滑り、耐久性、洗浄、温度による変化、交換のしやすさ |
| 見える・つながる | 光学窓、コーティング、アンテナ用樹脂、封止・防振材 | 透過する波長、電波損失、汚れ、結露、黄変、材料同士の接合 |
材料の安定性は、学習した状態と実際に使う状態の差を小さくするためにも役立ちます。一方で、摩耗や温度で摩擦が変われば、同じAIでも同じようには動きません。材料と制御を別々に最適化するだけでなく、実際に組んだ機械で確認することが重要です。
評価・標準の読み方:「動いた」から一段先を見る
- 仕事を何と定義したか:物を持ち上げるだけか、所定の場所へ置くまでか。飛行だけか、荷渡しまでか。
- 条件と対象をそろえたか:速さ、荷重、天候、照明、床、試験時間を確認する。
- 人がどこにいたか:遠隔操作、監視、途中の修正、リセットを成功とどう数えたか。
- 失敗と復帰を数えたか:成功率だけでなく、連続運用、故障、復帰に必要な時間を見る。
- 出典と段階を区別したか:原論文、企業公称、独立試験、当局の許可、将来の目標を混ぜない。
NISTのロボット試験は、能力と操作者の熟練度を再現できる条件で測る取り組みです。[18] 工場向けのISO 10218-1:2025は本体、同第2部は統合・応用を扱いますが、これをドローン、医療、家庭用ロボットにもそのまま適用することはできません。ここでは公開された適用範囲を参照し、有料の規格本文の試験基準まで確認したとはしていません。[17]
画像も証拠ではありません。この資料のImageGen画像は、部品や工程を理解するための概念画像です。図中の断面・矢印・色は説明のためのもので、実製品の内部設計や実測値ではありません。
次に読む記事:目的から選ぶ
個別の仕組みを一度に覚える必要はありません。以下は41本の技術解説すべてへの入口です。まず用途から入り、気になったセンサー・駆動・材料へ進んでください。
ドローンの利用と飛行
ドローン物流 / マルチコプターの原理と設計 / 固定翼・VTOLと長時間飛行 / eVTOLと空飛ぶクルマ / ドローンの通信・測位・衝突回避 / ドローンの規制と空域管理
ロボットの仕事と身体
産業用ロボットと協働ロボット / 倉庫・物流ロボット / ヒューマノイドロボット / 脚型ロボットと点検ロボット / 農業・建設ロボット / 手術支援ロボット / 水中・海洋ロボット / マイクロロボットと生物模倣ロボット
AI・認識・学習・自動運転
自動運転とAI / ロボット基盤モデルとVLA / 世界モデルと身体性AI / 模倣学習と強化学習 / 遠隔操作とデータ収集 / ロボットシミュレーションとデジタルツイン / ロボットの視覚と認識 / SLAMと自己位置推定 / LiDAR / エッジAIとオンデバイスAI
動かす・つかむ・触る
ロボット制御の基礎 / 関節アクチュエータ / 減速機とギア / ロボットハンドと把持 / 触覚センサーと電子皮膚 / ソフトロボットと人工筋肉 / ソフトアクチュエータと人工筋肉 / 形状記憶合金
素材・電源・安全・制度
ドローン・ロボティクス概論 / ロボット・ドローンの構造材料 / ロボットとドローンの電源 / リチウムイオン電池の基本 / 熱暴走と電池の安全 / 燃料電池車と固体高分子形燃料電池 / 永久磁石とレアアース / ロボットの安全規格の読み方 / 各国のロボット・ドローン戦略とサプライチェーン
持ち帰る全体像
ドローンは空から情報と物を運び、ロボットは物や環境に働きかけ、自動運転は人や荷物の移動を担います。三分野に共通する変化は、AIによって「条件が変わっても対応する範囲」を広げることです。その範囲を安全に広げるには、データ、機械、素材、評価、運営を一つの仕事として考える必要があります。
一次情報・確認の範囲
確認日:2026年10月25日。現状の例は当局・運営者・原研究の公表資料で確認しました。企業の発表は企業による説明として扱い、将来像と用途・素材の整理は本記事の考察です。個別記事すべての出典を本総論で再検証したという意味ではありません。規格・法令は適用範囲と版に注意し、許認可の判断には最新の原文を確認してください。
- MLIT: Level 4 drone flight portal
- FAA: Package Delivery by Drone (Part 135)
- Google DeepMind: Gemini Robotics 2, 30 July 2026
- Physical Intelligence: pi0.5, 22 April 2025
- NHTSA: Automated Vehicle Safety
- Waymo Help: Service announcements through 21 October 2026
- METI: Level 4 medium-sized bus operations, 13 January 2026
- Waymo: Tokyo service preparations, 14 September 2026
- Baidu: General Business / Apollo Go
- MIIT: Automated Driving System Safety Requirements, 4 August 2026
- European Commission: Vehicle legislation and ADS amendments
- EUR-Lex: Commission Implementing Regulation (EU) 2022/1426
- Waymo: Madrid preparations, 20 October 2026
- UK DfT: Self-driving vehicle pilot applications, 31 March 2026
- Singapore MOT: Automated and autonomous vehicles, updated 13 October 2026
- Dubai RTA: Commercial autonomous taxis, 30 March 2026
- ISO: ISO 10218-1:2025 public scope
- NIST: Performance of Emergency Response Robots
- NASA: Aeronautics Sustainability Factors, 2023
- US DOE: Stand-Alone Battery Thermal Management System
- Amazon Science: Foundation models for multirobot coordination, 11 August 2025
- DJI: Dock 3 announcement, 27 February 2025