TECHNOLOGY EXPLAINER
ロボットハンドと把持
― 指の数・つかみ方・摩擦・指先の材料から、器用さの「ものさし」まで
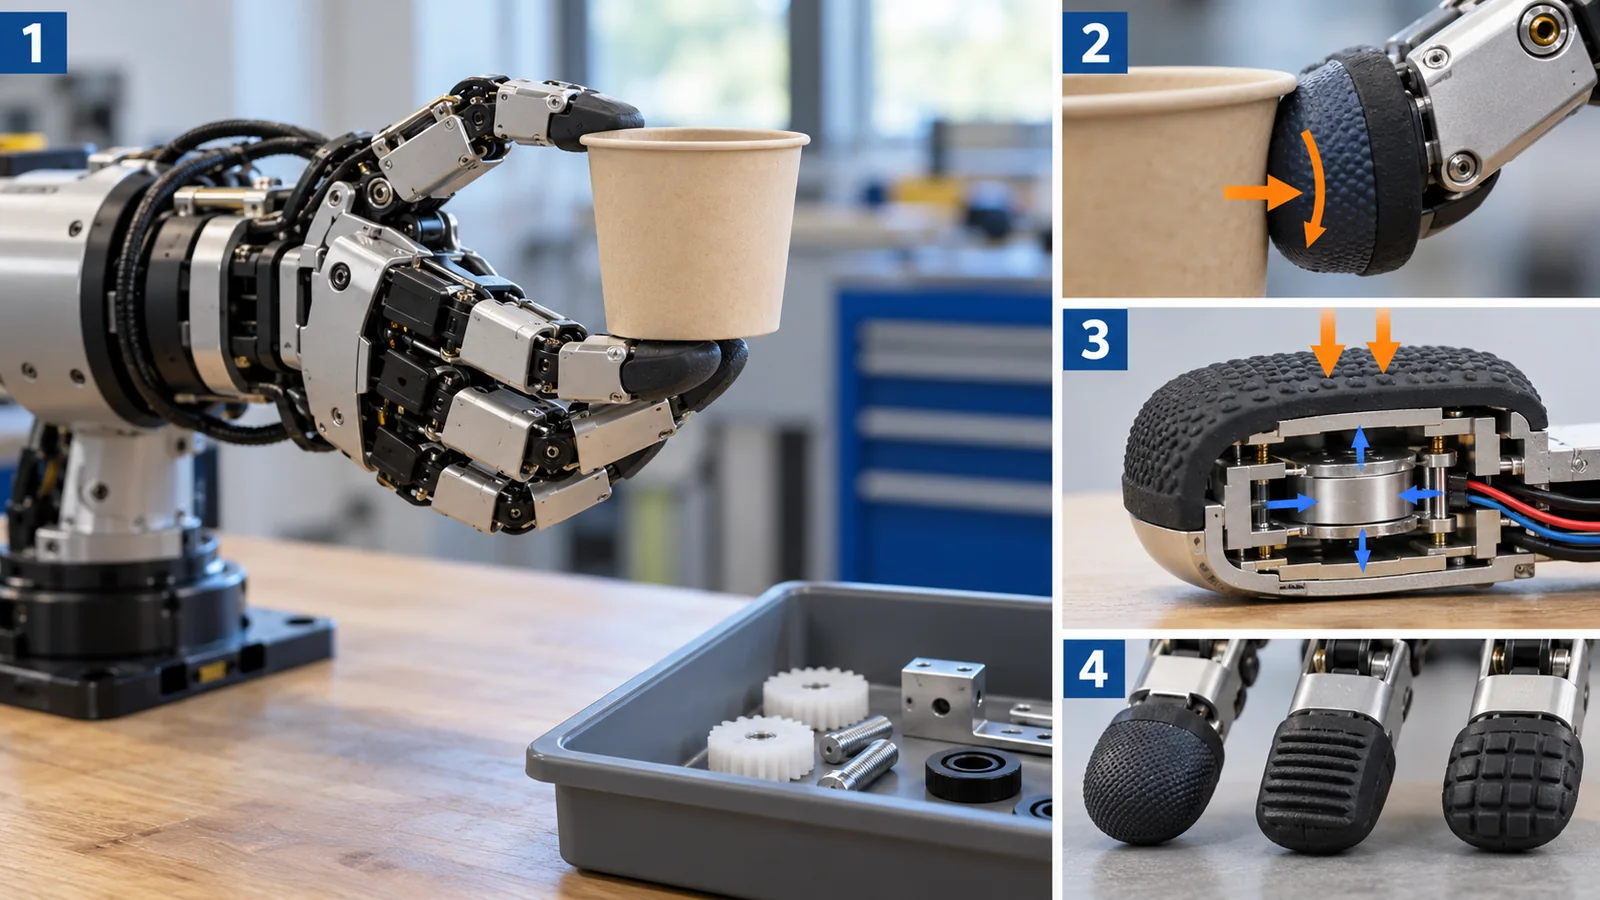
人の手のように物をつかみ、持ち替えるロボットハンドは、指の数と自由度、駆動のしかた、つかみ方、摩擦と指先の材料の組み合わせで決まります。この記事は、Shadow Dexterous Hand や LEAP Hand などの公式資料・論文をもとに、数値例を交えてやさしく整理します。
素材技術者には、指先のゴム、腱の繊維と滑車、3Dプリントの樹脂部品が、摩擦・寿命・コストをどう決めるかを見ます。
- 3行でわかる/読む前に/シリーズの中での位置
- 手は何をする部品か
- つかみ方の分類
- 駆動のしかた
- つかむための力と摩擦
- 指先の材料
- 器用さの現状
- 限界と、確認できなかったこと/まとめ
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出した値
未確定/将来=改訂中・制定途中・計画・目標など、確定していない事項
このほか、材料や設計への読み取りは「解説」として区別しています。推測は太字で示します。たとえ話には、必ず「たとえの限界」を書きます。
成功率(ルービックキューブの60%・20%、Dex-Net 4.0 の95%超・毎時300回超)は、各論文の著者が、特定の物体・手・試行回数で報告した結果で、別の条件に当てはまるとは限りません。メーカーの値(Shadow の24自由度・20個のモーター)は公称です。「本稿の計算」は、クーロン摩擦などの単純なモデルに、説明用の仮定(摩擦係数など)を置いた計算で、特定の材料や製品の値ではありません。規格と草案は番号・題名・版・段階の確認にとどめ、本文(有料)は確認していません。ASTM の規格は扱っていません。確認日は2026年10月25日 です。
1. 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- ロボットハンドの仕事は、「つかむ」と「手の中で操る」の2つです。つかみ方は、力で包む「パワー」と、指先で精密につまむ「精密」に大別されます。Feix らは、人のつかみ方を33種類に整理しました事実[参考資料2・1]。
- 関節の数とモーターの数は同じとは限りません。Shadow Dexterous Hand は24関節を20個のモーターと腱で動かし事実[参考資料5・6]、LEAP Hand は16関節を16個のモーターで直接動かします事実[参考資料8]。モーター1個で物をつかむ「劣駆動」の手もあります事実[参考資料4]。
- つかめるかどうかは、力と摩擦で決まります。0.5 kg の物を向かい合う2本の指ではさむなら、摩擦係数 0.5 で指1本あたり約4.9 N、0.2 なら約12.3 N が要ります本稿の計算。指先の材料(ゴムなど)は、この摩擦を決める部品です。
前提知識はありません。ロボットの「手」は、物を持つ・つまむ・回すための先端の装置で、エンドエフェクタとも呼ばれます。2本爪の簡単なつかみ具から、人の手に近い多指の手まで幅があります。自由度(DOF)は、動かせる方向の数です。把持は「つかんで保持すること」です。ロボット全体の説明は「ドローン・ロボティクス概論」編にあります。
指の関節を動かす部品は「関節アクチュエータ」編と「減速機とギア」編、指先の触覚は次の「触覚センサーと電子皮膚」編、柔らかい手は「ソフトアクチュエータと人工筋肉」編と「ソフトロボットと人工筋肉」編、学習による器用さは「模倣学習と強化学習」編が扱います。この記事は、手の構成、つかみ方、摩擦と指先の材料、評価のものさしに集中します。
2. 手は何をする部品か ― 「つかむ」と「操る」
身近な例で考えましょう。コップを持つのが「つかむ」。ペンを指の中で回して持ち替えるのが「操る」(手の中の操作、in-hand manipulation)です。前者は物を落とさず保持できれば成功で、後者は指と物の接触を次々に変える、ずっと難しい仕事です。
人の指は、1本あたり4つの主な動きを持ちます。付け根(MCP)は球関節で2自由度(指を開閉する横方向と、曲げ伸ばし)、中間(PIP)と先端(DIP)は1自由度ずつの蝶番です。親指は向かい合わせに動かせるため、さまざまなつかみ方ができます事実[参考資料8]。LEAP Hand は、この4つの動きを指ごとに再現し、4本で合計16自由度にしました事実[参考資料8]。
モーターを関節の数だけ載せると、手が大きく重くなります。そこで、1つのモーターで2つの関節を連動して動かす(指を曲げると中間と先端が一緒に曲がる)ことがあります。Shadow では、24関節のうち16関節が独立で、残り8関節は4組の連動です事実[参考資料6]。人の指でも、先端の関節だけを単独で曲げにくいことが知られています(解説)。「自由度が多いほど器用」ではなく、「その自由度を独立に制御できるか」が大切です。
3. つかみ方の分類 ― パワーと精密
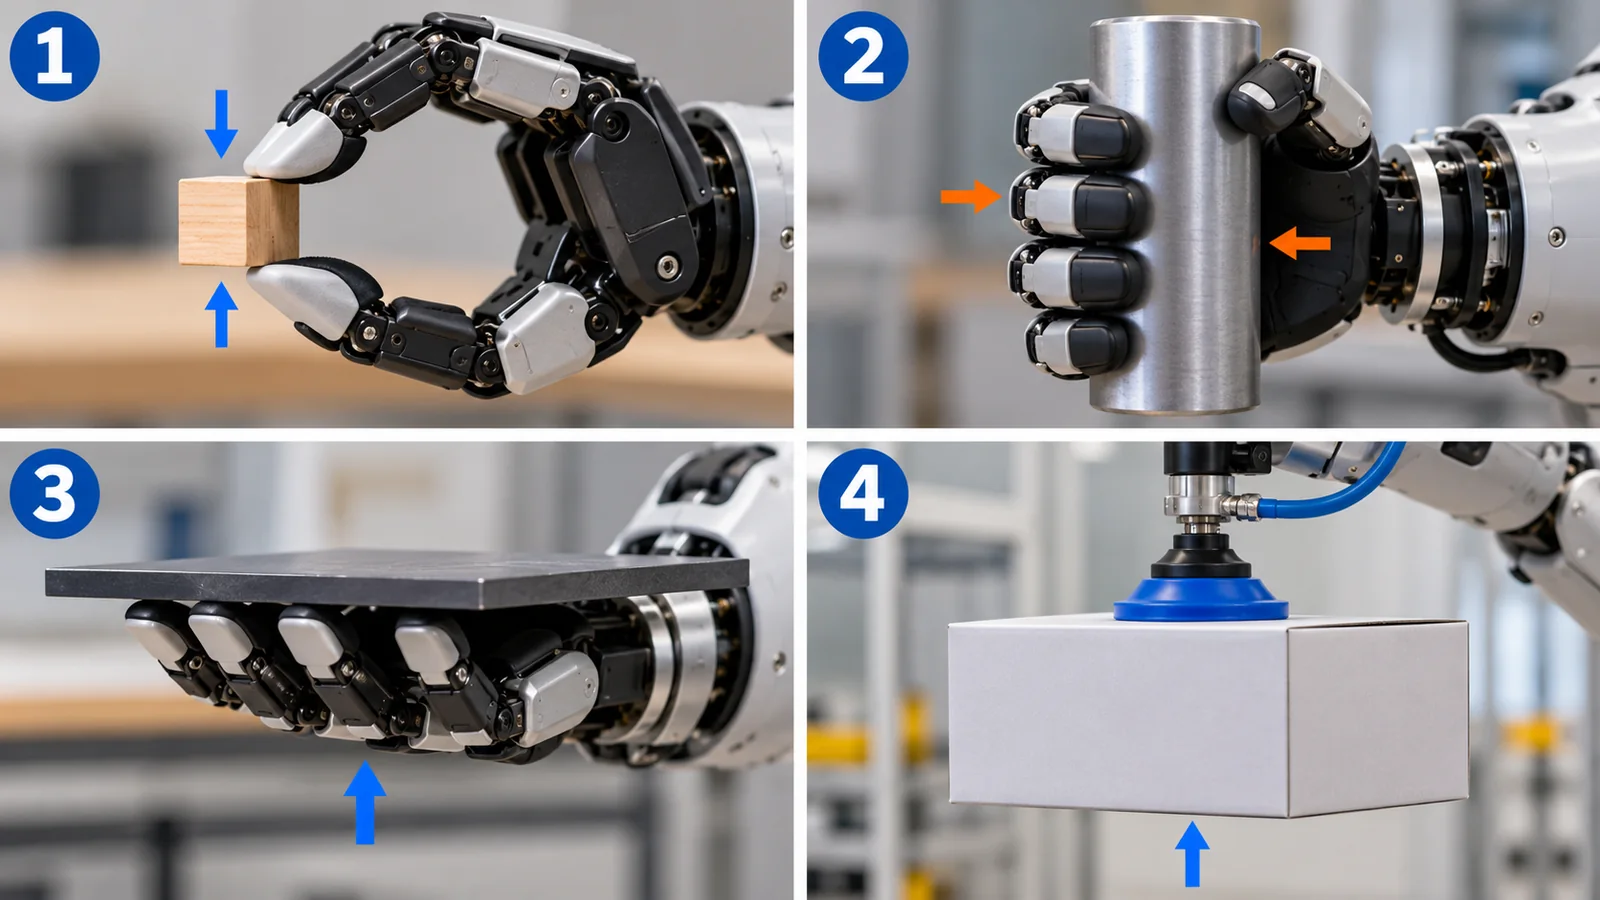
つかみ方は、研究者が整理してきました。Cutkosky(1989年)は、小さなロット生産の現場で機械工が使う握りを調べ、つかみ方の分類と、握りを選ぶ考え方の簡単なエキスパートシステムをつくりました事実[参考資料1]。Feix ら(2016年)は、既存の分類を1つにまとめ、33種類のつかみ方に整理しました。分類は、①指の向かい合わせ方、②指の役割の分担、③パワー・精密・中間、④親指の位置で並べられ、手の形だけで見れば17種類に減らせる、と述べています事実[参考資料2]。
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。4つのつかみ方の概念図(上)と、2つの論文の整理(下)。手と物の形は簡略化した絵で、名称は本稿のやさしい言い換えです。
| 区分 | 特徴(解説) | 例 | ロボットハンドへの要求(解説) |
|---|---|---|---|
| パワー | 手のひらと指全体で包み、大きな力で保持する | 工具の柄、ボトル | 大きな力、広い接触面、すべりにくい表面 |
| 精密 | 指先だけで、小さな物を正確につまむ | ペン、ねじ、コイン | 指先の位置精度、力の細かな制御、触覚 |
| 中間 | 両者の中間。指の側面などではさむ | 鍵、薄い板 | 側面の摩擦と、ある程度の力 |
区分の名称は Feix らの「パワー・精密・中間」にもとづき、列の説明と要求は本稿の解説です。[参考資料2]
1つの手で、パワーも精密もこなすのは簡単ではありません。Bicchi(2000年)は、手の設計を「人の解剖や生理を真似る手」と「限られた実用の要求を満たす手」に分けて整理し、後者では、課題に必要な最小限のアクチュエータ数とセンサーで作る「ミニマリズム」を支持する議論を示しました事実[参考資料3]。
4. 駆動のしかた ― 腱駆動、直接駆動、劣駆動
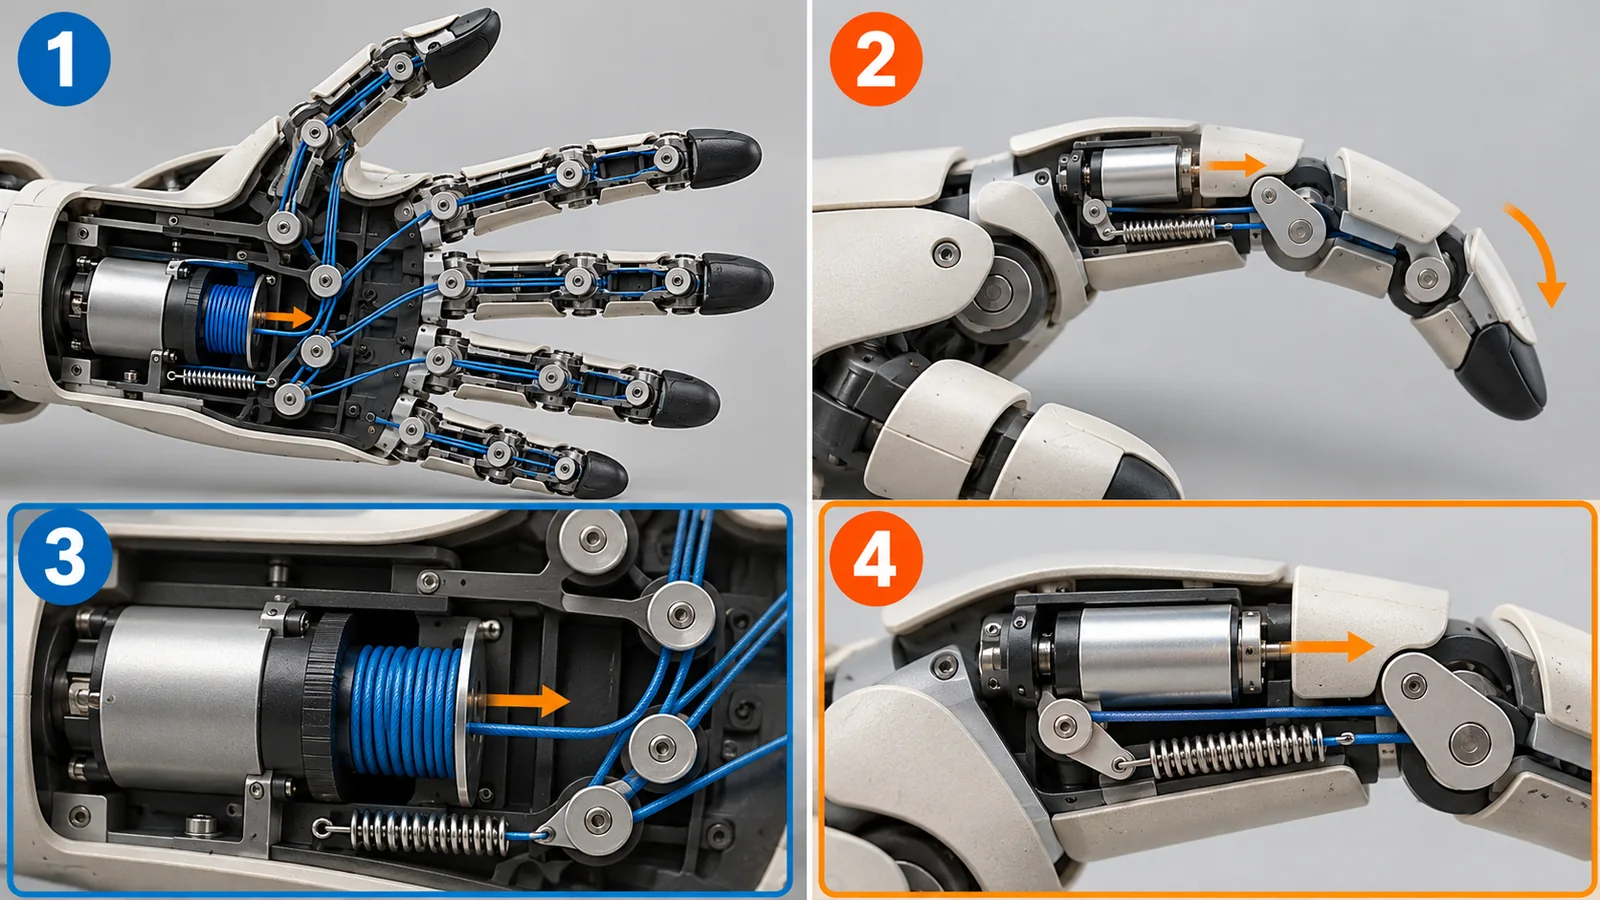
指を動かすモーターを、どこに置くか。大きく3つの考え方があります。
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。腱駆動と直接駆動の概念図。+ は利点、− は課題で、出典の記述にもとづきます(Shadow の公式ページ、OpenAI の論文、LEAP Hand の論文)。優劣を示す図ではありません。
- 腱駆動:モーターを手首や前腕側に置き、腱(ひも)で指を引きます。Shadow は、腱駆動が「姿勢の安定、衝撃の緩和、曲げやすさ」をもたらすと公称しています事実[参考資料5]。一方、OpenAI の論文は、腱駆動の実機はかなりのバックラッシュ(すき間)があると述べ事実[参考資料6]、ルービックキューブの実験では、手首の滑車の直径を大きくして手首の腱の寿命を通常の平均故障間隔の3倍以上に、腱の張り具合を調整する部品を改良して指の腱の寿命を5〜10倍に延ばしたと報告しています事実[参考資料7]。
- 直接駆動:モーターを指の関節のそばに置きます。LEAP Hand は直接駆動で、構造が単純で修理しやすいと主張しています事実[参考資料8]。同論文の試験では、比較した別の直接駆動の手(Allegro)が、くり返しのつかみで15分後にモーターが過熱して動けなくなったと報告しています(著者の試験で、条件は論文の記述の範囲)事実[参考資料8]。
- 劣駆動(適応型):関節の数よりずっと少ないモーターで、手の形が物の形になじむように設計します。Dollar と Howe の SDM Hand は、ポリマーを積層して造形した手で、モーター1個で、大きさ・形・重さ・位置の違う物をつかめ、大きな衝撃にも壊れにくいと報告されています事実[参考資料4]。「柔らかさと適応性を機械の構造に持たせれば、制御とセンサーを簡単にできる」という考え方です。
正しくは:多指の手は多くのことができる反面、制御が難しく、壊れやすく、費用もかかります。Bicchi は、実用の用途では、最小限のアクチュエータとセンサーで作る設計を支持しました事実[参考資料3]。Dollar と Howe の劣駆動の手は、モーター1個でも、さまざまな物をつかめると報告しています事実[参考資料4]。用途しだいで、必要な手は変わります(解説)。
5. つかむための力と摩擦 ― 数値で確かめる
物をつかんで持ち上げるとき、物を支えているのは、指と物の間の摩擦です。向かい合う2本の指で、重さ m の物をはさんで持つ場合を考えます。指1本が押す力を N、摩擦係数を μ とすると、2本の指が出せる摩擦力は 2μN。これが重さ mg 以上なら、物は落ちません。つまり、N ≧ mg ÷ (2μ) です(クーロン摩擦の単純な計算で、解説)。
数値で確かめる(本稿の計算):0.5 kg の物なら、重さは 0.5 × 9.81 ≒ 4.9 N。μ = 0.5 なら、指1本あたり N ≧ 4.9 ÷ (2 × 0.5) = 4.9 N。表面がすべりやすく μ = 0.2 なら 12.3 N、ゴムのように μ = 1.0 なら 2.5 N で済みます。持ち上げながら上向きに 5 m/s² で加速すると、必要な力は (9.81 + 5) ÷ 9.81 ≒ 1.5倍になります。安全のために2倍の余裕を見ると、μ = 0.5 で約10 N です。
柔らかい指先は、押すほど接触面が広がる
実際のゴムの指先は、上の単純な式どおりにはなりません。Xydas と Kao(1999年)は、柔らかい指先を押し付けたとき、接触面の半径が、押す力の γ 乗に比例するという理論を示しました。γ は 0 から 1/3 の範囲で、1/3 は線形弾性体のヘルツの接触にあたります。ゴムやシリコーンの人工指先と人の指での実験で、この理論を確かめ、摩擦の限界の面(摩擦力と、接触面まわりのねじり力の限界)を楕円で近似できると報告しています事実[参考資料9]。
数値で確かめる(本稿の計算):γ = 1/3 なら、押す力を2倍にすると、接触の半径は 21/3 ≒ 1.26倍、面積は 1.26² ≒ 1.59倍です。柔らかい指先は、強く握るほど接触面が広がるので、物に「なじんで」すべりにくくなる、と考えられます(解説)。逆に、硬い指先は、握っても接触面があまり広がりません。
正しくは:強く握ると、壊れやすい物をつぶしたり、モーターが発熱したりします。LEAP Hand の論文は、強力なモーターを電流やトルクで制限して、壊れやすい物を扱い、手の耐久性を上げる、と述べています事実[参考資料8]。また、同じ論文の比較試験では、くり返しの把持でモーターが過熱し、トルクを出せなくなった手が報告されています(Allegro、著者の試験)事実[参考資料8]。必要な力は、摩擦と重さから見積もり、物が壊れない範囲に収めます。
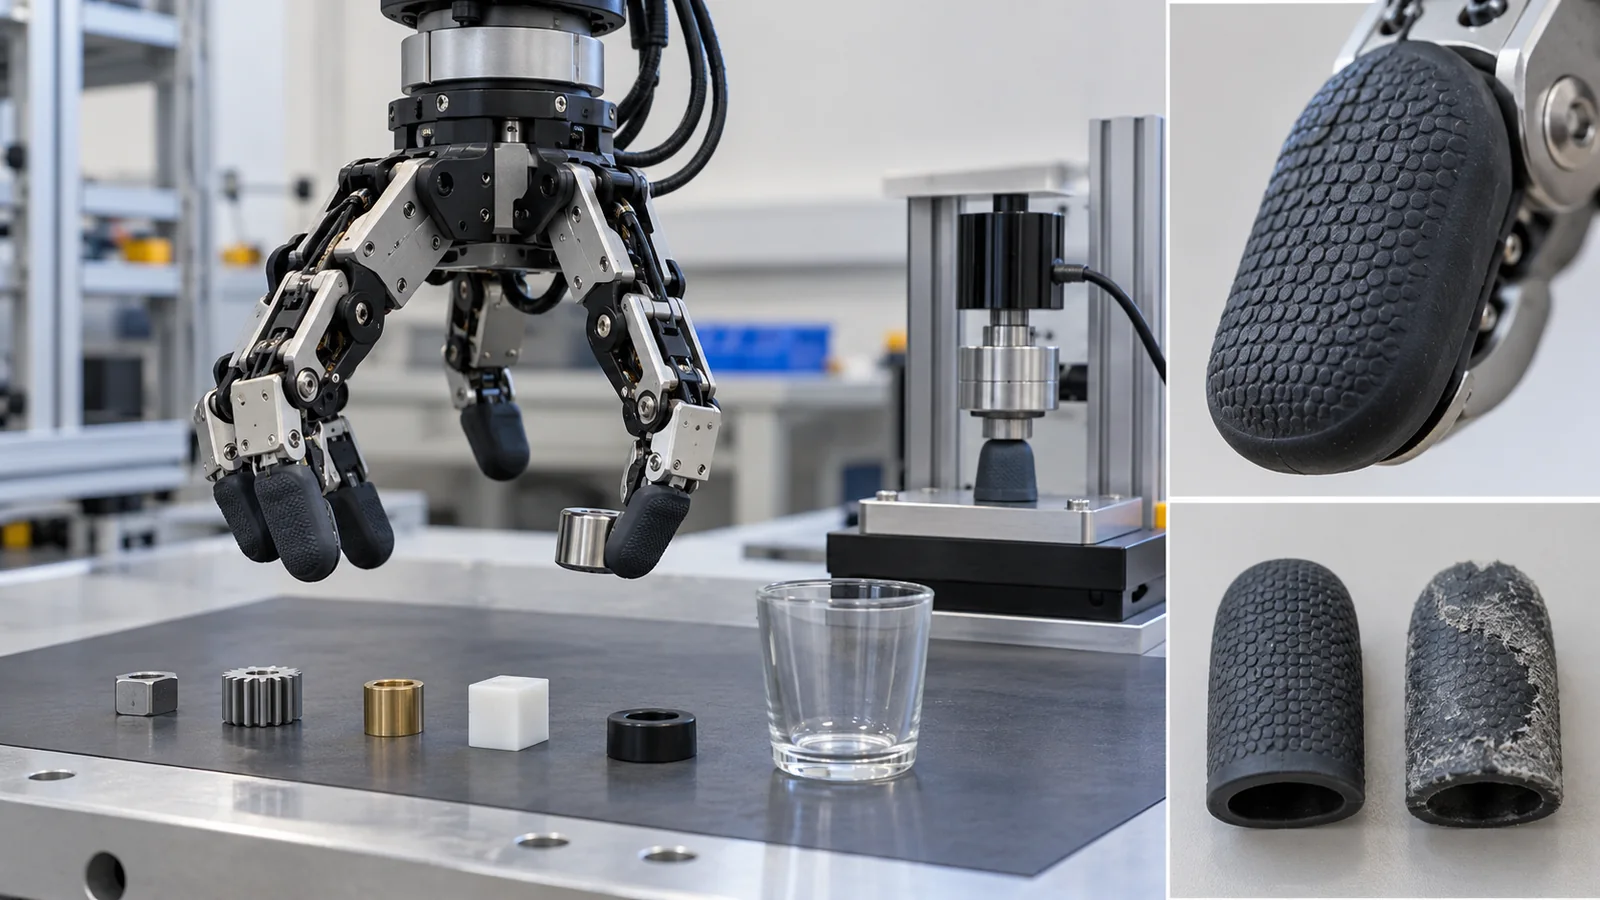
6. 指先の材料 ― 摩擦、柔らかさ、寿命
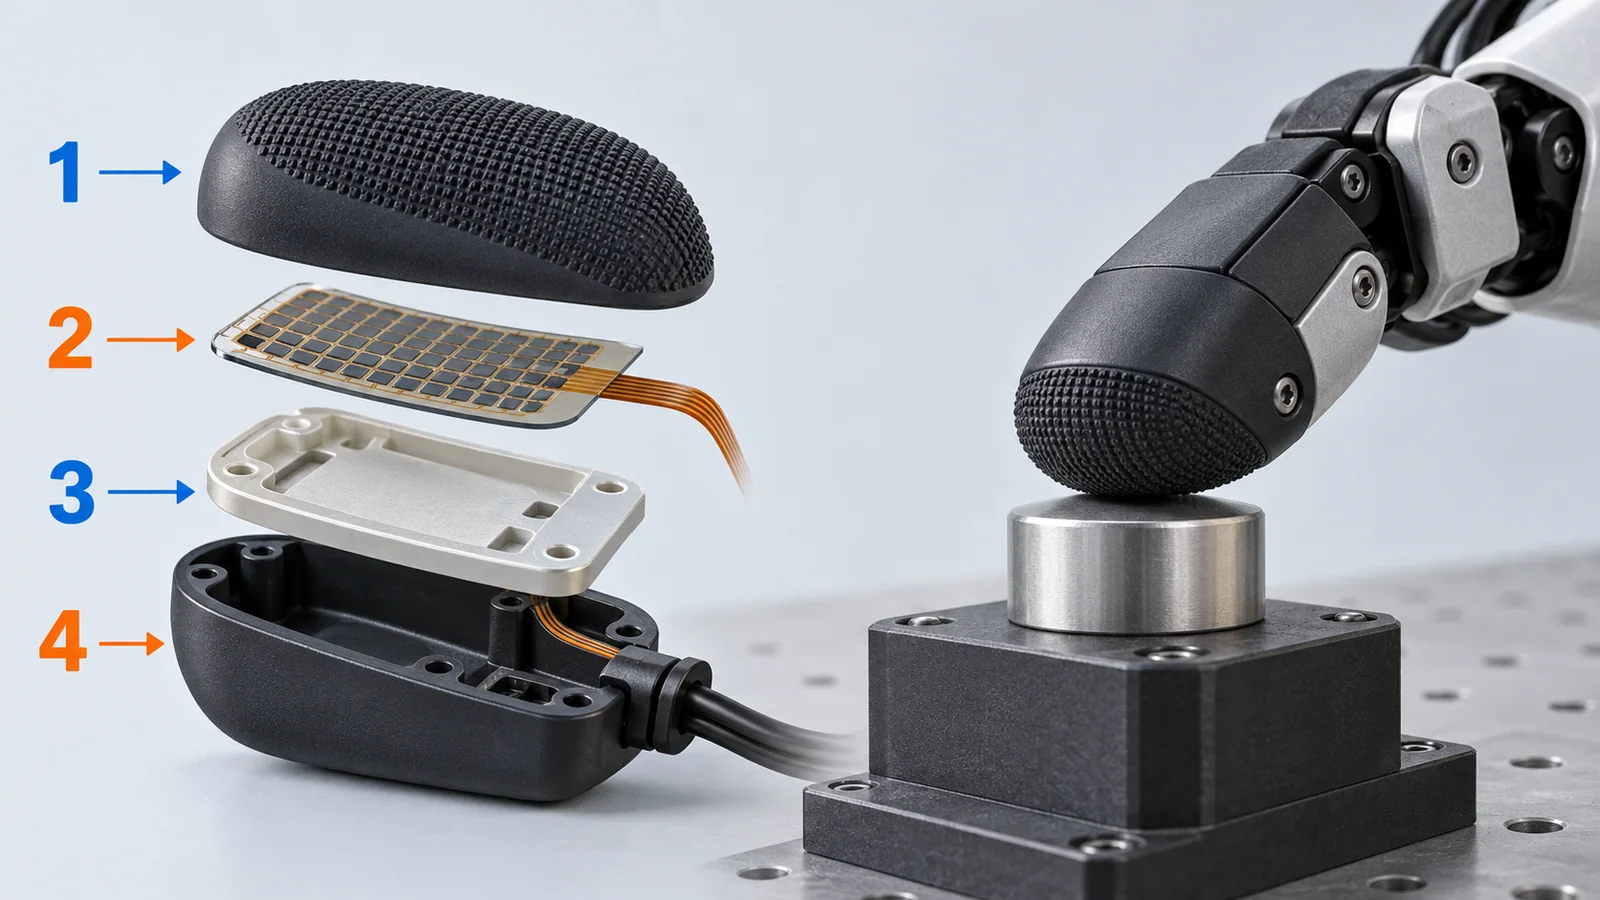
ここまでの話から、指先の材料に何が求められるかが見えてきます。摩擦が大きいこと、適度に柔らかいこと、すり減りにくいこと、そしてセンサーをうまく覆えることです。ソフトグリッパーのレビュー論文(Shintake ら、2018年)は、柔らかい把持を、①アクチュエーションによる把持、②剛性の制御による把持、③接着の制御による把持の3つに整理し、シリコーンエラストマーなどの材料が、より軽く、単純で、汎用的なつかみ具に使われると述べています事実[参考資料10]。
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。指先の層構造の概念図(左)と、一次情報にある材料の例(右)。層の厚さや配置は説明用で、特定の製品の構造ではありません。
- LEAP Hand:柔軟なフィラメント(Ninjaflex)を3Dプリントして、硬い手のひらと、柔らかいゴム状の指先を作りました。3Dプリントの部品は強さが足りないことがあるため、強度の要る部分には、市販の補強プラスチックの金具(約10ドル)を使い、手のひらや指先などをプリントしたと述べています事実[参考資料8]。
- Shadow(OpenAI による改造):指先の先端部の、ゴムで覆う範囲を広げ、物との握りを強くしました事実[参考資料7]。
- 腱:OpenAI の論文は、Shadow の腱に「Spectra」を使うと記しています事実[参考資料6](Spectra は高強度のポリエチレン繊維の商品名と理解されています。解説)。滑車の直径を大きくして腱にかかる応力を下げると、寿命が3倍以上に延びたという報告があります事実[参考資料7]。
指先のゴムには、摩擦係数、硬さ(柔らかさ)、耐摩耗性、汚れや油への耐性、温度での変化が求められます(解説)。摩擦を上げようとして柔らかくしすぎると、すり減りやすく、つかんだ物を「つかんで引きずる」ときに破れやすくなります。さらに、第5章のとおり、柔らかさは接触面の広がりを通じて、実効的な摩擦にも効きます事実[参考資料9]。「何回つかめるか」という寿命の試験は、一次情報では確認できませんでした。
腱は、滑車の上で曲げられながら、何度も引かれます。曲げの半径が小さいほど、繊維にかかるひずみと摩擦が大きくなり、寿命が縮みます(解説)。OpenAI の改造は、まさにこの点を直したもので、滑車の直径の拡大で手首の腱の寿命が3倍以上に、張り具合の調整部品の改良で指の腱の寿命が約5〜10倍になりました事実[参考資料7]。繊維の素材だけでなく、それを曲げる部品の形も、材料の寿命を決めます。
7. 器用さの現状 ― 研究で何が示されたか
OpenAI は、Shadow Dexterous Hand を使い、シミュレーションだけで学習した方策を実機に移して、手の中で物を回す課題を解きました。2019年の論文では、ルービックキューブを1つの手で解く課題に挑戦し、最も良い方策で、回転15回で済む並べ替えを60%、26回かかる最も難しい並べ替えを20%の割合で解いたと報告しています(各方策につき10回の試行)事実[参考資料7]。同論文は、これを多数回の学習を重ねた、研究室の中の試験の結果として示しており、実際の工場や家庭で同じ成功率が出ると主張するものではありません(解説)。
もう1つの例は、箱から物を取り出す「ピッキング」です。Mahler らの Dex-Net 4.0 は、平行ジョーと吸着カップの2種類のつかみ具を持つロボットで、25個までの未知の物を山から取り出す課題で、95%を超える信頼性と、毎時300回を超える速さを報告しています事実[参考資料13]。最初の Amazon Picking Challenge は、棚から物を取り出す自律ロボットを競うもので、26チームの調査から、機構や知覚、計画の傾向が整理されています事実[参考資料11]。
正しくは:動画や論文の成功率は、特定の物体、特定の手、くり返した試行回数のもとでの結果です。ルービックキューブの結果は10回の試行で、方策ごとに差があります事実[参考資料7]。Dex-Net 4.0 の結果は25個までの物の山で、他の物や環境で同じとは限りません事実[参考資料13]。実演は何を何回試して、何回成功したか、自律か遠隔操作か、第三者が確かめたかを確認してください。これらが書かれていない実演は、会社の主張として扱います。
8. 限界と、確認できなかったこと/まとめ
- 人の手の自由度の総数は、一次情報で確認できませんでした。指1本の4つの動きは LEAP Hand の論文の記述によります。
- 市販の手(Shadow、Allegro など)の価格・耐久寿命は確認していません。論文が述べる価格や故障の記述は、他の手を比べる側の主張で、本稿は採用していません。
- 指先のゴムの具体的な材料名・硬さ・摩擦係数の値は、一次情報で確認できませんでした。図中の摩擦係数は説明用の例です。
- NIST の試験法は2018年10月の草案で、国際規格ではありません。ISO 14539(つかみ具の用語)、ISO 18646-3(マニピュレーションの性能)の本文は有料で、題名と段階の確認にとどめました。
- 触覚センサーと電子皮膚は、次の記事で扱います。この記事では、指先の力と接触を測る方法の詳細を扱っていません。
- 手の仕事は「つかむ」と「操る」です。つかみ方は、パワーと精密に大別でき、人のつかみ方は33種類に整理されています事実[参考資料2]
- 関節数とモーター数は別です。Shadow は24関節に20個のモーター、LEAP は16関節に16個、SDM Hand は1個のモーターです。用途しだいで、必要な手は変わります事実[参考資料5・8・4]
- つかむ力は、摩擦と重さで見積もります。0.5 kg の物なら、μ = 0.5 で指1本あたり約4.9 N。柔らかい指先は、押すほど接触面が広がります本稿の計算[参考資料9]
- 指先の材料と腱は、摩擦と寿命を決める部品です。滑車の直径を大きくすると、腱の寿命が3倍以上に延びた例があります事実[参考資料7]
- 成功率は、条件つきで読みます。ルービックキューブの 60%・20%、Dex-Net 4.0 の 95%超・毎時300回超は、それぞれの試験の結果です事実[参考資料7・13]
9. 評価・標準の読み方
ロボットハンドの「良さ」は、ひとつの数字では表せません。つかむ力、すべりにくさ、つかむ速さ、指先の位置の正確さ、触覚の感度、つかめる物の範囲、器用さ(手の中の操作)、耐久性が組み合わさって決まります。大事なのは、成功率や性能の数字がどの物を、何回、どんな手で、どんな条件で試したものか、という点です。以下は、確認できた範囲の整理です(確認日 2026年10月25日)。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針(ISO・NIST など) | 読み方の注意 |
|---|---|---|---|
| 手の部品の性能(指の力、つかむ力、すべりにくさ、つかむ時間、触覚の感度ほか) | NIST 草案 SP 1227(2018年10月)が、指の強さ、つかむ強さ、すべり抵抗、つかむ時間、触覚の感度、つかむ効率、力の校正、指の力の追従、手の中の操作、物の姿勢推定などの測定の案を示す事実[参考資料14] | 確認できなかった(国際規格になった試験法は確認していない)未確定/将来[参考資料14] | 草案で、今後の標準化の土台となる作業文書。測り方がそろえば、手どうしを比べやすくなる |
| つかみ具の用語と特性の示し方 | — (用語と表示の標準) | ISO 14539:2000(つかむタイプのつかみ具の用語と特性の表示、2000年11月、段階 90.60「見直し中」)事実[参考資料15] | 古い版で見直し中。要求事項の中身は有料で未確認 |
| マニピュレーションの性能 | マニピュレーションの性能基準と試験方法(ISO 18646-3)、産業用ロボットの位置の性能(ISO 9283)事実[参考資料16・18] | ISO 18646-3:2021(サービスロボット、2021年6月、見直し中)、ISO 9283:1998(2021年に確認、見直し中)事実 | ロボット全体の性能で、手だけの値ではない。試験の中身は未確認 |
| つかめる物の範囲(把持の成功率) | YCB 物体セットと試験手順(Calli ら、2015)。Amazon Picking Challenge の調査(Correll ら)。Dex-Net 4.0:25個までの未知の物で 95%超、毎時300回超事実[参考資料12・11・13] | 確認できなかった | どの物、何回の試行かで成功率は変わる。共通の物体セットを使うと、研究どうしを比べやすい |
| 器用さ(手の中の操作) | OpenAI のルービックキューブ:最良の方策で、回転15回の並べ替えを60%、26回を20%(各方策10回の試行)事実[参考資料7] | 確認できなかった | 1つの手・1つの課題・10回の試行の結果。他の課題の器用さを示すものではない |
| つかみ方の分類 | Cutkosky(1989)の分類、Feix ら(2016)のGRASP分類(33種類)事実[参考資料1・2] | — (研究上の分類で、規格ではない) | 手の設計や試験で「どのつかみ方か」をそろえるための共通の言葉 |
| 人との協働の安全 | — (安全は性能の数字でなく、要求事項への適合で示す) | ISO/TS 15066:2016(協働ロボットの安全要求。2016年2月、段階 90.92「改訂予定」)事実[参考資料17] | つかみ具が人にかける力も安全の対象になりうる(解説)。要求事項の中身は未確認 |
表の整理は本稿の計算(整理)。番号・題名・版・段階は、ISO の公式ページと NIST の文書で確認(確認日 2026年10月25日)。規格本文は有料のため、題名と適用範囲にとどめています。ASTM の規格は扱っていません。
読み方の注意(素材技術者向け)
- 実演とベンチマークと現場は、別のものです:研究室の手は、決まった物と照明のもとで動きます。現場では、汚れ、濡れた物、油、温度が加わり、指先のゴムの摩擦と寿命が効いてきます。
- メーカー公称と第三者の検証は別です:Shadow の「24自由度・20個のモーター」はメーカー公称で、論文の記述とも一致しますが、指先の力や寿命は確認していません。
- 標準は推奨のものと要求のものがあります:NIST の草案は推奨の試験法の案、ISO の規格は、法令や契約で引用されて初めて拘束力を持つことが多い、と考えるのが一般的です(解説)。
- 計画と達成は別です:「次の世代の手で、もっと器用になる」は、計画であり、達成された事実ではありません。
10. 用語集
- エンドエフェクタ
- ロボットの先端に付ける、物を持つ・加工する装置。手やつかみ具など。
- 把持
- 物をつかんで保持すること。
- 手の中の操作
- 物を持ったまま、指で向きや位置を変えること。
- 自由度(DOF)
- 動かせる方向の数。
- パワー把持
- 手のひらと指全体で包み、大きな力で保持するつかみ方。
- 精密把持
- 指先だけで、小さな物を正確につまむつかみ方。
- 把持分類(GRASP taxonomy)
- Feix らが整理した、人の33種類のつかみ方の分類。
- 腱駆動
- モーターを離れた場所に置き、腱(ひも)で指を引く方式。
- 直接駆動
- 関節のそばにモーターを置いて動かす方式。
- 劣駆動(適応型)
- 関節の数より少ないモーターで、構造の柔らかさで物になじませる設計。
- バックラッシュ
- 機構のすき間による、動かない角度。腱駆動では腱の伸びも関わる。
- 摩擦係数 μ
- 押し付ける力に対する、すべらせるのに要る力の比。
- クーロン摩擦
- 摩擦力が押す力に比例し、接触面の大きさによらないとする単純なモデル。
- ソフトフィンガー
- 押すと接触面が広がる、柔らかい指先。
- ヘルツの接触
- 弾性体どうしの接触の古典的な理論。接触の半径が力の1/3乗に比例する。
- 摩擦限界の面
- 摩擦力とねじりの力が、すべりだす前に出せる限界の組み合わせを表す面。
- エラストマー
- ゴムのように大きく伸び縮みする高分子材料。シリコーンなど。
- 3Dプリント
- 樹脂などを積み重ねて形をつくる製造法。
- 腱の寿命(MTBF)
- 腱が切れるまでの平均的な使用時間。平均故障間隔。
- ピッキング
- 箱や棚から物を取り出す作業。
- 吸着カップ
- 空気を吸って物に貼りつくつかみ具。
- 平行ジョー
- 平行に動く2枚の爪ではさむ、基本のつかみ具。
- YCB 物体セット
- 把持や操作の研究を比べやすくするための共通の物体セット。
- 把持成功率
- 試した把持のうち、物を保持できた割合。
11. 参考資料(一次情報)
- Cutkosky M. R. “On grasp choice, grasp models, and the design of hands for manufacturing tasks”, IEEE Transactions on Robotics and Automation 5, 269–279 (1989), DOI 10.1109/70.34763 — doi.org/10.1109/70.34763
- Feix T. et al. “The GRASP Taxonomy of Human Grasp Types”, IEEE Transactions on Human-Machine Systems 46, 66–77 (2016), DOI 10.1109/THMS.2015.2470657 — doi.org/10.1109/THMS.2015.2470657
- Bicchi A. “Hands for dexterous manipulation and robust grasping: a difficult road toward simplicity”, IEEE Transactions on Robotics and Automation 16, 652–662 (2000), DOI 10.1109/70.897777 — doi.org/10.1109/70.897777
- Dollar A. M., Howe R. D. “The Highly Adaptive SDM Hand: Design and Performance Evaluation”, International Journal of Robotics Research 29, 585–597 (2010), DOI 10.1177/0278364909360852 — doi.org/10.1177/0278364909360852
- Shadow Robot Company “Dexterous Hand”(製品ページ。メーカー公称:20個のモーター、腱駆動、24自由度) — shadowrobot.com/dexterous-hand-series/
- OpenAI et al. “Learning Dexterous In-Hand Manipulation”, arXiv:1808.00177 (2018) — arxiv.org/abs/1808.00177
- OpenAI et al. “Solving Rubik’s Cube with a Robot Hand”, arXiv:1910.07113 (2019) — arxiv.org/abs/1910.07113
- Shaw K., Agarwal A., Pathak D. “LEAP Hand: Low-Cost, Efficient, and Anthropomorphic Hand for Robot Learning”, arXiv:2309.06440 (2023) — arxiv.org/abs/2309.06440
- Xydas N., Kao I. “Modeling of Contact Mechanics and Friction Limit Surfaces for Soft Fingers in Robotics, with Experimental Results”, International Journal of Robotics Research 18, 941–950 (1999), DOI 10.1177/02783649922066673 — doi.org/10.1177/02783649922066673
- Shintake J., Cacucciolo V., Floreano D., Shea H. “Soft Robotic Grippers”, Advanced Materials 30, 1707035 (2018), DOI 10.1002/adma.201707035 — doi.org/10.1002/adma.201707035
- Correll N. et al. “Analysis and Observations From the First Amazon Picking Challenge”, IEEE Transactions on Automation Science and Engineering 15, 172–188 (2018), DOI 10.1109/TASE.2016.2600527 — doi.org/10.1109/TASE.2016.2600527
- Calli B. et al. “Benchmarking in Manipulation Research: The YCB Object and Model Set and Benchmarking Protocols”, IEEE Robotics & Automation Magazine 22, 36–52 (2015), arXiv:1502.03143 — arxiv.org/abs/1502.03143
- Mahler J. et al. “Learning ambidextrous robot grasping policies”, Science Robotics 4, eaau4984 (2019), DOI 10.1126/scirobotics.aau4984 — doi.org/10.1126/scirobotics.aau4984
- Falco J., Van Wyk K., Messina E. “Performance Metrics and Test Methods for Robotic Hands”, NIST Draft Special Publication 1227(2018年10月。IEEE RHGM 技術委員会の作業文書・草案) — nvlpubs.nist.gov/nistpubs/SpecialPublications/NIST.SP.1227-draft.pdf
- ISO ISO 14539:2000 “Manipulating industrial robots — Object handling with grasp-type grippers — Vocabulary and presentation of characteristics”(2000年11月、段階 90.60「見直し中」) — iso.org/standard/24062.html
- ISO ISO 18646-3:2021 “Robotics — Performance criteria and related test methods for service robots — Part 3: Manipulation”(2021年6月、段階 90.60「見直し中」) — iso.org/standard/73591.html
- ISO ISO/TS 15066:2016 “Robots and robotic devices — Collaborative robots”(2016年2月、段階 90.92「改訂予定」) — iso.org/standard/62996.html
- ISO ISO 9283:1998 “Manipulating industrial robots — Performance criteria and related test methods”(1998年4月。2021年に確認、段階 90.60「見直し中」) — iso.org/standard/22244.html
12. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| Shadow Dexterous Hand が20個のモーター、腱駆動、24自由度で、腱駆動が姿勢の安定・衝撃の緩和・曲げやすさをもたらすという公称、触覚の選択肢 | Shadow の製品ページ(メーカー公称) 出典 5 https://www.shadowrobot.com/dexterous-hand-series/ | 事実 |
| 24関節・20個のモーター・40本の腱(Spectra)、16関節が独立で8関節が4組の連動、腱駆動のバックラッシュ | OpenAI の論文(2018) 出典 6 https://arxiv.org/abs/1808.00177 | 事実 |
| ルービックキューブ:最良の方策で15回の並べ替えを60%、26回を20%、10回の試行、指先のゴムの範囲の拡大、手首の腱の寿命3倍以上、張り調整部品で指の腱の寿命5〜10倍 | OpenAI の論文(2019) 出典 7 https://arxiv.org/abs/1910.07113 | 事実 |
| 人の指の4つの動き、LEAP Hand の16自由度・柔軟フィラメントの指先・補強プラスチック金具・電流制限・Allegro の過熱の報告・直接駆動の主張 | LEAP Hand の論文(2023) 出典 8 https://arxiv.org/abs/2309.06440 | 事実 |
| Cutkosky の分類(機械工の握りの調査とエキスパートシステム)、Feix らの33種類・17種類への集約・分類の4つの軸 | Cutkosky(1989)、Feix ら(2016) 出典 1 https://doi.org/10.1109/70.34763 出典 2 https://doi.org/10.1109/THMS.2015.2470657 | 事実 |
| Bicchi のレビュー:手の設計の分類と最小限の設計を支持する議論、SDM Hand:モーター1個・ポリマー造形・衝撃への強さ | Bicchi(2000)、Dollar と Howe(2010) 出典 3 https://doi.org/10.1109/70.897777 出典 4 https://doi.org/10.1177/0278364909360852 | 事実 |
| 柔らかい指先の接触半径が力の γ 乗(0〜1/3)、ヘルツの1/3、ゴム・シリコーンの実験、摩擦限界の面の楕円近似 | Xydas と Kao(1999) 出典 9 https://doi.org/10.1177/02783649922066673 | 事実 |
| ソフトグリッパーの3つの技術(アクチュエーション・剛性制御・接着制御)とシリコーンエラストマー | Shintake らのレビュー(2018) 出典 10 https://doi.org/10.1002/adma.201707035 | 事実 |
| Dex-Net 4.0:25個までの未知の物で95%超、毎時300回超、平行ジョーと吸着カップ。Amazon Picking Challenge の26チームの調査。YCB 物体セットと手順 | Mahler ら(2019)、Correll ら、Calli ら(2015) 出典 13 https://doi.org/10.1126/scirobotics.aau4984 出典 11 https://doi.org/10.1109/TASE.2016.2600527 出典 12 https://arxiv.org/abs/1502.03143 | 事実 |
| NIST 草案 SP 1227(2018年10月)の測定項目(指の強さ、つかむ強さ、すべり抵抗、つかむ時間、触覚の感度ほか)と、IEEE RHGM 技術委員会の作業文書であること | NIST の草案 出典 14 https://nvlpubs.nist.gov/nistpubs/SpecialPublications/NIST.SP.1227-draft.pdf | 事実未確定/将来 |
| ISO 14539:2000、ISO 18646-3:2021、ISO/TS 15066:2016、ISO 9283:1998 の番号・題名・版・段階 | ISO のページ 出典 15 https://www.iso.org/standard/24062.html 出典 16 https://www.iso.org/standard/73591.html 出典 17 https://www.iso.org/standard/62996.html 出典 18 https://www.iso.org/standard/22244.html | 事実未確定/将来 |
| N ≧ mg ÷ (2μ)(0.5 kg:μ = 0.5 で4.9 N、0.2 で12.3 N、1.0 で2.5 N、加速5 m/s² で約1.5倍、安全率2で約10 N)、接触の半径 1.26倍・面積 1.59倍(γ = 1/3 で力2倍) | 本稿の計算(クーロン摩擦の単純なモデルと Xydas と Kao の関係。説明用の μ の値) | 本稿の計算 |
| 「関節数 > モーター数」の説明、人の指の先端関節、パワー・精密・中間の表の特徴と要求、Spectra が高強度ポリエチレン繊維であること、素材技術者の視点、段階の整理 | 一般的な教科書的整理にもとづく本記事の解説 | 解説 |
| 人の手の自由度の総数、市販の手の価格と耐久寿命、指先のゴムの具体的な材料名・硬さ・摩擦係数、指先の「何回つかめるか」の寿命試験、国際規格になった手の試験法 | 本稿の調査範囲では確認できなかったため記載していない | 解説 |
最終更新:2026年10月25日/出典は一次情報(査読論文、arXiv の論文、メーカーの製品ページ、NIST の草案、ISO の公式ページ)に限定しています。調査会社の推計や報道だけの数字は使っていません。「本稿の計算」の数値は、単純なモデルと説明用の仮定による計算です。人の手の自由度の総数、市販の手の価格と耐久寿命、指先のゴムの具体的な材料名・摩擦係数、国際規格になった手の試験法については、確認できなかったため記載していません。図のうち図1と図8はImageGen生成の概念画像で、他は説明用の概念図または本稿の計算を含む作図です。