新技術・技術紹介– category –
-

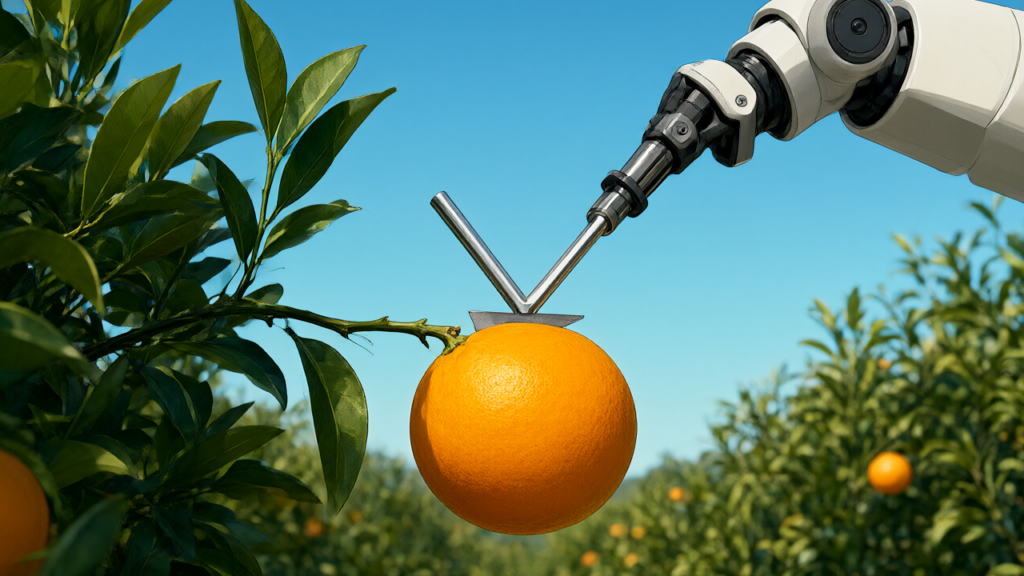
柑橘類収穫ロボット|V字ガイドによる茎の自動中心合わせと切断精度の向上
BIOENGINEER.ORG アメリカ 概要 カリフォルニア州立大学フレズノ校の研究チームが、シンプルなV字型ガイドとアームの連動動作により、柑橘類の茎を精密に切断するロボットシステムを開発しました。実証実験では100個のナベルオレンジすべてを損傷なく収穫... -
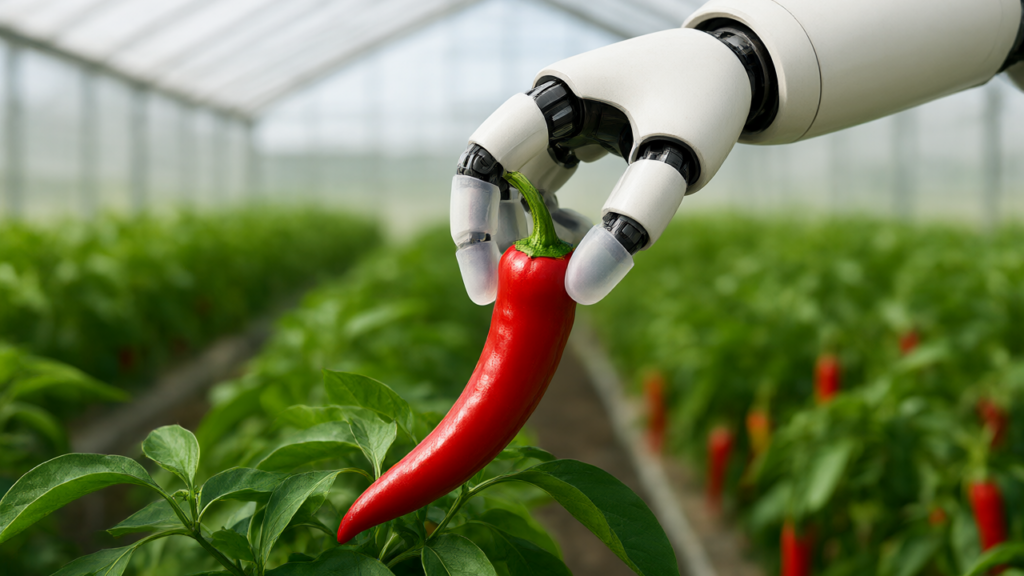
唐辛子収穫ロボット|人間を模した把持・牽引・屈曲機構による損傷ゼロの性能
BIOENGINEER 中国 概要 中国の研究チームが、人間の収穫動作を模倣して唐辛子を損傷なく収穫できるロボットエンドエフェクタを開発しました。ソフトシリコン製の指と牽引・屈曲メカニズムを組み合わせることで、実験では2種類のサイズの唐辛子を成功率100%... -
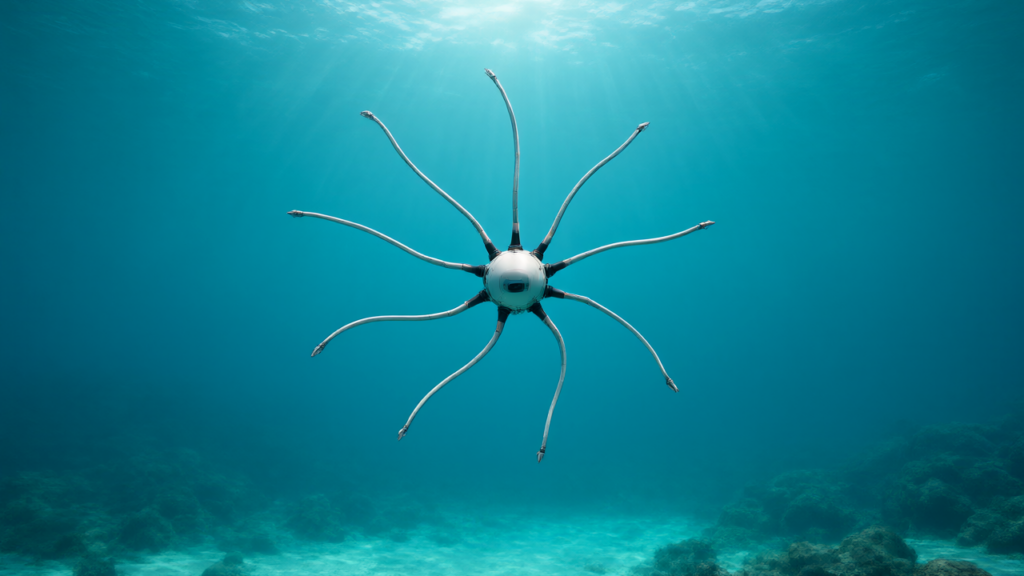
クリンテ(羽星)型ロボット|ノースカロライナ州立大が開発した3次元移動の実現手法
New Atlas アメリカ 概要 ノースカロライナ州立大学の研究チームが、クリンテ(feather star)の生物模倣に基づいた水中ロボットを開発しました。わずか2つのアクチュエータと弾性肢を用いることで、複雑な制御系なしに3次元的な機動性を実現しています。... -
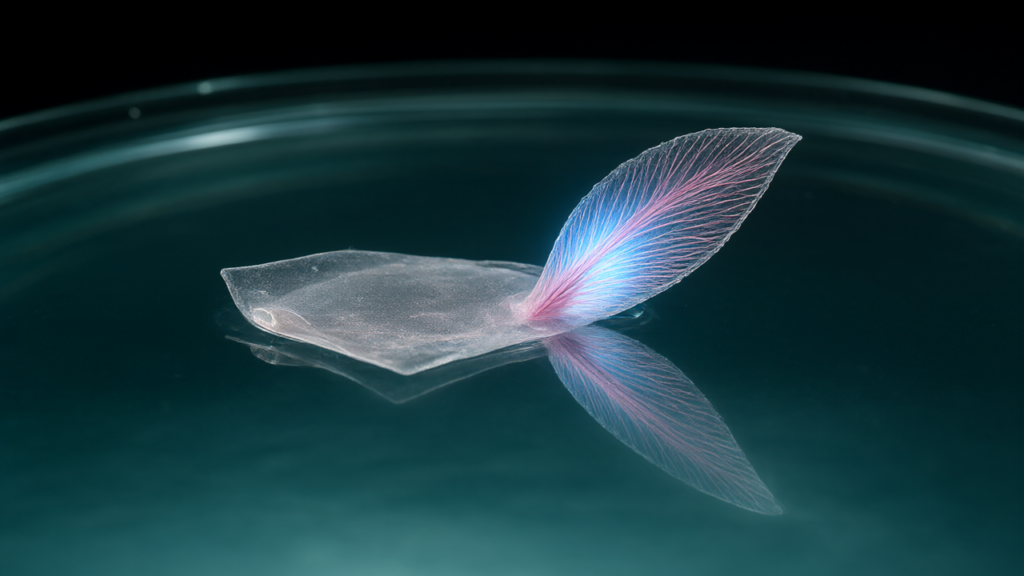
MITのバイオハイブリッドロボット|生体筋肉細胞による推進力と制御性能
Tech Explorist アメリカ 概要 MITの研究チームが、生きた筋肉細胞を動力源とする紙のように薄いソフトロボットを開発しました。光に反応するよう遺伝子操作された筋肉細胞を薄いゲルフィルム上に配置し、光照射による収縮でフィンを動かし水中を泳行させ... -
Reach Power|無線給電によるドローン10時間自律飛行の性能と実現手法
DRONE アメリカ 概要 Reach Powerが、電波による無線送電(ワイヤレス・パワー・ビーミング)を用いて、ドローンの10時間連続自律飛行に成功した。外部の追跡センサーやGPS、手動制御を一切排除し、機体側が自律的にエネルギー管理を行い給電位置へ帰還す... -
EmArmとは|香港科技大学が開発した人間と同等の触覚を持つロボットアームの性能
ANA News Agency 中国 概要 香港科技大学(HKUST)の研究チームが、全腕に触覚センシング機能を備えた統合センサーモーター・ロボットアーム「EmArm」を開発した。ソフト光学触覚スキンを骨格に統合し、0.085ミリメートルの空間分解能と18.2ミリメートルの... -
人工皮膚システム|ロボット指への触覚実装、23ミリ秒の応答速度と性能
Electronics For You 中国 概要 中国の南方科技大学(Southern University of Science and Technology)などの研究チームが、ロボット指向けの人工皮膚システムを開発した。10,000以上のセンシング要素を毎秒100回読み取り、感覚信号の処理を約23ミリ秒で... -
eLuminatorとは|触覚を光で可視化するNUS開発の電子皮膚、性能と仕組み
New Atlas シンガポール 概要 シンガポール国立大学(NUS)の研究チームが、触れた箇所と圧力を即座に光として表示する超薄型・柔軟な電子皮膚「eLuminator」を開発した。厚さわずか70マイクロメートルで847dpiという高解像度を実現し、指紋の隆起まで詳細... -
BeetleBotとは|KAISTが開発した人工筋肉搭載ロボットの性能と制御課題
New Atlas アメリカ 概要 韓国科学技術院(KAIST)の研究チームが、人工筋肉と双方向フィードバック機能を備えた昆虫型ロボット「BeetleBot」を開発した。液晶エラストマー(LCE)を用いた人工筋肉により、生物に近い自然な動作と物体把持を実現している。... -
NVIDIA Cosmos|物理AI向けワールドモデルの構築・評価・展開ツールと活用事例
NVIDIA Blog アメリカ 概要 NVIDIAは、物理AIシステムが現実世界を理解・シミュレーションするための「ワールドモデル」構築プラットフォーム「Cosmos」を拡張した。データキュレーションを行うCosmos Data Factoryや、モデルの最適化・展開を支援するCosm... -
YOLOv12とLiDARの融合|自動運転車の物体検知精度を高める新システムの性能
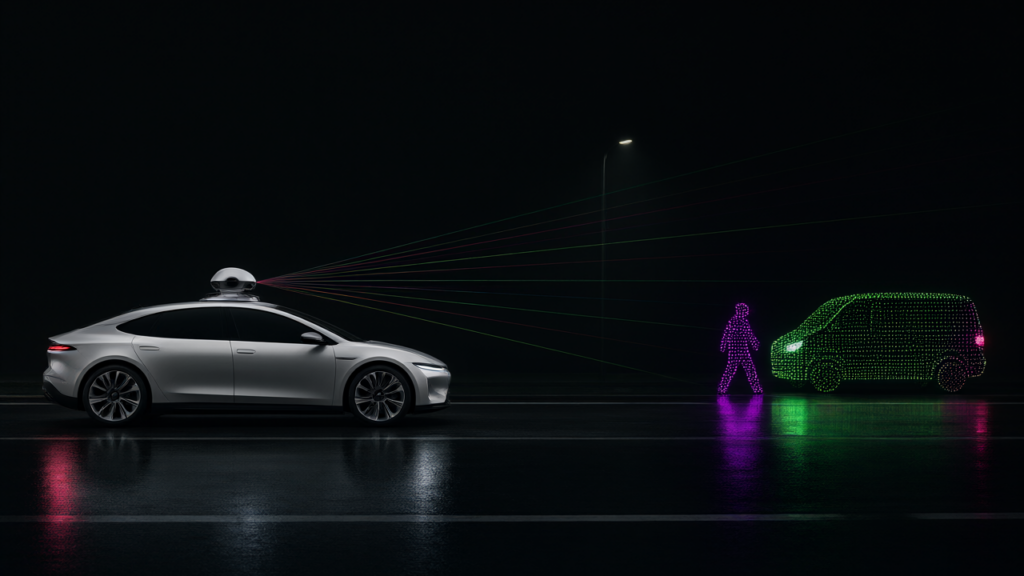
BIOENGINEER.ORG 中国 概要 中国の黄河交通大学の研究チームが、カメラとLiDARを統合した新しい環境認識システムを開発しました。改良版YOLOv12アルゴリズムにCoordinate Attention(CA)モジュールを組み込み、LiDARの点群処理を最適化することで、低照度... -
ALBATROSS|航空投下から自律航行へ移行する環境観測ロボットの性能と課題
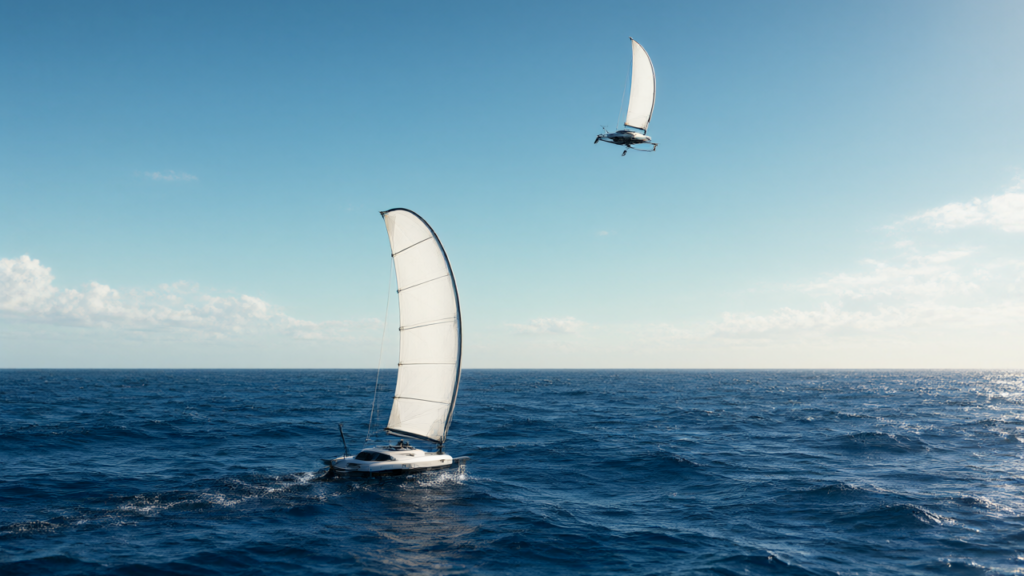
New Atlas シンガポール 概要 シンガポール工科設計大学(SUTD)が、航空機から遠隔海域へ投下し、自律的に航行・観測を行うロボットプラットフォーム「ALBATROSS」を開発した。カエデの種のような自動回転による緩やかな降下と、着水後のウィングセイルに... -
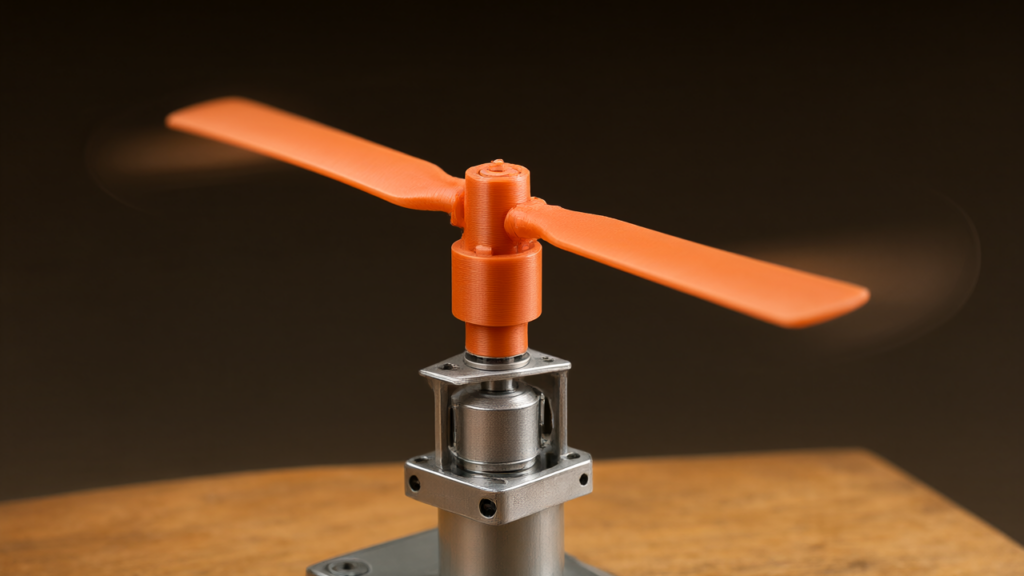
3Dプリント製ヘリコプターローター|単一モーターによる操舵性能と揚力140gの検証
DroneXL アメリカ 概要 YouTubeチャンネル「worked in theory」の制作者が、スワッシュプレートやサーボを排除し、単一モーターのみで操舵可能な3Dプリント製マイクロヘリコプターローターを開発した。テストスタンドでの検証において、5,500 RPM時に29ワ... -
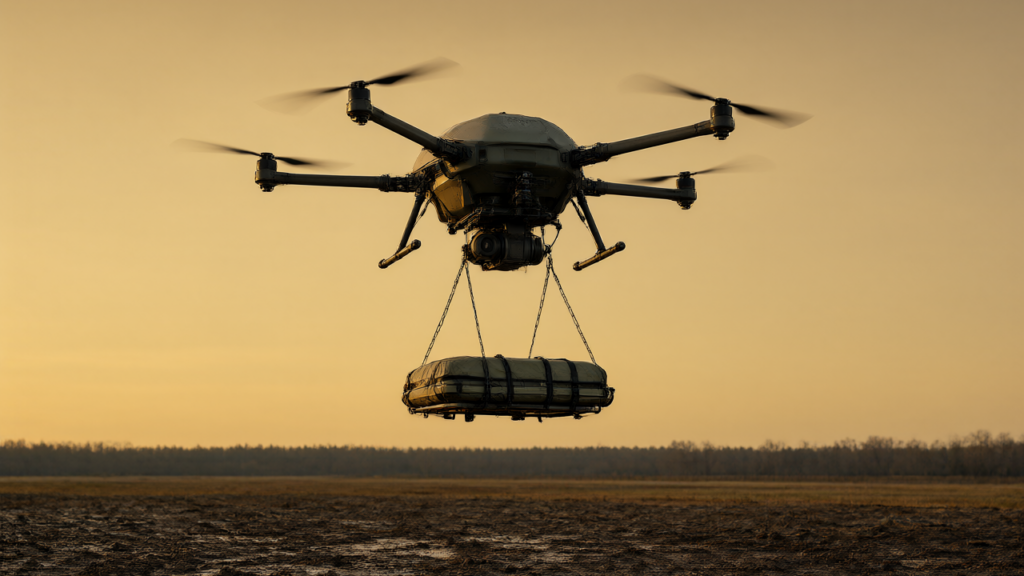
Ayudag-6|ウクライナ製ヘキサコプターによる世界初のドローン負傷兵搬送とその性能
New Atlas アメリカ 概要 ウクライナにおいて、ヘキサコプター型ドローンを用いて負傷兵を戦地から搬送する世界初の空中医療後送(medevac)が実施されました。使用されたのはGurzuf Defence社製の「Ayudag-6」で、最大130 kgの吊り上げ能力を持つ機体を医... -
Gemini 4 Argon|Google DeepMindが実現したビデオからのロボット技能習得と性能
Robotics & Automation News アメリカ 概要 Google DeepMindは、最新のAIモデル「Gemini 4 Argon」を用いて、ビデオ映像から物理的なタスクを学習し、それを人型ロボットに転移させる新手法を実証しました。この「Video-to-Sim-to-Real」パイプラインによ... -
NVIDIA Isaac|汎用ロボット開発プラットフォームの拡張とリファレンス人型ロボットの性能
NVIDIA Newsroom アメリカ 概要 NVIDIAは、汎用ロボット開発に向けたオープンプラットフォーム「NVIDIA Isaac」の大幅な拡張を発表しました。具体的には、Jetson Thorを搭載したリファレンス人型ロボット「Agile ONE SN」の導入や、学習フレームワーク「Is... -
マイクロロボット|熱検知と流体ポンプ機能を統合したCornell大の新技術と性能
BIOENGINEER.ORG アメリカ 概要 コーネル大学の研究チームが、熱の検知と流体ポンプ機能を同時に備えたマイクロロボットを世界で初めて開発しました。半導体製造技術を用いたアクチュエータと電子回路により、温度勾配に応じて流体の輸送方向を制御するク... -
Quantum Systems|バッテリー駆動ドローンの最高速度483mph達成と性能課題
Interesting Engineering ドイツ 概要 ドイツのQuantum Systems社が、バッテリー駆動の実験機「Apex Recordhunter」で時速483マイル(777km/h)を記録した。この数値は、同社が6月に記録した時速434マイル(699km/h)をさらに更新するものである。本プロジ... -
Ionograsperとは|単一素材でセンシングと駆動を両立したソフトロボットの性能
The Korea Times 韓国 概要 全北大学校とKAISTの研究チームが、単一のソフト素材でセンサーと人工筋肉の両方の機能を果たすイオン性ソフトロボット「Ionograsper」を開発した。このロボットは、近接する物体を検知し、低強度の紫外線照射に反応して物体を... -
水素燃料電池無人機|チタン製分離板によるエネルギー密度向上と918km飛行の性能
더쎈뉴스 (The CEN News) 韓国 概要 韓国材料研究院(KIMS)が、軽量チタン金属分離板を採用した高エネルギー密度燃料電池を搭載し、無人機による918kmの飛行に成功した。この動力源はエネルギー密度801.8Wh/kgを実現し、従来のリチウムイオン電池の約4倍...