主要成果
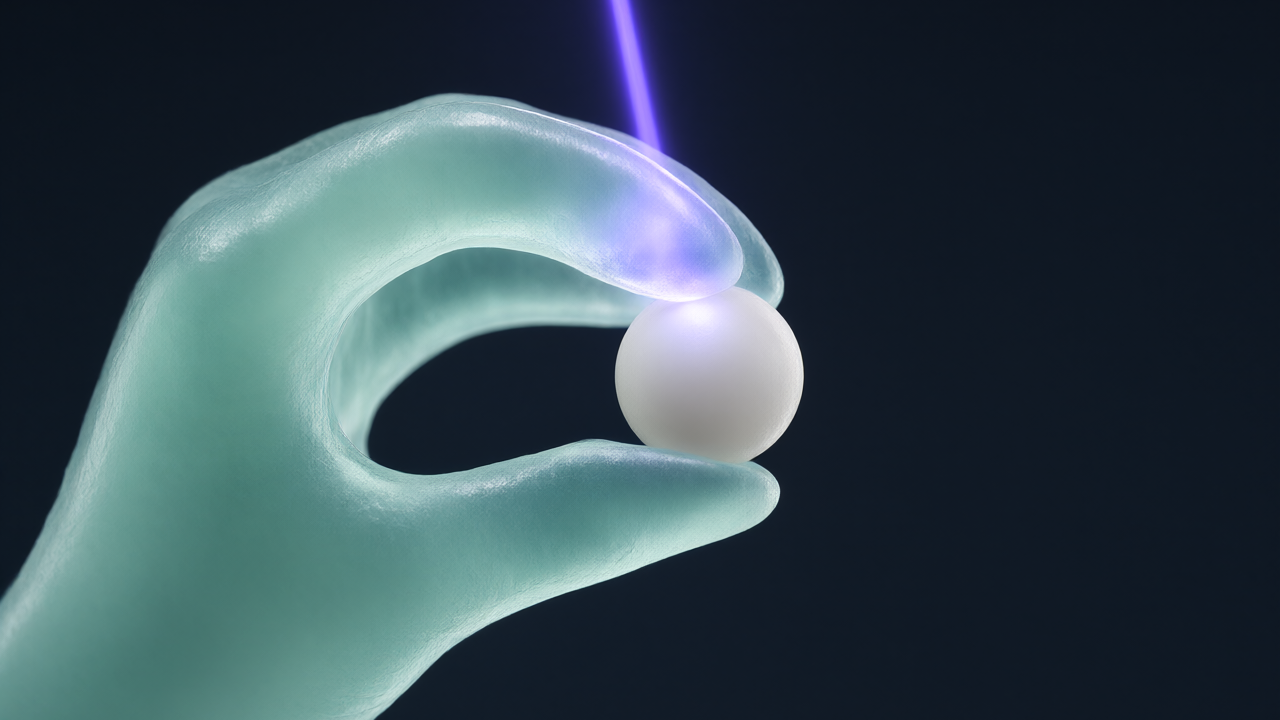
全北大学校と韓国科学技術院(KAIST)の共同研究チームが、近接物体の検知と光への反応による把握動作を同時に行えるイオン性ソフトロボット「Ionograsper」を開発した。本研究の最大の特徴は、単一のソフト素材がセンサーと人工筋肉の両方の役割を兼ね備えている点にある。この成果は国際学術誌『Advanced Materials』に掲載され、カバー記事として選出された。
技術・詳細
Ionograsperは、ハエトリグサの検知および捕捉メカニズムに着想を得て設計されている。具体的な動作原理は以下の通りである。
- センシング機能:素材内部のイオン再分布を監視することで、接近する物体を検知する。帯電した物体が近づくと、その電場によってイオン分布が変化し、電気信号が発生する。この機能は専用の電源を必要とせずに動作する。
- 駆動機能(アクチュエーション):低強度の紫外線にさらされると、素材中のアゾベンゼン分子が光誘起の構造変化を起こす。これにより水分の蒸発が促され、表面にナノスケールの細孔が形成されることでポリマー鎖の動きが制限され、変形した構造が一時的に安定化する。
- 保持と復帰:一度光を照射して物体を把握すると、消灯後も10分以上にわたってその形状を維持できる。その後、素材の両面で異なる速度で水分を再吸収することで反対方向に曲がり、最終的に元の形状へと緩やかに戻る。
背景・業界の文脈
従来のソフトロボットは、周囲を検知するための「センサー」と、動作を生成するための「アクチュエータ」を別々に搭載するのが一般的であった。しかし、この分離構造はコンポーネントや配線数の増加を招き、システム設計を複雑にする要因となっていた。また、特定の姿勢を維持したり動作させたりするために、継続的なエネルギー供給が必要であるという課題もあった。今回の研究では、センシングと駆動を単一のイオンポリマー素材に統合することで、構造の簡素化とエネルギー需要の低減を実現している。
今後の展望
本研究を主導した全北大学校のKim Yong-min教授とKAISTのMoon Hong-chul教授らは、今後この素材をさらに発展させる計画である。具体的には、AIベースの制御技術と統合することで、人間や物体と柔軟に相互作用できる「フィジカルAIロボット」への応用を目指している。これにより、現実世界の環境においてより効率的に動作するロボット素材の進展が期待される。
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます