主要成果
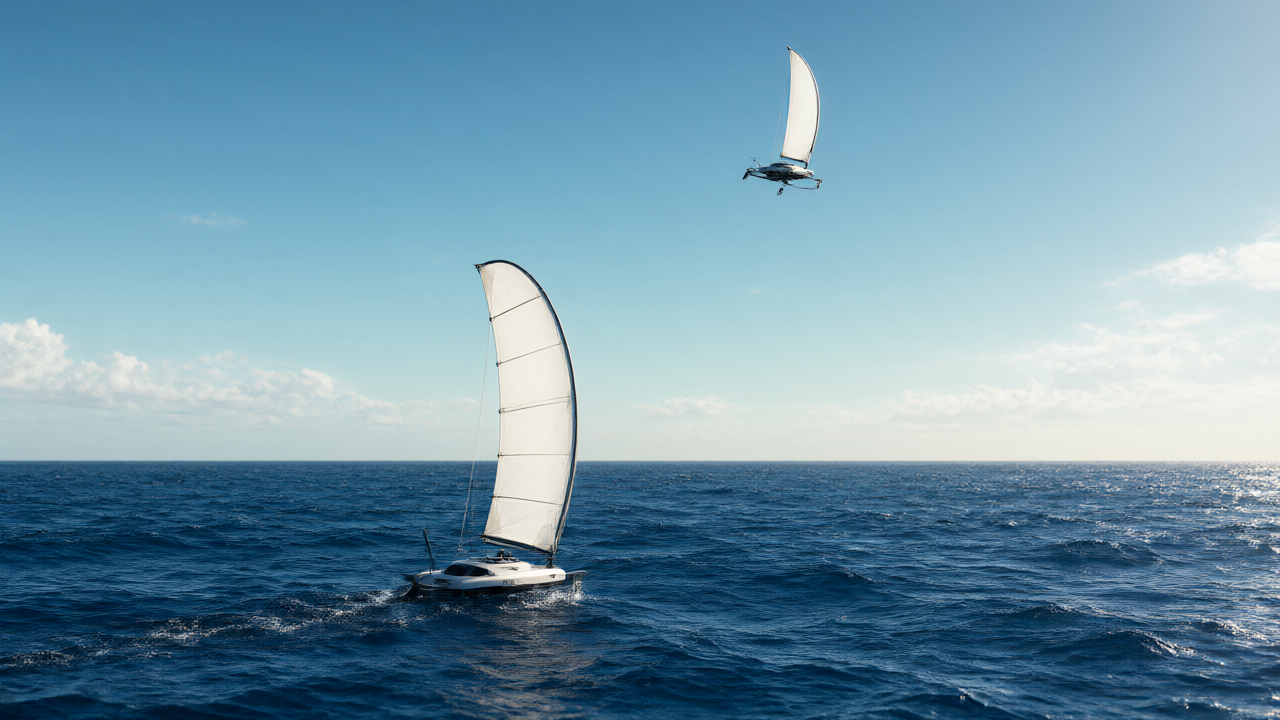
シンガポール工科設計大学(SUTD)の研究チームは、航空機から遠隔海域へ投下し、着水後に自律的に航行して環境観測を行うロボットプラットフォーム「ALBATROSS(Airborne Lander with Buoyant AuToROtating Sailing Sensor)」を開発した。このシステムは、航空機による展開の「速さ」と、帆船による航行の「持続性」という、相反する利点を統合した点に大きな特徴がある。プロトタイプを用いた実証実験では、高度150メートル(492フィート)からの投下後、安定して着水し、自律的に姿勢を正して航行することに成功した。
技術・詳細
ALBATROSSは、自然界の仕組みを模倣したバイオインスパイアード設計を採用している。具体的には、以下のメカニズムによって動作する。
- 降下メカニズム: 2枚の剛性ウィングセイルを備えており、降下時にカエデの種のように受動的に自動回転(オートローテーション)することで、落下速度を抑制し安定させる。これにより、自動回転システムがない場合に比べて、着水時の衝撃エネルギーを約18.5分の1に低減できると推定されている。
- 航行メカニズム: 着水後は重量配分によって自動的に直立し、ウィングセイルを帆として利用して風力で移動する。また、魚の尾ひれに着想を得たラダー(方向舵)を搭載し、ステアリングを行う。
- 制御と観測: 3つのアクチュエータと3つのナビゲーションセンサーを用いて、設定されたウェイポイント間を自律的に航行する。シンガポールの貯水池で行われた試験では、最大航行速度は約1km/h(0.62mph)に達し、約3時間にわたって湿度、温度、風向のデータを収集した。
背景・業界の文脈
広大な海洋の遠隔地をモニタリングする場合、従来の手段にはそれぞれ課題があった。船舶などの水上艇は長期滞在が可能だが、目的地までの移動に多大な時間を要する。一方で航空機は目的地へ迅速に到達できるが、定点観測のような長期滞在は不可能である。SUTDのFoong Shaohui教授らは、環境に抗うのではなく、受動的な自動回転や風力といった自然の力を利用することで、低コストで拡張性の高いセンシングプラットフォームを実現することを目指した。
今後の展望
現在は管理された試験環境での運用にとどまっており、今後は外洋という過酷な実環境での運用に向けた耐久性と堅牢性の向上が課題となる。次段階の開発では、水中センサーやソナーの搭載、およびエネルギー貯蔵システムの大容量化が計画されている。研究チームは、このプラットフォームが環境モニタリングや気候変動研究だけでなく、捜索救助や海事セキュリティなどの分野へ応用される可能性を見出している。
元記事: https://newatlas.com/robotics/albatross-robot-sail-seed-boat/
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます