主要成果
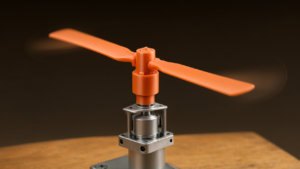
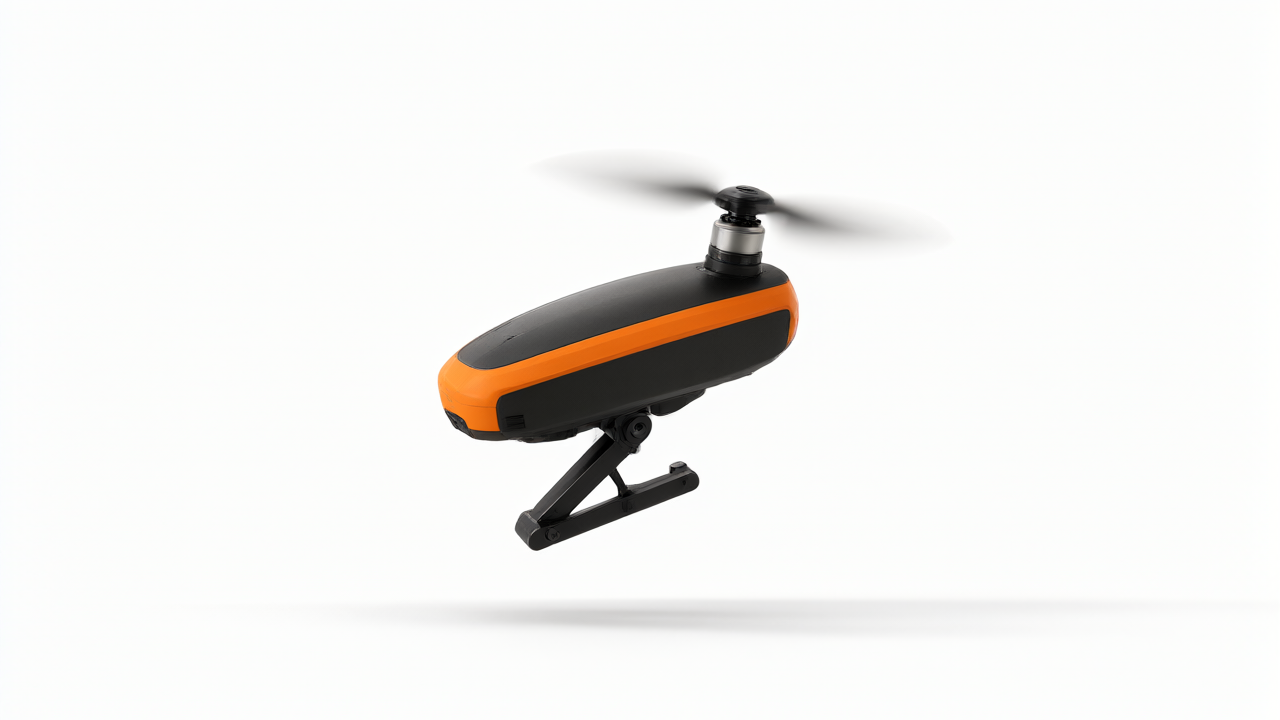
Joshua Bird氏が開発したドローンは、単一のモーター、プロペラ、およびサーボを一切使用せずに、ホバリングと方向制御を実現した。3Dプリント製の機体は、スティック入力に応じて水平を維持しながら離陸し、任意の方向へ傾斜させることが可能である。この設計により、従来のマルチコプターやヘリコプターで必要だった複数のモーターや複雑な機構を削減し、機体の小型化を達成した。
技術・詳細
制御の核心は、45度の角度がついたヒンジを備えたプロペラハブにある。これはヘリコプターのスワッシュプレートの代わりとなる機構で、モーターが加速するとブレードがハブから遅れるため、一方のブレードが上がり、もう一方が下がる。この加速のタイミングを回転の適切な位置に合わせることで、機体を任意の方向へ傾けることができる。6インチのプロペラは最大約20,000 RPMで回転し、モーター速度は1秒間に300回という高速で変動する。
開発過程では、以下の技術的課題を克服している。
- モーター制御:標準的なドローン用ESC(電子速度制御器)では、1秒間に50回以上の加速を行うと同期が失われるため、磁気エンコーダーでローター位置を読み取る「mjbots moteus r4」サーボコントローラーを採用した。また、制御遅延をなくすため、モーターコントローラーが直接フライトコントローラーと通信し、コマンドを自ら計算するようファームウェアを書き換えた。
- 振動対策:初期飛行では160 Hzの振動が加速度計に影響を与え墜落を招いた。Bird氏は自作のストロボカメラを用いて、時速310 mph(500 km/h)以上で動くブレード先端の挙動を可視化し、ブレードのたわみとフラッピングを確認した。結果として、より剛性の高いブレードを採用することで振動を解消した。
- 方位制御:機体全体が常に回転しているため、コンパスが機能しない。そのため、部屋の隅に設置した赤外線ビーコンをセンサーで検知し、ArduPilotのフォーク版を用いて方位推定を補正している。
背景・業界の文脈
単一モーターによる飛行は過去にも例がある。2023年のScience Robotics誌で発表された香港大学の「PULSAR」などが挙げられる。また、YouTuberのTom Stanton氏もスワッシュプレートレスのヘリコプターを製作しているが、Bird氏によればそれは依然として2つのモーターを必要としていた。Bird氏の機体は、PULSARと比較してプロペラ面積が6倍以上小さく、彼が知る限り、ドローンに搭載されたヒンジ付きプロペラの中で最小かつ最高速で回転するものとなっている。
今後の展望
現在は赤外線ビーコンに依存しているため、飛行範囲は個人の寝室に限定されている。今後は、機体が回転しながら室内をスキャンするリニアカメラセンサーを導入し、ビーコンなしで方位を維持し自律航行できる機能を追加する予定である。これが実現すれば、屋外での飛行が可能になる。Bird氏は、単一モーター化がドローンの小型化と低コスト化につながると考えている。
元記事: https://dronexl.co/2026/10/20/joshua-bird-single-motor-drone-hinged-propeller/
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます