主要成果
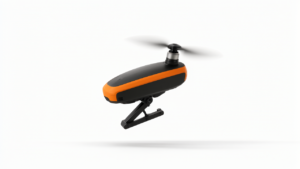
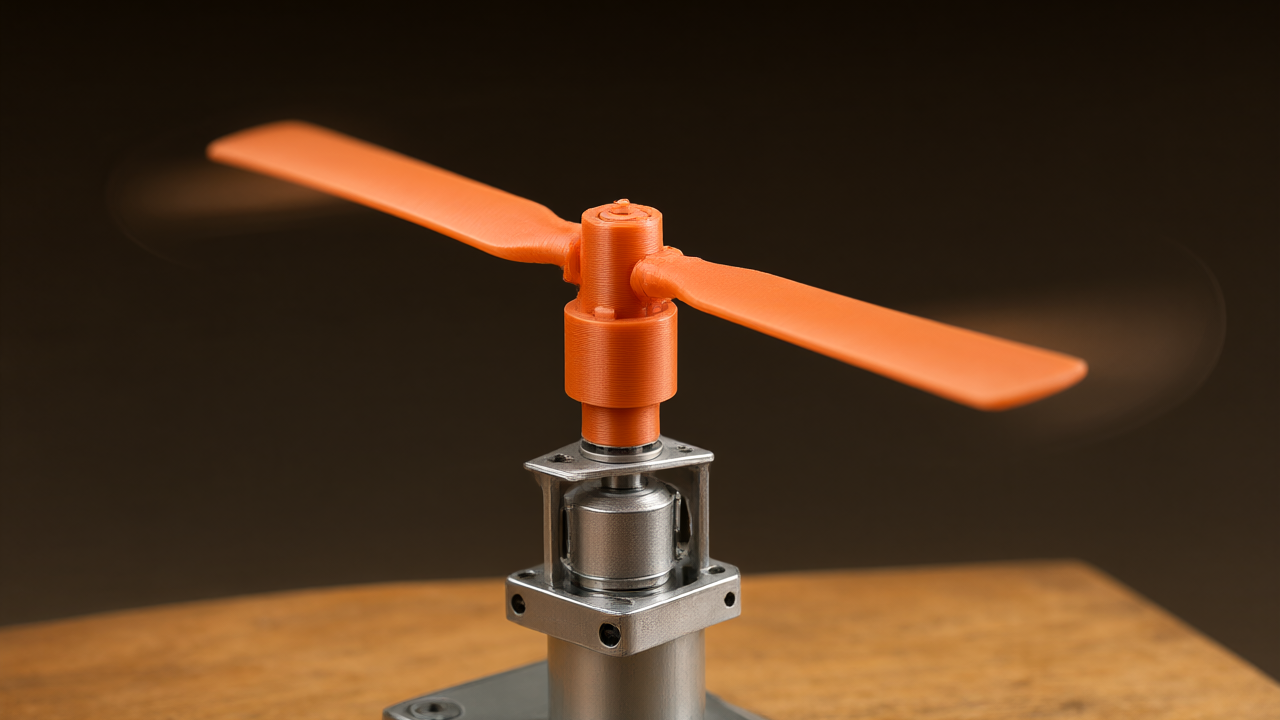
3Dプリントを用いて製作されたマイクロヘリコプターローターが、従来の複雑な制御機構を排した設計で動作することが実証された。このローターは、回転中の速度を1回転ごとに加速・減速させることでブレードのピッチを変更し、操舵を行う。自作のテストスタンドを用いた最終バージョンでは、回転数5,500 RPM、消費電力29ワットの条件下で、約140グラムの揚力を発生させることに成功した。
技術・詳細
本設計の最大の特徴は、スワッシュプレートやサーボモーターを使用せず、単一のモーターで操舵を完結させている点にある。開発過程では、軍用ナノドローン「Black Hornet」に採用されているホイール式スワッシュプレートの特許に基づいた設計を3回試作したが、摩擦による性能低下や重量の問題に直面した。最終的に、Tom Stanton氏やJoshua Bird氏が探求した「ヒンジ付きアンダーアクチュエータローター」の原理を採用した。
制御方式の比較では、各ブレードにヒンジを設けるよりも、単一の中央ヒンジを備えた構成の方が、制御権限が高く応答速度も速いことが判明した。また、素材の選定においても重要な知見が得られており、高耐熱PLAよりも標準的なPLAの方が剛性が高く、揚力と効率において優れた結果を示した。具体的には、MATLABとブレード要素理論を用いた初期設計に対し、揚力で47%、効率で26%の向上を達成している。
製作工程では、3Dプリントによる積層ラインの弱点を避けるため、Fusionスクリプトを用いて展開図を作成し、熱プレスによる成形プロセスを導入している。さらに、バランスウェイトとして小型のボルトとナットを追加することで、慣性を利用したローターのダンピングを行い、オーバーシュートや共振を抑制した。
背景・業界の文脈
従来の小型ヘリコプターは、複雑なリンケージ機構を持つスワッシュプレートによってピッチを制御していたが、これは重量増加と摩擦の要因となる。本プロジェクトのように、電子制御によるパルス操作で物理的な機構を代替するアプローチは、機体重量の削減が至上命題であるマイクロドローンにおいて極めて有効な手段となる。
今後の展望
現在はテストスタンドでの動作確認段階であり、実際の飛行試験は行われていない。今後の課題は、機体全体の目標重量の策定および、ローターの反トルクをどのように打ち消すかという点にある。また、5,500 RPMでの操舵には1秒間に約92回の速度パルスが必要となるため、標準的なドローン用ESC(電子速度制御器)では同期が困難である。次段階では、磁気エンコーダーによるローター位置検出を備えたカスタムPCB(プリント基板)の開発と検証が行われる予定である。
元記事: https://dronexl.co/2026/10/21/worked-in-theory-3d-printed-micro-helicopter-rotor/
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます