主要成果
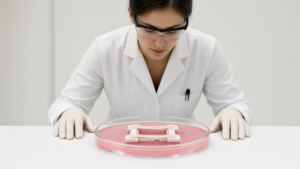
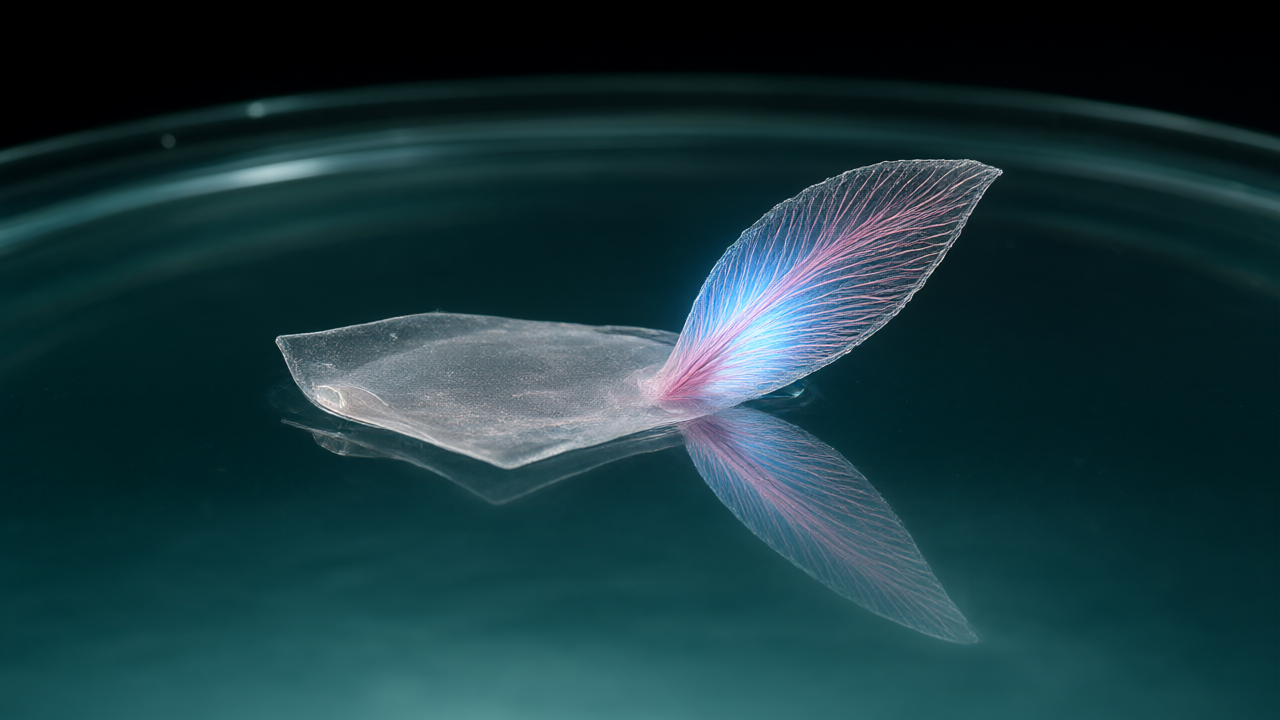
MITのエンジニアチームは、単層の生きた筋肉組織を用いて水中を移動できる、薄型で柔軟な「バイオハイブリッド」ロボットを開発しました。このロボットは、バッテリーやモーターなどの機械的な駆動装置を一切使用せず、生体筋肉の収縮のみで推進力を得ます。研究チームは、この小型ロボットが基本的な水中迷路をナビゲートできることを実証しました。泳行速度は、1分間に自身の体長の約4倍に達し、これは海洋に生息する特定のサメの平均巡航速度に匹敵する性能であるとしています。
技術・詳細
ロボットの本体は、厚さ約0.5ミリメートルの柔軟なゲルフィルムで構成されており、2つのフィン状のセクションに分かれています。各フィンには、人間の髪の毛よりも遥かに薄い生きた筋肉細胞の層がコーティングされており、これらの細胞は光に反応するように遺伝子操作されています。研究者が特定のフィンに光を照射すると、細胞が収縮してフィンが羽ばたき、前進するための推進力が生まれます。どちらのフィンに、何回光を当てるかを制御することで、速度の調整や方向転換が可能です。
特に重要な技術的突破口となったのは、筋肉細胞を支持する「スキャフォールド(足場)」の設計です。チームは以下の最適化を行いました。
- 素材の変更: 従来の超軟質素材から、組織工学で一般的に使用されるゼラチンメタクリレート(GelMA)に変更し、剛性を高めることで筋肉細胞がより強い力を出せるようサポートしました。
- 構造の最適化: ゲルの表面に微細な溝を刻み、筋肉細胞の配向性を制御しました。特に曲線的な溝よりも、底面が四角い形状の溝の方が、細胞がより均一に整列し、強力な筋肉繊維を形成できることを発見しました。
- トレーニング: 完成したロボットに組み込む前に、繰り返しの光フラッシュによる刺激を与え、筋肉を「トレーニング」させることで出力を向上させました。
背景・業界の文脈
生体筋肉は、従来の機械的なアクチュエータと比較して、柔軟性、エネルギー効率、環境応答性、そして自己修復能力という優れた利点を持っています。しかし、従来のバイオハイブリッドロボットの多くは、数百万個の細胞を必要とする嵩高い3次元的な筋肉組織の塊に依存しており、製造プロセスが複雑で小型化が困難でした。また、Ritu Raman准教授らが昨年発表した虹彩に着想を得た人工筋肉システムでは、多方向への収縮を実現したものの、その移動距離は約100ミクロンと極めて小さく、ロボティクスの観点からは実用的ではありませんでした。
今後の展望
今回の成果は、極めて薄い筋肉層であっても、空気中より負荷の高い水中環境において有用な仕事を行うのに十分な力を生成できることを証明しました。これにより、より小型で安価、かつ効率的なバイオハイブリッドマシンの構築が可能になります。将来的には、従来の硬いロボットでは困難な、脆弱な生態系の調査や環境モニタリングなど、予測不能で繊細な環境での運用への応用が期待されています。研究チームは、今後の目標として、より高速な泳行を可能にするためのボディデザインの最適化を掲げています。
元記事: https://www.techexplorist.com/mit-paper-thin-robot-swims-power-living-cells/105888/
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます