主要成果
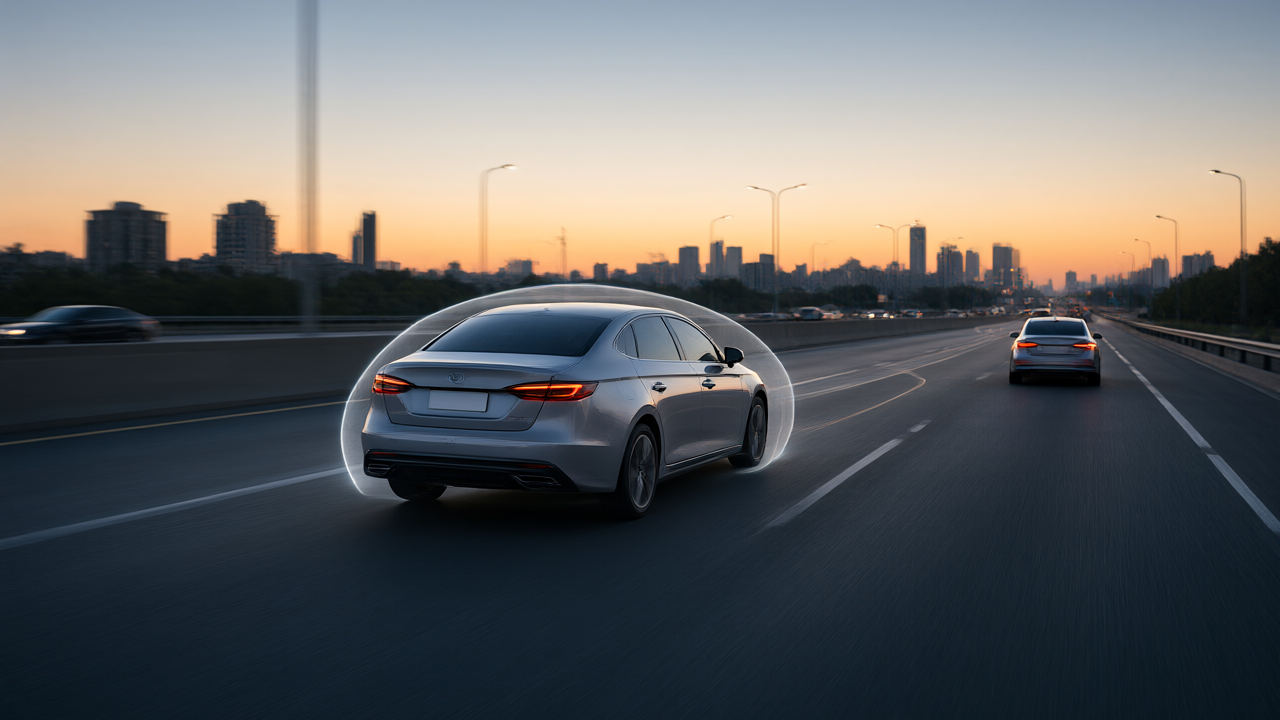
本研究では、レベル3自動運転車が高速道路で車線変更を行う際の安全性を高めるため、ANFIS(適応型ニューロファジィ推論システム)を活用したリスク評価フレームワークを構築しました。1,000回のモンテカルロシミュレーションによる検証の結果、提案手法では衝突が一度も発生せず、ニアミス率は0.30%、誤警報率は1.20%という高い堅牢性を実証しました。また、平均計算実行時間は1.42 msであり、シミュレーションの制御サイクル予算である10 msを十分に下回る低負荷な処理を実現しています。
技術・詳細
提案されたフレームワークは、正規化された縦方向の制動要求と最小車両間距離を組み合わせ、0から1までの連続的なリスク指標を生成します。この指標は、以下の要素を含む2段階の意思決定メカニズムに統合されています。
- 複数車両の脅威評価と領域依存の操作キャンセル
- 5次ベジェ曲線を用いた軌道再計画
- ドライバーのテイクオーバー(運転交代)監視
性能評価では、静的なマムダニ・ファジィ、TTC(Time-to-Collision)、減速要求、車頭時間(Time-Headway)などのベースラインと比較されました。その結果、TTCベースの手法に比べ、最小2次元クリアランスが2.08 mから4.82 mへと大幅に拡大し、安全マージンの向上が確認されました。
背景・業界の文脈
自動運転における車線変更は、単なる縦方向の距離調整ではなく、隣接車線の先行車および後続車との複雑な時空間的な調整が必要なタスクです。従来のルールベースや静的な閾値モデル(MOBILなど)は、計算負荷が低く透明性は高いものの、「安全か危険か」というバイナリな判断になりやすく、実際の走行環境における連続的なリスクの変化を捉えきれない課題がありました。その結果、境界付近でのチャタリングや過剰なブレーキ、あるいは危険検知の遅れといった問題が発生し、乗車感や安全性を損なう要因となっていました。
今後の展望
シミュレーション結果は、ニューロファジィによる連続的なリスク評価が、ルールベースの解釈性を維持したまま、早期の危険検知と大きな安全マージンを提供できる可能性を示しています。今後は、評価したシミュレーション条件を超えた性能を確立するため、Hardware-in-the-loop(HIL)試験および実車による検証が必要であるとしています。
元記事: https://www.frontiersin.org/articles/10.3389/fnbot.2026.1918469
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます