主要成果
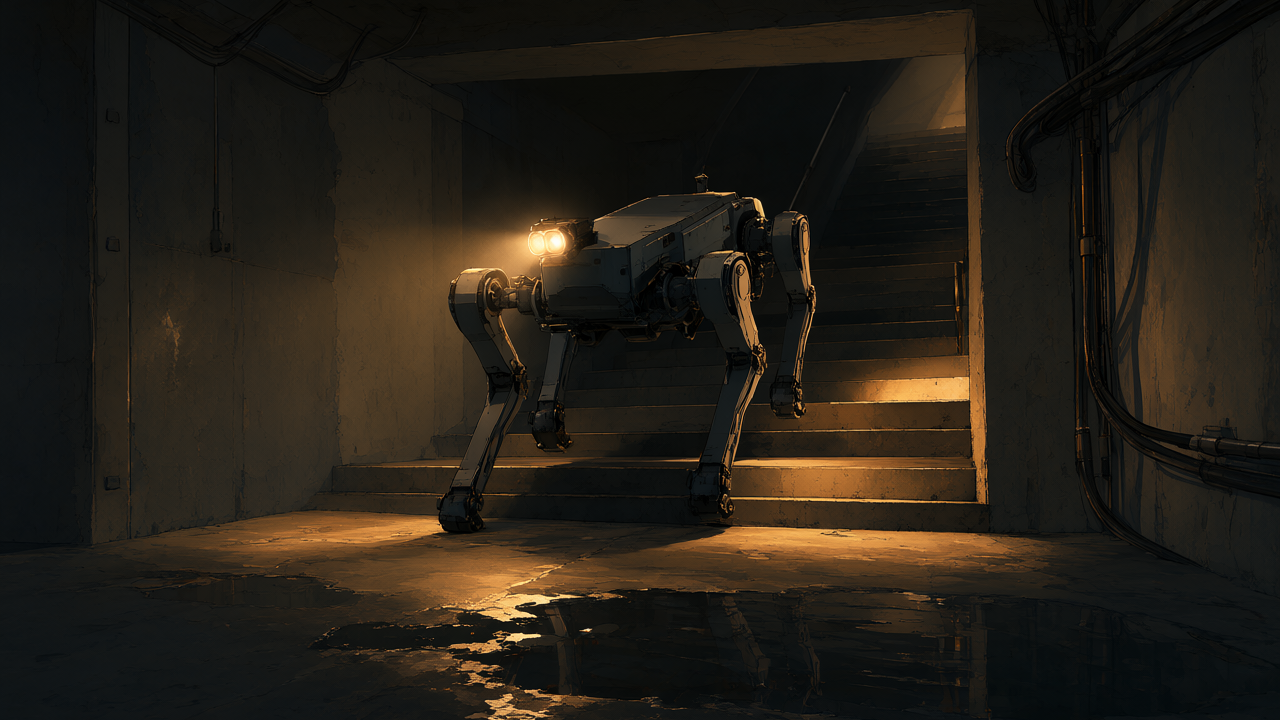
台湾の工業技術研究院(ITRI)は、人間が容易に立ち入ることができない火災現場や地下トンネルなどの危険な環境で活動可能な国産四足歩行ロボットの開発を進めています。この「ロボット犬」は、NVIDIAのスーパーコンピューターとOmniverseプラットフォームを活用したシミュレーション訓練により、わずか3日間で複雑な地形でのバランス維持や階段昇降といった高度な技能を習得し、開発プロセスを劇的に加速させました。
技術・臨床詳細
ITRIは、経済部の支援のもと、機械、モーター、センサー、ICT、半導体、AIといった多様な技術を統合したオープン研究プラットフォームを確立しました。このプラットフォーム上で開発された四足歩行ロボットは、視覚と足裏の触覚情報を統合的に処理することで、不整地、瓦礫、階段といった複雑な環境においても高い安定性を保ちながら自律的に移動できます。特に、NVIDIAのOmniverse上での高忠実度な仮想環境を用いたシミュレーション訓練は、物理的な試行錯誤にかかる時間とコストを大幅に削減し、AI学習と実機へのスキル展開を高速化しています。これにより、実機でのテストでは困難な極限状態での挙動も効率的に検証できるようになりました。
背景・業界文脈
台湾を含む世界各地では、自然災害や産業事故が頻発しており、人命救助やインフラ検査において、人間が立ち入るのが困難あるいは危険な場所での活動が求められています。このような状況において、四足歩行ロボットは、その高い機動性と悪路走破性から、偵察、監視、資材運搬、さらには軽作業を行うプラットフォームとして大きな期待が寄せられています。しかし、複雑な環境での安定した自律歩行は、これまで大きな技術的課題でした。ITRIのアプローチは、シミュレーションとAIの融合により、この課題を克服する有効な手段を示しています。
今後の展望
ITRIが開発する国産四足歩行ロボットは、将来的には災害救助、危険物検査、インフラ設備の定期巡回、さらにはスマート農業における監視など、多岐にわたる分野での応用が期待されています。訓練期間の短縮と技術的信頼性の向上は、迅速な実用化を可能にし、ロボットが社会の安全と持続可能性に貢献する新たな道を拓くでしょう。この技術は、台湾のロボットR&Dおよびスマート製造チームを支援し、国際的な競争力を高める上で重要な役割を果たすと見られています。
元記事: https://money.udn.com/money/story/122331/9801394
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます