主要成果
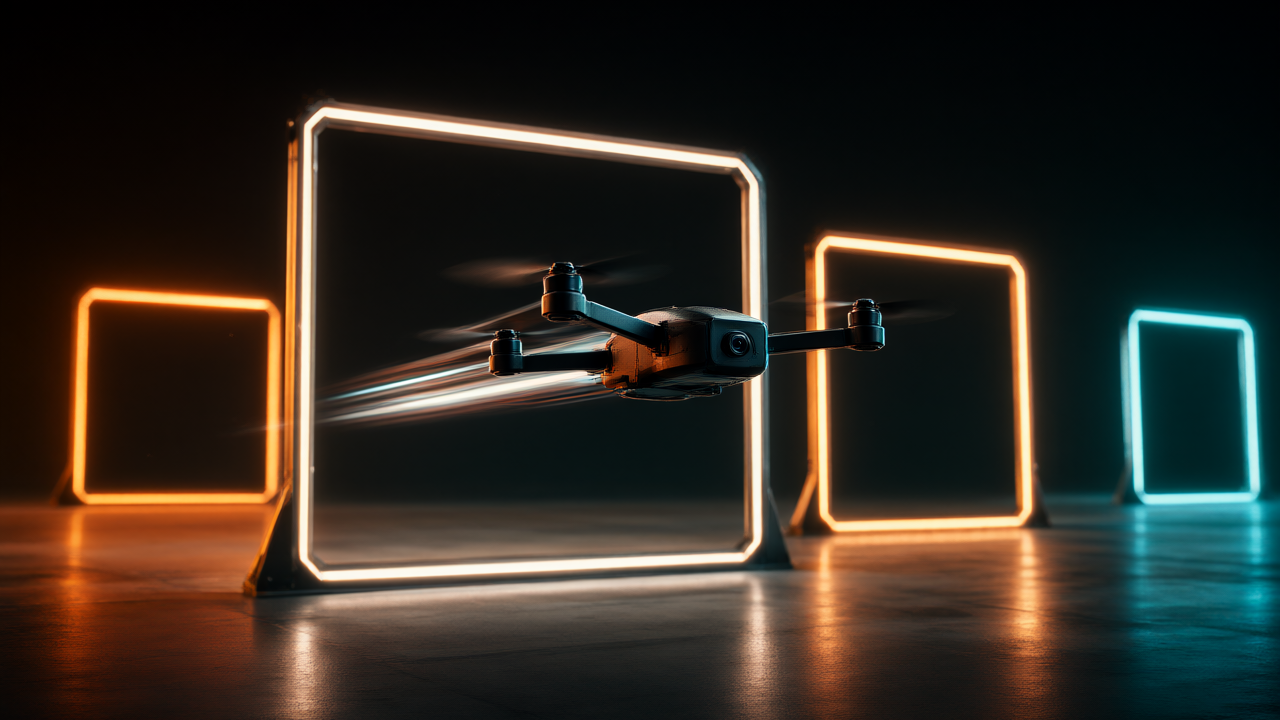
オランダのデルフト理工大学の研究チームが、AIによる制御で時速100kmの高速飛行を可能にする自律飛行システム「MonoRace」を開発した。この成果は雑誌『Science Robotics』に掲載されており、実際の競速レースにおいて、世界チャンピオンの経歴を持つ人間のパイロットをも上回る性能を示したことが報告されている。
技術・詳細
高速飛行においては、コースの識別や方向調整に割ける時間が極めて短く、高速移動に伴う画像のブレや歪みが制御の遅延を招き、障害物への衝突リスクが高まるという課題がある。MonoRaceはこれらの課題に対し、以下の手法でアプローチしている。
- センシング構成:GPSや外部のモーションキャプチャ設備に依存せず、前方カメラによるコースゲートの識別と、慣性計測ユニット(IMU)から得られる運動情報およびドローンモデルを組み合わせて、自身の位置と運動状態を推定する。
- 制御アーキテクチャ:従来のシステムのような多段階の制御プロセスを経ず、小型のニューラルネットワークを用いてドローンのモーター指令を直接生成する。
- 計算処理:このニューラルネットワークは、機載の微小計算チップである「フライトコントローラー」上で動作し、1秒間に500回の制御指令を発行する。
- 学習手法:強化学習を用いることで、ドローン自身の物理的な性能限界を考慮しながら、迅速に飛行動作を調整できるよう最適化されている。
背景・実証実験
本システムの性能検証は、2025年に開催された「アブダビ自律ドローンレース」にて行われた。このレースでは、ハードウェアおよびコースが主催者側によって設計・運用されており、MonoRaceは未知のデバイスと環境に適応しなければならない条件下でテストされた。その結果、最高時速100kmに到達し、他の自律走行チームおよび3名の世界チャンピオン経験を持つ人間パイロットを撃破した。
今後の展望
研究チームは、本研究の意義を単なる速度向上ではなく、「限られたセンサーと計算リソースを用いて、いかに高性能な自律制御を実現するか」という点にあるとしている。この軽量AIによる高速制御アプローチは、今後、自動運転車両や移動ロボットなどのシステムへ応用される可能性がある。具体的には、お掃除ロボットの動作の安定化や省エネ化から、大型の船岸クレーンなどの産業設備に至るまで、ニーズに応じた効率性と安全性の最適化に寄与することが期待されている。
元記事: https://www.stdaily.com/web/gdxw/2026-10/15/content_596259.html
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます