主要成果
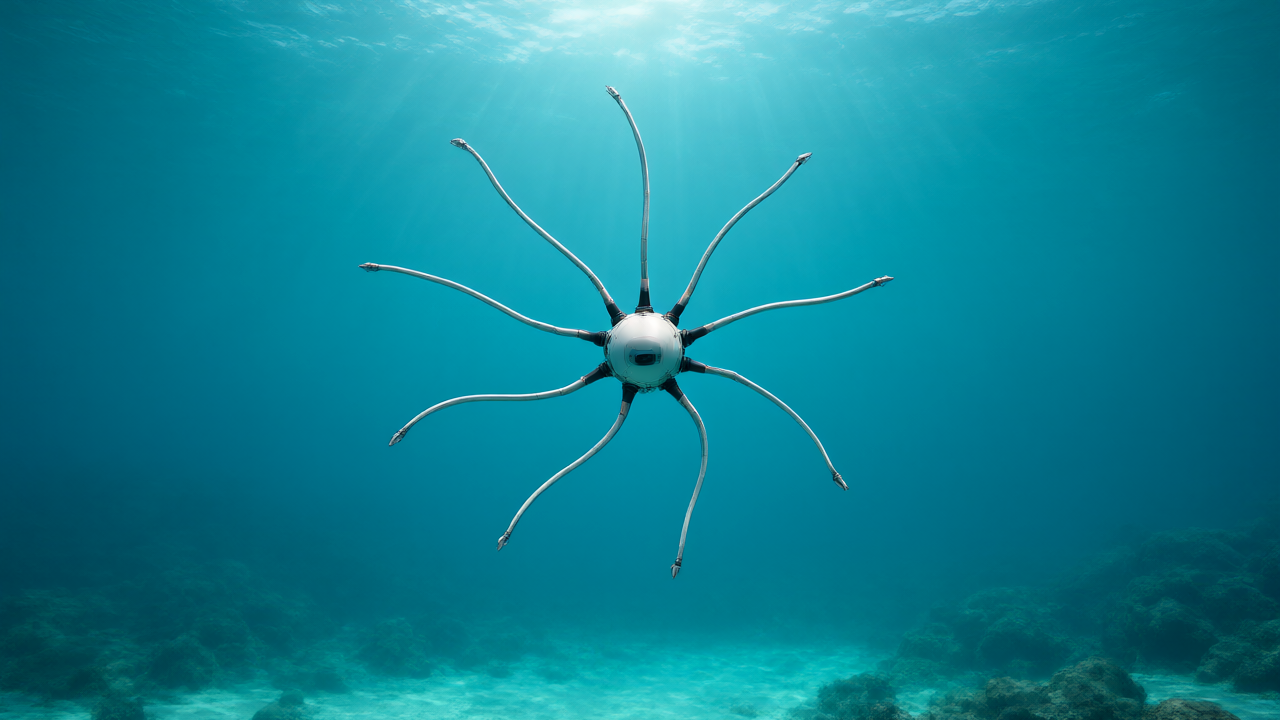
ノースカロライナ州立大学の研究チームは、クリンテ(feather star)の形態を模倣し、極めて少ない駆動源で自由自在な3次元移動を可能にする水中ロボットを開発しました。最大の特徴は、通常であれば少なくとも6つのアクチュエータ(駆動部品)を必要とする複雑な動作を、わずか2つのアクチュエータと数本の弾性肢だけで実現した点にあります。
技術・詳細
本ロボットの革新性は、電子的な制御に頼るのではなく、物理的な構造自体に機能を持たせる「メカニカル・インテリジェンス(機械的知能)」を採用したことにあります。これにより、複雑なモーターや制御メカニズムを追加することなく、以下の3つの移動モードを切り替えて運用することが可能です。
- ジェリーフィッシュ・モード: 2つのアクチュエータを同時に作動させ、羽のような翼を下方へ弾くことで上昇します。翼はモノステーブル(単安定)構造であり、曲げた後に自然に元の形状に戻るため、その過程で下降します。この動作の速度を変えることで、水中遊泳やホバリングが可能です。
- フィッシュ・モード: 片方のアクチュエータのみを作動させ、非対称な動きを作り出すことで、魚が鰭や尾を使うように前進および後退します。
- ローター・モード: 2つのアクチュエータへの入力を交互に切り替えることで、ロボット自身の軸を中心に回転し、向きを容易に変更できます。
背景・業界の文脈
水中探査において、魚のように自然に動き、環境に溶け込むロボットの開発は重要な課題です。同研究チームは数年前にもマンタ(オニイトマキヒメジ)に触発された水中ロボットを設計しており、高速遊泳を実現していましたが、3次元的な機動性(上下移動、方向転換、その場での回転)に欠けるという大きな弱点がありました。多くの水中ロボットが同様の制限を抱えており、これを解決するためには通常、複雑な制御システムと多数のアクチュエータが必要となります。
今後の展望
研究チームは、この設計アプローチが水中探査の新たな可能性を切り拓くと考えています。具体的なアプリケーションとしては、カメラの搭載による観測や物体の運搬、あるいは他の水中ロボットと連携して動作させることなどが想定されています。電子部品を増やすのではなく、設計そのものをスマートにすることで高性能なマシンを構築できることを証明した事例となりました。
元記事: https://newatlas.com/robotics/feather-star-underwater-robot/
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます