主要成果
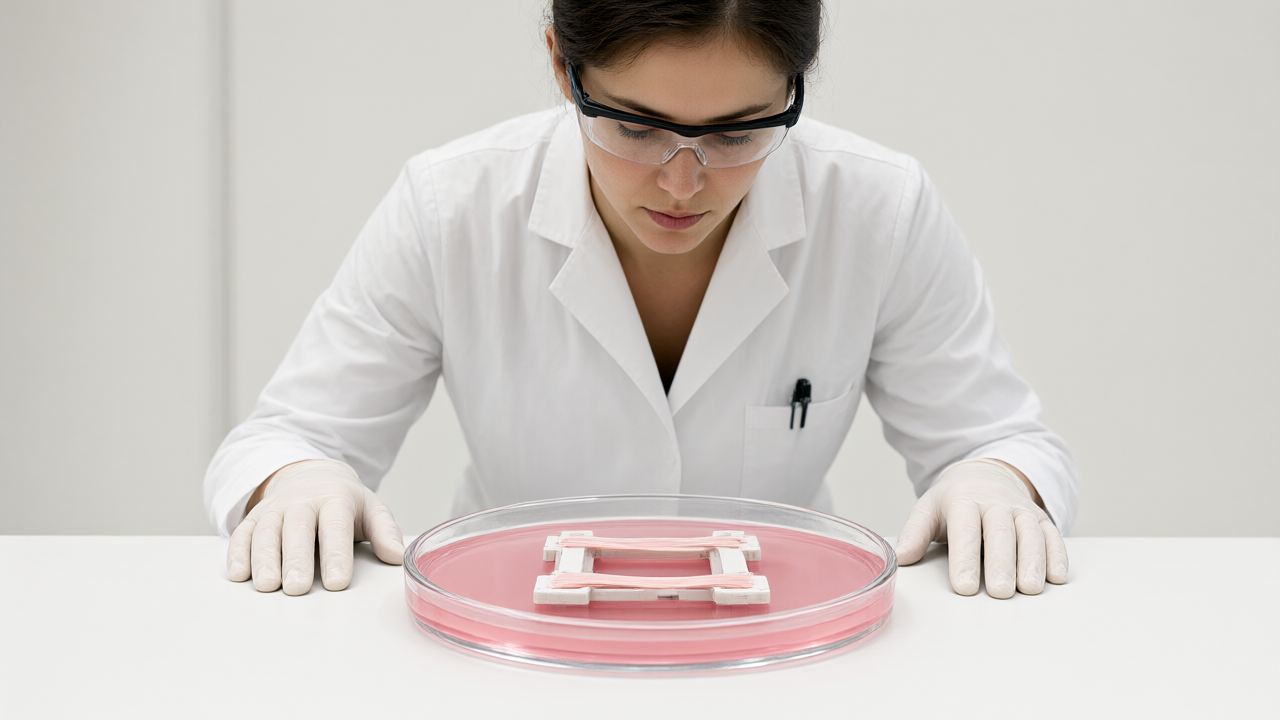
ETH Zurichの研究チームは、マウスの筋肉細胞から培養した生きた骨格筋組織と、ソフトなハイドロゲル・スキャフォールドを組み合わせた「バイオアクチュエータ」を開発しました。このアクチュエータは、同程度の筋肉量を持つ従来のシステムと比較して、最大11倍という大幅な可動範囲の向上を達成しています。これにより、肉眼で明確に確認できるレベルの強力な屈曲が可能となり、小型のバイオハイブリッドロボットにおいてジャンプ、遊泳、歩行、および物体の把持といった多様な動作を実現しました。
技術・詳細
本研究の核心は、筋肉組織と人工スキャフォールドを個別に開発するのではなく、コンピュータ上で一つのシステムとして同時に設計した点にあります。研究チームはアルゴリズムを用いて、筋肉の収縮がコンポーネント全体の最大の動きに繋がる最適な構成をシミュレーションで導き出しました。具体的には、筋肉組織を配置する場所と量、およびハイドロゲル・スキャフォールドが備えるべき特性を同時に決定しています。
製造プロセスでは、光を用いた「xolography」という技術を用いてスキャフォールドを3Dプリントしており、1つあたり約1分で作成可能です。完成したバイオアクチュエータの長さは約1.5センチメートルです。また、スキャフォールドに設けられた微細な溝が筋肉組織の強固な固定と筋線維の配向を助けており、筋肉の力が効率的にスキャフォールドへ伝達される仕組みとなっています。
性能面では、1回の収縮で体長の3分の1に相当する約5ミリメートルのジャンプが可能です。また、歩行動作においては秒速6.2ミリメートルを記録し、これはこれまでに報告された歩行バイオハイブリッドロボットの中で、体長比で最も速い速度となります。
背景・業界の文脈
一般的に、ラボで培養された骨格筋組織は収縮しますが、その動きは極めてわずかで、肉眼ではほとんど視認できないことがバイオハイブリッドロボット開発の大きな課題となっていました。本研究は、単に筋肉の量を増やすのではなく、筋肉と人工スキャフォールドの「相互作用」を最適化することが重要であることを証明しました。筋肉を単なる力発生源としてではなく、形状を変化させて身体の動きや屈曲を制御する設計要素として捉えた点が画期的です。
今後の展望
実用化に向けては、依然として大きな課題が残っています。現在、これらのロボットは筋肉組織を維持するための栄養溶液に依存しており、長期的な運用には至っていません。特にシステムを大型化する場合、酸素や栄養分を供給し、老廃物を除去するための「人工血管系」の構築が不可欠であり、これが今後の最大の開発課題の一つとなります。
また、工業製品とは異なり、培養された筋肉アクチュエータには個体差があるという生体組織特有の変動性も課題です。研究チームは今後、筋肉組織が成熟する過程での成長をより適切に理解し、制御することを目指しています。
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます