新技術・技術紹介– category –
-

磁気セラミックマイクロスクロール|シュトゥットガルト大学の開発
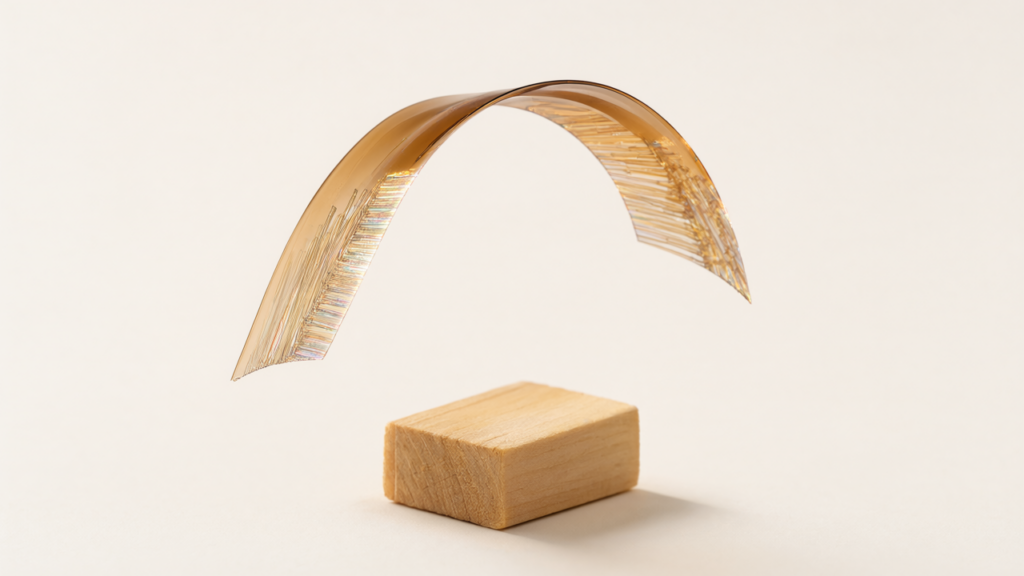
Tech Briefs ドイツ 概要 シュトゥットガルト大学とマックス・プランク固体研究所の研究チームが、蝶の口吻の巻き取り運動に触発された「磁気セラミックマイクロスクロール」を開発しました。この超薄膜構造は、磁場を印加することで数秒以内にプログラム... -
源动力の剪断増粘ゲル人工筋肉|高齢者向けウェアラブルの性能
网易 中国 概要 香港大学の席寧教授のチームからスピンオフしたスタートアップ「源动力(Exynergy)」は、「剪断増粘ゲル」を用いた人工筋肉を開発し、神経信号に反応して高齢者の筋力不足を補う精密な補償動力を提供します。このシステムは、95%のエネル... -
ロボットアクチュエータ|HKUST(GZ)が35.7Nm/kgを達成した4つの手法
EYOU - 意优科技 中国 概要 この記事では、ロボットアクチュエータのパワー密度を向上させるための4つの主要なエンジニアリング手法として、「同軸統合」「減速機小型化」「トポロジー最適化されたハウジング」「モータースロット充填」が解説されています... -
生体筋肉駆動型水泳ロボット|MIT開発の移動速度と2次元構造の特長
SciTechDaily アメリカ 概要 マサチューセッツ工科大学(MIT)のエンジニアが、髪の毛よりも薄い生きた筋肉組織の層で駆動する、紙のように薄い水泳ロボットを開発しました。このロボットは、光制御された生きた筋肉細胞を用いて水中を移動・操縦し、1分間... -
TENG|東国大学のバッテリー不要ウェアラブルデバイス、発電と学習の仕組み
Robotics & Automation News 韓国 概要 東国大学の研究チームは、人間の動きからエネルギーを収集し、ニューロモーフィックセンシングおよび学習機能を駆動できる柔軟なバッテリー不要の電子デバイスを開発しました。この革新的な技術は、摩擦電気ナノジェ... -
人工筋肉|浙江大学が開発した200V駆動の出力密度とソフトロボットへの応用
新浪财经 中国 概要 浙江大学の石燁教授のチームは、わずか200ボルトの駆動電圧で動作する新型人工筋肉を開発し、ソフトロボットの外部電源ケーブルなしでの運用を可能にしました。この人工筋肉は、20ボルト/マイクロメートルの電界で25%の面積拡張、38.4... -
4Dレーダーと意味推論で自動運転の計画精度と安全性を向上させるRCVLAモデル
arXiv 国際 概要 本研究は、4Dレーダーデータを活用した新しいレーダー-カメラVision-Language-Action(VLA)フレームワーク「RCVLA」を提案しました。RCVLAは、レーダーに基づく意味推論と軌道仲裁の2つのステージを通じて、自動運転システムの計画精度と... -
iDriveVLAがマルチモーダル自動運転の課題克服、NAVSIM v1で94.95 PDMSの新記録達成
arXiv 不明 概要 マルチモーダル計画が自動運転の曖昧なシナリオに対応する中、iDriveVLAという新フレームワークが生成-評価の非対称性を克服し、NAVSIM v1リーダーボードで94.95 PDMSという新たな最先端性能を達成しました。この革新は、安全性認識型スコ... -
閉鎖環境でダイバーを誘導するウェアラブル水中ロボット「RADMCS」が人間試験で有効性を実証
arXiv 不明 概要 閉鎖的または危険な水中環境でスキューバダイバーの移動を支援するため、ウェアラブル水中ロボットシステム「RADMCS(Robotic Assisted Diver Movement in Confined Spaces)」が開発されました。このロボットは、単眼深度推定による認識... -
ウッズホール海洋研究所の水中ロボットCUREE、サンゴ礁の魚群ホットスポットを80m離れた場所から音で特定
The Times of India アメリカ 概要 ウッズホール海洋研究所(WHOI)が開発した自律型水中ロボット「CUREE」が、サンゴ礁の魚群ホットスポットを最大80メートル離れた場所から水中音響データで特定する新手法を確立しました。CUREEはカメラとハイドロフォン... -
TurboVLAモデル、RTX 4090上で平均97.6%の成功率と32Hzのリアルタイム性能を達成
arXiv 不明 概要 最新の研究で、Vision-Language-Action (VLA) モデル「TurboVLA」が発表され、RTX 4090 GPU上で平均97.6%という高いタスク成功率を達成しながら、わずか31.2ms(約32Hz)の推論レイテンシと1GB未満のVRAM消費でリアルタイム動作を実証しま... -
Kinematic MeanFlow (K-MF)がロボット基盤モデルの行動生成レイテンシを最大74.4%削減
arXiv 不明 概要 arXivに発表された最新研究で、ロボット基盤モデル(RFM)におけるワンステップアクション生成を可能にする新ポリシー「Kinematic MeanFlow (K-MF)」が提案されました。この手法は、マルチステップフローマッチングモデルの課題であった高... -
arXiv論文: データ効率の高い環境・タスク適応を実現するバイマニュアルロボット操作用50億パラメータ「Rho」モデルを発表
arXiv 不明 概要 arXivに掲載されたレポートでは、データ効率の高い環境およびタスク適応のために設計された、バイマニュアルロボット操作用のオープンウェイト50億パラメータ「Rho」モデルファミリーが発表された。Rhoは、新しいタスク学習の前に特定のロ... -
クイーン・メアリー大学チーム、グラフェンと人工筋肉でカメラレンズを再設計、安価なソフトレンズ製造法を確立
Queen Mary team イギリス 概要 クイーン・メアリー大学の研究者たちは、プレストレッチされたアクリルエラストマー膜上に透明なスプレーコートグラフェン電極を使用し、人工筋肉として機能するソフトアクチュエータを開発しました。この技術は、伸縮して... -
シンガポール国立大学が厚さ70μmの電子皮膚「eLuminator」開発、847dpiで圧力感知とリアルタイム視覚化を統合
National University of Singapore (NUS) シンガポール 概要 シンガポール国立大学(NUS)の研究者チームは、リアルタイムで圧力を感知し直接視覚化できる、柔らかく極薄の電子皮膚「eLuminator」を開発しました。このデバイスは、約70マイクロメートルと... -
豪Li-S Energy、リチウム硫黄電池搭載ドローンが約2時間・75km超の試験飛行に成功、エネルギー密度1.8倍を実証
BigGo Finance オーストラリア 概要 オーストラリアのリチウム硫黄電池開発企業Li-S Energy (LIS.AX) は、同社のドローン「Pegasus」が単一のリチウム硫黄バッテリーパックで約2時間の飛行、75km以上の巡航に成功したと発表しました。この試験飛行により、... -
浙江科技大学、木材由来ナノ結晶でソフトアクチュエータの湾曲性能を139%向上、近接センサー機能も実現
Journal of Materials Science (Zhejiang Sci-Tech University) 中国 概要 中国の浙江科技大学の研究チームは、木材由来のセルロースナノ結晶とスルホン酸化合物を統合することで、ソフトアクチュエータの湾曲性能を2倍以上(約139%)に向上させました。こ... -
MITが筋肉細胞で駆動する紙薄ロボット開発、光制御で水中を自律遊泳する初の2次元移動型を実現
MIT News アメリカ 概要 マサチューセッツ工科大学(MIT)の研究者たちは、従来のモーターではなく生きた筋肉細胞を動力とする紙のように薄いロボットを開発しました。このロボットは、光の点滅に反応するように遺伝子改変された筋肉細胞の層で覆われてお... -
南イリノイ大学のAIロボット|大豆病害を90%以上の精度で検出
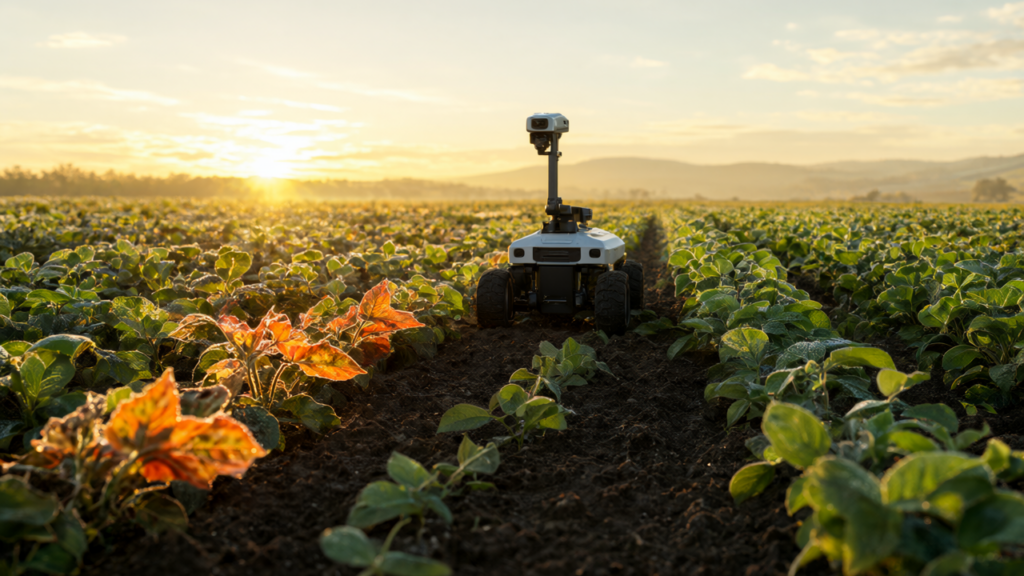
Southern Illinois University Carbondale アメリカ 概要 南イリノイ大学カーボンデール校の研究者たちは、大豆の病気を症状が現れる前に検出するロボットとAIモデルを開発しました。この自律走行ロボットは、畑の各植物を追跡し、病気の有無と種類を90%以... -
MITの昆虫サイズ飛行ロボット|AI制御で速度450%向上の性能
ScienceDaily アメリカ 概要 マサチューセッツ工科大学(MIT)の研究者らが、新しいAI制御システムを開発し、昆虫サイズの飛行ロボットの性能を劇的に向上させました。このシステムにより、ロボットの速度は約450%、加速度は約250%向上し、11秒間で10回の...