主要成果
自動運転の分野で、マルチモーダル計画が曖昧なシナリオやロングテールシナリオにおいて複数のもっともらしい行動を表現する有望なアプローチとして注目されていますが、その生成フェーズと評価フェーズにおける「非対称性」という課題が指摘されていました。この課題に対処するため、最新の研究では「iDriveVLA」という新しいマルチモーダル計画フレームワークが提案され、NAVSIM v1リーダーボードにおいて94.95 PDMSという新たな最先端(SOTA)性能を達成しました。
技術・臨床詳細
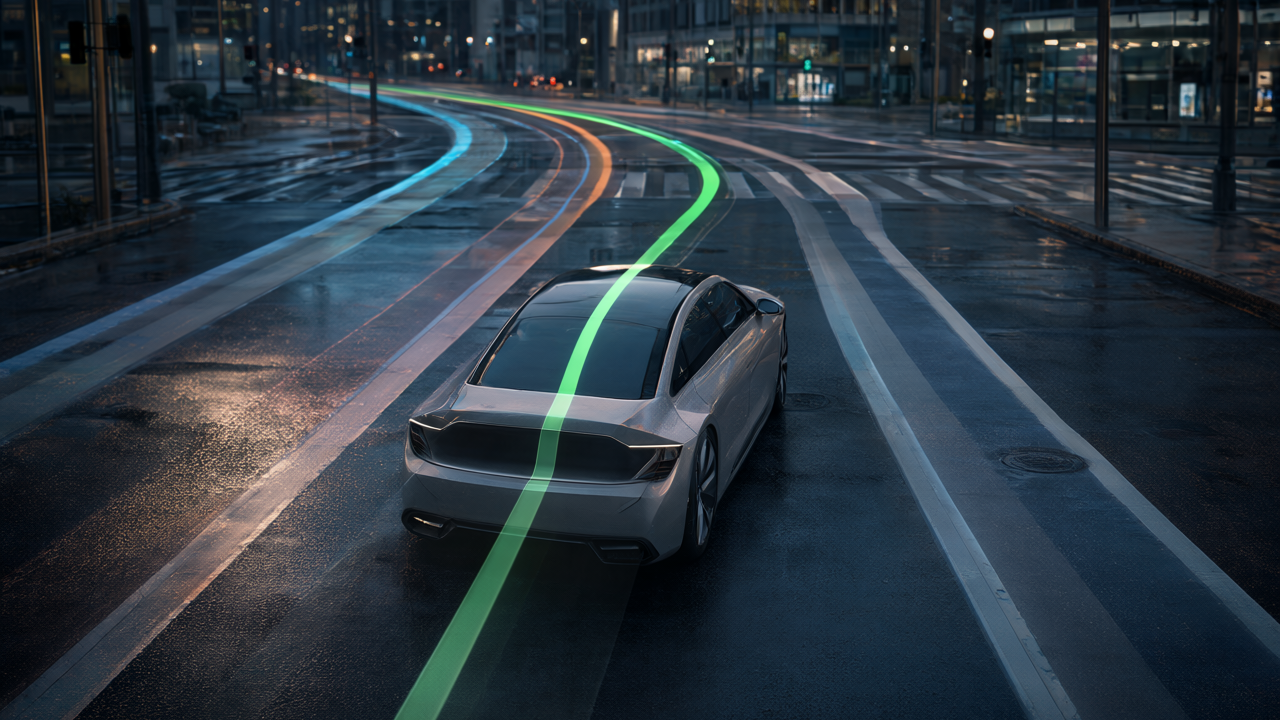
iDriveVLAは、安全性認識型スコアラーとVLM(Vision-Language Model)誘導型モジュレーターからなる統一された軌道評価器を導入することで、生成-評価の非対称性を効果的に解決します。安全性認識型スコアラーは、生成された複数の候補軌道の中から、潜在的なリスクや衝突の可能性を評価し、安全性を最優先する軌道を特定します。一方、VLM誘導型モジュレーターは、視覚情報と言語的な状況理解を組み合わせることで、より文脈に適応した適切な行動選択を可能にします。この統合された評価器により、iDriveVLAは単一の行動予測に頼ることなく、多様な状況で高い性能を発揮します。NAVSIM v1リーダーボードでの94.95 PDMSというスコアは、従来の最も優れたモデルと比較して、約2%の性能向上を示しており、特に複雑なインタラクションや予測困難なイベントにおける自動運転車の意思決定能力を大幅に強化します。
背景・業界文脈
自動運転システムは、単一の最適な行動を予測することが難しい「曖昧なシナリオ」に頻繁に遭遇します。例えば、歩行者が横断するかどうか迷っている状況や、他の車両が予測不能な動きをする場合などです。マルチモーダル計画は、このような状況で複数の合理的な行動選択肢を考慮できるため、よりロバストな自動運転の実現に不可欠です。iDriveVLAのアプローチは、この領域における主要なボトルネックを解消し、より人間らしい、状況認識能力の高い自動運転システムへの道を開くものです。
今後の展望
iDriveVLAのようなマルチモーダル計画フレームワークの進展は、レベル4およびレベル5の完全自動運転の実現に向けた重要なステップです。特に、都市部での複雑な交通シナリオや、多様な道路利用者が存在する環境において、自動運転車の安全性と信頼性を向上させる上で大きな影響を与えるでしょう。この技術は、将来の自動運転車が、より人間のように柔軟かつ安全に意思決定を行い、より広範な実用化を加速させる可能性を秘めています。この成果は、シミュレーション環境での性能向上だけでなく、実世界での導入に向けた大きな期待を抱かせます。
元記事: https://arxiv.org/abs/2609.30818
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます