主要成果
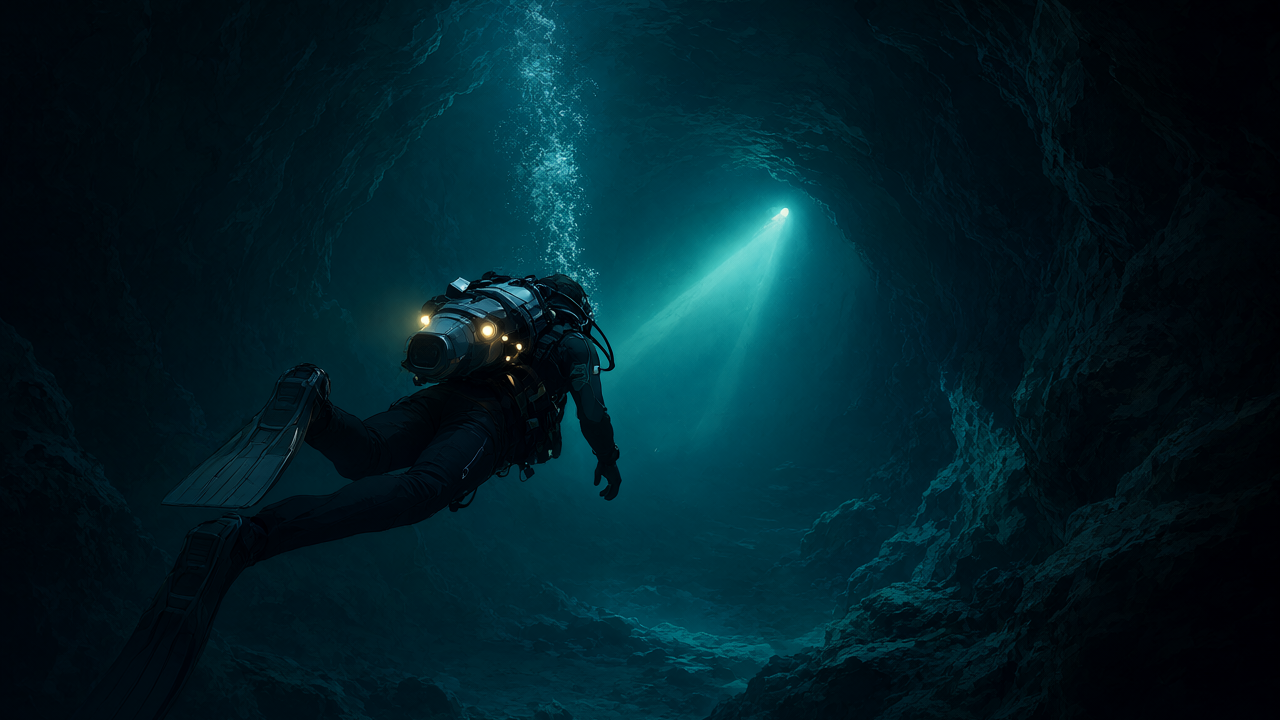
閉鎖的または危険な水中環境で活動するスキューバダイバーの移動を支援するため、革新的なウェアラブル水中ロボットシステム「RADMCS(Robotic Assisted Diver Movement in Confined Spaces)」が開発され、人間を対象とした水中試験でその有効性が実証されました。このシステムは、ダイバーが水中構造物との安全な距離を維持しながら精密に移動することを可能にします。
技術・臨床詳細
- RADMCSは、単眼カメラから深度を推定する認識技術と、水中スラスターからの力覚フィードバックを統合しています。これにより、ダイバーは視覚情報だけでなく、触覚的なガイダンスを受けながら水中を移動できます。
- このロボットは、ダイバーが特定の水中構造物から一定の距離(例えば、検査対象物から数センチメートル)を保ちながら、スムーズに平行移動したり、旋回したりするための方向誘導を提供します。これは、複雑なサブシーインフラの点検やメンテナンスにおいて極めて重要です。
- 治験審査委員会(IRB)の承認を得て実施された人間参加者との水中試験では、RADMCSが最大推力の約10%という比較的低い推力値で、人間の動きを効果的に誘導できることが実証されました。これにより、ダイバーへの負担を最小限に抑えつつ、精密なポジショニングを支援するシステムの有効性が確認されました。
背景・業界文脈
石油・ガスプラットフォーム、海底ケーブル、原子力発電所の冷却プールといった閉鎖的または危険な水中環境での作業は、ダイバーにとって高いリスクを伴います。視界不良、強い潮流、複雑な構造物、そして作業疲労は、ダイバーの安全性と作業効率に深刻な影響を与えます。RADMCSのようなロボットアシストシステムは、これらの課題を克服し、ダイバーがより安全に、より正確に作業を遂行するための支援を提供します。特に、精密な位置決めや定常的な移動が必要な検査作業において、人間の能力を補完する役割が期待されます。
今後の展望
RADMCSのようなウェアラブル水中ロボットは、水中作業の安全性と効率を飛躍的に向上させる可能性を秘めています。将来的には、海洋考古学、水中建設、環境モニタリング、さらには救助活動など、幅広い分野での応用が期待されます。特に、自律ナビゲーション機能の強化や、より長時間の運用を可能にするバッテリー技術の進歩と組み合わせることで、ダイバーの負担をさらに軽減し、より複雑なミッションをサポートできるようになるでしょう。この技術は、人間とロボットが協働する水中探査の新たな時代を切り開くものとなります。
元記事: https://arxiv.org/html/2610.01906v1
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます