主要成果
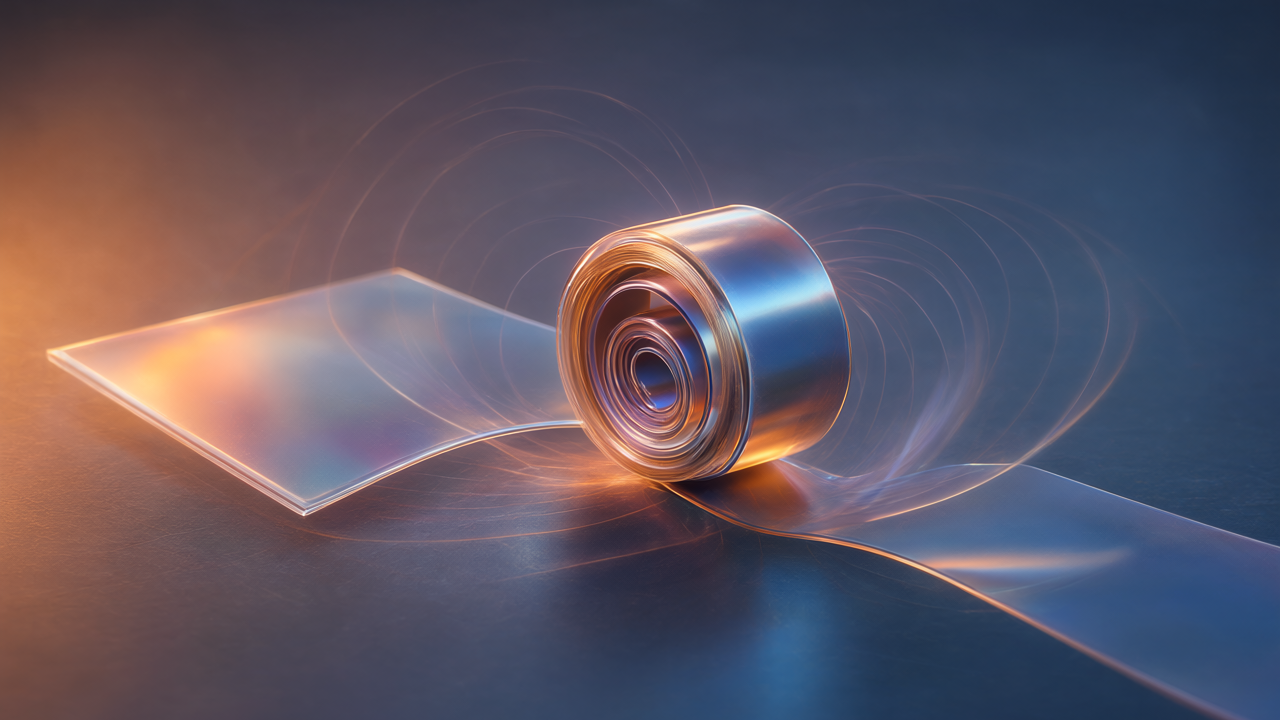
シュトゥットガルト大学とマックス・プランク固体研究所の研究者チームが、蝶の口吻の自然な巻き取り運動から着想を得た「磁気セラミックマイクロスクロール」を開発しました。この画期的なマイクロデバイスは、外部から磁場を印加するだけで、数秒という短時間でプログラム可能な3次元形状へと変化し、驚くべきことに自身の重量の30倍以上もの物体を動かす能力を示しました。これは、マイクロロボティクス分野における駆動システムの大きな進歩を意味します。
技術・臨床詳細
開発された磁気セラミックマイクロスクロールは、以下の主要な技術的特徴を持っています。
- 生体模倣設計: 蝶の口吻が nectar を吸い上げる際に示す巻き取り運動からヒントを得ています。口吻の形状変化の効率とシンプルさを、人工的なマイクロデバイスに応用しました。
- 磁気セラミック材料: アクティブな駆動ユニットとして機能する超薄膜は、特殊な磁気セラミック材料で構成されています。この材料は、外部からの磁場に応答して誘起される磁気トルクにより、精密かつ迅速な形状変化を可能にします。
- プログラム可能な3D変形: 外部磁場の強度や方向を調整することで、マイクロスクロールは数秒以内に特定の、かつプログラム可能な3次元の巻き取り形状へと変化します。この「ソフトな」変形能力は、従来の硬質なアクチュエータでは困難だった複雑な動きや環境への適応を可能にします。
- 高い力-重量比: 最大の特筆すべき点は、その驚異的な力-重量比です。マイクロスクロールは、自身の質量のおよそ30倍以上もの重い物体を効率的に移動させることができます。これは、マイクロスケールでの駆動において極めて高い効率を示しており、微小な空間での作業能力を大きく向上させます。
このデバイスは、非常に高いエネルギー変換効率と、迅速な応答性を兼ね備えています。
背景・業界文脈
マイクロロボットやソフトロボットの開発は、医療(低侵襲手術、ターゲット薬物送達)、環境モニタリング、微小物流など、多岐にわたる分野で大きな期待を集めています。しかし、これらの小型ロボットにおける主要な課題の一つは、効率的でコンパクト、かつ強力な駆動システム(アクチュエータ)の欠如でした。既存のアクチュエータは、サイズ、消費電力、または発生する力の点で限界がありました。本研究は、自然界の効率的な動き(生体模倣)と先進材料科学、そして外部からの非接触制御(磁場)を組み合わせることで、この課題に対する画期的なソリューションを提供します。これにより、従来の限界を超えた性能を持つマイクロロボットの実現が現実味を帯びてきます。
今後の展望
この磁気セラミックマイクロスクロールは、将来のマイクロロボットおよびソフトロボットの設計に革命をもたらす可能性を秘めています。特に、生体内に導入されるマイクロカプセルや、液中を移動する医療用マイクロロボット、微細な組み立て作業を行う産業用マイクロハンドなどへの応用が期待されます。そのプログラム可能な変形能力と高い力-重量比は、これまで実現が困難だった、非常に複雑で繊細なマイクロスケールの作業を可能にするでしょう。将来的には、複数のマイクロスクロールを統合し、より複雑なマニピュレーションや集団行動を生成するシステムへと発展する可能性も考えられ、新たな機能を持つ自律型マイクロマシンの開発を加速させる基盤技術となるでしょう。
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます