主要成果
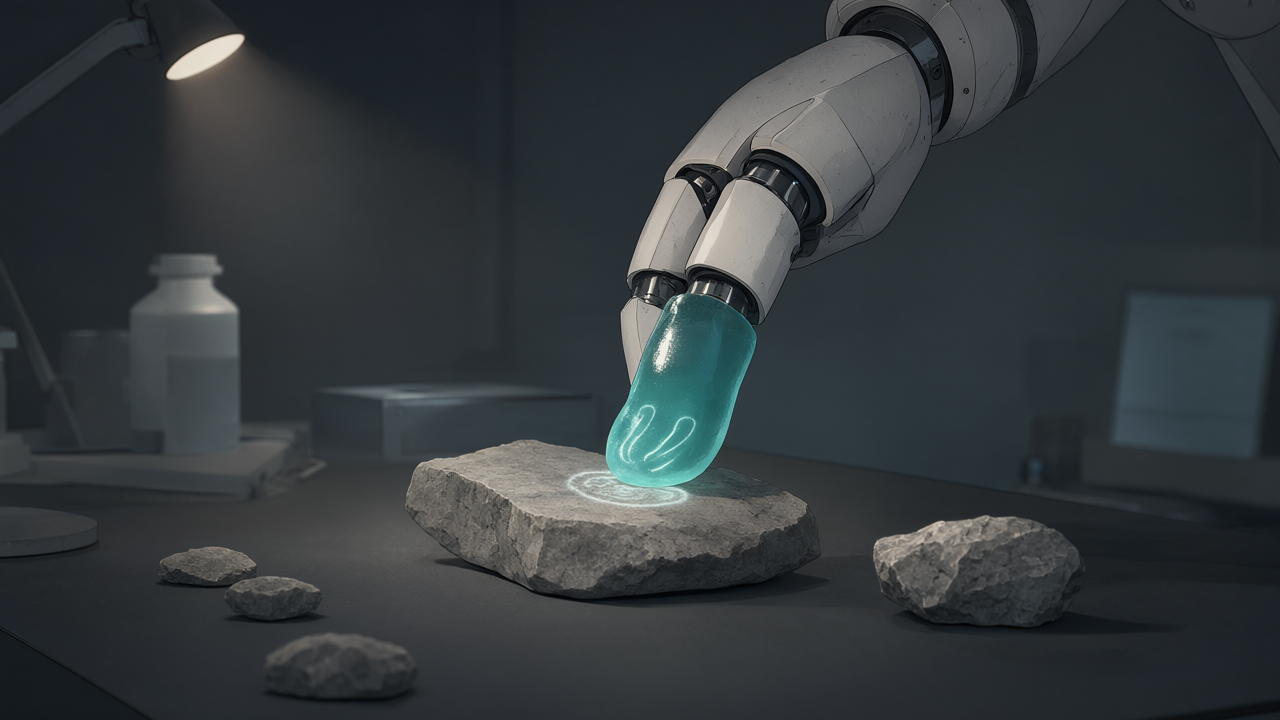
ETH Zurich、カリフォルニア大学バークレー校、テキサス大学オースティン校の研究者チームが、ロボットの探索と学習において触覚情報の収集効率を飛躍的に向上させる新しいフレームワーク「TacEx」を発表しました。TacExは、触覚センサーからのデータの不確実性を学習目標とすることで、ロボットがより意図的に、かつ接触の多い体験を通じてスキルを習得することを可能にします。
技術・臨床詳細
TacExフレームワークは、「触覚の好奇心(Tactile Curiosity)」という概念を導入しています。これは、ロボットが未知の物体や環境に触れたときに感じる「触覚的な不確実性」を、探索行動の主要なインセンティブとして利用するというものです。具体的には、モデルの不確実性を視覚、触覚、プロプリオセプション(自己受容感覚)といった異なるセンシングモダリティに分解し、特に触覚的な不確実性が高い状態に対して報酬を与える学習メカニズムを設計しています。これにより、ロボットは単にランダムに環境を探索するのではなく、積極的に物体に触れてその特性を探ろうとします。
このアプローチの大きな利点は、データ収集の効率性です。従来の強化学習では、ロボットは広大な状態空間を探索する必要があり、特に接触を伴う繊細な操作を学習するためには膨大な試行回数とデータが必要でした。TacExは、触覚情報の獲得に焦点を当てることで、物体から離れた場所での無駄な遷移を減らし、関連性の高い接触経験データをより効率的に収集します。これにより、ロボットはより少ない試行回数で、布地を畳む、部品を組み立てる、人間とインタラクションするといった、接触が不可欠な器用な操作スキルを習得できるようになります。
背景・業界文脈
ロボットが複雑な物理世界で機能するためには、視覚情報だけでなく、触覚情報が不可欠です。しかし、触覚データの取得は、センサーの物理的制限や、多様な接触状態のモデル化の難しさから、視覚データに比べて進展が遅れていました。特に、深層強化学習を用いたロボット操作では、シミュレーション環境での学習と実世界への転移(Sim-to-Real Transfer)が大きな課題となっています。TacExは、触覚情報を学習プロセスの中心に据えることで、このSim-to-Realギャップを埋め、よりロバストで汎用性の高いロボット操作スキルの開発を促進します。これは、製造、医療、サービスロボティクスなど、幅広い分野でのロボット導入を加速させる基盤技術となり得ます。
今後の展望
TacExフレームワークは、今後のロボット学習において重要な役割を果たすと期待されています。研究チームは、この触覚の好奇心に基づく探索戦略を、さらに複雑な多指ハンドロボットやヒューマノイドロボットに応用し、より高度な操作スキルや未知の環境への適応能力を開発することを目指しています。将来的には、人間が触覚を通じて世界を理解し、操作するのと同様に、ロボットが触覚情報を活用して自律的に学習し、人間社会でより密接に協働できる未来が拓かれるでしょう。
元記事: https://roboskin.ai/news/tacex-tactile-curiosity-robot-exploration
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます