主要成果
arXivで公開された論文にて、研究者らは、人間とロボットの両方の手に完全なカバレッジを提供する画期的な低コスト容量性触覚スキン「SoTa」を発表しました。この技術は、触覚センシングの普及とロボットの器用な操作能力の向上に大きく貢献する可能性を秘めています。
技術・臨床詳細
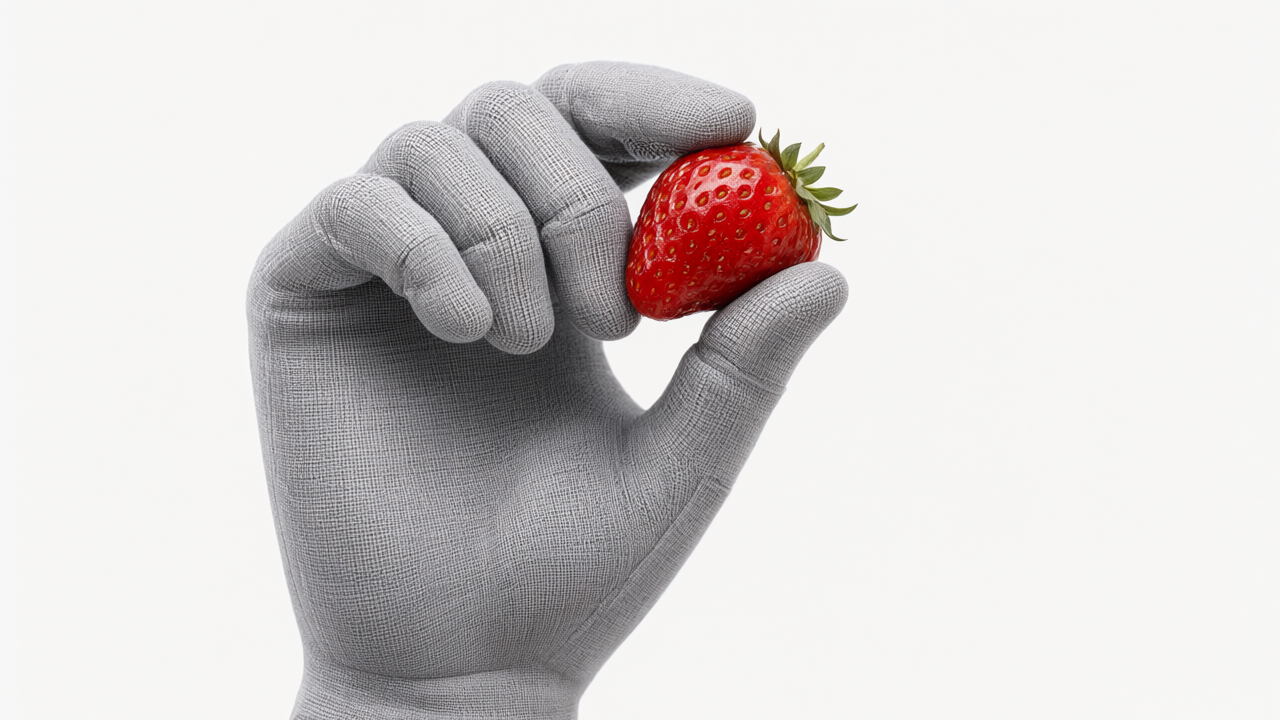
SoTa(Soft Tactile Skins for Dexterous Manipulation)は、その名の通り、柔らかく、指から手のひらまで広範囲を覆うことが可能な触覚センサーです。このスキンの最大の特徴は、202個のタクセル(触覚ピクセル)が、人間の手とロボットの手に共通のレイアウトで配置されている点にあります。この共通レイアウトは、人間からのデモンストレーション学習をロボットに転移させる際の整合性を高め、より自然な操作学習を促進します。多層設計を採用しており、布製電極を用いることで非常に薄く柔らかいスキンを自家製造できるため、一枚あたりの材料費を10ドル未満に抑えることに成功しています。これにより、特定のロボットハンド形状に合わせてカスタマイズすることも容易です。容量性センシングの原理に基づき、物体との接触による微細な圧力変化や接触面積の変化を検知し、それを電気信号に変換します。この情報は、ロボットが物体の硬さ、形状、テクスチャを認識し、適切な把持力を調整するために利用されます。
従来の触覚センサーは、高価であるか、特定の指先に限定されるものが多く、広範囲な触覚情報を低コストで提供することは困難でした。SoTaは、低コストで広範囲な触覚情報を提供できるため、ロボットアームの先端やヒューマノイドロボットの手など、多様なロボットプラットフォームへの実装が現実的になります。特に、柔らかい素材であるため、ロボットと人間が協働する環境での安全性向上にも寄与します。
背景・業界文脈
ロボットが製造、物流、医療、サービスといった分野でより広く採用されるためには、環境との物理的な相互作用能力、特に器用な操作能力が不可欠です。視覚情報だけでは把握できない物体の特性(柔らかさ、滑りやすさなど)を感知するために、触覚センサーへの期待が高まっています。しかし、その高コストと複雑性が普及の障壁となっていました。SoTaは、このコストと性能のバランスを大きく改善するものであり、触覚センシング技術の民主化を促進する可能性を秘めています。これにより、より多くの研究機関や企業が高度な触覚ロボット開発に取り組むことができるようになり、業界全体のイノベーションが加速するでしょう。
今後の展望
SoTaの開発は、ロボットが人間のように器用に物体を操作し、環境に適応するための重要な一歩です。研究チームは今後、SoTaの耐久性向上、ワイヤレス化、AIベースの触覚データ解析アルゴリズムの開発に注力していくと考えられます。これにより、ロボットが未知の物体を初めて触れた際に、その特性を瞬時に学習し、最適な操作戦略を自律的に生成できるようになる未来が期待されます。また、ヒューマノイドロボットや義手の開発にも応用され、人間により近い触覚を提供する可能性も秘めています。
元記事: https://arxiv.org/abs/2610.02338
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます