主要成果
arXivで公開された研究論文「TacOT」は、人間によるデモンストレーションからロボットが接触の多い器用な操作を効率的に学習するための、画期的なフレームワークを提案しました。この技術は、ロボットのスキル習得プロセスを大幅に簡素化し、より複雑な現実世界のタスクへの適用可能性を広げます。
技術・臨床詳細
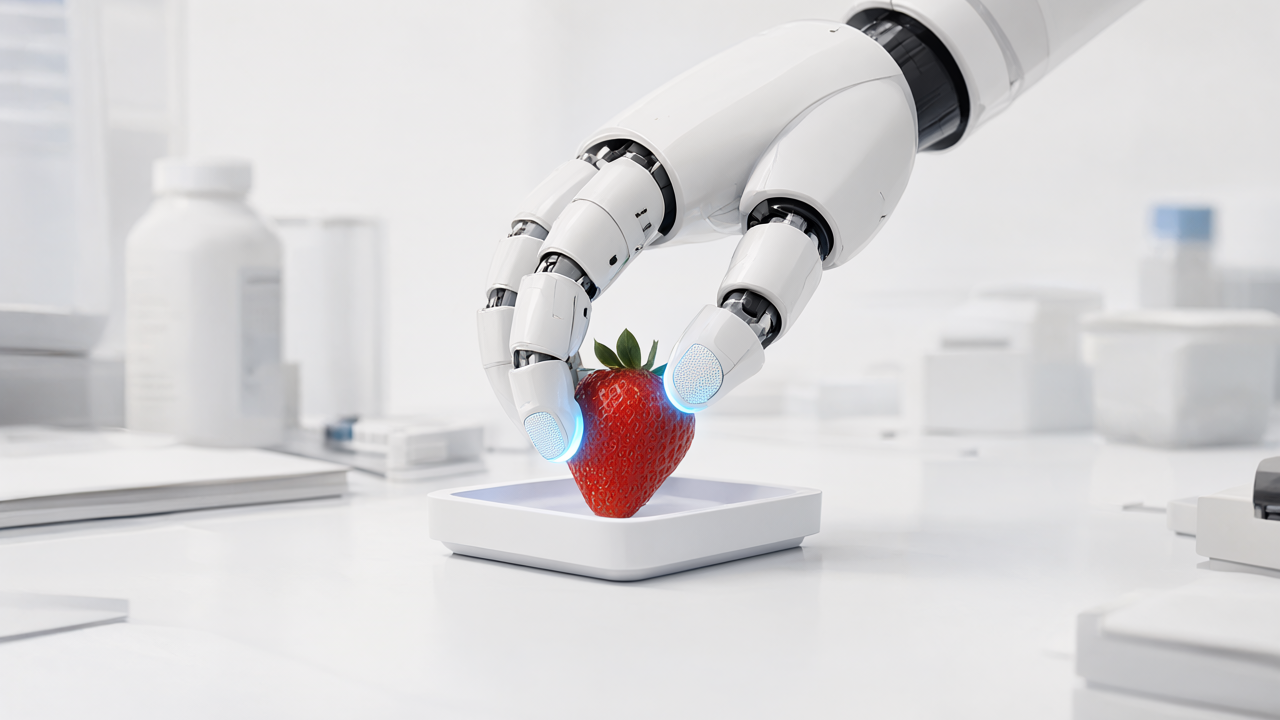
TacOT(Tactile-Guided Optimal Transport)フレームワークは、人間からロボットへのスキル転移における主要な課題である、デモンストレーションの一貫性と対応付けの難しさに焦点を当てています。このフレームワークの核となるのは、行動(モーション)情報と触覚情報という二つの異なるモダリティを組み合わせた「動的時間伸縮(Dynamic Time Warping, DTW)」の活用です。TacOTは、このDTWを用いて、人間とロボットが行う操作デモンストレーションの間で、時間軸上での行動と触覚のパターンにおける類似性と一貫性を特定します。
具体的には、ロボットは人間が物体を操作する際の動きだけでなく、物体に触れる力、圧力、摩擦といった触覚情報を同時に記録します。その後、これらのデータを分析し、両デモンストレーション間の一貫した相互作用ダイナミクスを反映する対応関係を自動的に導き出します。この対応関係は、共有ポリシー表現空間内での「ソフト最適輸送アラインメント」をガイドするために使用されます。このアプローチの最大の利点は、従来の方式が要求していたフレームレベルでの人間とロボットのデモンストレーションの厳密な事前ペアリングが不要になることです。これにより、デモンストレーションデータの収集と前処理が大幅に簡素化され、より多様で豊富なデータセットを用いた学習が可能になります。
背景・業界文脈
模倣学習(Learning from Demonstration, LfD)は、ロボットが人間からスキルを習得する強力なパラダイムですが、特に接触の多い器用な操作において、デモンストレーションのバリエーション、ノイズ、そして人間とロボットの身体的差異に起因する課題が常に存在していました。従来のLfD手法は、視覚情報に大きく依存するか、または正確な触覚データの一致に苦労することが多く、現実世界でのロバストなスキル習得には限界がありました。TacOTは、触覚情報を学習プロセスの中核に据えることで、これらの限界を克服し、ロボットが「感じる」ことを通じてより深く操作のニュアンスを理解することを可能にします。これは、製造業での精密組み立て、医療手術、サービスロボットによるデリケートな物体処理など、高度な器用さが求められる分野において、ロボットの導入を加速させる技術として非常に重要です。
今後の展望
TacOTの登場は、ロボットの器用な操作学習のデータ効率と汎用性を高める上で大きな進展です。今後の研究では、このフレームワークをさらに複雑な多指ハンドロボットやヒューマノイドロボットに応用し、より広範なタスクへの適応性を検証することが期待されます。また、TacOTによって収集・解析された触覚データの質と量が向上することで、触覚ベースの強化学習やシミュレーション環境の改善にも寄与するでしょう。最終的には、人間が自然に行うような直感的かつ器用な操作をロボットが自律的に習得し、人間社会でよりシームレスに協働できる未来の実現に貢献します。
元記事: https://arxiv.org/abs/2610.04363
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます