主要成果
ロボットアクチュエータのパワー密度を最大化するための4つの主要なエンジニアリング手法、「同軸統合」「減速機小型化」「トポロジー最適化されたハウジング」「モータースロット充填」が詳細に解説された。特に、香港科技大学(HKUST(GZ))が2026年に発表した同軸統合ジョイントのプロトタイプは、35.7 Nm/kgという非常に高いトルク密度を達成しており、これはロボットの小型化と高性能化に大きく貢献する画期的な成果である。
技術・臨床詳細
解説された4つの手法は以下の通りである。
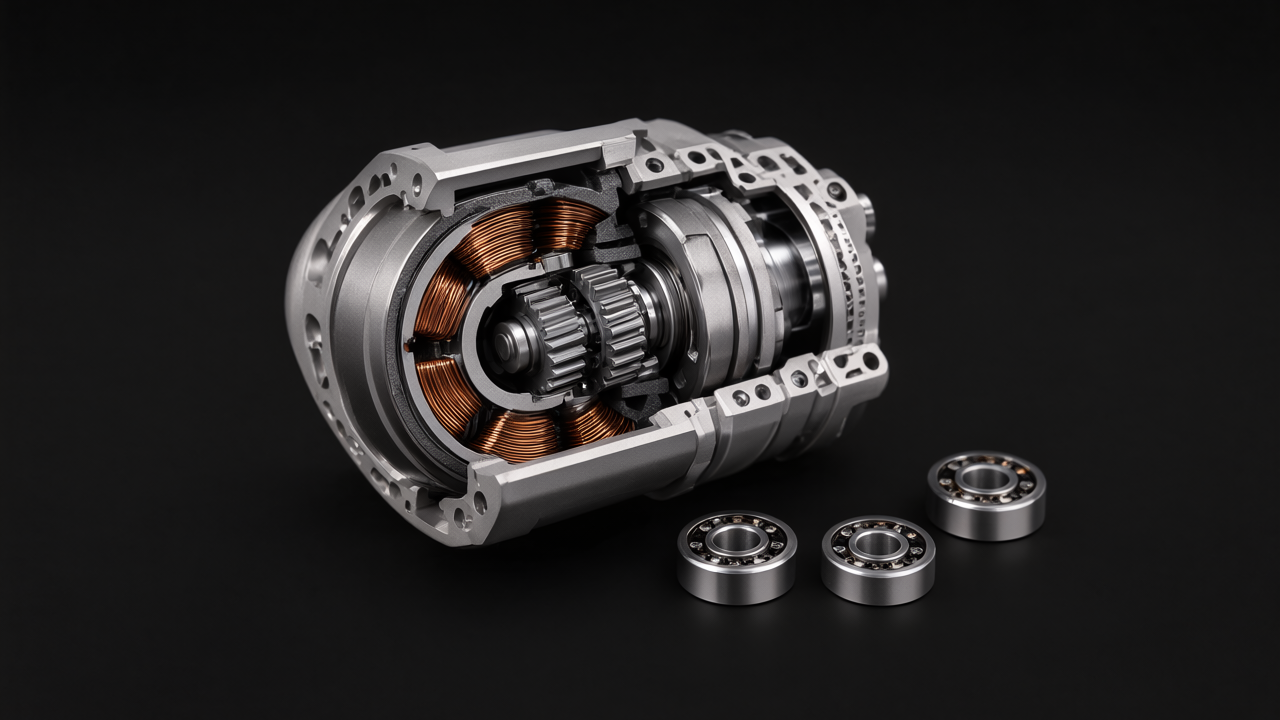
- 同軸統合(Coaxial Integration): モーターと減速機、センサーなどを単一のコンパクトなユニットに統合することで、全体の体積と重量を削減し、同時に配線や組立の複雑さを低減する。HKUST(GZ)のプロトタイプはこのアプローチを採用し、驚異的なトルク密度35.7 Nm/kgを実現した。
- 減速機小型化(Miniaturization of Reducer): 高効率でコンパクトな減速機設計は、アクチュエータ全体のサイズと重量を大幅に削減する。プラネタリギヤやハーモニックドライブなどの最新技術の最適化が鍵となる。
- トポロジー最適化されたハウジング(Topology Optimized Housing): コンピュータシミュレーションを用いて、強度と剛性を維持しつつ材料を最小限に抑える設計を行う。これにより、不要な重量を排除し、放熱性能も向上させることが可能となる。
- モータースロット充填(Motor Slot Filling): モーター内部の巻線スペースを最大限に活用し、銅の充填率を高めることで、モーターの電磁トルクを増加させる。これはモーターの性能を直接的に向上させる最も効果的な方法の一つである。
背景・業界文脈
ロボット、特にヒューマノイドロボットや協働ロボットの普及には、高出力でありながら軽量・小型なアクチュエータが不可欠である。パワー密度が低いアクチュエータは、ロボット全体のサイズや重量を増やし、動きの俊敏性やエネルギー効率を低下させる。そのため、アクチュエータのパワー密度向上は、ロボット技術開発における最も重要な課題の一つとされている。これらのエンジニアリング手法は、既存の技術を組み合わせ、最適化することで、性能限界を押し上げるものである。
今後の展望
これらのパワー密度向上技術は、ロボットアーム、ヒューマノイドロボットの関節、ドローンの推進システムなど、多岐にわたるロボットアプリケーションの性能を飛躍的に向上させる可能性を秘めている。HKUST(GZ)のような研究機関が達成した成果は、今後のロボット製品の設計に大きな影響を与え、より高性能で、より幅広いタスクを実行できるロボットの実現を加速するだろう。特に、エネルギー効率の向上は、バッテリー駆動の自律型ロボットにとって極めて重要であり、稼働時間の延長やミッションの多様化に直結する。
元記事: https://eyoubot.com/en/blog/robot-actuator-power-density
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます