主要成果
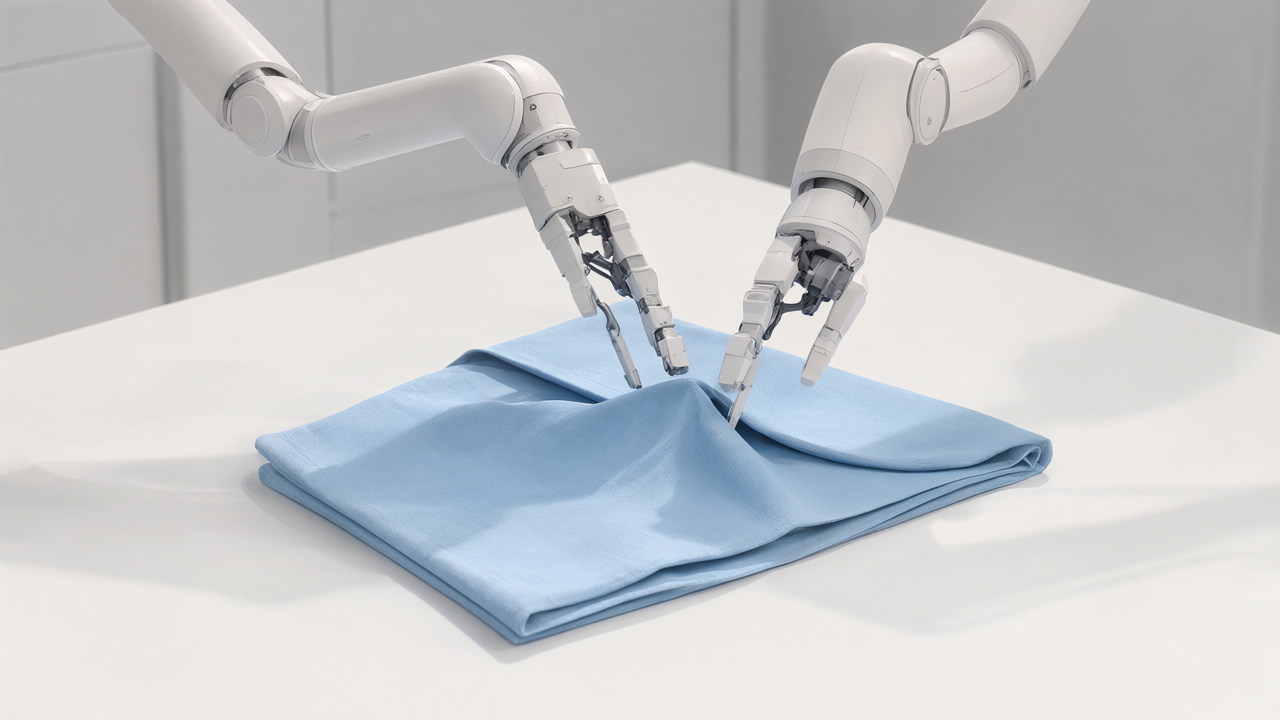
2026年9月30日にarXivで公開されたレポートは、データ効率の高い環境およびタスク適応を実現するために特別に設計された、バイマニュアルロボット操作用のオープンウェイト50億パラメータモデルのファミリー「Rho」を発表しました。このモデルは、ロボットが新しいタスクを迅速に学習するための効率的なアプローチを提供します。
技術・臨床詳細
Rhoモデルの中心的な前提は、物理AIモデルが新しいタスクに迅速に適応するためには、まずそのタスクを実行すると予想される特定のロボットの視覚(Vision)、言語(Language)、および制御(Control)の各側面を深く習得する必要があるというものです。この「VLA(Vision-Language-Action)モデル」は、50億という膨大なパラメータを持ち、多様な環境から得られる視覚データ、指示やフィードバックとしての言語データ、そしてロボットの身体を動かすための制御データを統合的に学習します。これにより、Rhoは汎用的なロボット知能の基盤を築き、少量の新しいタスクデータからでも効率的にスキルを転移・適応させることが可能になります。既存のロボットシステムにRhoを導入することで、広範な再学習なしに新しい動作や環境変化に対応できるようになることが期待されます。
背景・業界文脈
ロボティクス分野における大きな課題の一つは、ロボットが特定のタスクや環境に特化して設計されることが多く、新しい状況への汎用性や適応性に欠ける点でした。特に、人手による大量のデータ収集や個別プログラミングは、ロボットの導入コストと時間を押し上げる要因となっていました。近年、大規模言語モデル(LLM)の成功に触発され、ロボットにも汎用的な学習能力を持たせる「ロボット基盤モデル」の研究開発が活発化しています。Rhoモデルは、この流れの中で、特にデータ効率とタスク適応性を重視した設計となっており、限られたデータからでも迅速に学習できる能力は、ロボットの産業利用を加速させる上で極めて重要です。
今後の展望
Rhoモデルファミリーは、バイマニュアル(両腕)ロボットが、これまで人間が行っていた複雑な組立作業、精密な操作、あるいは多様な物体を扱う物流作業などを、より効率的かつ自律的に実行できる未来を切り開きます。データ効率の高い学習能力は、中小企業や研究機関でも高度なロボットシステムを導入・運用する敷居を下げ、ロボティクスの民主化を促進する可能性があります。将来的には、Rhoのような基盤モデルが、製造業のフレキシブル生産、医療現場での遠隔手術支援、災害対応ロボットの現場適応能力向上など、幅広い分野で革新的なソリューションを提供することが期待されます。この技術は、汎用的な知能を持つロボットが現実世界で活躍するための重要な一歩となるでしょう。
元記事: https://arxiv.org/html/2609.38164v1
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます