主要成果
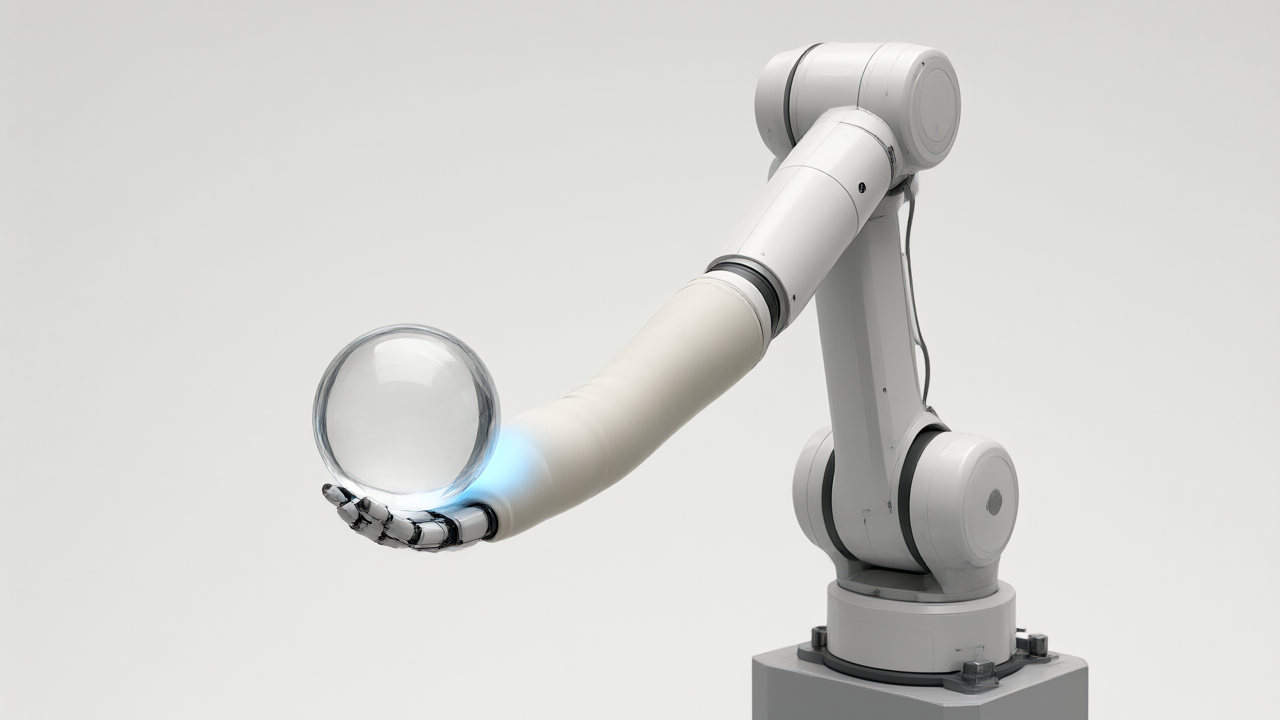
香港科技大学(HKUST)の研究チームは、全腕にわたる触覚センシングと適応的な操作能力を備えた統合センサーモーター・ロボットアーム「EmArm」を開発した。このシステムは、上腕から前腕にかけて71,000平方ミリメートル以上のソフト光学触覚スキンで覆われており、人間のような触覚知覚を実現している。これにより、ロボットは「くすぐり」や「軽いタップ」といった異なる種類の触覚相互作用を区別し、リアルタイムで応答して障害物を回避することが可能となった。
技術・詳細
EmArmは、人間の「骨・筋肉・皮膚」の構造に着想を得て設計されており、剛性の高い機械的骨格に柔軟な光学触覚スキンを組み込むことで、重量物のハンドリング能力とソフトな触覚センシングを両立させている。内部に搭載されたサブミリメートルスケールのカメラが、アームに加わる力の分布を分析する仕組みだ。
性能面では、人間の指先の皮膚に匹敵する0.085ミリメートルの空間分解能を達成した。また、二点識別閾値(2つの接点を別々の点として認識できる最小距離)は18.2ミリメートルに達しており、人間の腕の皮膚の一般的な範囲である30〜50ミリメートルを上回る高精度な識別能力を持つ。
光学センシング方式を採用したことで、電子皮膚で課題となる複雑な配線が不要となり、電磁波、光、熱、湿度、音響などの環境干渉に対する耐性を備えている。実験では、5種類の環境干渉にさらされた状態でも最大97.9パーセントのセンシング精度を維持した。また、この触覚スキンの統合は重量負荷時の性能に悪影響を及ぼさず、従来のロボットアームと同等の位置決め繰り返し精度を達成している。
背景・業界の文脈
研究を主導したShen Yajing氏は、ロボットが知覚能力を獲得するためには、単に正確な信号を得るだけでなく、その信号をいかに迅速にデコードし、意味を理解して行動に結びつけるかが重要であると指摘している。そこでチームは、固有受容感覚(内部状態)を示す関節角データと、外受容感覚(外部刺激)を示す触覚情報をリアルタイムで統合する「知覚-行動ループ(perception-action loop)」というフレームワークを提案した。
このフレームワークにより、接触位置、接触面積、力、接触点数などの特徴を抽出して自律的な意思決定を行い、そのデータを直接モーションコントロールシステムにフィードバックさせる。これは、ロボット設計におけるトレンドが「外部接続型の知覚」から「本質的な知能」へ、また「視覚主導」から「マルチモーダル統合」へと移行していることを反映している。
今後の展望
研究チームは、EmArmの技術を脚や胴体などの他の部位に拡張できると考えている。これにより、家庭内サービス、産業環境、医療支援などの分野で、ヒューマノイドロボットがより安全で適応的な相互作用を行うことが可能になる。また、物理的な身体を持って現実世界を認識し、相互作用し、学習する「身体化AI(Embodied AI)」の進展にも寄与することが期待されている。
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます