TECHNOLOGY EXPLAINER
遠隔操作とデータ収集
― ロボットの「教材」はどう集めるか、そして「動画の動きは自律か遠隔操作か」をどう見分けるか
ロボットを学習で賢くするには、人が見せた動きの記録(実演データ)が要ります。その主な集め方が遠隔操作(テレオペレーション)で、人がロボットを離れた場所から操作し、その動きと画像を記録します。ロボットの動画を見て「すごい」と感じたとき、それがロボット自身の判断(自律)なのか、人が裏で操作しているのかは、重要な問いです。 この記事では、素材技術者にもなじみやすいたとえで、遠隔操作の方式、人の動画や手袋を使ったデータ収集、データの量と質(多様さが量より効く場合があること)を、論文と本稿の小さな計算で整理します。後半で、実演が自律か遠隔操作かの見分け方を、チェックリストと各社の公式ページの表記の例で扱います。特定の企業・機体の優劣は論じません。
- 遠隔操作とデータ収集とは何か(3行でつかむ)
- 遠隔操作とは ― 自律との境目
- 実演データを集める4つの方法
- 方法の比べ方 ― 何を犠牲にして何を得るか
- データの量と質 ― 何件、何時間、どれだけ多様か
- 実演が自律か遠隔操作かの見分け方(重要)
- 素材技術者の視点:データの質・手袋・装置の材料
- 限界と、確認できなかったこと/まとめ
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出した値
未確定/将来=計画・草案・策定中などで、確定していない事項
このほか、読み取りは「解説」として区別しています。推測は太字で示します。
第2章・第5章・第6章の数値例は、本稿が置いた想定値(1回の実演の時間、介入の内訳など)による計算で、実在のロボットや作業者の結果ではありません。データセットの規模、成功率、収集時間は、各論文が選んだ条件での報告値で、異なる論文の数字を並べて優劣はつけません。 企業の動画や発表は、企業の主張として扱い、自律か遠隔操作か、台数・時間・作業、独立した検証の有無を、確認できる範囲で添えます。規格(ISO)は番号・題名の確認にとどめ、本文は確認していません。ASTM のサイトは開いていません。
1. 遠隔操作とデータ収集とは何か(3行でつかむ)
- 遠隔操作には2つの顔がある:(1) 危険な場所や遠い場所の作業を、人が離れて行うこと(実作業)。(2) ロボットに教える手本を記録する手段であること(データ収集)。この記事は主に(2)を扱います
- データは「量」より「多様さ」が効く場合がある:Lin らは、4万超の実演と1.5万回超の実機の試行から、汎化の性能が環境や物の数に対しておおよそべき乗則で改善し、実演の総数より、環境・物の多様さが重要だったと報告しています事実[参考資料18]
- 動画だけでは、自律か遠隔操作かは分からない:各社の公式ページには、「途切れなし、1つの方策が完全に自律」と明記するもの、データ収集で操作者と詰めたと書くもの、本文では記載を確認できなかったものがあります事実[参考資料22・23・24]。見るべきは、記載された条件です
シリーズ共通のたとえでは、ロボットは「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の組合せで、自律の度合いは「完全に人が操縦」から「人の監督つきで自動」まで段階があるとされます。遠隔操作は、この段階の一方の端にあたり、自律と区別します。 もう一つ、実演は、人が見せた(操作した)動きを、観測(画像、関節の角度)と行動(動かした量)の組として記録したものです。学習済みの方策(行動を決める関数)の教材になります。
本シリーズ「模倣学習と強化学習」編は、実演からの学び方と誤りの積み重なりを、「ロボット基盤モデルとVLA」編は、大規模なデータで事前学習するモデルを、「ロボットシミュレーションとデジタルツイン」編は、合成データの作り方を扱います。この記事は、実演データを集める側(遠隔操作と人のデータ)と、その質・量、動画の読み方に絞ります。「ロボットハンドと把持」編と「触覚センサーと電子皮膚」編は、手と触覚を扱います。
ロボットの動画や「成功率」は、「自律か、遠隔操作か、人の介入があったか」と「何回の中の何回か」を添えて初めて読めます。 見た目のなめらかさは、自律の証拠になりません。
2. 遠隔操作とは ― 自律との境目
遠隔操作(テレオペレーション)は、人がロボットを離れた場所から操作することです。人の手の動きがそのままロボットの動きになるので、ロボットは「人の手足の延長」です。これに対して自律は、ロボットが自分の判断(方策)で動くことです。その間に、いくつかの段階があります。
(1) 操作者の「感覚」を返す:双方向の遠隔操作
ロボットが物に触れたときの力を、操作者の手に返す方式を双方向(バイラテラル)遠隔操作と呼びます。その歴史的なサーベイとして、Hokayem と Spong の論文があります[参考資料1](本稿では題名と書誌の確認にとどめ、内容は確認していません)。画像と力が操作者に返ると、細かい作業がしやすくなると考えられますが、遅れ(遅延)が大きいと難しくなります(本記事による解説)。
(2) 遅延を数字で見る
遠くから操作するほど、信号が往復する時間が増えます。光ファイバー中の光の速さを、約20万km/秒と想定して、伝わる時間だけの往復遅延を計算します(本稿の計算)。
| 操作者とロボットの距離 | 往復の伝搬時間(想定) | 読み方(解説) |
|---|---|---|
| 100 km | 約1 ms | 伝搬よりも、映像の処理・伝送・装置の遅れのほうが大きいことが多い |
| 1,000 km | 約10 ms | 国内の遠隔の操作の規模 |
| 10,000 km | 約100 ms | 大陸間の規模。人が気づく遅れになりうる |
本稿の計算。往復の伝搬時間=2×距離÷光の速さ。光ファイバー中の速さを約20万km/秒と想定(真空中の約3分の2)。経路の曲がり、機器の処理、映像の圧縮などの時間は含みません。
遅延の影響は、作業や仕組みで大きく変わります。RoboTurk は、スマートフォンを使う遠隔の作業者からデータを集める仕組みで、帯域の低さや遅延の大きさなどの悪いネットワーク条件が、遠隔の作業者が実演を成功させる力に大きく影響しなかったと報告しています[参考資料2]事実。ただし、これは論文の課題と設定での結果で、力を返す精密な作業に当てはまるとは限りません(本記事による解説)。
遠隔操作は、救助などの危険な場所での作業の道具として使われています[参考資料26]。いまは、それに加えて、学習データを作る道具としても使われています。たとえば、Mobile ALOHA は、全身の遠隔操作で集めた各課題50回の実演と、既存データとの共同学習で、成功率が最大90%上がったと報告しています[参考資料4]事実。つまり、遠隔操作のデータで学んだロボットが、その後は自律で動くこともあります。遠隔操作でデータを集めたことと、動画の動きが遠隔操作であることは、別の話です。
3. 実演データを集める4つの方法
実演の集め方は、「ロボットを使うか」「人の何を測るか」で整理できます。
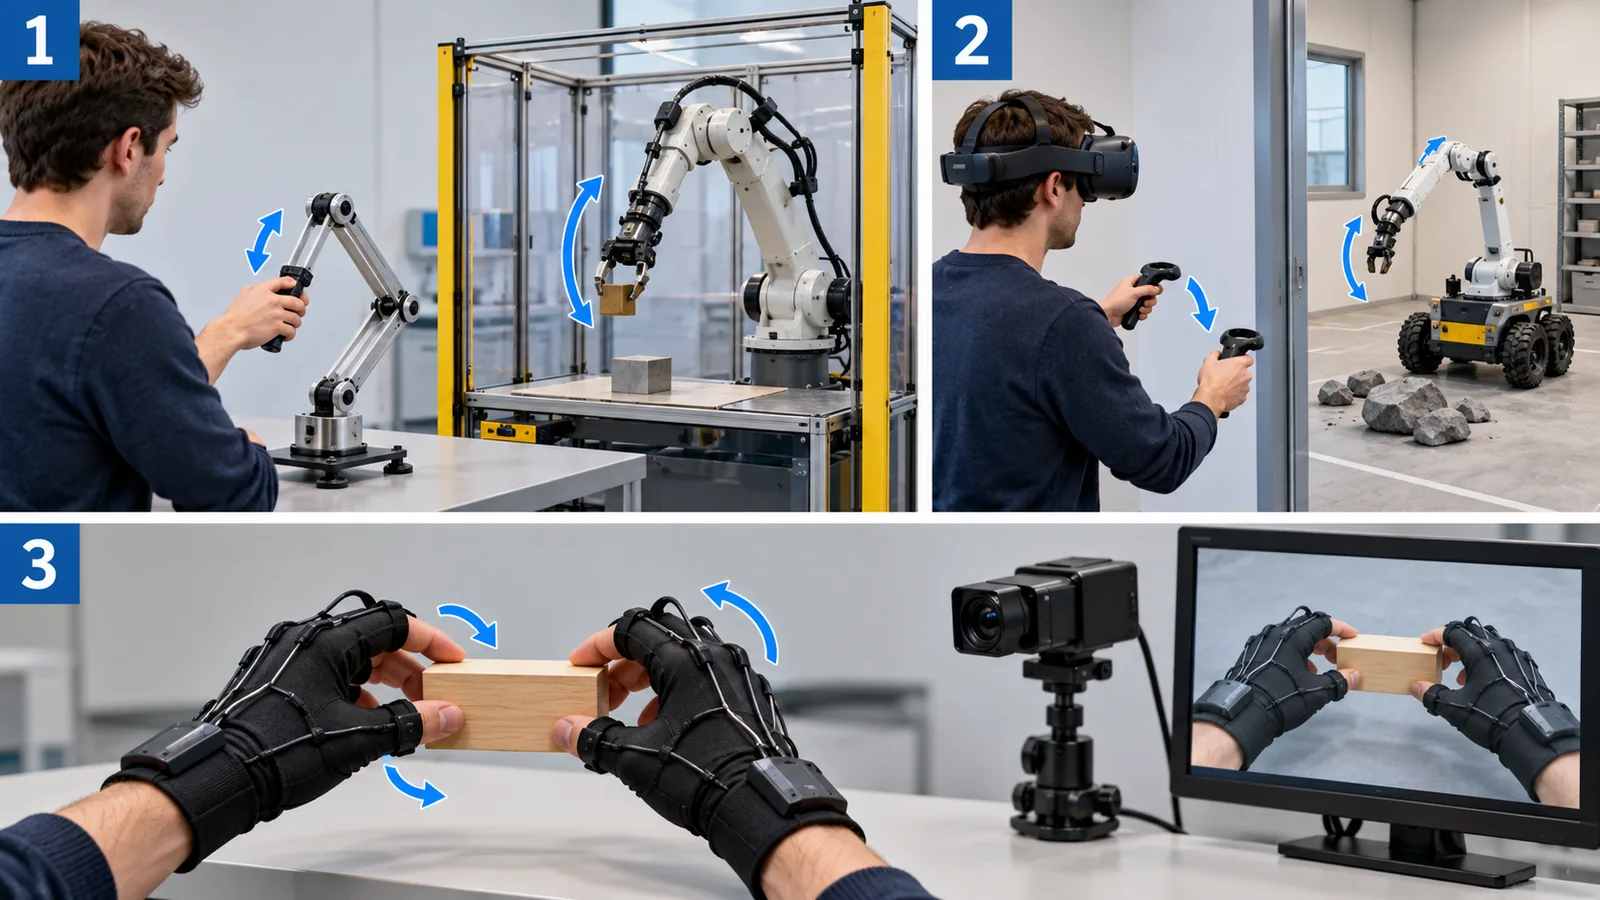
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。A:GELLO は対象のロボットアームと同じ運動学の構造の装置で、3Dプリント部品と市販のモーターで作れると述べています[参考資料5]。B:[参考資料6・7]。C:[参考資料9]。D:[参考資料10・11・12]。
A. リーダー・フォロワー(ロボット+同じ構造の装置)
人が動かす「リーダー」の装置と同じ動きを、ロボット(フォロワー)が再現する方式です。ACT(ALOHA)は、低コストな機器と、独自の遠隔操作の装置から実演を集め、6つの難しい課題で80〜90%の成功率を、実演10分で達成したと報告しています[参考資料3]。GELLO は、対象のロボットアームと同じ運動学の構造の装置を、3Dプリント部品と市販のモーターで作る方法で、ユーザー調査で、VRコントローラや3次元マウスより、確実で効率的に実演を集められたと報告しています[参考資料5]事実。
B. VR・手の追跡
Open-TeleVision は、操作者がロボットの周りを立体視で能動的に見られる、没入型の遠隔操作の仕組みです。2種類のヒューマノイドで、缶の仕分け、挿入、折りたたみ、荷降ろしの4つの長い手順の課題でデータを集め、学習した方策を実機に展開しました[参考資料6]。AnyTeleop は、視覚にもとづく器用なアーム・ハンドの遠隔操作を、複数のロボットとカメラ構成で、1つの系で扱います[参考資料7]。HumanPlus は、RGBカメラだけで人の全身と手の動きを追ってヒューマノイドが動きを「影のようになぞる」しくみで、全身のデータを集め、最大40回の実演で、60〜100%の成功率で自律の課題を行ったと報告しています[参考資料8]事実。
C. 手袋・動作計測
DexCap は、SLAM と電磁界にもとづく、持ち運べる手の動作計測の仕組みで、手首と指の動きを、遮られにくく追跡し、周囲の3次元の様子も記録します。人の手の動きのデータからロボットの手の方策を学ぶ方法(DexIL)と、方策の実行中に人が修正する仕組みも提案し、6つの器用な課題で評価しました[参考資料9]事実。
D. 手持ちの道具・人の動画
UMI は、手持ちのグリッパーを使って、ロボットなしで現場の実演を集め、ロボットの方策に直接移します。推論時の遅延合わせと、相対軌道の行動表現により、機体に依存しない方策になる、と述べています[参考資料10]。EgoMimic は、Project Aria のメガネで撮った主観視点の人の動画と、3次元の手の追跡を使い、ロボットと人のデータを同じ「実演データ」として共同学習します。1時間分の手のデータは、1時間分のロボットのデータより、はるかに有益という拡大の傾向を報告しています[参考資料11]。Ego4D は、931人が撮った3,670時間の日常の主観視点動画のデータセットで、ロボットの実演そのものではありません[参考資料12]事実。
人の手とロボットの手は、形も関節も力も違います。人の動画から学ぶには、人の動きを、ロボットが実行できる行動に変換する必要があります(DexCap の逆運動学、EgoMimic の人とロボットのデータの整列など)。この変換の誤りが、ずれの原因になりえます(本記事による解説)。
4. 方法の比べ方 ― 何を犠牲にして何を得るか
| 方法 | 得るもの | 犠牲にするもの(解説) | 向く場面(解説) |
|---|---|---|---|
| A. リーダー・フォロワー | ロボット自身の動きと画像が、そのまま「正解」として残る | 機体ごとに装置が要る。操作者の腕前・疲れの影響 | 特定のロボットで精密な作業を教える |
| B. VR・手の追跡 | 直感的な操作。器用な手の動きを写せる | 人とロボットの手の形の違いを埋める必要。VR機器の遅れ | ヒューマノイド・多指ハンドの実演 |
| C. 手袋・動作計測 | ロボットなしで、手の動きを集められる | 人の動きからロボットの行動への変換の誤り | 多くの場所で、人の器用さのデータを集める |
| D. 手持ちの道具・動画 | 場所を選ばず、安く、大量に集められる | 力・触覚の情報は別の工夫が要る。人とロボットの視点・形の差 | 現場の多様な環境のデータ |
表は本記事による整理(解説)で、各論文が推奨したものではありません。どの方法が優れているかは論じません。実際には、複数の方法を組み合わせる例が多くあります。
5. データの量と質 ― 何件、何時間、どれだけ多様か
(1) 主なデータセットの規模
| データセット(出典) | 規模(論文の記述) | 特徴 |
|---|---|---|
| BridgeData V2[参考資料14] | 60,096軌跡・24環境 | 低コストなロボット1種で収集。言語・目標画像で条件づけ可能 |
| DROID[参考資料13] | 7.6万軌跡・350時間・564場面・84課題 | 北米・アジア・欧州の50人が12か月で収集 |
| RH20T[参考資料15] | 11万超の接触の多い系列 | 視覚・力・音・行動。人の実演動画と言語の説明つき |
| AgiBot World[参考資料16] | 100万超の軌跡・217課題・5つの場面 | 標準化した収集の手順と、人による確認 |
| Open X-Embodiment[参考資料17] | 21機関・22種類のロボット・527スキル | 標準の形式にまとめた共同データ |
すべて事実(各論文の要旨)。ロボット・課題・収集の方法が違うため、数字を並べて優劣は言えません。
(2) 人の時間を計算する
実演は、人の時間で作られます。1回の実演が、操作40秒と準備し直し20秒で、合計60秒と想定すると、実演100回は約1.7時間、1,000回は約16.7時間、1万回は約167時間、10万回は約1,667時間、100万回は約16,667時間です(本稿の計算)。DROID は7.6万軌跡で350時間で、1軌跡あたり約16.6秒の「やりとりの時間」です(350時間÷7.6万)[参考資料13]。
GR00T N1 の論文は、「ロボットのデータは、人が遠隔操作して1軌跡ずつ作るので、人の労力に比例して増える」と述べ、自前の遠隔操作のデータ88時間を、動画生成モデルを使って827時間へ約10倍に増やしたと報告しています[参考資料21]事実。人の時間を減らす工夫(動画、合成、人の動画の活用)が、データ収集の大きな関心事です。
(3) 「量」より「多様さ」
同じ1,000回の実演でも、1か所で1,000回と10か所で各100回では、中身が違います。Lin らは、環境や物の数に対して、汎化の性能がおおよそべき乗則で改善すること、環境・物の多様さが、実演の総数より重要で、環境・物ごとの実演数がしきい値を超えると、追加の実演の効果が小さいことを報告しています。また、4人が1日の午後で集めたデータで、2つの課題を、新しい環境・未知の物でおよそ90%の成功率にできたと述べています[参考資料18]事実。
正しくは:同じ条件で実演を増やしても、効果が頭打ちになる場合があります。どの課題・どの条件で効くかは、研究で調べられている途中です。上の結果は、Lin らの論文の課題と設定でのものです。自分の作業では、環境・物・条件の幅を広げることと、少ない実演で成功率の変化を確かめることが、近道になるかもしれません(本記事による解説)。
(4) データの質と記録
実演データの質は、操作者の腕前、癖、疲れ、その日の条件のばらつきを含みます。ACT の論文は、人の実演が一定でない(非定常)ことを課題に挙げ[参考資料3]、robomimic は、実演の質への依存を分析しています[参考資料19]。したがって、誰が、いつ、どの機体で、どの環境・物で、成功か失敗か、人の介入があったかを一緒に記録しておくと、あとで失敗の原因をたどれます(本記事による解説)。データの共通の形式として、Open X-Embodiment は21機関のデータを標準の形式にまとめました[参考資料17]。オープンな学習用の枠組みとして LeRobot(Apache-2.0)があります[参考資料25]。
6. 実演が自律か遠隔操作かの見分け方(重要)
ロボットの動画に出会ったとき、「これは自律?」と疑う習慣は大切です。ただし、見た目で判断しないでください。滑らかな動きでも遠隔操作のことがあり、ぎこちない動きでも自律のことがあります。確認するのは、記載された条件です(本記事による整理)。
| 確認する点 | どこを見るか | なぜ重要か |
|---|---|---|
| ① 自律か、遠隔操作か | 動画の説明、論文、技術資料に「自律(autonomous)」「遠隔操作なし」の明記があるか | 人の操作なら、見ているのは人の腕前 |
| ② 人の介入 | 介入の回数・時間・内容(失敗時に人が直したか) | 介入を含めると、成功率の意味が変わる(図7) |
| ③ 再生の速さ | 倍速・早送りの記載(「1倍速」など) | 速くすると、実際より有能に見える |
| ④ 途切れ・編集 | 1回の連続した映像か、切り貼りか | 成功の場面だけを選べる |
| ⑤ 何回の中の何回か | 試行回数と成功数、連続の実行時間 | 1回の成功は、成功率ではない |
| ⑥ 環境は初めてか | 訓練と同じ場所・物か | 慣れた場面の再現かもしれない |
| ⑦ 誰が測ったか | 開発元か、第三者か | 独立した検証の有無 |
表は本記事による整理(解説)です。「記載がない」ことは、遠隔操作であることを意味しません。確認できなかったと書くのが適切です。
各社の公式ページの表記の例(確認日 2026年10月25日)
実際の公式ページが、自律・遠隔操作・速さをどう書いているかの例です。各社の優劣や、動画が実際に自律かどうかを判断するものではありません。
- Physical Intelligence(2024年10月31日):洗濯物の動画について、「途切れなし、1つの方策が完全に自律で動作」と記載しています。評価の動画が自律か遠隔操作か、再生速度は、本文では確認できませんでした[参考資料22]事実
- Figure(2025年2月26日):物流の作業で、方策の学習のために「遠隔操作者(テレオペレーター)と密に連携して、操作の戦略を整えた」と記載しています。また、テスト時に実行を速める手法で、実演者より速く動かせる(最大50%の高速化)と述べています。本文では、各動画が自律か、再生速度は、確認できませんでした[参考資料23]事実
- Google DeepMind(2025年3月12日):ブログの本文では、動画の説明が簡単な見出しにとどまり、自律か遠隔操作か、再生速度は確認できませんでした[参考資料24]事実。詳しい条件は、技術報告で確認することになります
こうした表記の違いは、ブログ記事の目的の違いでもあります。紹介のブログが、すべての条件を書くとは限りません。だからこそ、論文・技術報告・仕様書で確認し、書かれていなければ「確認できなかった」とするのが誠実な読み方です(本記事による解説)。
「成功率」の数え方で数字が変わる
人の介入があった場合、成功率の数え方で数字が変わります。想定として、100回の作業のうち、70回が自律で完了、18回が人の介入のあとで完了、12回が失敗だったとします。
- 介入があっても完了すれば成功と数えると、88%(70+18)
- 人の助けなしで完了したものだけを成功と数えると、70%
- 人が介入した割合は18%(18÷100)
本稿の計算。内訳は説明用の想定で、実在のロボットの結果ではありません。
正しくは:成功率は、人の介入を含めるかで意味が変わります。「90%」が、人の助けなしでの値なのか、介入を含めた完了率なのかは、数え方の記載を確認してください。ほかに、試行回数、環境、速度の条件も確認します。
7. 素材技術者の視点:データの質・手袋・装置の材料
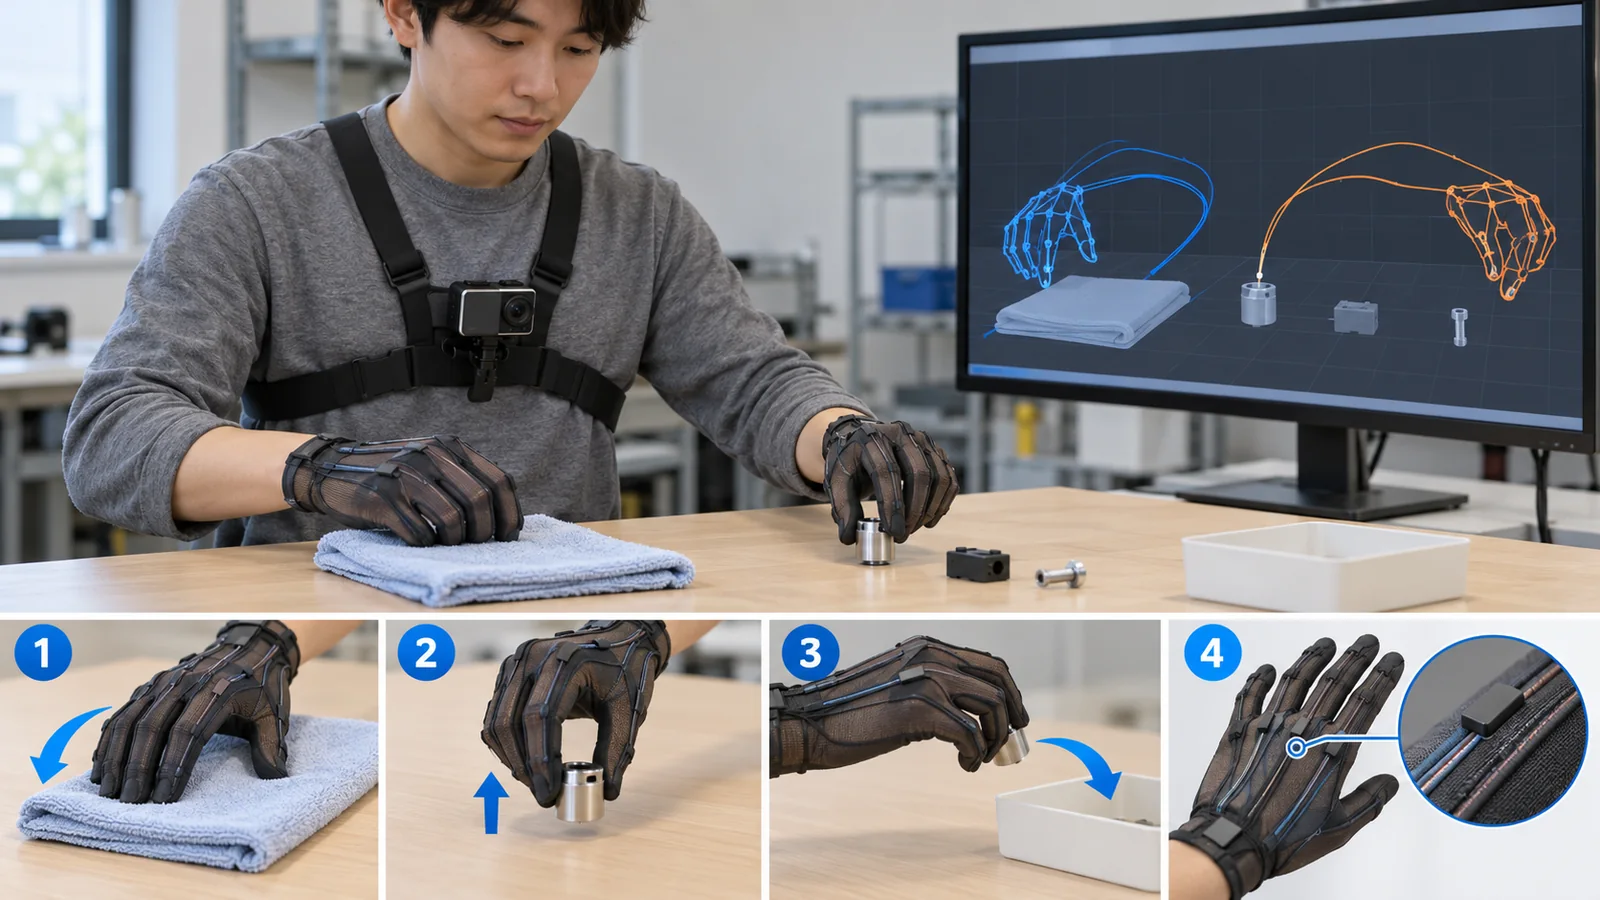
実演データには、操作者の腕前、癖、その日の条件がそのまま入ります。工場のプロセスデータと同じく、誰が、いつ、どの機体で、どの対象を、どんな条件での記録が、方策の失敗の原因をたどる手がかりです。失敗した実演を残すか、外れ値として除くかも、データの設計の問題です(本記事による解説)。ISO/IEC 5259 シリーズは、機械学習のためのデータ品質の用語と、データ品質マネジメントの要求事項・指針を扱っています[参考資料27・28](本文は未確認)。
人の手の動きを測る手袋や計測装置は、曲げに強い導電材料、伸びるセンサー、摩耗や汗への耐性、洗いやすさといった、材料の課題と隣り合っています。計測の漂い(ドリフト)や、手の大きさの違いによる校正の手間も、データの質を左右します(これは本記事による一般的な見立てで、特定の製品の測定ではありません)。DexCap は、SLAM と電磁界にもとづく計測を使っています[参考資料9]。 一方、GELLO のようなリーダー装置は、3Dプリント部品と市販のモーターで作れると述べていて[参考資料5]、安価で壊れにくく、作業者の腕に負担をかけない材料と構造の設計が、データ収集の裾野を広げます(解説)。 また、RH20T は、視覚・力・音・行動を同期して記録しており、力のデータを取るためのセンサー(触覚・力覚)の材料と校正が、データの質に直結します[参考資料15]。
リーダー・フォロワーで集めたデータと、手持ちの道具や動画で集めたデータでは、記録される情報(力、触覚、視点)が違います。学習した方策の性質も変わるので、データを集めた道具と、方策を動かす機体の違いを、いつも意識します(本記事による解説)。
8. 限界と、確認できなかったこと/まとめ
(1) 論文の成績の比較
データセットの規模、成功率、収集時間は、各論文が選んだ条件での報告値です。独立した第三者による再現は、本稿では確認していません。優劣は論じていません。
(2) 各社の動画
各社の公式ページの表記は、確認した本文の範囲の例で、「記載が確認できなかった」ことは、遠隔操作であることを意味しません。各社のすべての動画・発表の自律の別を確認したものではありません。1X など、公式ページへ到達できなかった例は取り上げていません。
(3) 規格の本文
ISO の規格は、番号・題名・発行時期の確認にとどめ、本文は確認していません。遠隔操作と自律の区分を定める国際規格は、確認できませんでした。ASTM のサイトは開いていません。NIST の「Response Robots」のページは、遠隔操作のロボットの試験法と性能指標(操作者の習熟を含む)を整備していると述べていますが、個別の規格の番号・題名は扱っていません。
(4) 取り上げなかった内容
医療のロボットの遠隔操作(手術支援)は「手術支援ロボット」編で、宇宙・水中の遠隔操作はそれぞれの編で扱います。市場規模や価格は扱いません。
- 遠隔操作は、実作業の道具であり、学習データを作る道具でもあります。自律には段階があり、遠隔操作とは区別します事実
- データは、量より多様さが効く場合があります。人の時間は、実演の数に比例して増えます(想定:1回60秒で1,000回は約16.7時間)事実本稿の計算
- 動画や成功率は、自律か・介入があったか・何回の中の何回かの記載で読みます。数え方で、88%にも70%にもなります本稿の計算
9. 評価・標準の読み方
データ収集の「ものさし」は、データの量・多様さ・質と、そのデータで学習した方策の成功率です。遠隔操作そのものは、救助などのロボットで、操作者の習熟を含む試験法が整えられています。自律か遠隔操作かを定める共通の区分は、確認できませんでした(確認日 2026年10月25日)。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針(ISO など) | 読み方の注意 |
|---|---|---|---|
| データの量と多様さ | DROID(7.6万軌跡・564場面)、BridgeData V2、AgiBot World、Open X-Embodiment[参考資料13・14・16・17]。Lin らのべき乗則の研究[参考資料18]事実 | 確認できなかった | 規模の数字だけでなく、環境・物・課題の多様さを見る |
| データの質 | robomimic(実演の質への依存の分析)[参考資料19]事実 | ISO/IEC 5259-1:2024(データ品質:概要・用語・例)、ISO/IEC 5259-3:2024(データ品質マネジメントの要求事項と指針)[参考資料27・28]事実 | 機械学習一般向けで、ロボットの実演に特化したものではない。本文は有料 |
| 遠隔操作のロボットの能力 | NIST の Response Robots:遠隔操作の地上・空中・水上のロボットを対象に、移動・把持操作・センサー・エネルギー・通信・操作者の習熟・安全などの試験法と性能指標[参考資料26]事実 | NIST のページは、これらを ASTM International の対応する委員会で標準化中(E54.09)と説明。個別の規格の番号・題名は本稿では扱わない | 救助用ロボットが対象で、学習データの収集用ではない |
| 産業用ロボットの安全 | —(ベンチマークではなく規格) | ISO 10218-2:2025(産業用ロボットの応用とロボットセルの安全要求)[参考資料29]事実 | 遠隔操作・自律の評価方法を定めたものではない。本文は有料 |
| 自律か遠隔操作か | —(共通のベンチマークは確認できなかった) | 確認できなかった | 各社・各論文の記載を、第6章のチェックリストで確認する |
表の整理は本稿の計算(整理)。ISO の番号・題名・発行年月は ISO の公式ページで確認(確認日 2026年10月25日)。規格本文は有料のため、題名・適用範囲の記載にとどめています。
読み方の注意(素材技術者向け)
- デモ・ベンチマーク・現場は別物:動画やデータセットでの成功率は、選ばれた課題・環境の値です。自分の物体・環境で測り直してください
- 開発元の報告と第三者の検証は別:動画の自律の別や成功率は、開発元の表記です。独立した評価があるかを確認してください
- 標準は「要求」か「情報」か:ISO/IEC 5259 はデータ品質の枠組み、ISO 10218 は産業用ロボットの安全要求で、ロボットの実演データの質や、動画の自律の別を直接定めるものではありません
- 計画・予定は確定ではない:各社の「近く提供」「量産」などは未確定/将来です。本稿では扱っていません
10. 用語集
- 遠隔操作(テレオペレーション)
- 人が、離れた場所からロボットを操作すること。
- リーダー・フォロワー
- 人が動かす「リーダー」の装置と同じ動きを、ロボット(フォロワー)が再現する方式。
- 双方向(バイラテラル)遠隔操作
- ロボットが受けた力を、人の手に返す遠隔操作。
- テレプレゼンス
- 操作者が、ロボットの場所にいるかのように感じる仕組み。
- 共有自律
- 人とロボットが、動きを分担して作業すること。
- 監督つき自律
- ロボットが自動で作業し、人が見守って必要なときだけ介入する形。
- 介入
- 自律で動く途中で、人が操作や修正を加えること。
- 実演(デモンストレーション)
- 学習用の手本として人が見せる、または操作して記録した動き。
- 軌跡
- 1回の実演・試行の、観測と行動の時間の並び。
- エピソード
- 作業の開始から終了までの1回分。
- 行動クローニング
- (観測、行動)の組を、教師あり学習で当てはめて方策を作る方法。
- エンボディメント
- ロボットの機体(形、関節、センサー)の違い。
- モーションキャプチャ
- 人の動きを計測して記録する技術。
- 主観視点(エゴセントリック)動画
- 装着者の目の位置から撮った動画。
- 多様さ(ダイバーシティ)
- データに含まれる環境・物・条件の種類の幅。
- 遅延(レイテンシ)
- 操作してから、ロボットが動く(または映像が戻る)までの時間。
- 往復遅延
- 信号が行って戻るまでの時間。
- 標準の形式
- 複数の機関・ロボットのデータをまとめて使えるように決めた記録の形。
- 成功率
- 試行のうち課題を達成した割合。数え方(介入を含めるか)を確認する。
- データ品質
- データが目的に対して正確・完全・一貫していること。
11. 参考資料(一次情報)
- Hokayem P. F., Spong M. W. “Bilateral teleoperation: An historical survey”, Automatica 42(12), 2035–2057 (2006), DOI 10.1016/j.automatica.2006.06.027。題名と書誌をCrossrefで確認。内容は本稿では確認していない — doi.org/10.1016/j.automatica.2006.06.027
- Mandlekar A. ほか “RoboTurk: A Crowdsourcing Platform for Robotic Skill Learning through Imitation”, arXiv:1811.02790 (2018) — arxiv.org/abs/1811.02790
- Zhao T. Z. ほか “Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware” (ALOHA, ACT), arXiv:2304.13705 (2023) — arxiv.org/abs/2304.13705
- Fu Z., Zhao T. Z., Finn C. “Mobile ALOHA: Learning Bimanual Mobile Manipulation with Low-Cost Whole-Body Teleoperation”, arXiv:2401.02117 (2024) — arxiv.org/abs/2401.02117
- Wu P. ほか “GELLO: A General, Low-Cost, and Intuitive Teleoperation Framework for Robot Manipulators”, arXiv:2309.13037 (2023) — arxiv.org/abs/2309.13037
- Cheng X. ほか “Open-TeleVision: Teleoperation with Immersive Active Visual Feedback”, arXiv:2407.01512 (2024) — arxiv.org/abs/2407.01512
- Qin Y. ほか “AnyTeleop: A General Vision-Based Dexterous Robot Arm-Hand Teleoperation System”, arXiv:2307.04577 (2023) — arxiv.org/abs/2307.04577
- Fu Z. ほか “HumanPlus: Humanoid Shadowing and Imitation from Humans”, arXiv:2406.10454 (2024) — arxiv.org/abs/2406.10454
- Wang C. ほか “DexCap: Scalable and Portable Mocap Data Collection System for Dexterous Manipulation”, arXiv:2403.07788 (2024) — arxiv.org/abs/2403.07788
- Chi C. ほか “Universal Manipulation Interface: In-The-Wild Robot Teaching Without In-The-Wild Robots”, arXiv:2402.10329 (2024) — arxiv.org/abs/2402.10329
- Kareer S. ほか “EgoMimic: Scaling Imitation Learning via Egocentric Video”, arXiv:2410.24221 (2024) — arxiv.org/abs/2410.24221
- Grauman K. ほか “Ego4D: Around the World in 3,000 Hours of Egocentric Video”, arXiv:2110.07058 (2021) — arxiv.org/abs/2110.07058
- Khazatsky A. ほか “DROID: A Large-Scale In-The-Wild Robot Manipulation Dataset”, arXiv:2403.12945 (2024) — arxiv.org/abs/2403.12945
- Walke H. ほか “BridgeData V2: A Dataset for Robot Learning at Scale”, arXiv:2308.12952 (2023) — arxiv.org/abs/2308.12952
- Fang H.-S. ほか “RH20T: A Comprehensive Robotic Dataset for Learning Diverse Skills in One-Shot”, arXiv:2307.00595 (2023) — arxiv.org/abs/2307.00595
- AgiBot World Contributors “AgiBot World Colosseo: A Large-scale Manipulation Platform for Scalable and Intelligent Embodied Systems”, arXiv:2503.06669 (2025) — arxiv.org/abs/2503.06669
- Open X-Embodiment Collaboration “Open X-Embodiment: Robotic Learning Datasets and RT-X Models”, arXiv:2310.08864 (2023) — arxiv.org/abs/2310.08864
- Lin F. ほか “Data Scaling Laws in Imitation Learning for Robotic Manipulation”, arXiv:2410.18647 (ICLR 2025) — arxiv.org/abs/2410.18647
- Mandlekar A. ほか “What Matters in Learning from Offline Human Demonstrations for Robot Manipulation”, arXiv:2108.03298 (2021) — arxiv.org/abs/2108.03298
- Luo J. ほか “Precise and Dexterous Robotic Manipulation via Human-in-the-Loop Reinforcement Learning” (HIL-SERL), arXiv:2410.21845 (2024) — arxiv.org/abs/2410.21845
- NVIDIA ほか “GR00T N1: An Open Foundation Model for Generalist Humanoid Robots”, arXiv:2503.14734 (2025) — arxiv.org/abs/2503.14734
- Physical Intelligence Blog post “π0: Our First Generalist Policy” (31 October 2024)。本文を確認(確認日 2026年10月25日) — pi.website/blog/pi0
- Figure AI News post “Helix Accelerating Real-World Logistics” (26 February 2025)。本文を確認(確認日 2026年10月25日) — figure.ai/news/helix-logistics
- Google DeepMind Blog post “Gemini Robotics brings AI into the physical world” (12 March 2025)。本文を確認(確認日 2026年10月25日) — deepmind.google/discover/blog/gemini-robotics-brings-ai-into-the-physical-world
- Hugging Face GitHub repository “huggingface/lerobot” (Apache License 2.0)。GitHub の公開APIでライセンスを確認(2026年10月25日) — github.com/huggingface/lerobot
- NIST “Response Robots” (standard test methods and performance metrics for remotely operated robots)。確認日 2026年10月25日 — nist.gov/el/intelligent-systems-division-73500/response-robots
- ISO/IEC ISO/IEC 5259-1:2024 “Artificial intelligence — Data quality for analytics and machine learning (ML) — Part 1: Overview, terminology, and examples” (July 2024)。確認日 2026年10月25日 — iso.org/standard/81088.html
- ISO/IEC ISO/IEC 5259-3:2024 “Artificial intelligence — Data quality for analytics and machine learning (ML) — Part 3: Data quality management requirements and guidelines” (July 2024)。確認日 2026年10月25日 — iso.org/standard/81092.html
- ISO ISO 10218-2:2025 “Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells” (Edition 2, February 2025)。確認日 2026年10月25日 — iso.org/standard/73934.html
12. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| 双方向遠隔操作の歴史的なサーベイが存在すること(Hokayem と Spong、Automatica 2006年) | Crossrefの書誌(題名・誌名・年)。内容は未確認 出典1 https://doi.org/10.1016/j.automatica.2006.06.027 | 事実 |
| GELLO:対象のロボットアームと同じ運動学の構造の装置で、3Dプリント部品と市販のモーターで作れること。ユーザー調査で、VRコントローラや3次元マウスより、確実で効率的な実演の収集ができたこと | Wu らの論文(要旨) 出典5 https://arxiv.org/abs/2309.13037 | 事実 |
| ACT/ALOHA:低コストの遠隔操作の実演から学び、誤りの積み重ねと人の実演の非定常性が課題。Mobile ALOHA:全身の遠隔操作で、各課題50回の実演と既存データの共同学習で成功率が最大90%上がったこと | Zhao らの論文、Fu らの論文(要旨) 出典3 https://arxiv.org/abs/2304.13705 出典4 https://arxiv.org/abs/2401.02117 | 事実 |
| Open-TeleVision(立体視の没入型遠隔操作、2種類のヒューマノイドで4課題)、AnyTeleop(視覚にもとづく器用なアーム・ハンドの遠隔操作を1つの系で)、HumanPlus(人の動きの影をなぞる遠隔操作で全身のデータを集め、最大40回の実演で60〜100%の成功率) | Cheng らの論文、Qin らの論文、Fu らの論文(要旨) 出典6 https://arxiv.org/abs/2407.01512 出典7 https://arxiv.org/abs/2307.04577 出典8 https://arxiv.org/abs/2406.10454 | 事実 |
| DexCap(SLAMと電磁界にもとづく持ち運べる手の動作計測、6つの器用な課題)、UMI(手持ちのグリッパーでロボットなしに実演を集める、推論時の遅延合わせと相対軌道の行動表現)、EgoMimic(Project Aria の主観視点動画と3次元の手の追跡。1時間の手のデータは1時間のロボットのデータより有益と報告)、Ego4D(3,670時間・931人・9か国) | Wang らの論文、Chi らの論文、Kareer らの論文、Grauman らの論文(要旨) 出典9 https://arxiv.org/abs/2403.07788 出典10 https://arxiv.org/abs/2402.10329 出典11 https://arxiv.org/abs/2410.24221 出典12 https://arxiv.org/abs/2110.07058 | 事実 |
| RoboTurk:スマートフォンによる遠隔の作業者から137.5時間のデータ(2,200回超の成功した実演、延べ22時間の利用)。帯域の低さや遅延の大きさが実演の成功に大きく影響しなかったこと | Mandlekar らの論文(要旨) 出典2 https://arxiv.org/abs/1811.02790 | 事実 |
| データセットの規模:DROID(7.6万軌跡・350時間・564場面・84課題・50人・12か月)、BridgeData V2(60,096軌跡・24環境)、RH20T(11万超の接触の多い系列、視覚・力・音・行動)、AgiBot World(100万超の軌跡・217課題・5つの場面)、Open X-Embodiment(21機関・22種類のロボット・527スキル) | Khazatsky ら、Walke ら、Fang ら、AgiBot World Contributors、Open X-Embodiment Collaboration の論文(要旨) 出典13 https://arxiv.org/abs/2403.12945 出典14 https://arxiv.org/abs/2308.12952 出典15 https://arxiv.org/abs/2307.00595 出典16 https://arxiv.org/abs/2503.06669 出典17 https://arxiv.org/abs/2310.08864 | 事実 |
| Lin ら:4万超の実演・1.5万回超の実機の試行から、汎化の性能が環境や物の数に対しておおよそべき乗則で改善すること、多様さが実演の総数より重要なこと、環境・物ごとの実演数がしきい値を超えると追加の効果が小さいこと、4人が1日の午後で2課題を約90%の成功率にできたこと(ICLR 2025) | Lin らの論文(要旨、本文) 出典18 https://arxiv.org/abs/2410.18647 | 事実 |
| robomimic:実演の質への依存などの分析。HIL-SERL:実演と人の修正を強化学習と組み合わせ、1〜2.5時間の学習で高い成功率。GR00T N1:自前の遠隔操作のデータ88時間(20 Hz。手首のトラッカーと指のグローブなどで人の動きを計測)を、動画生成モデルで827時間へ約10倍に増やしたこと、ロボットのデータは人の労力に比例して増えるという記述 | Mandlekar ら、Luo ら、NVIDIA らの論文 出典19 https://arxiv.org/abs/2108.03298 出典20 https://arxiv.org/abs/2410.21845 出典21 https://arxiv.org/abs/2503.14734 | 事実 |
| 各社の公式ページの表記の例:Physical Intelligence(2024年10月31日)は洗濯物の動画について「途切れなし、1つの方策が完全に自律で動作」と記載。Figure(2025年2月26日)は、実演を操作者(テレオペレーター)と詰めて方策を磨いたこと、テスト時の速度向上(最大50%)で実演者より速くなり得ることを記載。Google DeepMind(2025年3月12日)のブログの本文では、動画が自律か遠隔操作か、再生速度は確認できなかった | 各公式ページ(確認日 2026年10月25日) 出典22 https://www.pi.website/blog/pi0 出典23 https://www.figure.ai/news/helix-logistics 出典24 https://deepmind.google/discover/blog/gemini-robotics-brings-ai-into-the-physical-world/ | 事実 |
| LeRobot のリポジトリが公開され、Apache License 2.0 であること。NIST の「Response Robots」:遠隔操作の地上・空中・水上のロボットを対象に、移動・把持操作・センサー・エネルギー・通信・操作者の習熟・安全などの試験法と性能指標を整備していること | GitHub の公開API、NISTのページ 出典25 https://github.com/huggingface/lerobot 出典26 https://www.nist.gov/el/intelligent-systems-division-73500/response-robots | 事実 |
| ISO/IEC 5259-1:2024(データ品質:概要・用語・例)、ISO/IEC 5259-3:2024(データ品質マネジメントの要求事項と指針)、ISO 10218-2:2025(産業用ロボットの応用とロボットセルの安全要求)の番号・題名・発行 | ISOの公式ページ 出典27 https://www.iso.org/standard/81088.html 出典28 https://www.iso.org/standard/81092.html 出典29 https://www.iso.org/standard/73934.html | 事実 |
| 実演を集める人の時間の想定(1回60秒:100回で1.7時間、1,000回で16.7時間、1万回で167時間、10万回で1,667時間、100万回で16,667時間)、DROIDの1軌跡あたり約16.6秒(350時間÷7.6万)、往復遅延(光ファイバーの光速を約20万km/sと想定:1,000 kmで約10 ms)、介入の数え方の例(88%と70%) | 本稿の計算(想定値。実在のロボット・作業者の結果ではない) | 本稿の計算 |
| 「自律には段階がある」「動画だけでは自律か遠隔操作か分からない」「成功率は数え方(介入を含めるか)で変わる」「データの質は操作者・条件の記録で追える」「手袋・センサーにも材料の課題がある」という読み取り | 公表内容にもとづく本記事の整理・解説。各機関が表明した見解ではない | 解説 |
| 遠隔操作・自律の区分を定める国際規格、各社の動画ごとの自律/遠隔操作の別、人の介入の統計、ASTM の規格(番号・本文) | 本稿の調査範囲では一次情報で確認できなかったため記載していない(解説)。ASTM のサイトは開いていない | 解説 |
| 図1・図8がImageGen生成の概念画像であること、図2・図3・図5・図6が説明のための概念図、図4・図7が本稿の計算を含む作図であること | 本記事による注記 | 解説 |
最終更新:2026年10月25日/出典は一次情報(arXiv の論文、各社の公式ページ、NIST・ISO の公式ページ、GitHub の公開情報)に限定しています。ISO の規格本文は有料のため確認できていません。ASTM のサイトは開いていません。 数値例は本稿が置いた想定値による計算で、実在のロボット・作業者の結果ではありません。 遠隔操作と自律の区分を定める国際規格、各社の動画ごとの自律/遠隔操作の別、人の介入の統計については、確認できなかったため記載していません。 図1と図8はImageGen生成の概念画像で、その他の図は説明用の概念図または本稿の計算を含む作図です。