TECHNOLOGY EXPLAINER
ヒューマノイドロボット
― 人型の意味と限界、倒れない仕組み、実演動画と「導入」の主張の読み方
人の形をしたロボット(ヒューマノイド)の発表や動画は、毎週のように話題になります。しかし、その動画は、ロボットが自分で判断して動いているのか、人が遠隔で操作しているのか。「導入」「受注」「出荷」は、誰が、どんな根拠で言っているのか。この記事は、ロボットの知識がなくても読めるように、①人型の意味と関節の数、②二足で倒れずに立つ仕組み、③制御と学習、④実演動画の読み方、⑤各社の公式資料に書かれた現状(優劣はつけません)、⑥導入・受注の主張の読み方、⑦安全規格の状態、の順に、図と小さな計算で説明します。 数字はメーカー公称で、「開発中」の暫定値も含みます。
- 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 人型とは何か:形の理由と関節の数
- 倒れずに立つ・歩く:重心と足の関係
- 制御と学習:歩く仕組みの2つの系統
- 実演動画の読み方:自律か、遠隔操作か
- 各社の現状:公式資料に書かれている範囲で
- 導入・受注・出荷の主張の読み方
- 安全と規格:策定中の領域
- 限界と、確認できなかったこと/まとめ
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公式資料(企業のページ・提出書類、団体、規格団体、論文)に記載のある内容(出典リンクあり)。企業の主張は「企業の主張」と明記します
本稿の計算=明示した前提をもとに本記事が算出した値
未確定/将来=計画、目標、開発中の仕様、策定中の規格など、確定していない事項
このほか、構造の整理や材料の視点での読み取りは「解説」として区別しています。推測は太字で示します。たとえ話には、必ず「たとえの限界」を書きます。
ロボットの性能値はメーカー公称で、第三者が測ったものではありません。「開発中」の製品の数値は、暫定値(量産前の試験機にもとづく推定)です。「自律で動く」「実運用の○○時間」「世界初」は企業の主張であり、独立した検証を確認できたものはありません。異なる機種の数字を並べて優劣はつけません。 企業の計画・目標(量産、年産台数など)は未確定/将来です。この記事は、特定の企業の株価・評価額・投資判断には触れず、特定の機種の購入や導入を助言するものでもありません。この分野は変化が速いため、状態には確認日(2026年10月25日)を付けています。
1. 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 人型の理由は「人のための場所で働かせたいから」、限界は「重い・倒れる・数時間しか動かない」こと。Boston Dynamics は、Atlas を「スタッフと同じ設備のある同じ作業場で動く」ように作ったと説明します(企業の主張)事実[参考資料3]。一方、IFR は、人型の大半は試作またはパイロット段階で、現段階では産業の生産作業には産業用ロボットのほうが経済的に優れる、と書いています事実[参考資料1]。
- 実演動画は、そのままでは「自律」の証拠になりません。Atlas の仕様書自身が、運転モードとして「自律」「VR遠隔操作」「タブレット操作」を並べています事実[参考資料3]。遠隔操作は、学習データを集める正当な方法でもあります[参考資料18]。大事なのは、どちらかを明らかにしているかです。
- 「導入」「受注」「出荷」は企業の主張で、確認できる範囲が違います。Tesla の提出書類は、Optimus を「開発中」とし、「Botsはまだ商業化していない」「事業が成功する保証はない」と書いています事実[参考資料10]。Agility の Digit 5 は「開発中で、仕様は変わりうる。安全機能の一部はまだ開発中」と注記されます[参考資料5]。
前提知識はありません。ロボットは「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の3つの組合せ、アクチュエータはロボットの筋肉(モーター+減速機)、自由度(DOF)は関節の動かせる方向の数です(本シリーズ共通の見方)。自律の度合いは「完全に人が操縦」から「人の監督つきで自動」まで段階があり、遠隔操作とは区別します。
この記事は、人型ロボットの全体像と、発表の読み方をまとめます。歩行の制御や学習は『ロボット制御の基礎』『模倣学習と強化学習』『ロボット基盤モデルとVLA』『ロボットシミュレーションとデジタルツイン』の各編、遠隔操作とデータ収集は『遠隔操作とデータ収集』編、規格は『ロボットの安全規格の読み方』編、四足歩行は『脚型ロボットと点検ロボット』編、工場の産業用ロボットは『産業用ロボットと協働ロボット』編で扱います。
2. 人型とは何か:形の理由と関節の数
ヒューマノイドは、頭・胴体・2本の腕・2本の脚を持つ、人の形に似たロボットです(本記事の説明)。なぜ人の形にするのか。各社の公式ページが挙げる理由は、人のために作られた環境(階段、棚、作業台、道具)で、環境を作り替えずに働けることです。Atlas の仕様書は「スタッフと同じ設備を使って、同じ作業場の中を動き回り、作業できる」と書き[参考資料3]、Figure は「実際の家の階段、狭い角、変わる間取りを進む」と述べます[参考資料7](いずれも企業の主張)。
(1) 関節の数(自由度)は機種ごとに違う
各社が公表する総自由度は、Atlas が56、Unitree H2 が31、Unitree G1 が23(EDU版は23〜43)です事実[参考資料3・9・8]。H2 の内訳は、頭2、腕7×2、腰3、脚6×2で、足すと2+14+3+12=31です本稿の計算。
関節が多いほど、体を細かく動かせます。しかし、関節ひとつごとに、モーター、減速機、軸受、センサー、配線が要り、重くなり、故障の可能性も増えます(解説)。さらに、手の指を数に入れるかなどの数え方は、メーカーで同じとは限りません(本稿は各社の数え方を確認していません)。したがって、自由度の数は、器用さや性能の優劣の指標にはなりません。
(2) 人型の限界:数字で見る
- 重さ:Atlas は約90 kg(高さ1.9 m)、Unitree H2 は約70 kg(1.82 m)、G1 は約35 kg(1.32 m)、Figure 03 は61 kg(5フィート8インチ)と、各社のページに書かれています事実[参考資料3・9・8・7]。
- 稼働時間:Atlas は電池寿命4時間(重い荷物で2時間)、Figure 03 は5時間(企業の公称)です[参考資料3・7]。
- 速さ:Figure 03 の公称は秒速1.2 mです[参考資料7]。
- 産業用ロボットとの比較:IFR は、「現段階では、産業用ロボットのほうが産業の生産作業に経済的に優れ、人型が補う可能性はあるが、広い導入には、信頼性・安全性・稼働時間・経済性の大幅な改善が要る」と書いています事実[参考資料1]。これはIFR の評価です。
3. 倒れずに立つ・歩く:重心と足の関係
二足歩行の難しさは、立っているだけでも、倒れないように制御し続ける必要があることです。人が片足で立つと揺れるのと同じです。考え方の核心は、重心(体の質量の中心)の真下が、足の裏の範囲から外れないようにすることです(図3)。たとえば、お盆に載せた縦長の瓶は、盆を傾けると倒れます。盆の面積(足の範囲)から重心が外れるためです。たとえの限界:人型は、足を動かして支える範囲を作り替えられる。
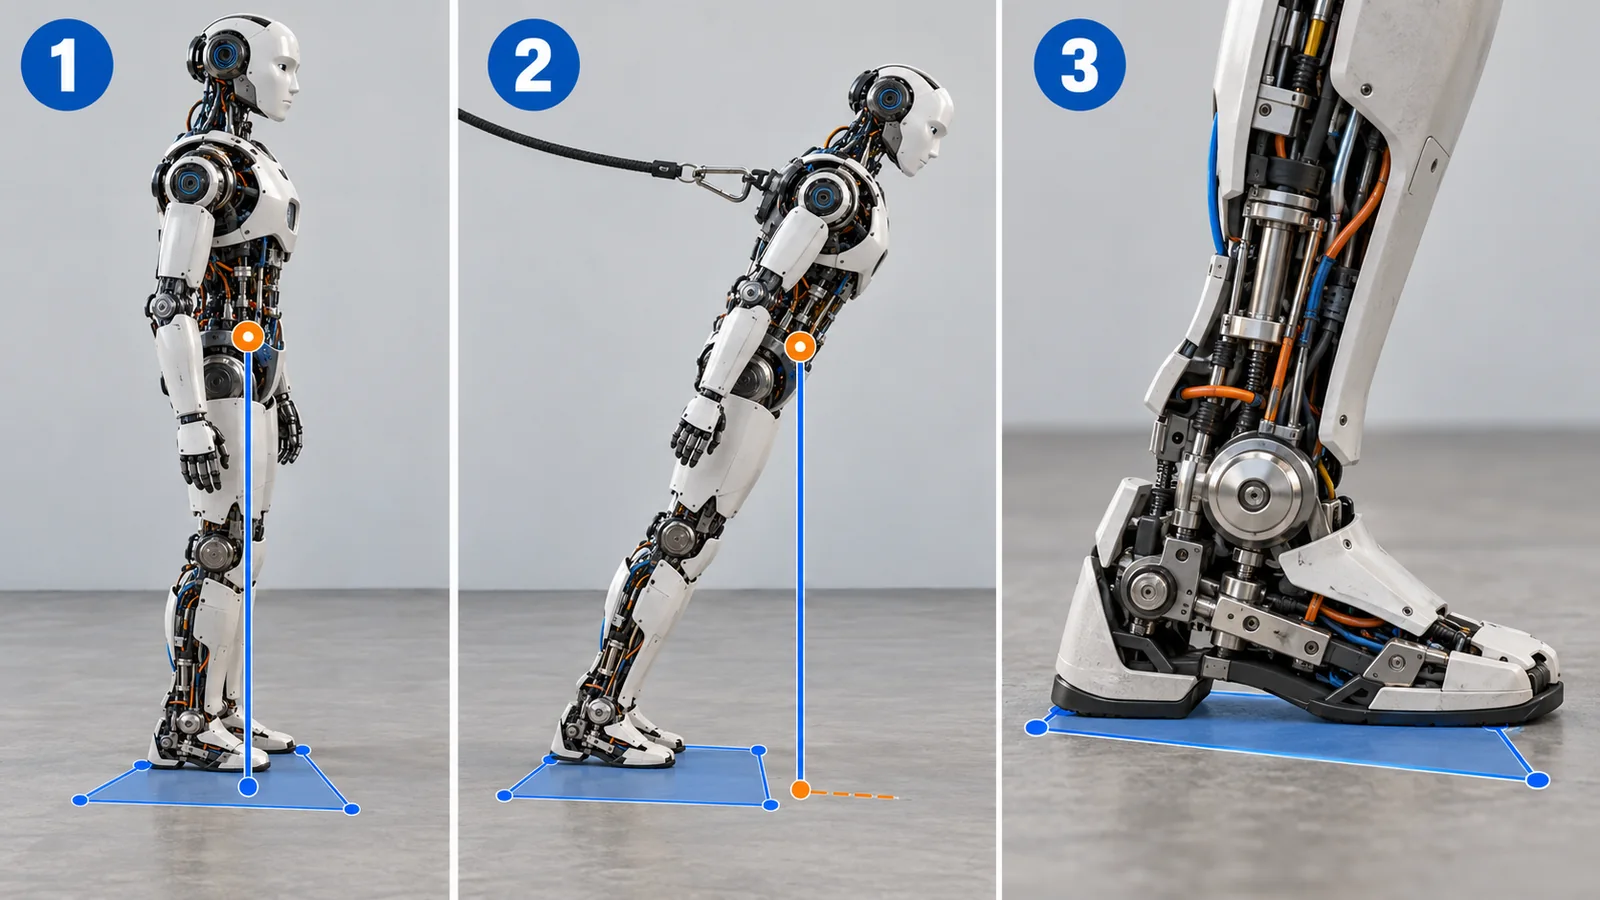
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。倒れずに立つ:重心と足の関係。重心の真下が足の範囲に入っていれば立っていられる、という一般的な考え方の模式図です(解説)。ZMPの最初の実機の実証が1984年に早稲田大学であったことは論文の記述です事実[参考資料14]。キャプチャーポイントの論文の題名は[参考資料15]です。
この考え方の代表がZMP(ゼロ・モーメント・ポイント)で、Vukobratović と Borovac の論文(2004年)は、この概念が約35年にわたり使われてきたこと、最初の実機での実証が1984年に早稲田大学(加藤一郎研究室)の WL-10RD ロボットであったことを述べています事実[参考資料14]。押されたときに「どこへ足を出せば止まれるか」を考えるキャプチャーポイントは、Pratt らの2006年の論文の題名に「人型ロボットが押されても持ち直すための一歩」とあります[参考資料15](本稿は論文の本文を確認していません)。
倒れるときに解放されるエネルギー(概算)
倒れると、体の位置エネルギーが衝撃になります。重心の高さが身長の半分だと仮定し、エネルギー=質量×9.81×重心の高さで概算します。G1(35 kg、1.32 m)で約227 J、H2(70 kg、1.82 m)で約625 J、Atlas(90 kg、1.9 m)で約839 J です本稿の計算。参考として、25 kg の荷物が秒速5 m で動くときの運動エネルギーは312.5 J でした(『産業用ロボットと協働ロボット』編)。実際の衝撃は、倒れ方、接触面、材料で大きく変わり、この数字は規模の感覚をつかむための概算です。
倒れにくくする制御と、倒れたときの被害を減らす設計(外装、緩衝、倒れ方の制御、人を近づけない運用)は別のことです。車輪で止まっている台車は、電源が切れても倒れません。しかし、脚で立つロボットは、電源や制御が止まれば倒れうるため、その種のロボットを対象にする安全規格 ISO 25785-1 が、いま策定されています(第8章)。
4. 制御と学習:歩く仕組みの2つの系統
歩行の制御には、大きく2つの系統があります(図5)。
- モデルにもとづく方法:ロボットの体を物理の式で表し、重心や足の置き場所、力を計算して、関節のトルクを決めます。Gu らのサーベイは、これを過去30年の人型ロボットの土台と呼び、接触の計画、動きの計画、全身の制御を扱います事実[参考資料17]。
- 学習にもとづく方法:シミュレーションで大量に練習して方策(ニューラルネットワーク)を得て、実機に移します。Radosavovic らの論文(2024年)は、学習のみの制御(過去の観測と行動の履歴を入力とするトランスフォーマー)を、ランダム化した環境のシミュレーションで強化学習し、実機にゼロショット(追加の調整なし)で移して、さまざまな屋外の地形を歩き、外からの力にも頑健だったと報告しています事実[参考資料16]。
サーベイは、さらに、模倣学習と強化学習、基盤モデルの統合、触覚の役割を論じ、モデルにもとづく方法と学習にもとづく方法の強みと弱みを、頑健性・計算効率・汎用性・一般化などの観点で比べています[参考資料17]。実際の機種が、どちらをどの程度使っているかは、各社の資料では確認できませんでした。
「学習で歩く」とは、歩く動きを人が式で書く代わりに、シミュレーションで何度も転んで練習させた結果を使うことです。たとえば、自転車の乗り方を、説明書ではなく練習で覚えるのに似ています。たとえの限界:ロボットの練習は、現実の体ではなく、シミュレーションの中で行う。だから、シミュレーションと現実のずれが問題になり、本シリーズの『ロボットシミュレーションとデジタルツイン』編で扱います。学習したことは、練習した範囲の外では弱いことがあります(解説)。
5. 実演動画の読み方:自律か、遠隔操作か
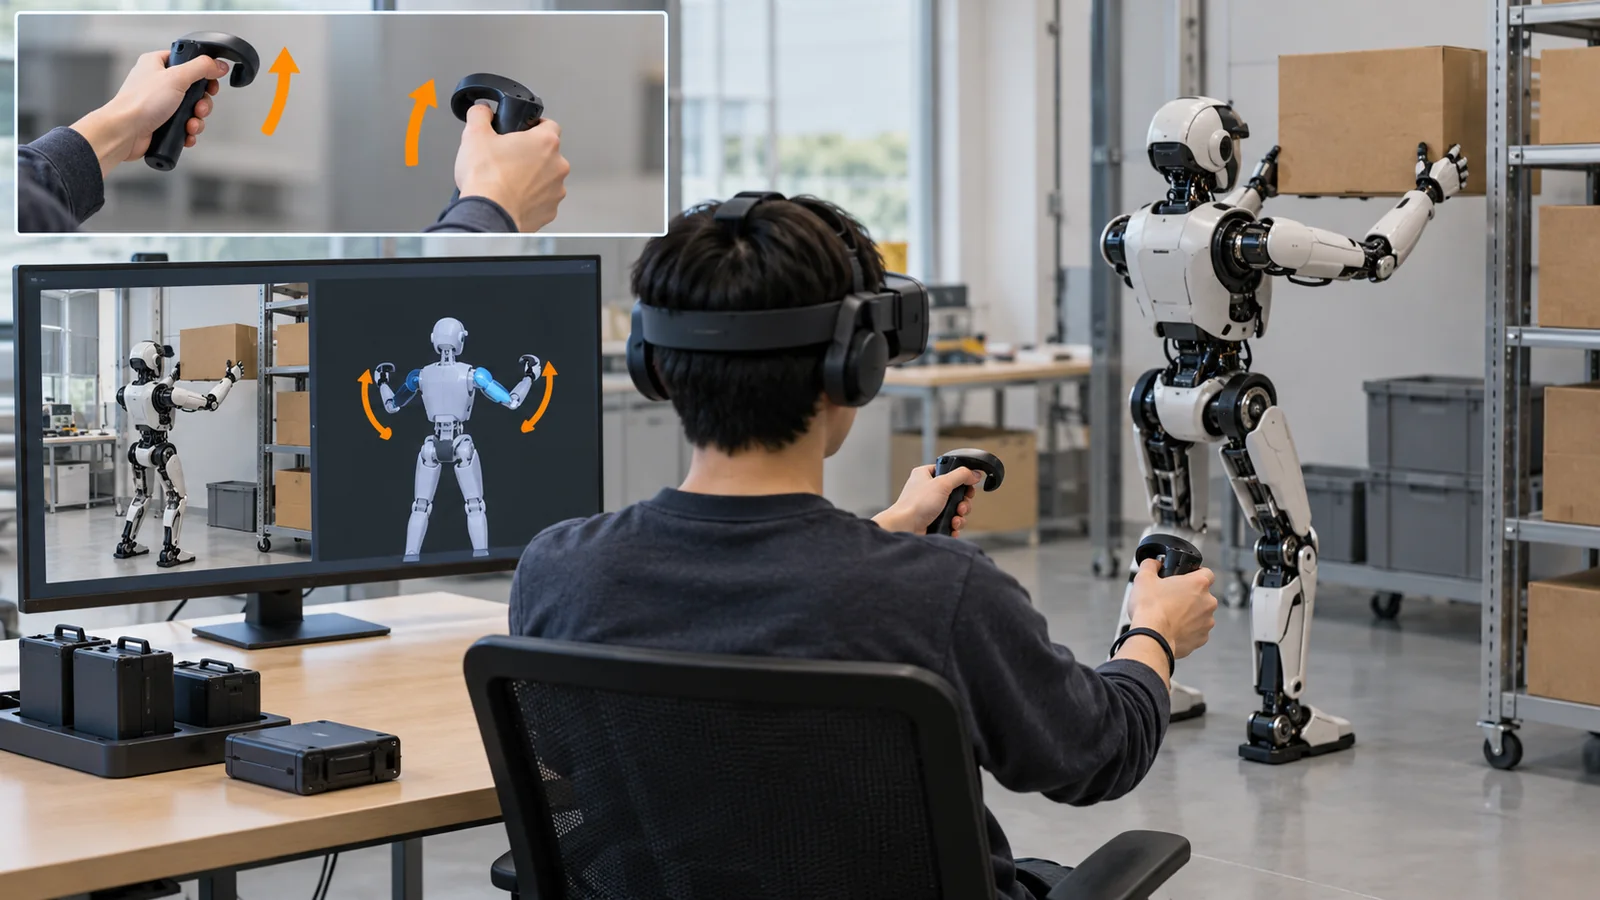
ヒューマノイドの動画は、見事に見えます。しかし、動画だけでは、誰がどう操作したか、どれだけ事前に用意したかは分かりません。図6に、人の関与の段階と、動画を見たときの6つの問いを整理しました(本記事の整理)。
不正確です。遠隔操作(人がVRなどで動かす)や、事前に練習・設定した動きの場合があります。Atlas の仕様書は、運転モードに「自律」「VR遠隔操作」「タブレット操作」を挙げています[参考資料3]。一方、遠隔操作は、悪いことではありません。Fu らの Mobile ALOHA の論文は、全身の遠隔操作でデータを集め、学習したロボットが、50回の実演から、複雑な移動を伴う作業を自律で行えるようになったと報告しています(実演データとの共同学習で成功率が最大90%上がった、とされる)事実[参考資料18]。つまり、遠隔操作は学習データを集める道具としても使われます。問題は、動画でどちらなのかを明らかにしていないことです。
- Figure 03:製品ページは、家事を「すべて自律で」行う、と書きます(企業の主張)[参考資料7]。何台で、何時間、どんな家で、独立した検証があるかは、そのページでは確認できませんでした。
- Atlas:仕様書は、運転モードに遠隔操作を含め、「最小限の監督で自律的に」作業すると説明します(企業の主張)[参考資料3]。
- Digit 5:「自律的に」働くと説明されますが、同じページの注記は、製品は開発中で、仕様と能力は変わりうると書きます[参考資料5]。
- IFR(2026年9月30日):2025年に世界で売れた全高140 cm超の人型ロボットは約7,000台(研究・娯楽以外の業務・専門用途)で、「現在の用途の大半は専門的で、しばしば人の遠隔操作を要する」と書きます。課題として、安全規格、高い教育・保守費、特に産業での事業性の弱さを挙げます事実[参考資料2]。
6. 各社の現状:公式資料に書かれている範囲で
次の表は、各社の公式ページ・仕様書・提出書類に書かれていることだけをまとめました。数字は全てメーカー公称または企業の主張で、機種どうしの優劣を示すものではありません。UBTech、AgiBot、Apptronik、1X など、ほかの会社は、本稿では確認していません。
| 機種(会社) | 公式資料に書かれた主な数字(メーカー公称) | 公式資料に書かれた説明・注記 | 状態(確認日 2026年10月25日) |
|---|---|---|---|
| Atlas (Boston Dynamics) | 高さ1.9 m、質量90 kg、56自由度、電池4時間(重い荷物で2時間)、電池の自動交換3分、充電1.5時間、可搬質量:瞬間50 kg/持続30 kg/片手20 kg、IP67、-20〜40℃[参考資料3] | 運転モード:自律・VR遠隔操作・タブレット操作。「世界初の企業向け産業用ヒューマノイド」(企業の主張)。「選ばれた早期導入者から始める」[参考資料4] | 仕様書は2026年10月15日版。顧客での導入台数・稼働の検証は確認できなかった |
| Digit 5 (Agility Robotics) | 可搬質量23 kg、到達距離2.2 m、稼働:充電=10:1、24時間のうち20時間の稼働(いずれも暫定値)[参考資料5] | 「協調的な安全」、人の検知と機能安全の動作で外部の柵を不要にすることを目指す。「65,000時間の実運用データ」(企業の主張) | 開発中で、仕様は変わりうる。「安全機能の一部は開発中」「安全機能は全ての運用リスクを除かない」と注記未確定/将来 |
| Figure 03 (Figure AI) | 高さ5フィート8インチ、可搬質量20 kg、質量61 kg、稼働時間5時間、速さ1.2 m/s、電動[参考資料7] | 家事(洗濯、掃除、食器洗い)を「すべて自律で」行う(企業の主張)。「職場での意味ある進展の後、家庭へ」 | 製品の提供状況・台数・価格は、ページでは確認できなかった |
| G1 / H2 (Unitree Robotics) | G1:1320×450×200 mm、約35 kg、23自由度(EDU版23〜43)、腕の最大負荷約2 kg(EDU版約3 kg)。H2:1820×456×218 mm、約70 kg、31自由度、腕の最大ペイロード ピーク約15 kg/定格約7 kg、電池15 Ah(0.972 kWh)[参考資料8・9] | H2の使用材料:航空機グレードのアルミニウム、チタン合金、高強度エンジニアリングプラスチック。関節モーターは永久磁石同期モーター(PMSM) | ページに価格の表示あり(G1は「13.5K米ドルから」、H2は29,900米ドル、税・送料別)。出荷台数は確認できなかった |
| Optimus (Tesla) | 数字の仕様は、提出書類では確認できなかった | 10-K:「汎用の自律型ヒューマノイドロボットで開発中」「Botsをまだ商業化しておらず、需要を予測できない」。10-Q(2026年10月22日提出):「大規模生産に向けた準備と投資」[参考資料10・11] | 量産・販売の実績は確認できなかった。計画は未確定/将来 |
各行の数字・説明は、各社のページ・仕様書・SEC提出書類の記載です。一部の会社は、ページの内容が頻繁に変わります。
「持てる質量」「稼働時間」は、定義が違う
同じ「持てる質量(ペイロード)」でも、Atlas は瞬間・持続・片手の3つに分け、Digit 5 は暫定値、Unitree は腕のピークと定格を書いています(図8)。数字の大小だけで比べてはいけません。
稼働時間では、Digit 5 は「24時間のうち20時間の稼働」「稼働:充電=10:1」と書き、20÷10=2時間が充電になる計算です(残り2時間の使い道は書かれていません)本稿の計算。Atlas は電池寿命4時間で、自動交換に3分かかるため、24時間続けると、交換は6回で合計18分、重い荷物(寿命2時間)なら12回で合計36分です本稿の計算。ただし、これは「24時間続けて動かす」と仮定した計算で、実際の運用の記録ではありません(図9)。
Unitree H2 のページは、使用材料を「航空機グレードのアルミニウム+チタン合金+高強度エンジニアリングプラスチック」、関節の出力軸受をクロスローラー軸受、関節モーターを永久磁石同期モーター(PMSM)と書いています(メーカー公称)事実[参考資料9]。つまり、軽さと強さ(アルミ・チタン・樹脂)、関節の剛性と寿命(軸受・減速機)、力とトルク(磁石)という、素材の問題が、そのまま人型の性能になります。磁石は本シリーズ『永久磁石とレアアース』編、減速機は『減速機とギア』編、構造材料は『ロボット・ドローンの構造材料』編で扱います。 電池の容量は、H2 が15 Ah(0.972 kWh)と書かれています。質量70 kg のロボットを、数時間動かすための電池であり、電池の質量・エネルギー密度・安全が、稼働時間と重さの制約を決めます(解説。H2 の電池の質量や稼働時間は、ページでは確認できませんでした。電池は本シリーズ『リチウムイオン電池の基本』『熱暴走と電池の安全』編)。
7. 導入・受注・出荷の主張の読み方
ヒューマノイドの「導入」「受注」「出荷」「量産」は、企業の主張です。確認できる範囲を、次の表に整理しました。
| 主張の種類 | 本稿が確認した例(出典) | 確認したい点(本記事の整理) |
|---|---|---|
| 実運用の時間・経験 | Agility:「65,000時間の実運用データ」「Digitは65,000時間の実際の生産経験を持つ」(企業のページ)[参考資料5・6] | 何台で、どの顧客で、何の作業か。遠隔支援の有無。独立した検証(確認できなかった) |
| 導入の段階 | Atlas:「選ばれた数の早期導入者から始める」[参考資料4] | 導入台数、稼働時間、自律か遠隔操作か(確認できなかった) |
| 量産・販売の計画 | Tesla:Optimusの「大規模生産に向けた準備と投資」(10-Q)。「商業化していない」「成功の保証はない」(10-K)[参考資料10・11] | 計画と実績を区別する。提出書類は、法的な責任のある、会社の公式な記載 |
| 暫定値 | Digit 5:「量産前のハードウェア・ソフトウェアの内部試験にもとづく暫定の推定値」[参考資料5] | 量産品で、第三者の試験で、同じ値になるか |
| 業界全体の位置づけ | IFR:人型の大半は試作・パイロット段階。産業用ロボットのほうが経済的に優れる[参考資料1] | 団体の評価。将来を断定するものではない |
このほか、「世界初」「最高」などの語は、誰が、何を基準に言っているかを確かめます。Atlas の「世界初の企業向け産業用ヒューマノイド」は同社の主張で、本稿は検証していません[参考資料4]。
8. 安全と規格:策定中の領域
人型ロボットの安全規格は、整備の途中です。ISO 25785-1(産業環境の「動的に安定な移動ロボット」。脚型、車輪型などを含む)は、2026年10月25日のISOのページで委員会原案(段階30.60)です。対象は産業環境で、家庭や消費者向けは対象外、爆発性の雰囲気も対象外です事実未確定/将来[参考資料12]。また、ISO 10218-1 は、ロボットを移動台車に取り付けた場合の「移動」の危険を対象外としています[参考資料13]。詳しくは、本シリーズ『ロボットの安全規格の読み方』編を見てください。
企業のページを見ると、Atlas の仕様書は「柵のない保護(fenceless guarding)」「人の検知」を安全システムとして挙げ[参考資料3]、Digit 5 は「人の検知ソフトウェアと機能安全の動作で、外部の柵を不要にすることを目指す」と書く一方で、「安全機能の一部はまだ開発中」「安全機能は全ての運用リスクを除かない」と注記します[参考資料5]。どの規格のどの版に適合しているかは、これらのページでは確認できませんでした。
9. 限界と、確認できなかったこと/まとめ
(1) 企業の主張の検証
「自律」「実運用の○○時間」「世界初」「量産」は、全て企業の主張で、独立した検証は確認できませんでした。各社のページは、頻繁に更新されます。
(2) 取り上げなかった会社と機種
UBTech、AgiBot、Apptronik、1X、XPeng など、ほかの会社は、本稿では確認していません。Tesla は提出書類のみを確認し、Optimus の具体的な仕様は確認できませんでした。
(3) 規格・ベンチマーク
ISO 25785-1 は策定中で、要求事項は確認できません。人型の歩行や作業を比べる共通のベンチマークは、本稿では確認していません。
(4) 論文の本文
ZMP とキャプチャーポイントの論文は、題名と要旨の範囲で引用し、本文は確認していません。
- 人型の理由は「人のための環境で働かせたい」こと。限界は、重さ・倒れやすさ・稼働時間・安全。IFR は、大半が試作・パイロット段階と述べる事実
- 関節の数、持てる質量、稼働時間は、定義と条件を見る。Atlas 56、H2 31、G1 23自由度。持てる質量は、瞬間・持続・片手・暫定・ピーク/定格など定義が違う事実
- 動画は、自律の証拠にならない。IFR も、現在の人型の用途の大半は専門的で、しばしば人の遠隔操作を要する、と書く。Atlas の仕様書にも遠隔操作モードがある。遠隔操作は学習データを集める方法でもあるので、「どちらかを明らかにしているか」が大事事実
- 導入・受注・量産は企業の主張。Tesla の提出書類は「商業化していない」と書く。Digit 5 は開発中の暫定値。計画は未確定/将来
- 安全規格は策定中。ISO 25785-1 は委員会原案。「安全規格に適合」は、どの規格のどの版かを確かめる未確定/将来
10. 評価・標準の読み方
人型ロボットの能力を、共通のものさしで測る標準は、まだ確立していません。各社は、自由度、可搬質量、稼働時間、速さなどの仕様と、デモ動画で能力を示します。これらはメーカーが選んだ条件の値で、現場の作業の成功率・安全・コストは測っていません。論文では、歩行の頑健性、模倣学習の成功率などが、研究ごとの条件で報告されます。以下は、確認できた範囲の対応表です(確認日 2026年10月25日)。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針 | 読み方の注意 |
|---|---|---|---|
| 自由度(関節の数) | メーカー公称:Atlas 56、H2 31、G1 23(EDU 23〜43)[参考資料3・9・8]事実 | 確認できなかった | 数え方(手指など)が揃っていない可能性 |
| 可搬質量 | メーカー公称:Atlas 瞬間50/持続30/片手20 kg、Digit 5 23 kg(暫定)、Figure 03 20 kg、H2 腕ピーク約15 kg/定格約7 kg[参考資料3・5・7・9]事実 | 確認できなかった | 定義が違い、並べて比べられない |
| 稼働時間 | Atlas 4時間(重い荷物で2時間)、Figure 03 5時間、Digit 5 暫定「稼働:充電=10:1」[参考資料3・7・5]事実 | 確認できなかった | 作業の負荷・環境の条件が書かれていない |
| 歩行・バランスの頑健性 | 論文ごとの実験(例:学習による屋外歩行、Radosavovicら2024)[参考資料16]。理論:ZMP[参考資料14]、キャプチャーポイント[参考資料15]事実 | 確認できなかった(共通のベンチマークは確認していない) | 研究ごとに機体・環境・指標が違う |
| 作業の自律度・成功率 | 確認できなかった(企業の動画・主張のみ)。研究の例:Mobile ALOHA(50回の実演で成功率が最大90%上昇)[参考資料18]事実 | 確認できなかった | 遠隔操作・事前練習の有無を明らかにしているか |
| 安全 | 確認できなかった | ISO/CD 25785-1(策定中、30.60)[参考資料12]未確定/将来。ISO 10218-1:2025は移動台車に取り付けた場合の移動が対象外[参考資料13]事実 | 委員会原案は内容が変わりうる。「適合」は版と範囲を確認 |
| 導入・出荷・受注 | SEC提出書類(Tesla)[参考資料10・11]、企業ページ(Agility、Boston Dynamics)[参考資料5・4]事実 | — | 企業の主張。独立した検証は確認できなかった |
| 販売台数 | IFR(2026年9月30日):2025年に全高140 cm超の人型ロボットが約7,000台(業務・専門用途)[参考資料2]事実 | —(団体の統計) | 1年間の販売台数。稼働台数や自律度を示さない(「しばしば人の遠隔操作を要する」とIFRは書く) |
| 産業全体の位置づけ | IFR World Robotics 2026:人型の大半は試作・パイロット段階[参考資料1]事実 | —(団体の評価) | 将来を断定するものではない |
表の整理は本稿の計算(整理)。規格の段階はISOのページで確認(確認日 2026年10月25日)。
読み方の注意(素材技術者向け)
- デモと現場は別です:動画は、選ばれた1回の成功かもしれません。連続稼働、故障率、保守の記録を確認してください
- メーカー公称と第三者の検証は別です:本稿の数字は全てメーカー公称で、第三者の測定ではありません
- 標準は推奨か要求かが違います:策定中の規格は、法的な拘束力を持ちません
- 計画と達成を区別してください:「年産○台」「量産開始」は、未確定の計画です
- 認証・適合の範囲を確認してください:「安全機能がある」ことと「規格に適合している」ことは別です
Atlas の仕様書は、IP67(防じん・防水の等級。定義は本稿では確認していません)、使用温度-20〜40℃、指と手のひらの触覚、現場で交換できる部品を挙げます(メーカー公称)事実[参考資料3]。Unitree のページは、関節の中空の配線(ケーブルを関節の中に通す)を挙げます[参考資料8・9]。関節の中を通るケーブルは、曲げのくり返しで疲労するため、被覆材と導体の耐屈曲性が寿命を決めます(解説)。手の触覚は、電子皮膚の材料の話で、本シリーズ『触覚センサーと電子皮膚』編で扱います。 人型は、工場だけでなく人の暮らす場所を想定するため、倒れたときや人に触れたときの外装の材料(衝撃を和らげる、やけどしない、燃えにくい)も設計の条件になります(解説。具体的な材料は、公式資料では確認できませんでした)。
11. 用語集
- ヒューマノイド(人型ロボット)
- 頭・胴体・2本の腕・2本の脚を持つ、人の形に似たロボット(本記事の説明)。
- 自由度(DOF)
- 関節の動かせる方向の数。
- 重心
- 体の質量の中心。真下が足の範囲から出ると倒れる。
- 支持多角形(足の範囲)
- 足の裏が地面に接する範囲。
- ZMP
- ゼロ・モーメント・ポイント。二足歩行の安定を考える代表的な考え方。
- キャプチャーポイント
- 押されたとき、足をどこに出せば止まれるかを表す点。
- 全身制御
- 腕・脚・体を、全体で協調させて動かす制御。
- 強化学習
- 試行の報酬から、行動の方針を学ぶ学習。
- 模倣学習
- 人の実演を真似て、動きを学ぶ学習。
- 方策(ポリシー)
- 状態(センサーの値)から行動(関節への指令)を決めるルールや、ニューラルネットワーク。
- ゼロショット(での転移)
- 追加の調整なしで、シミュレーションで学んだものを実機で使うこと。
- 遠隔操作(テレオペレーション)
- 人が離れた場所から、ロボットを操作すること。
- 自律
- 人の逐一の操作なしに、ロボットが自分で判断して動くこと。人の監督つきの場合もある。
- ペイロード(可搬質量)
- 持てる荷物の質量。定義は各社で違う。
- 暫定値
- 量産前の試験機にもとづく、確定していない推定値。
- PMSM
- 永久磁石同期モーター。磁石を使うモーター。
- クロスローラー軸受
- 円筒のころを直交させて並べた、剛性の高い軸受。
- IP67
- 防じん・防水の等級の一つ(Atlasの仕様書に記載)。
- 10-K/10-Q
- 米国の上場企業が、SEC(証券取引委員会)に提出する年次/四半期の報告書。
- パイロット段階
- 少数の現場で試験的に使っている段階。
- ISO 25785-1
- 脚型などの産業用移動ロボットの安全規格(策定中)。
- フェンスレス・ガーディング
- 物理的な柵に頼らず、人の検知などで人を守る考え方(Atlasの仕様書の語)。
- 物理AI
- ロボットなど物理的な機械を動かすためのAI。
12. 参考資料(一次情報)
- IFR(国際ロボット連盟) “World Robotics 2026 – Industrial Robots, Executive Summary”(2026年9月24日公表。人型ロボットへの言及を含む) — ifr.org/img/worldrobotics/Executive_Summary_WR_2026_-_Industrial_Robots.pdf
- IFR(国際ロボット連盟) “Global Sales of Professional Service Robots Surge 24%”(World Robotics 2026 Service Robots のプレスリリース、2026年9月30日。全高140 cm超の人型ロボットの販売台数、遠隔操作への言及) — ifr.org/ifr-press-releases/news/global-sales-of-professional-service-robots-surge-24-percent
- Boston Dynamics “Atlas” 仕様書(2026年10月15日版。高さ、質量、自由度、電池、可搬質量、運転モード、IP等級) — bostondynamics.com/wp-content/uploads/2026/01/atlas-spec-sheet.pdf
- Boston Dynamics “Atlas Humanoid Robot”(製品ページ。「最初の企業向け産業用ヒューマノイド」という同社の説明、早期導入者から始めるという記載、2026年10月25日確認) — bostondynamics.com/products/atlas/
- Agility Robotics “Digit 5″(製品ページ。開発中の暫定仕様、「65,000時間の実運用データ」という同社の説明、安全機能の注記、2026年10月25日確認) — agilityrobotics.com/solutions/digit-5
- Agility Robotics “Industrial Humanoid Automation”(トップページ。「Digitは65,000時間の実際の生産経験を持つ」という同社の説明、2026年10月25日確認) — agilityrobotics.com/
- Figure AI “Figure 03″(製品ページ。高さ、可搬質量、質量、稼働時間、速さ。家事を「すべて自律で」行うという同社の説明、2026年10月25日確認) — figure.ai/figure
- Unitree Robotics “Unitree G1″(製品ページ。寸法、質量、自由度、腕の最大負荷、2026年10月25日確認) — unitree.com/g1/
- Unitree Robotics “Unitree H2″(製品ページ。寸法、質量、自由度の内訳、腕の最大ペイロード、使用材料、電池容量、2026年10月25日確認) — unitree.com/H2
- Tesla, Inc. Form 10-K(2025年12月期、2026年1月29日提出。Optimusは「開発中」、「Botsはまだ商業化していない」、リスク要因) — sec.gov/Archives/edgar/data/1318605/000162828026003952/tsla-20251231.htm
- Tesla, Inc. Form 10-Q(2026年9月30日終了の四半期、2026年10月22日提出。Optimusの「大規模生産に向けた準備と投資」、研究開発費の増加要因) — sec.gov/Archives/edgar/data/1318605/000162828026066775/tsla-20260930.htm
- ISO “ISO/CD 25785-1 Robotics — Safety requirements for dynamically stable industrial mobile robots (legged, wheeled, or other forms of locomotion) — Part 1: Robots”(ISOのページ。段階30.60。2026年10月25日確認) — iso.org/standard/91469.html
- ISO “ISO 10218-1:2025 Robotics — Safety requirements — Part 1: Industrial robots”(ISOのページ。移動台車に取り付けた場合の「移動」の危険などは対象外) — iso.org/standard/73933.html
- Vukobratović M., Borovac B. “Zero-Moment Point — Thirty Five Years of Its Life”, Int. J. Humanoid Robotics 1(1), 157–173 (2004), DOI 10.1142/S0219843604000083 — doi.org/10.1142/S0219843604000083
- Pratt J., Carff J., Drakunov S., Goswami A. “Capture Point: A Step toward Humanoid Push Recovery”, Proc. 2006 6th IEEE-RAS International Conference on Humanoid Robots, pp. 200–207, DOI 10.1109/ICHR.2006.321385 — doi.org/10.1109/ICHR.2006.321385
- Radosavovic I. ほか “Real-world humanoid locomotion with reinforcement learning”, Science Robotics 9(89), 2024, DOI 10.1126/scirobotics.adi9579(arXiv:2303.03381) — doi.org/10.1126/scirobotics.adi9579
- Gu Z. ほか “Humanoid Locomotion and Manipulation: Current Progress and Challenges in Control, Planning, and Learning”, arXiv:2501.02116(サーベイ) — arxiv.org/abs/2501.02116
- Fu Z., Zhao T. Z., Finn C. “Mobile ALOHA: Learning Bimanual Mobile Manipulation with Low-Cost Whole-Body Teleoperation”, arXiv:2401.02117 — arxiv.org/abs/2401.02117
13. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| IFRの概要:人型の大半は試作またはパイロット段階で産業用の水準の製品ではない、現段階では産業の生産作業に産業用ロボットが経済的に優れる、補完の可能性はあるが広い導入には信頼性・安全性・稼働時間・経済性の大幅な改善が要る、汎用の物理AIはまだ産業用の水準ではない | IFRのWorld Robotics 2026 概要 出典1 https://ifr.org/img/worldrobotics/Executive_Summary_WR_2026_-_Industrial_Robots.pdf | 事実 |
| Atlas仕様書(2026年10月15日版):高さ1.9 m、質量90 kg、56自由度、電池4時間(重い荷物で2時間)、自動交換3分、充電1.5時間、可搬質量(瞬間50/持続30/片手20 kg)、到達2.3 m、安全システム(柵のない保護、人の検知)、運転モード(自律・VR遠隔操作・タブレット)、IP67、-20〜40℃、触覚の指と手のひら | メーカーの仕様書(メーカー公称) 出典3 https://bostondynamics.com/wp-content/uploads/2026/01/atlas-spec-sheet.pdf | 事実 |
| Atlasのページ:「世界初の企業向け産業用ヒューマノイド」(同社の主張)、「選ばれた数の早期導入者から始める」 | メーカーの製品ページ(企業の主張) 出典4 https://bostondynamics.com/products/atlas/ | 事実 |
| Digit 5:可搬質量23 kg、到達2.2 m、稼働:充電=10:1、24時間のうち20時間の稼働(暫定値)。開発中で仕様は変わりうる。安全機能の一部は開発中、安全機能は全ての運用リスクを除かない。協調的な安全。「65,000時間の実運用データ」 | メーカーの製品ページ(暫定値・企業の主張) 出典5 https://www.agilityrobotics.com/solutions/digit-5 | 事実 |
| Agilityのトップページ:Digitは65,000時間の実際の生産経験を持つ(同社の説明) | メーカーのトップページ(企業の主張) 出典6 https://www.agilityrobotics.com/ | 事実 |
| Figure 03:高さ5フィート8インチ、可搬質量20 kg、質量61 kg、稼働5時間、速さ1.2 m/s、電動。家事を「すべて自律で」行う(同社の主張) | メーカーの製品ページ(メーカー公称・企業の主張) 出典7 https://www.figure.ai/figure | 事実 |
| Unitree G1:1320×450×200 mm、約35 kg、23自由度(EDU 23〜43)、腕の最大負荷約2 kg(EDU 約3 kg)、価格表示「13.5K米ドルから」 | メーカーの製品ページ(メーカー公称) 出典8 https://www.unitree.com/g1/ | 事実 |
| Unitree H2:1820×456×218 mm、約70 kg、31自由度(頭2、腕7、腰3、脚6)、腕のペイロード(ピーク約15 kg、定格約7 kg)、使用材料(アルミ・チタン合金・エンジニアリングプラスチック)、PMSM、クロスローラー軸受、電池15 Ah(0.972 kWh)、価格表示29,900米ドル(税・送料別) | メーカーの製品ページ(メーカー公称) 出典9 https://www.unitree.com/H2 | 事実 |
| Teslaの10-K(2026年1月29日提出):Optimusは開発中、Botsはまだ商業化していない、需要を予測できない、成功の保証はない | SEC提出書類 出典10 https://www.sec.gov/Archives/edgar/data/1318605/000162828026003952/tsla-20251231.htm | 事実 |
| Teslaの10-Q(2026年10月22日提出):Optimusの大規模生産に向けた準備と投資、研究開発費の増加 | SEC提出書類 出典11 https://www.sec.gov/Archives/edgar/data/1318605/000162828026066775/tsla-20260930.htm | 事実未確定/将来 |
| IFRのサービスロボット統計(2026年9月30日):2025年に全高140 cm超の人型ロボットが約7,000台、現在の用途の大半は専門的でしばしば人の遠隔操作を要する、課題は安全規格・教育と保守の費用・産業での事業性 | IFRのプレスリリース 出典2 https://ifr.org/ifr-press-releases/news/global-sales-of-professional-service-robots-surge-24-percent | 事実 |
| ISO/CD 25785-1:題名・適用範囲(産業環境、非産業用は対象外、爆発性雰囲気は対象外)、段階30.60、策定中 | ISOのページ(2026年10月25日確認) 出典12 https://www.iso.org/standard/91469.html | 事実未確定/将来 |
| ISO 10218-1:2025が、ロボットを移動台車などに取り付けた場合の移動の危険を対象外とすること | ISOのページ 出典13 https://www.iso.org/standard/73933.html | 事実 |
| ZMPが約35年使われてきた概念で、最初の実機の実証が1984年に早稲田大学(WL-10RD)であったこと | 論文の要旨(Crossref) 出典14 https://doi.org/10.1142/S0219843604000083 | 事実 |
| キャプチャーポイントの論文の題名「Capture Point: A Step toward Humanoid Push Recovery」(2006年) | 論文の書誌(Crossref) 出典15 https://doi.org/10.1109/ICHR.2006.321385 | 事実 |
| 学習のみの制御(トランスフォーマー)をランダム化した環境のシミュレーションで強化学習し、実機へゼロショットで移して屋外の地形を歩行、外からの力にも頑健 | 論文の要旨 出典16 https://doi.org/10.1126/scirobotics.adi9579 | 事実 |
| サーベイ:モデルにもとづく方法が過去30年の土台、学習(強化・模倣)、基盤モデル、触覚、両者の強みと弱みの比較 | arXivの要旨 出典17 https://arxiv.org/abs/2501.02116 | 事実 |
| Mobile ALOHA:全身の遠隔操作でデータを集め、50回の実演で、共同学習により成功率が最大90%上がり、複雑な作業を自律で実行 | arXivの要旨 出典18 https://arxiv.org/abs/2401.02117 | 事実 |
| H2の自由度の足し算(2+14+3+12=31)、倒れるときの位置エネルギーの概算(G1 約227 J、H2 約625 J、Atlas 約839 J)、Digit 5の20÷10=2時間、Atlasの24時間での交換6回18分・12回36分 | 本稿の計算(メーカー公称値をもとにした計算・仮定の例) | 本稿の計算 |
| 各社の自律度の独立した検証、導入台数と稼働時間、Optimusの具体的な仕様、各社の安全規格への適合、ZMP・キャプチャーポイントの論文の本文、UBTech・AgiBotなどほかの会社 | 本稿の調査範囲では確認できなかったため記載していない(解説) | 解説 |
| 「人型の理由と限界」「自由度が多いことは優劣ではない」「倒れない/倒れても安全は別」「学習で歩くとは何か」「動画の6つの問い」という読み取り | 公表内容にもとづく本記事の整理・解説。各機関が表明した見解ではない | 解説 |
| 図2〜図6、図8、図9が実データの観察ではなく説明のための作図であること。図1と図7がImageGen生成の概念画像であること | 本記事による注記 | 解説 |
最終更新:2026年10月25日/出典は各社の公式ページ・仕様書、SEC への提出書類、IFR の公表資料、ISO の公式ページ、論文・arXiv に限定しています。性能値はメーカー公称で、企業の主張は主張として書いています。 実演の自律度、導入台数・稼働時間の独立した検証、Optimus の具体的な仕様、各社の安全規格への適合、ZMP とキャプチャーポイントの論文の本文、ほかの会社の現状については、確認できなかったため記載していません。 図は説明用の概念図または本稿の計算を含む作図で、図1と図7はImageGen生成の概念画像です。