TECHNOLOGY EXPLAINER
ロボット制御の基礎
― 「測って、直して、先を読む」で、ロボットは動いている
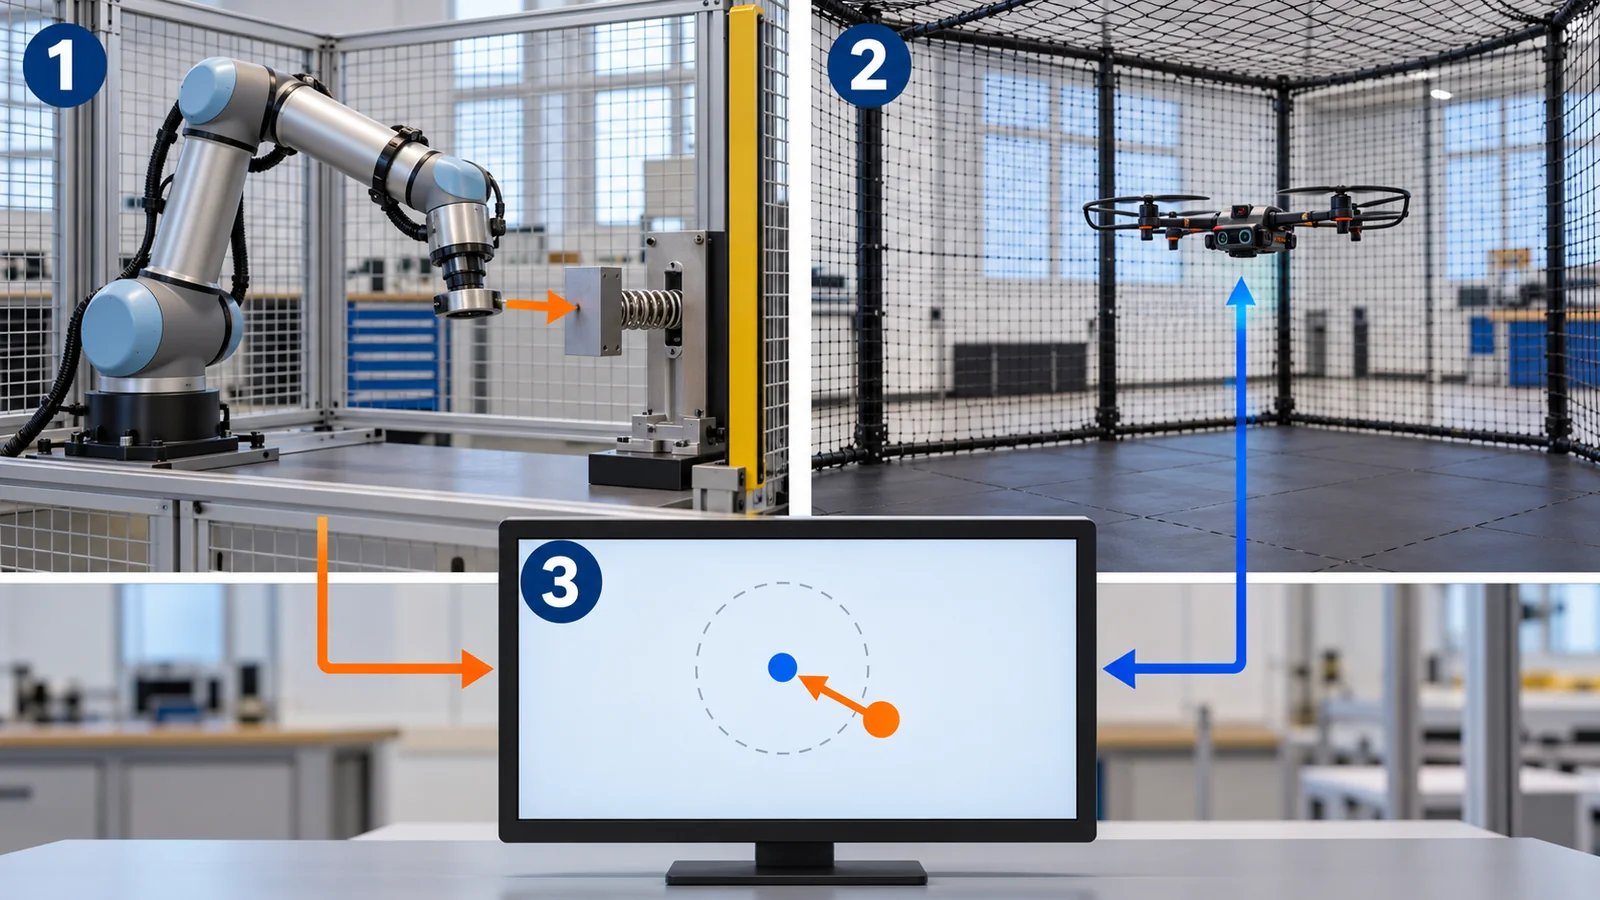
ロボットは、「ここへ動け」と命令すれば動く機械ではありません。動いた結果を測り、目標とのずれを直すことを、毎秒何百回もくり返して、ようやく狙った動きになります。この記事は、制御の素人の素材技術者に向けて、PID制御、逆運動学、軌道計画、モデル予測制御(MPC)、インピーダンス制御、バランス制御の6つを、図と小さな数値例で説明します。式は最小限にとどめ、「どんな問題を、どんな考え方で解くか」を中心にします。後半では、制御の限界を決める材料と部品(構造の共振、減速機、センサー)との接点を扱います。
- ロボット制御とは何か(3行でわかる)
- 測って直す:フィードバックと PID
- 先端の位置から、関節の角度を求める:逆運動学
- どう動かすか:軌道計画
- 先を読む:モデル予測制御(MPC)
- 力で触れる:インピーダンス制御
- 倒れないように立つ:バランス制御
- 材料と部品が、制御の限界を決める
- 限界と、確認できなかったこと/まとめ
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=本稿が計算・シミュレーションした内容(仮定は明記)
未確定/将来=草案・策定中で、確定していない内容
推測は太字で示します。出典のない読み取りは「解説」と書きます。
第2〜7章の図の曲線と数値は、本稿が作った簡単なモデルのシミュレーションや計算です。実在のロボットの性能やゲインの値を示すものではありません。「こう設定すれば良い」という処方でもありません。メーカーの数値は「メーカー公称」と書きます。論文の結果は、その論文の条件のものです。規格は番号・題名・状態の確認にとどめ、本文は確認していません。安全についての個別の助言は書きません。
1. ロボット制御とは何か(3行でわかる)
- 制御は「測って、直す」のくり返し:目標と、いまの実際の値のずれを測り、そのずれが小さくなる向きに力を出します。これをフィードバックと呼びます。教科書は、フィードバック制御の設計で PID 制御が圧倒的に広く使われ、産業の制御の問題の95%以上が PID で解かれる、と書いています[参考資料2]事実
- 制御は階層になっている:ロボットアームは「計画 → 逆運動学 → サーボ」、ドローンは「位置 → 速度 → 姿勢 → 角速度」と、外側が目標を決め、内側が力を出す入れ子の構造です(図2)
- MPC・インピーダンス・バランスは、この基礎の上に乗る:「先を読む」「力で触れる」「倒れないように立つ」は、それぞれ別の道具ですが、どれも「測って直す」を土台にしています
本シリーズでは、ロボットを「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の3つの組合せとして説明します。この記事の主役は、そのうちの「考える」のうち、動きを正確にする部分(制御)です。自由度(DOF)は、関節が動かせる方向の数です。ゲインは、ずれに対して、どれだけ強く直すかの係数です。
シリーズの中での位置:関節を動かす部品は「関節アクチュエータ」編、「減速機とギア」編、機体の剛さは「ロボット・ドローンの構造材料」編、力の測定は「触覚センサーと電子皮膚」編、AI による動作の学習は「模倣学習と強化学習」編、安全規格は「ロボットの安全規格の読み方」編に詳しくあります。この記事は、それらの土台にある古典的な制御を扱います。
2. 測って直す:フィードバックと PID
身近なたとえは、シャワーの温度調整です。水温を肌で測り、熱すぎれば水を足し、ぬるければお湯を足します。測って、ずれを直す――これがフィードバックです。ロボットの関節も、エンコーダ(角度センサー)で角度を測り、目標とのずれが小さくなるようにモーターの力を調整します。
この調整の、最も基本的な形がPID制御です。ずれ e に対して、モーターに出す力 u を、3つの見方で決めます。
u = Kp × e + Ki × (e の積み重ね)+ Kd × (e の変わる速さ)
- P(比例):いまのずれが大きいほど、強く直す。シャワーで「熱いほど水を多く足す」に当たります
- I(積分):ずれが長く残っているほど、強く直す(ずれの積み重ねを見る)。「なかなか温度が合わないので、もう少し大きく回す」に当たります
- D(微分):ずれが速く減っているときは、早めに力を抜く(ずれの変化を見る)。「合ってきたので、蛇口を戻し始める」に当たります(たとえの限界:実際の D は、ノイズに敏感です)
数値例:ゲインで、動きがこれだけ変わる
慣性 J = 0.05 kg·m² の関節を、目標 1 rad(約57°)に動かす、簡単なシミュレーションをしました本稿の計算。D は速度にかけて使い(PD 制御)、3つのゲインを比べます(図3上)。A(Kp 5)は遅く、2%以内に収まるまで約0.69秒、行き過ぎはありません。B(Kp 50)は、約0.19秒で収まり、行き過ぎは約6%です。C(Kp 500)は、さらに速いのに、約51%も行き過ぎて振動し、収まるまで約0.17秒の中で何度か揺れます本稿の計算。ゲインを上げれば速くなりますが、上げすぎると振動します。
図3下は、重力のように、一定の力がかかり続ける場合です。重力のトルク 0.5 N·m に、Kp 50 の PD 制御で立ち向かうと、最後に 0.01 rad(約0.57°)のずれが残ります本稿の計算(0.5 ÷ 50 = 0.01)。ずれが残ると、そのずれに比例した力でちょうど釣り合うからです。I(積分)を足すと、ずれの積み重ねが力を増やし続けるので、ずれは消えます本稿の計算。
I の項は、ずれが長く残ると、どんどん大きな値にたまります。モーターの力に上限(飽和)があると、たまった積分が、目標に着いたあとも力を出し続けて、行き過ぎを起こします。これを積分のワインドアップと呼び、教科書は「アンチワインドアップ」という対策が要ると説明しています[参考資料2]事実。モーターの力に限りがあるロボットでは、いつも気にする点です。
ドローンも、PID の入れ子
PX4(ドローンの制御ソフト)のドキュメントは、マルチコプターの制御をカスケード(入れ子)の構造と説明しています[参考資料3]事実。位置の P 制御が速度を指令し、速度の PID が加速度(傾き)を指令します。姿勢の P 制御は角速度を指令し、最も内側の角速度ループは、ロール・ピッチ・ヨーそれぞれの PID 制御です[参考資料3・4]事実。この内側のループがうまく調整されていないと、位置を保つモードでも、機体が「ひくつく」、振動する、とドキュメントは書いています[参考資料4]事実。
図3のCのとおり、ゲインを上げすぎると行き過ぎて、振動します。実機では、さらにセンサーのノイズ、通信や計算の遅れ、構造の共振があり、ゲインを上げると不安定になりやすくなります(解説。構造の共振は第8章)。正しくは:「速さ」「行き過ぎ」「ノイズや遅れへの強さ」の兼ね合いで、ゲインを選びます。
3. 先端の位置から、関節の角度を求める:逆運動学
ロボットに「手の先を、ここへ」と命令すると、制御器は、各関節を何度にすればよいかを計算する必要があります。関節の角度から先端の位置を求めるのは「順運動学」で、簡単な計算です。逆に、先端の位置から関節の角度を求めるのが逆運動学です。『Modern Robotics』は、順運動学では関節の位置に対して先端の位置が一つに決まるのに、逆運動学では、解が複数ある場合も、解がない場合もあると説明しています[参考資料1]事実。
最も簡単な、2つのリンクの平面の腕で確かめます。リンクの長さを 0.40 m と 0.30 m、先端の目標を (0.50, 0.20) m とします。先端までの距離の2乗は 0.29 m²。余弦定理から cos θ2 = (0.29 − 0.16 − 0.09) ÷ (2 × 0.40 × 0.30) = 約0.167 で、θ2 = ±80.4° の2つの解があります本稿の計算(図4)。肘が下の解(θ1 = −11.5°、θ2 = +80.4°)と、肘が上の解(θ1 = +55.1°、θ2 = −80.4°)です本稿の計算。『Modern Robotics』も、2つの解を「肘が上・肘が下(elbow-up・elbow-down)」と呼ぶと書いています[参考資料1]事実。
腕がほぼ真っすぐに伸びると(θ2 が 0 に近い)、先端を「腕の向きに引っ込める」動きは簡単でも、「腕に直角に動かす」ことが、関節の小さな動きではできなくなります。この状態を特異点と呼びます[参考資料1]。数字では、θ2 = 80° のとき、先端を 1 m/s で動かすのに必要な関節の速度は、最も不利な向きで約4.9 rad/s ですが、θ2 = 10° では約36 rad/s、約7.4倍です本稿の計算(図4右)。関節のモーターと減速機の最高速度を超えると、先端が思いどおりに動かせなくなります。たとえば、人が腕を伸ばしきると、そこから横へ素早く動かしにくいのと同じです(たとえの限界:人の腕は、関節の数が多く、特異点を避けやすい)。
『Modern Robotics』は、6自由度の腕で、よくある形の腕には、逆運動学の解の公式(解析解)があると説明し、一般の腕には、ヤコビ行列(関節の動きと先端の動きの関係)を使って、数値計算でくり返し解く方法を説明しています[参考資料1]事実。
4. どう動かすか:軌道計画
先端の目標がわかっても、どんな道筋で、どんな速さで動くかが必要です。道筋だけを「経路」、道筋に時間を割り当てたものを「軌道」と呼びます(解説)。経路を障害物から避けて探すのが「動作計画」で、ランダムに点を打って道を探す方法(サンプリングベース)の研究があります。Karaman と Frazzoli は、RRT や PRM といった手法の解の質を解析し、解が最適に近づく RRT* と PRM* を提案しました[参考資料10]事実。
数値例:台形の速度の軌道
1つの関節を動かす、最も基本的な軌道が台形の速度の軌道です。『Modern Robotics』は、「加速 → 等速 → 減速」で、速度のグラフが台形になるこの軌道は、関節の最大速度と最大加速度が決まっているとき、その制約の中で最も速い直線の動きを与えると説明しています[参考資料1]事実。
例を計算します。2 rad を、最大速度 2 rad/s、最大加速度 4 rad/s² で動かします。加速に 2 ÷ 4 = 0.5 秒かかり、その間に進むのは 0.5 rad です。減速も同じ0.5 rad、等速の部分は 2 − 0.5 − 0.5 = 1 rad で、2 rad/s なら0.5 秒です。合計 1.5 秒です本稿の計算(図5)。移動量がもっと小さく、最大速度に達しないときは、加速してすぐ減速する三角形の速度になります[参考資料1]事実。
台形の軌道は速いのですが、加速度が一瞬で切り替わります(図5下の角)。『Modern Robotics』は、台形の時間配分が、3次関数のような滑らかな時間配分ほどなめらかではない、と書いています[参考資料1]事実。切り替わりの瞬間に、構造やケーブルが揺すられて、振動が出ることがあります(解説)。柔らかい構造のロボットや、荷物を振りやすいロボットでは、速さより滑らかさを選ぶことがあります。
5. 先を読む:モデル予測制御(MPC)
PID は「いまのずれ」に反応します。MPC(Model Predictive Control:モデル予測制御)は、少し先の未来を、モデルで予測して、いま出すべき力を決めます。毎ステップ、(1) 先の動きを予測し、(2) 力の上限などの制約を守る範囲で、最善の力の列を求め、(3) その最初の1つだけを実行して、(1) に戻ります(図6左)。たとえ話は、将棋やチェスの先読みです。数手先を読んで、いまの一手を決め、相手の応手を見て、また読み直します(たとえの限界:MPC の「読み」は、物理のモデルによる計算で、相手の意図は読めません)。
数値例:力に上限があるとき
質点を 0 から 1 m の位置まで動かします。加速度の上限は 1 m/s² です(モーターの力に限りがある場合に当たります)。PD 制御(Kp 4、Kd 2)は、上限に張りついたまま近づくので、約15%行き過ぎます本稿の計算。行き過ぎをなくすようにゲインを下げた PD(Kp 1、Kd 2)は、2%以内に収まるまで約5.85秒かかります本稿の計算。MPC(2秒先を予測)は、減速を早めに始めるため、行き過ぎは約1.9%、約1.75秒で収まります本稿の計算(図6右)。上限があるとき、先を読むことの効果です。
実機の例を、2つ挙げます。Sun らは、クアッドコプターの追従制御で、非線形 MPC(NMPC)と、微分平坦性にもとづく制御を、最大20 m/s(72 km/h)の俊敏な飛行で、シミュレーションと実機で比べました[参考資料8]事実。結論は、実現しにくい軌道の追従では NMPC が優れる一方で、計算に時間がかかり、数値計算が収束しない危険があるというものです[参考資料8]事実。また、内側のループの制御と空気抵抗のモデルを足すと、両方の追従誤差が78%以上減ったと報告しています[参考資料8]事実。Kuindersma らは、人型ロボット Atlas の歩行を、凸最適化・混合整数計画・非線形最適化などの最適化の道具で、足の置き場所から全身の計画と制御まで作り上げた、と報告しています[参考資料9]事実。
MPC は、制約のある問題や、先を読む必要がある問題に強い道具ですが、計算が重く、モデルが正確でないと性能が落ち、計算が間に合わないと使えません。Sun らの比較でも、NMPC は計算時間と収束の危険という代償を払っています[参考資料8]。実際のロボットでは、MPC の内側に PID のような低いレベルの制御を持つ構成が、よく使われます(解説。第2章のドローンの階層もその一例)。正しくは:どちらが優れるかではなく、問題に応じて使い分けます。
6. 力で触れる:インピーダンス制御
ここまでは、「位置」を正確に動かす話でした。人や物に触れるロボットは、位置だけでなく、力も扱う必要があります。壁を押す、部品をはめる、人にぶつかったとき――位置を正確に守りすぎると、硬い物に当たった瞬間に、大きな力が出てしまいます。
インピーダンス制御は、ロボットの先端が、仮想のばね(K)とダンパー(B)でつながっているかのように、ふるまわせる制御です(図7左)。『Modern Robotics』は、ロボットが「質量・ばね・ダンパーの性質」を表現するように動作を決めるのが目的だと説明しています[参考資料1]事実。ずれに比例した力 F = K × ずれ を出すので、ばねを柔らかく(K を小さく)すれば、ずれが同じでも、出る力が小さくなります。
数字で確かめます。壁に 2 cm 押し込むずれがあるとき、K = 500 N/m なら 10 N、K = 5000 N/m なら 100 N です本稿の計算(F = K × 0.02 m、図7右)。K は例示の値です。同じロボットでも、設定ひとつで、触れたときの力が10倍変わることを示します。
『Modern Robotics』は、インピーダンス制御(動きを測り、力を出す)と、アドミッタンス制御(力を測り、動きを決める)を区別しています[参考資料1]事実。インピーダンス制御の古典的な論文として、Hogan(1985)の「Impedance Control: An Approach to Manipulation」があります[参考資料7](書誌の確認にとどめ、内容は本稿では引用していません)。
インピーダンス制御で K を小さくしても、それだけで安全が保証されるわけではありません。制御ソフトの異常、センサーの故障、通信の遅れがあれば、狙った柔らかさは保てません。安全のための制御系(安全関連部)は、別の考え方で設計されます。ISO 13849-1:2023 は、機械の安全関連の制御部の設計の方法論を定め、特定の用途の安全機能や、必要な性能レベルは、この規格自身は定めないと書いています[参考資料16]事実。協働ロボットの技術仕様 ISO/TS 15066:2016 は、産業用ロボットのシステムを対象としています[参考資料15]事実(本シリーズ「ロボットの安全規格の読み方」編を参照)。
7. 倒れないように立つ:バランス制御
脚で歩くロボットは、立っているだけで、倒れそうになっています。たとえ話は、手のひらの上に立てた棒です。棒の根元(手)を、倒れる向きに動かし続けないと、棒は倒れます。この「倒立振子」を単純にしたモデルが、線形倒立振子モデルで、人型ロボットの歩行の研究で、広く使われてきました(Kajita ら[参考資料5]。モデルの名前と提案の事実のみ確認)。
このモデルで、足首に力を出さないとき、重心のずれ x は、x(t) = x₀ × cosh(ωt)、ω = √(g ÷ z)(g は重力加速度、z は重心の高さ)で増えます本稿の計算。式の意味は、「重心が高いほど、倒れる速さはゆっくり」です。重心の高さが 0.9 m なら ω = 3.3 rad/s で、倒れ始めのずれが2倍になるまで約0.40秒本稿の計算。0.5 m なら約0.30秒、1.5 m なら約0.51秒です本稿の計算(図8)。つまり、人の背丈ほどのロボットは、放っておくと0.4秒ほどでずれが2倍になるので、足の置き場所や足首・体幹の力で、毎瞬、直し続ける必要があります。
バランス制御の古典的な考え方に、ZMP(ゼロモーメントポイント)があります。足の裏の力が、床に対してモーメントを持たない点を指し、この点が足の裏の範囲に収まっている間は、足が床から回転して倒れない、という考え方です。Vukobratović と Borovac は、ZMP の35年の歴史をまとめた論文(2004年)を発表しています[参考資料6]事実(題名・書誌の確認にとどめます)。
倒れないように能動的に制御されるロボット(脚、バランスをとる車輪など)の安全要求の規格として、ISO/CD 25785-1 が策定中です。ISO のページには「委員会が草案を審議中」とあり、このロボットを、「能動的な制御が止まると不安定になり得るもの」と定義しています[参考資料17]事実未確定/将来。確認日時点で、確定した規格ではありません。
8. 材料と部品が、制御の限界を決める
ここまでの制御は、「理想のモーターと、変形しない腕」を暗黙に仮定していました。実際のロボットでは、材料と部品の性質が、制御でできることの限界を決めます。
① 構造の共振:剛さが、使えるゲインを決める
フレームや腕は、ばねのような弾性を持つので、特定の周波数で、揺れやすくなります(共振)。制御の帯域(制御が追従できる周波数)が共振に近づくと、制御が共振を励起して、振動します。Milenin(2026)は、7インチのマルチコプターで、鋳造のマグネシウム AZ31 のフレームの共振のピークを、荷物なしで147 Hz、2 kg 搭載で204 Hz、アルミ 6061-T6 のフレームを179.5 Hz と239.4 Hz と測りました[参考資料11]事実。フレームの材料と荷物で、共振の周波数が動くのです(図9)。PX4 のドキュメントは、ジャイロの信号を、ノッチフィルタ(特定の周波数だけを切る)とローパスフィルタ(高い周波数をなだらかに落とす)で処理してから、制御に使うと説明しています[参考資料4]事実。
共振の周波数は、おおまかに、剛さの平方根を質量の平方根で割ったものに比例します(解説。弾性率 E を密度 ρ で割った「比剛性」が効く)。「ロボット・ドローンの構造材料」編で見たように、比剛性が高い炭素繊維の複合材は、同じ質量なら共振を高い周波数に動かせます。共振が高いほど、制御が使える周波数の範囲が広がり、ゲインを上げやすく、速く正確な動きにできます(解説)。一方、材料のダンピング(振動の吸収)も効きます。Milenin(2026)は、マグネシウムのフレームで、振動のパワーがアルミの機体より49%小さかったと報告しています(2 kg 搭載、特定の設計の結果)[参考資料11]事実。軽量化は、質量だけでなく、制御の限界とも関わります。
② 摩擦・バックラッシュ・センサー:制御が頼る部品の性質
減速機(ギア)のバックラッシュ(かみ合いの遊び)と摩擦は、ずれが小さいところで、制御が思うように効かない原因になります。図3下の「ずれが残る」問題も、摩擦のような一定の力で起こります。エンコーダ(角度センサー)の分解能とノイズは、D の項(変化の速さを見る)の質を決めます(解説。減速機は本シリーズ「減速機とギア」編)。
「ロボット・ドローンの構造材料」編で見たように、CFRP のフレームでは、荷物を載せたときにモーターが90 ℃を超えた報告があります(Milenin、2025[参考資料18]事実)。モーターは、温度で巻線の抵抗や磁石の磁力が変わり、同じ電流でも出るトルクが変わります(解説)。制御器が設計時の値を前提にしていると、高温になるほど、狙った力が出なくなることがあります。そのため、モーターの温度を測って補正する、材料・放熱の設計で温度を抑える、といった工夫が、制御の精度を支えます(推測)。
③ ソフトロボット:制御の前提が崩れる
本シリーズの「ソフトロボットと人工筋肉」編で見た電気油圧の脚は、電圧に反応しない不感帯(0〜3 kV)があり、低いレベルでは PID を使い、体の柔らかさに任せる開ループの制御も組み合わせていました。「線形で、変形しない」という古典的な制御の前提が、そのまま使えない例です。
9. 限界と、確認できなかったこと/まとめ
確認できなかったこと
- 産業用ロボットや人型ロボットの、サーボの周期(Hz):メーカーの公式資料で、制御ループの周期を確認できた資料は、本稿ではありません。PX4 のドキュメントでも、周期の数値は確認できませんでした
- Hogan(1985)の内容:書誌の確認にとどめ、本文・要旨は確認していません
- Kajita らと Vukobratović らの論文の本文:題名・書誌の確認にとどめました。線形倒立振子の式は、標準的な形を本稿が計算したものです
- ISO・IEC の規格本文:番号・題名・状態の確認にとどめました(本文は有料)。ISO 13849-1 の「安全機能や性能レベルを定めない」は、ISO のページの記載です
- 脚ロボットの制御の標準的な評価法:確認できませんでした(ISO/CD 25785-1 は策定中の草案)
- ASTM 規格:ASTM International のサイトは AI 利用を禁じる旨を表示しているため、開いていません
まとめ
- 制御は「測って直す」のくり返しで、PID が最も広く使われる。ゲインは、上げれば速いが、上げすぎると振動する(行き過ぎ 6% → 51%)本稿の計算
- 逆運動学は解が複数(肘の上下)で、腕が伸びきる特異点で関節速度が急増する(θ2 = 10° で約7.4倍)本稿の計算
- 軌道計画は、速さと滑らかさの兼ね合い。台形の軌道では、2 rad を 1.5 秒で動かせる例本稿の計算
- MPC は、力の上限があるときに先を読んで行き過ぎを減らす(約15% → 約1.9%)が、計算が重い本稿の計算
- インピーダンス制御は、K の設定で、触れたときの力が変わる(2 cm のずれで 10 N と 100 N)。ソフトウェアの柔らかさは、安全の保証ではない本稿の計算
- バランス制御は、倒れ始めのずれが0.4秒ほどで2倍になる世界で、毎瞬直し続けること(重心 0.9 m の例)本稿の計算
- 材料と部品(構造の共振、減速機、温度)が、制御の限界を決める
10. 評価・標準の読み方
制御の性能は、目標にどれだけ速く、正確に、安定して追従するかで測ります。ステップ応答の行き過ぎ・整定時間(図3)、軌道の追従誤差、位置の繰返し精度、力の精度などです。ものさしは、「どんな動作で、どんな荷物で、どれだけ測ったか」で変わります。ここでは、確認できた範囲を表にします(確認日 2026年10月25日)。
| 評価項目 | 代表的な試験・データの出どころ(名称・出典) | 標準・規則・指針(ISO・IEC など) | 読み方の注意 |
|---|---|---|---|
| サーボの応答(行き過ぎ、整定時間) | 制御の教科書の定義と、本稿のシミュレーション(図3)[2]事実本稿の計算 | 確認できなかった | モデルとゲインで変わる。実機では、ノイズ・遅れ・共振で結果が変わる |
| 位置の精度・繰返し精度(ロボットアーム) | UR5e のデータシート:繰返し位置決め精度 ±0.03 mm(ISO 9283 による)[12]事実 | ISO 9283:1998 “Manipulating industrial robots — Performance criteria and related test methods”(1998年4月、2021年に再確認、現在は見直し中)[13]事実未確定/将来 | 「繰返し精度」は、同じ点に何度も戻る性能で、「絶対的な位置の精度」とは別。メーカー公称 |
| 力の精度 | UR5e の力・トルクのセンサー:範囲 ±50 N、精度(precision)±3.5 N、確度(accuracy)±4.0 N(メーカー公称)[12]事実 | 確認できなかった | 2 cm のずれで 10 N や 100 N を出す設定(図7)でも、センサーの確度は数 N の桁。力の制御は、センサーの精度の影響を受ける |
| 軌道の追従 | Sun ら(2022):最大20 m/s の俊敏な軌道で、NMPC と平坦性にもとづく制御を、追従精度・頑健性・計算効率で比較[8]事実 | 確認できなかった | 特定の機体・環境・軌道の結果。他の機体に一般化しない |
| 安全関連の制御系 | — | ISO 13849-1:2023 “Safety of machinery — Safety-related parts of control systems — Part 1: General principles for design”(第4版、2023年)[16]事実。ISO 10218-1:2025(産業用ロボット)[14]事実。ISO/TS 15066:2016(協働ロボット。産業用ロボットのシステムが対象)[15]事実 | どの規格も、ソフトの「柔らかさ」の設定そのものを評価するものではない(解説)。規格の本文は未確認 |
| バランスを能動的に取るロボットの安全 | — | ISO/CD 25785-1 “Robotics — Safety requirements for dynamically stable industrial mobile robots (legged, wheeled, or other forms of locomotion) — Part 1: Robots”(委員会草案、策定中)[17]事実未確定/将来 | 確定していない。内容は変わりうる |
規格の番号・題名・状態は ISO の公式ページで確認(確認日 2026年10月25日)。規格の本文は有料のため、適用範囲の記載にとどめています。表の整理は本稿の計算。ASTM 規格の番号は、AI 利用を禁じる旨の表示があるため、本稿では扱いません。
読み方の注意(素材技術者向け)
- シミュレーションと実機は別です:本稿の図は、簡単なモデルの計算です。実機では、摩擦、遅れ、ノイズ、共振があり、同じゲインでも結果が変わります
- メーカー公称と、第三者の検証は別です:繰返し精度や力の精度は、メーカーの条件つきの値です
- 標準は、多くが任意の採用です:ISO の規格は、一般に、法令や契約で引用されて初めて拘束力を持ちます(解説)。策定中の草案(ISO/CD 25785-1)は、内容が変わりえます未確定/将来
- 論文の追従誤差は、その実験の話です:俊敏な飛行で NMPC が優れたという結果は、その比較の条件の中の話で、一般的な優劣ではありません
11. 用語集
- フィードバック
- 結果を測り、目標とのずれを直す仕組み(閉ループ)。
- 開ループ制御
- 結果を測らず、決めた指令を出すだけの制御。
- PID 制御
- ずれ(P)、ずれの積み重ね(I)、ずれの変化(D)で力を決める制御。
- ゲイン
- ずれに対して、どれだけ強く直すかの係数。
- ステップ応答
- 目標を急に変えたときの、動きの様子。
- 行き過ぎ(オーバーシュート)
- 目標を超えて動いてしまう量。
- 整定時間
- 目標の近く(例:2%以内)に収まるまでの時間。
- 積分のワインドアップ
- 力に上限があるとき、I の項がたまりすぎて行き過ぎる現象。
- カスケード制御
- 外側の制御が、内側の制御の目標を決める入れ子の構成。
- 逆運動学
- 先端の目標位置から、関節の角度を求める計算。
- 特異点
- 先端の動きに必要な関節の動きが、極端に大きくなる腕の形。
- 経路/軌道
- 道筋だけを経路、道筋に時間を割り当てたものを軌道という。
- 台形の速度の軌道
- 加速 → 等速 → 減速の、速度が台形になる動き。
- MPC
- Model Predictive Control。先をモデルで予測し、制約の中で最善の入力を選ぶ制御。
- インピーダンス制御
- 先端を、仮想のばね・ダンパーでつないだようにふるまわせる制御。
- アドミッタンス制御
- 力を測り、その力に応じて動きを決める制御。
- 線形倒立振子
- 倒れる棒を単純にしたモデル。人型ロボットの歩行の研究で使う。
- ZMP
- ゼロモーメントポイント。足の裏の力が床にモーメントを持たない点。
- 共振
- 構造が特定の周波数で、大きく揺れる現象。
- ノッチフィルタ
- 特定の周波数だけを切るフィルタ。共振の対策に使う。
- バックラッシュ
- ギアのかみ合いの遊び。
12. 参考資料(一次情報)
- Lynch K. M., Park F. C. “Modern Robotics: Mechanics, Planning, and Control”, Cambridge University Press (2017)(2017年5月の草稿版 PDF。第6章、第9章、第11章を確認) — http://hades.mech.northwestern.edu/images/7/7f/MR.pdf
- Åström K. J., Murray R. M. “Feedback Systems: An Introduction for Scientists and Engineers”, Princeton University Press (2008)(著者公開版 PDF。PID、ワインドアップの記述を確認) — https://www.cds.caltech.edu/~murray/books/AM08/pdf/fbs-public_24Jul2020.pdf
- PX4 Autopilot “Controller Diagrams”(PX4 ドキュメント。確認日 2026年10月25日) — https://docs.px4.io/main/en/flight_stack/controller_diagrams.html
- PX4 Autopilot “Multicopter PID Tuning Guide (Manual/Advanced)”(PX4 ドキュメント。確認日 2026年10月25日) — https://docs.px4.io/main/en/config_mc/pid_tuning_guide_multicopter.html
- Kajita S. ほか “The 3D linear inverted pendulum mode: a simple modeling for a biped walking pattern generation”, Proc. IEEE/RSJ IROS 2001, vol. 1, 239–246, DOI 10.1109/IROS.2001.973365(題名・書誌の確認) — https://doi.org/10.1109/IROS.2001.973365
- Vukobratović M., Borovac B. “Zero-Moment Point — Thirty Five Years of its Life”, International Journal of Humanoid Robotics 1(1), 157–173 (2004), DOI 10.1142/S0219843604000083(題名・書誌の確認) — https://doi.org/10.1142/S0219843604000083
- Hogan N. “Impedance Control: An Approach to Manipulation: Part I — Theory”, Journal of Dynamic Systems, Measurement, and Control 107(1), 1–7 (1985), DOI 10.1115/1.3140702(題名・書誌の確認) — https://doi.org/10.1115/1.3140702
- Sun S., Romero A., Foehn P., Kaufmann E., Scaramuzza D. “A Comparative Study of Nonlinear MPC and Differential-Flatness-Based Control for Quadrotor Agile Flight”, IEEE Transactions on Robotics 38(6), 3357–3373 (2022)(arXiv:2109.01365、要旨の範囲で確認) — https://arxiv.org/abs/2109.01365
- Kuindersma S. ほか “Optimization-based locomotion planning, estimation, and control design for the Atlas humanoid robot”, Autonomous Robots 40(3), 429–455 (2016), DOI 10.1007/s10514-015-9479-3(要旨の範囲で確認) — https://doi.org/10.1007/s10514-015-9479-3
- Karaman S., Frazzoli E. “Sampling-based Algorithms for Optimal Motion Planning”, International Journal of Robotics Research 30(7), 846–894 (2011)(arXiv:1105.1186、要旨の範囲で確認) — https://arxiv.org/abs/1105.1186
- Milenin A. “Experimental Analysis of an AZ31 Magnesium Alloy Structural FPV Drone Frame: Comparison with Aluminum and Carbon Fiber”, Processes 14, 1361 (2026), DOI 10.3390/pr14091361(オープンアクセス。要旨の範囲で確認) — https://doi.org/10.3390/pr14091361
- Universal Robots “UR5e Specification”(データシート、2023年8月版。繰返し位置決め精度、力・トルクのセンサー) — https://www.universal-robots.com/media/1807465/ur5e_e-series_datasheets_web.pdf
- ISO “ISO 9283:1998 Manipulating industrial robots — Performance criteria and related test methods”(ISO 規格ページ) — https://www.iso.org/standard/22244.html
- ISO “ISO 10218-1:2025 Robotics — Safety requirements — Part 1: Industrial robots”(ISO 規格ページ) — https://www.iso.org/standard/73933.html
- ISO “ISO/TS 15066:2016 Robots and robotic devices — Collaborative robots”(ISO 規格ページ) — https://www.iso.org/standard/62996.html
- ISO “ISO 13849-1:2023 Safety of machinery — Safety-related parts of control systems — Part 1: General principles for design”(ISO 規格ページ) — https://www.iso.org/standard/73481.html
- ISO “ISO/CD 25785-1 Robotics — Safety requirements for dynamically stable industrial mobile robots (legged, wheeled, or other forms of locomotion) — Part 1: Robots”(ISO 規格ページ。策定中の委員会草案) — https://www.iso.org/standard/91469.html
- Milenin A. “Effects of FPV Drone Frame Materials on Thermal Conditions of Motors Under Extreme Payloads: Experimental and Numerical Analysis”, Processes 13, 3034 (2025), DOI 10.3390/pr13103034(オープンアクセス。要旨の範囲で確認) — https://doi.org/10.3390/pr13103034
13. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| PID 制御が制御設計で最も広く使われること、産業の制御の問題の95%以上が PID で解かれること、積分のワインドアップとアンチワインドアップ | Åström K. J., Murray R. M. 出典1 https://www.cds.caltech.edu/~murray/books/AM08/pdf/fbs-public_24Jul2020.pdf | 事実 |
| 逆運動学では解が複数・解なしがあること、2リンクの腕で肘上・肘下の2解、6自由度の腕に解析解があり一般には数値解法を使うこと、台形の速度の軌道が制約下で最速の直線の動きを与えること、三角形になる場合、台形は3次より滑らかでないこと、インピーダンス制御とアドミッタンス制御の区別、ばね・ダンパーとして振る舞わせる目的 | Lynch K. M., Park F. C. 出典1 http://hades.mech.northwestern.edu/images/7/7f/MR.pdf | 事実 |
| PX4:マルチコプターの制御がカスケード構造(位置 P → 速度 PID → 姿勢 P → 角速度 PID)、最も内側の角速度ループが3つの PID、ジャイロ信号をノッチフィルタとローパスフィルタで処理 | PX4 Autopilot; PX4 Autopilot 出典1 https://docs.px4.io/main/en/flight_stack/controller_diagrams.html 出典2 https://docs.px4.io/main/en/config_mc/pid_tuning_guide_multicopter.html | 事実 |
| 調整が悪い角速度ループでは、位置を保つモードでも機体が「ひくつく」・振動すること | PX4 Autopilot 出典1 https://docs.px4.io/main/en/config_mc/pid_tuning_guide_multicopter.html | 事実 |
| 関節(J 0.05 kg·m²、b 0.1)の PD 応答:A 約0.69 s・行き過ぎ0、B 約0.19 s・約6%、C 約0.17 s・約51%、重力トルク 0.5 N·m で Kp 50 では 0.01 rad(0.57°)のずれ、積分でずれが消える | 本稿の計算(入力は出典の公表値、または明記した仮定) | 本稿の計算 |
| 2リンク(0.40 m、0.30 m)、目標 (0.50, 0.20) m:cos θ2 = 0.167、θ2 = ±80.4°、解1(−11.5°、80.4°)と解2(55.1°、−80.4°)、必要な関節速度(θ2 80° で約4.9、10° で約36 rad/s、約7.4倍) | 本稿の計算(入力は出典の公表値、または明記した仮定) 出典1 http://hades.mech.northwestern.edu/images/7/7f/MR.pdf | 本稿の計算 |
| サンプリングベースの動作計画:RRT*・PRM* が漸近的に最適 | Karaman S., Frazzoli E. 出典1 https://arxiv.org/abs/1105.1186 | 事実 |
| 台形の軌道:2 rad、2 rad/s、4 rad/s² → 加速 0.5 s、等速 0.5 s、減速 0.5 s、合計 1.5 s | 本稿の計算(入力は出典の公表値、または明記した仮定) 出典1 http://hades.mech.northwestern.edu/images/7/7f/MR.pdf | 本稿の計算 |
| MPC の質点の例:PD(4、2)の行き過ぎ約15%、PD(1、2)は 2% 以内まで約5.85 s、MPC は行き過ぎ約1.9%・約1.75 s | 本稿の計算(入力は出典の公表値、または明記した仮定) | 本稿の計算 |
| NMPC と微分平坦性にもとづく制御の比較(最大20 m/s):実現しにくい軌道では NMPC が優れる、計算時間と収束の危険、内側ループと空気抵抗モデルで追従誤差78%以上減 | Sun S., Romero A., Foehn P., Kaufmann E., Scaramuzza D. 出典1 https://arxiv.org/abs/2109.01365 | 事実 |
| Atlas の歩行を、凸最適化・混合整数計画・非線形最適化で、足の置き場所から全身の計画・制御まで構成した | Kuindersma S. ほか 出典1 https://doi.org/10.1007/s10514-015-9479-3 | 事実 |
| インピーダンス制御の古典的論文(Hogan、1985、題名・書誌) | Hogan N. 出典1 https://doi.org/10.1115/1.3140702 | 事実 |
| K = 500 N/m で 10 N、5000 N/m で 100 N(2 cm のずれ) | 本稿の計算(入力は出典の公表値、または明記した仮定) | 本稿の計算 |
| 線形倒立振子モデルの論文(題名・書誌)、ZMP の35年のレビュー論文(題名・書誌) | Kajita S. ほか; Vukobratović M., Borovac B. 出典1 https://doi.org/10.1109/IROS.2001.973365 出典2 https://doi.org/10.1142/S0219843604000083 | 事実 |
| x(t)=x0 cosh(ωt)、ω=√(g/z)、重心 0.5/0.9/1.5 m で ω 4.43/3.30/2.56 rad/s、2倍になるまで 0.30/0.40/0.51 s | 本稿の計算(入力は出典の公表値、または明記した仮定) | 本稿の計算 |
| ISO/CD 25785-1:能動的に安定を保つ産業用移動ロボットの安全要求、委員会が草案を審議中 | ISO 出典1 https://www.iso.org/standard/91469.html | 事実 |
| Milenin(2026):鋳造 AZ31 の共振ピーク 147 Hz(0 kg)・204 Hz(2 kg)、アルミ 179.5 Hz・239.4 Hz、振動パワーがアルミより49%小さい | Milenin A. 出典1 https://doi.org/10.3390/pr14091361 | 事実 |
| UR5e:繰返し位置決め精度 ±0.03 mm(ISO 9283)、力センサー:範囲 ±50 N、precision ±3.5 N、accuracy ±4.0 N | Universal Robots 出典1 https://www.universal-robots.com/media/1807465/ur5e_e-series_datasheets_web.pdf | 事実 |
| ISO 9283:1998(1998年4月、2021年に再確認、見直し中)、ISO 10218-1:2025、ISO/TS 15066:2016(産業用ロボットのシステムが対象) | ISO; ISO; ISO 出典1 https://www.iso.org/standard/22244.html 出典2 https://www.iso.org/standard/73933.html 出典3 https://www.iso.org/standard/62996.html | 事実 |
| ISO 13849-1:2023:安全関連の制御部の設計の方法論、特定用途の安全機能や性能レベルは定めない | ISO 出典1 https://www.iso.org/standard/73481.html | 事実 |
| Milenin(2025):CFRP の機体のモーターが20 N 搭載で90 ℃を超えた | Milenin A. 出典1 https://doi.org/10.3390/pr13103034 | 事実 |
| 制御の階層の整理、MPC・インピーダンス・バランスの位置づけ、共振と比剛性の関係、温度とモーターの性質、摩擦とバックラッシュの影響、安全規格はソフトの柔らかさ設定を評価しない、という読み取り | 解説・本稿の整理(出典のない読み取り)。各機関の見解ではない | 解説 |
| 図の作り:図2〜図9が説明用の概念図または本稿の計算を含む作図であること。図1がImageGen生成の概念画像であること | 解説・本稿の整理(出典のない読み取り)。各機関の見解ではない | 解説 |
| 制御ループの周期、Hogan・Kajita・Vukobratović らの本文、脚ロボットの標準的な評価法、ASTM 規格 | 本稿の調査範囲では、一次情報で確認できなかったため記載していない | 解説 |
最終更新:2026年10月25日/出典は一次情報(教科書、PX4 のドキュメント、論文、メーカーのデータシート、ISO の公式ページ)に限定しています。 図の曲線と数値は、本稿の簡単なモデルのシミュレーション・計算で、実在のロボットの値ではありません。制御ループの周期、Hogan・Kajita・Vukobratović らの本文、脚ロボットの標準的な評価法については、確認できなかったため記載していません。 図2〜図9は説明用の概念図または本稿の計算を含む作図で、図1はImageGen生成の概念画像です。