TECHNOLOGY EXPLAINER
ロボットシミュレーションとデジタルツイン
― 計算機の中でロボットを動かす仕組みと、実機との差、そして「デジタルツイン」の意味と限界
ロボットの学習や設計の確認を、すべて実機で行うのは時間も費用もかかります。そこで、計算機の中でロボットや環境を再現するシミュレータが使われます。MuJoCo、Isaac Sim、Gazebo など、名前はよく聞きますが、「何を計算して、何を省いているのか」「実機とどこがずれるのか」を知ると、結果の読み方が変わります。 この記事では、素材技術者にもなじみやすいたとえで、物理エンジンが1ステップで何をするか、時間刻みと接触の硬さの関係、合成データ、そして摩擦などの物性値が実機との差を生むしくみを、公式資料と本稿の小さな計算で確かめます。後半では、「デジタルツイン」という言葉の意味と、その限界を整理します。特定のシミュレータの優劣は論じません。
- ロボットシミュレーションとデジタルツインとは何か(3行でつかむ)
- シミュレーションは何のために使うか
- 物理エンジンは1ステップで何をするか
- 計算で見る ― 時間刻みと接触の硬さ
- 主なシミュレータ ― 公式の記述を読む
- 合成データ ― 計算機で「教材」を作る
- 実機との差 ― 物性値の「測定」が決め手
- デジタルツインとは何か ― 意味と限界
- 限界と、確認できなかったこと/まとめ
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出した値
未確定/将来=計画・草案・策定中などで、確定していない事項
このほか、読み取りは「解説」として区別しています。推測は太字で示します。
第4章・第7章の数値例は、本稿が置いた想定値(質量0.5 kg、バネ定数、摩擦係数など)による計算で、実在のロボット・材料・シミュレータの性能ではありません。シミュレータの速さや精度は、各開発元の記述で、同じ条件の比較ではありません。「最速」「高忠実度」などは開発元の主張として扱います。 規格(ISO)は番号・題名・段階の確認にとどめ、本文は確認していません。特定の製品・企業の優劣は論じません。
1. ロボットシミュレーションとデジタルツインとは何か(3行でつかむ)
- シミュレータは「実機の写し」:形・質量・摩擦・剛性などの値を入れ、物理の式を時間刻みごとに少しずつ解いて、ロボットや物の動きを計算機の中で再現します。便利ですが、入れていない値は再現されません。接触(物が触れる)の扱いが、特に難しい部分です事実[参考資料2]
- 計算には「速さと精度のトレードオフ」がある:時間刻みを大きくすると速いが不安定になります。本稿の計算では、同じバネでも、刻みと積分の方法しだいで、計算が発散することも、数値的に消えることもありました本稿の計算。接触が硬い材料ほど、細かい刻みが必要です
- デジタルツイン=シミュレータ、ではない:デジタルツインは、実物と双方向にデータをやりとりして更新されるデジタルの対応物とされます事実[参考資料21]。一方向の「シャドウ」や、人が作った「モデル」と区別され、言葉の共通理解はまだないと指摘されています[参考資料20]
シリーズ共通のたとえでは、ロボットは「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の組合せです。シミュレータは、この3つを計算機の中で動かして、実物を使わずに試す道具です。 物の動きは、力が加わると加速するという運動の法則で決まります。シミュレータは、これをとても短い時間(時間刻み)ごとに解いて、位置と速度を少しずつ更新します(パラパラ漫画を1コマずつ描くようなものです。たとえの限界:コマの間は計算されません)。
本シリーズ「模倣学習と強化学習」編は、シミュレーションで学ぶ方法と sim2real を学習の側から、「世界モデルと身体性AI」編はリアリティギャップの要因の整理を扱います。この記事は、シミュレータそのもの(何を計算しているか)と、デジタルツインという言葉の整理に絞ります。「ロボット基盤モデルとVLA」編はシミュレーション上のベンチマーク、「遠隔操作とデータ収集」編は実機のデータの集め方、「マテリアルインフォマティクス」編は材料分野のデジタルツイン(マルチスケールシミュレーション)を扱っています。
シミュレータの結果は、「入れた値の正しさ」と「計算の設定」が決めます。実機との差は、摩擦や剛性などの物性値を測って直すことで縮まります。 測っていない値でできたシミュレーションは、よくできた想像画です。
2. シミュレーションは何のために使うか
使いみちは大きく4つです。どれも「実物でやるのは時間、費用、安全の面で重い」ことが出発点です。
| 使いみち | 何をするか | 例(論文・資料) | 注意(解説) |
|---|---|---|---|
| 方策の学習 | 多数の仮想ロボットで試行錯誤し、方策を作る | GPU上の並列で、四脚ロボットの歩行を平坦な地形4分未満・不整地20分で学習[参考資料9] | 現実とのずれが残る(第7章) |
| 方策・設計の評価 | 実機の前に、動きや設計案を確かめる | SIMPLER は実機の方策評価に対応するシミュレーション環境で、特定の設定で実機と強い相関を報告[参考資料19] | 他の設定への一般化は保証されない |
| 合成データの生成 | 学習用の画像や実演を、計算機で大量に作る | 約200の人の実演から5万超の実演を合成(MimicGen)[参考資料17] | 現実のデータとの混ぜ方が重要(第6章) |
| デジタルツイン | 実機と結んで、状態の把握・予測・判断に使う | 製造向けの枠組み ISO 23247[参考資料22] | 言葉の意味と限界(第8章) |
各例は開発元・著者の報告で、条件が違うため数字は比べません。「注意」は本記事による整理(解説)です。
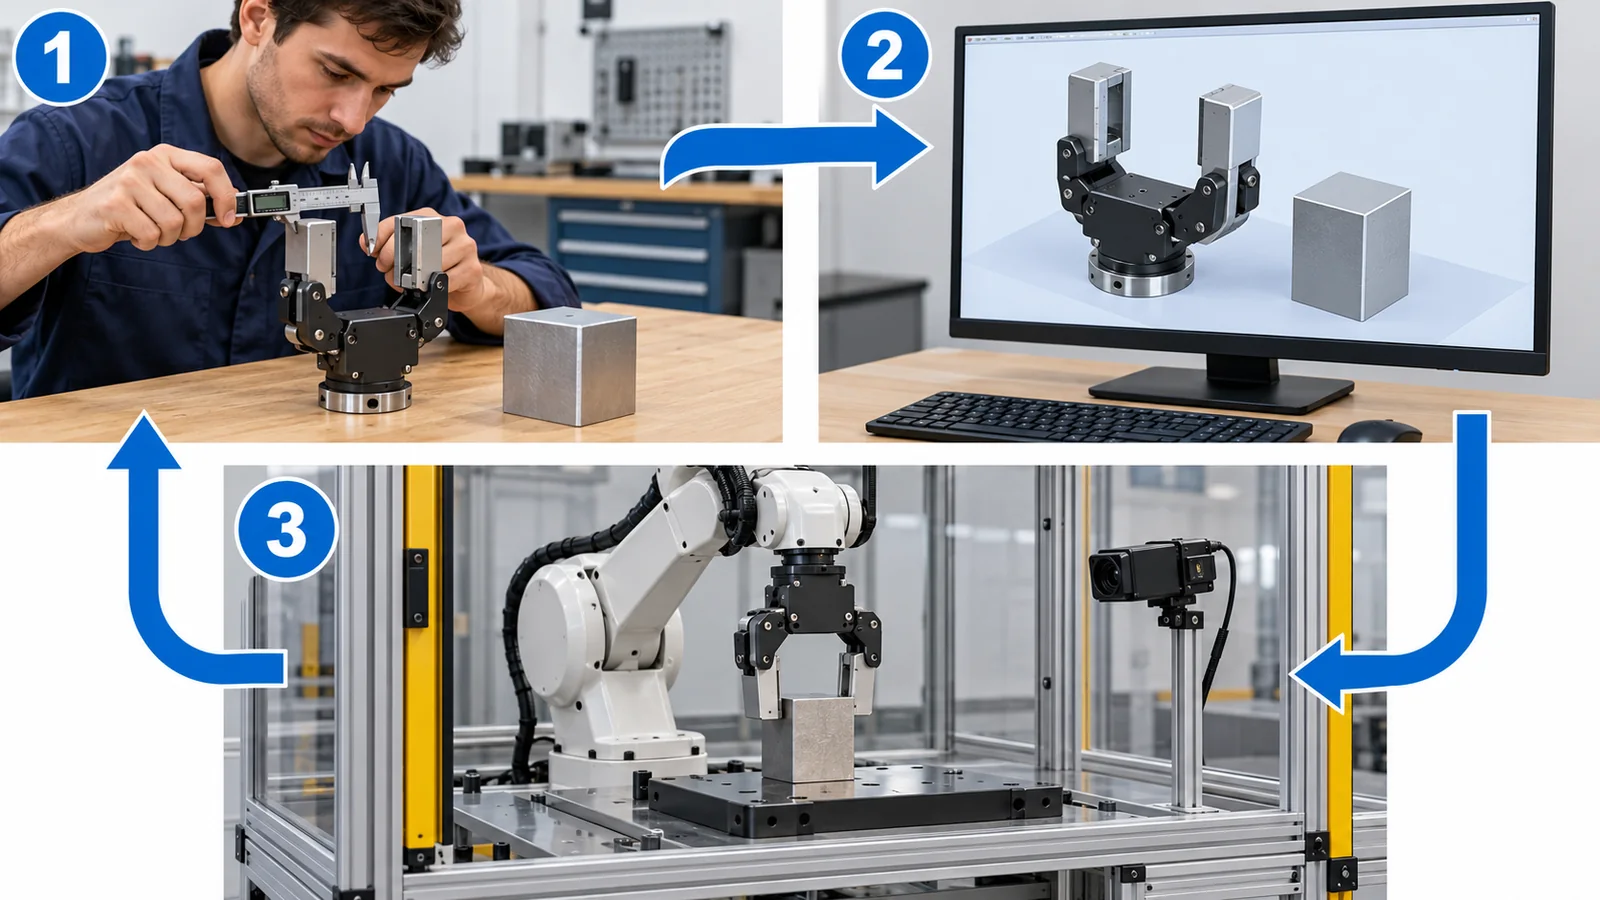
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。実機を測ってモデルを作り、シミュレータで学習・評価・設計し、結果を実機で試して差をモデルに戻す、という循環の整理です。実機との差を測って乱数化の分布を直す研究もあります[参考資料15]。特定のソフトの構成図ではありません。
3. 物理エンジンは1ステップで何をするか
シミュレータの中で、力・接触・運動を計算する部分を物理エンジンと呼びます。1ステップの流れは、(1) いまの状態(位置・速度)から、(2) どこが触れているか(接触)を調べ、(3) 接触力・摩擦・関節の力を計算し、(4) 時間刻み dt だけ先へ進め、(5) 新しい状態を得る、というものです。これをひたすら繰り返します。
(1) 時間刻み:「速さ」と「安定」の取り合い
MuJoCo の公式資料は、時間刻み(timestep)の既定値を0.002秒とし、これを速さと精度のトレードオフを決める、最も重要な値と説明しています。小さくすると精度と安定性が上がりますが、同じ時間を進めるのに多くの計算が必要です[参考資料3]事実。実時間で動かすなら、1秒の動きを500ステップで計算する、という規模です(0.002秒の逆数)本稿の計算。
(2) 接触:「やわらかい」ものとして扱う
物が触れたとき、実際には、硬い材料でも、わずかに変形して力を伝えます。MuJoCo の公式資料は、すべての物理的な材料は多少変形し、ロボットの接触する部分は柔らかく設計されることが多い、と述べたうえで、接触をわずかなめり込みを許す「ソフトコンタクト」のモデルで扱うと説明しています。拘束力は、凸最適化問題の解として定められます。摩擦円錐の既定はピラミッド型です[参考資料2]事実。
現実の接触は、表面の粗さ、微小な変形、汚れ、温度などで決まる複雑な現象です。シミュレータは、これを少数のパラメータ(バネの硬さ、減衰、摩擦係数など)で近似します。したがって、パラメータが現実の材料と合っていない、あるいは近似が成り立たない状況(布、液体、粉体など)では、結果がずれます(本記事による解説)。
4. 計算で見る ― 時間刻みと接触の硬さ
なぜ時間刻みが「安定」を左右するのか、バネで確かめます。質量0.5 kgの物が、バネ定数10⁵ N/m(ばねの硬さ。大きいほど硬い)のバネで支えられ、初めに1 mm押されているとします(想定)。これは「硬い接触」を単純化した例です。この振動を、時間刻みと積分の方法を変えて、0.2秒計算しました。
結果は次のとおりです(本稿の計算)。
- 陽的オイラー法(1 ms):エネルギーが最初の約7×10¹⁵倍にまで増え、計算が発散します。ごく単純な方法ですが、振動する系には向きません
- 半陰的オイラー法(1 ms):エネルギーは最初の1.3倍程度の範囲にとどまり、ほぼ保存されます。MuJoCo の既定の積分法は、この半陰的オイラー法です[参考資料3]
- 半陰的オイラー法(4 ms):安定の限界(ω×dt<2。ここでは約1.79)に近く、最大で約9.5倍までふらつきます
- 半陰的オイラー法(5 ms):ω×dt=約2.24で限界を超え、約10³⁴倍に発散します
- 陰的オイラー法(5 ms):発散しませんが、エネルギーが人工的に消えます(本来は振動が続く系)。安定のために、動きを鈍らせている、と読みます
本稿の計算。質量0.5 kg、バネ定数10⁵ N/m、初期変位1 mm、減衰なしの想定。固有角振動数 ω=√(k/m)=約447 rad/s(周期約14 ms)。実在の材料・シミュレータの値ではありません。
硬い接触ほど、小さな時間刻みが要る
半陰的オイラー法が有界である条件 ω×dt<2 から、dt の上限は 2√(m/k) と分かります。同じ質量0.5 kgで、接触の硬さ k を変えたときの上限を計算します(本稿の計算)。
| 接触のバネ定数 k(N/m、想定) | dt の上限(2√(m/k)) | 0.002秒(MuJoCo の既定)で計算できるか |
|---|---|---|
| 10⁴(やわらかい) | 約14.1 ms | できる(上限の7分の1) |
| 10⁵ | 約4.5 ms | できる |
| 10⁶ | 約1.4 ms | できない(上限を超える) |
| 10⁷(硬い) | 約0.45 ms | できない(上限の4.5倍) |
本稿の計算。バネ定数は想定の値で、特定の材料・機器の値ではありません。実際の物理エンジンは接触をやわらかく扱い、安定の条件は設定に依存します[参考資料2]。
上の表で、バネ定数が100倍になると、安定に計算できる時間刻みは10分の1になります。つまり、金属どうしのような硬い接触を、現実どおりに計算しようとすると、時間刻みを非常に細かくする必要があるということです。ロボットのシミュレータが接触を「わずかなめり込みを許すやわらかいもの」として扱う[参考資料2]のは、物理を省略するためだけでなく、計算を安定に、速くするための工夫でもあります(本記事による解説)。
材料の目で見ると、ここで入れる「硬さ」「減衰」は、実物の指先のゴムの弾性率や損失、ワークの表面の状態とつながります。逆に、指先のゴムをやわらかくすると、現実でも接触が安定してつかみやすくなりますが、位置の精度や耐久性とのトレードオフが出ます(これは本記事による一般的な見立てで、特定の機器の測定ではありません)。
5. 主なシミュレータ ― 公式の記述を読む
ロボットで使われる代表的なシミュレータを、公式の記述で整理します。ここでは優劣を論じません。「向く用途」は本記事による整理です。
| 名前(出典) | 公式・論文の記述 | ライセンス・公開 | 向く用途(解説) | 注意 |
|---|---|---|---|---|
| MuJoCo[参考資料1・2] | Multi-Joint dynamics with Contact の略。ロボティクス、生体力学、機械学習などのための汎用の物理エンジン。2021年10月にGoogle DeepMind が取得、2022年5月にオープンソース化 | Apache-2.0[参考資料4] | 接触の多い制御、学習 | 接触はソフトコンタクトのモデル(第3章) |
| MuJoCo Playground[参考資料5] | MJX上のオープンソースの枠組み。1枚のGPUで数分で方策を学べる。四脚・ヒューマノイド・ハンド・アームでゼロショットのsim2realを行えると記述 | オープンソース(論文の記載) | GPU上の学習とsim2real | 速度・成功は開発元の記述 |
| Isaac Sim/Isaac Lab[参考資料6・7] | URDF・MJCF・USD などを取り込み、PhysX または Newton でシミュレーション。合成データ生成(Replicator)、ROS 2。Isaac Lab は GPU並列の物理、写実的な描画、アクチュエータモデル、センサー、データ収集、ドメインランダム化を統合 | Apache 2.0(公式ドキュメントの記載) | 写実的な描画を使う学習、合成データ | 計算機(GPU)の資源が要る |
| Gazebo[参考資料10・11] | オープンソースのマルチロボットシミュレータとして提案され、現行のリポジトリは gz-sim | Apache-2.0 | ロボット全体のシステム確認(ROS と組み合わせる用途が多い) | 学習用の大規模並列は他と設計が違う(解説) |
| ManiSkill3[参考資料12] | GPU並列のシミュレーションと描画。他のプラットフォームより10〜1000倍速く、ベンチマーク環境で最大3万FPS超と開発者が記述 | オープンソース(論文の記載) | 操作課題の並列学習 | 「最速」は開発者の主張 |
表は各公式ドキュメント・論文の記述にもとづく事実です(ライセンスは GitHub の公開APIまたは公式ドキュメントで確認、確認日 2026年10月25日)。「向く用途」は本記事による整理(解説)です。他にも多くのシミュレータがありますが、本稿では確認できた範囲に限っています。
GPU並列:同じ時間に、桁違いの試行
Isaac Gym は、物理のシミュレーションと方策の学習をGPUの上で行い、従来のCPUを使うシミュレータに比べて2〜3桁の高速化が得られたと報告しています[参考資料8]事実。この方式により、ANYmal の歩行方策が不整地で20分で学習できた、と Rudin らは報告しています[参考資料9]。多数の環境を同時に動かすことが、実機では不可能な量の試行を可能にします。ただし、これらの速度の数字は、開発元・著者が選んだ課題と計算機での値です(本記事による解説)。
6. 合成データ ― 計算機で「教材」を作る
シミュレータは、動きだけでなく、学習用のデータも作れます。主な使い方は次のとおりです。
- 見た目をばらつかせた画像:Tobin らは、現実的でないランダムな質感だけのシミュレータの画像で、実世界で1.5 cmの精度の物体検出器を学べたと報告しています[参考資料13]。Isaac Sim は、合成データ生成の枠組み(Replicator)を備えると記述しています[参考資料6]事実
- 少数の実演から、多数の実演を作る:MimicGen は、約200の人の実演を、新しい場面・物体・ロボットアームに合わせて変換し、18課題で5万超の実演を自動で作りました(約250倍)。その合成データでの模倣学習で、長い手順や高精度の課題で強い性能が得られ、追加の人の実演を集めるのと比べて遜色ない、と報告しています[参考資料17]事実本稿の計算(250倍=5万÷200)
- 大規模な環境:RoboCasa は、キッチンを中心に、150を超える物体カテゴリの数千の3Dアセットを持つ大規模なシミュレーションで、合成データの量に応じて性能が上がる傾向があると報告しています[参考資料18]事実
正しくは:合成データは、計算機の中の物理と見た目にもとづくので、入れていない現象は含まれません。論文の多くは、合成データを、現実のデータと組み合わせたり、実機で確かめたりしています。「合成データだけで現実の課題が解ける」とは限りません。合成の量と質、現実のデータとの比率は、課題ごとに確かめる必要があります(本記事による解説)。
7. 実機との差 ― 物性値の「測定」が決め手
シミュレーションと実機のずれ(リアリティギャップ)は、さまざまな要因から生まれます。ここでは、測れば縮められる物性値に注目します。ずれの全体の整理は、本シリーズ「世界モデルと身体性AI」編の第4章にあります。
| ずれの要因 | シミュレータの側(モデル) | 現実の側 | 測り方・対処の例(解説) |
|---|---|---|---|
| 摩擦 | 摩擦係数1つ(または摩擦円錐)で近似 | 表面の粗さ・汚れ・湿度・温度・接触力で変わる | 傾斜板で滑り出す角度を測る。範囲を測ってランダム化[参考資料14] |
| 接触の硬さ・減衰 | バネと減衰の少数のパラメータ | 材料の弾性率、損失、表面の状態 | 押し込み試験などで測る。刻みとの兼ね合い(第4章) |
| モーター・減速機 | アクチュエータモデル(力・速度・遅れの特性)[参考資料7] | 減速機のガタ・摩擦・温度での変化 | 実機の応答を測ってモデルの値を決める(システム同定) |
| センサー | 理想的な値、または雑音のモデル | 遅れ、ノイズ、校正のずれ | 実機の記録と比べる |
| 変形する物 | 剛体で近似、または簡易なモデル | 布・ケーブル・粉体・液体の複雑な変形 | 再現が難しい領域。評価は実機で |
表は本記事による整理(解説)で、各行の「測り方・対処」は一般的な例です。アクチュエータモデルを備えることは Isaac Lab の論文の記述、摩擦をランダム化することは OpenAI の論文の記述です。
摩擦の誤差が「つかむ力」に効く計算
単純な例で、摩擦係数の誤差の大きさを見ます。2本の指で物を挟んで持ち上げるとき、滑らないために必要な各指の力 N は、物の重さ mg を2本の指の摩擦力 2μN が支える条件から、N=mg÷(2μ) です(安全率を含まない式)。質量0.5 kgの物で、シミュレータの摩擦係数が0.5、実機が0.3だったとします。
- シミュレータ(μ=0.5):N=0.5×9.81÷(2×0.5)=約4.9 N
- 実機(μ=0.3):N=0.5×9.81÷(2×0.3)=約8.2 N(シミュレータの約1.67倍)
- つまり、シミュレータで「約5 Nで足りる」と学んだ方策は、摩擦係数が0.3の実機では、物を落とす可能性があります本稿の計算
本稿の計算。質量0.5 kg、重力加速度9.81 m/s²、摩擦係数0.5と0.3は説明用の想定で、実在の材料の値ではありません。実際の把持は、指の形、接触面の大きさ、動的な力も関わる単純化です。
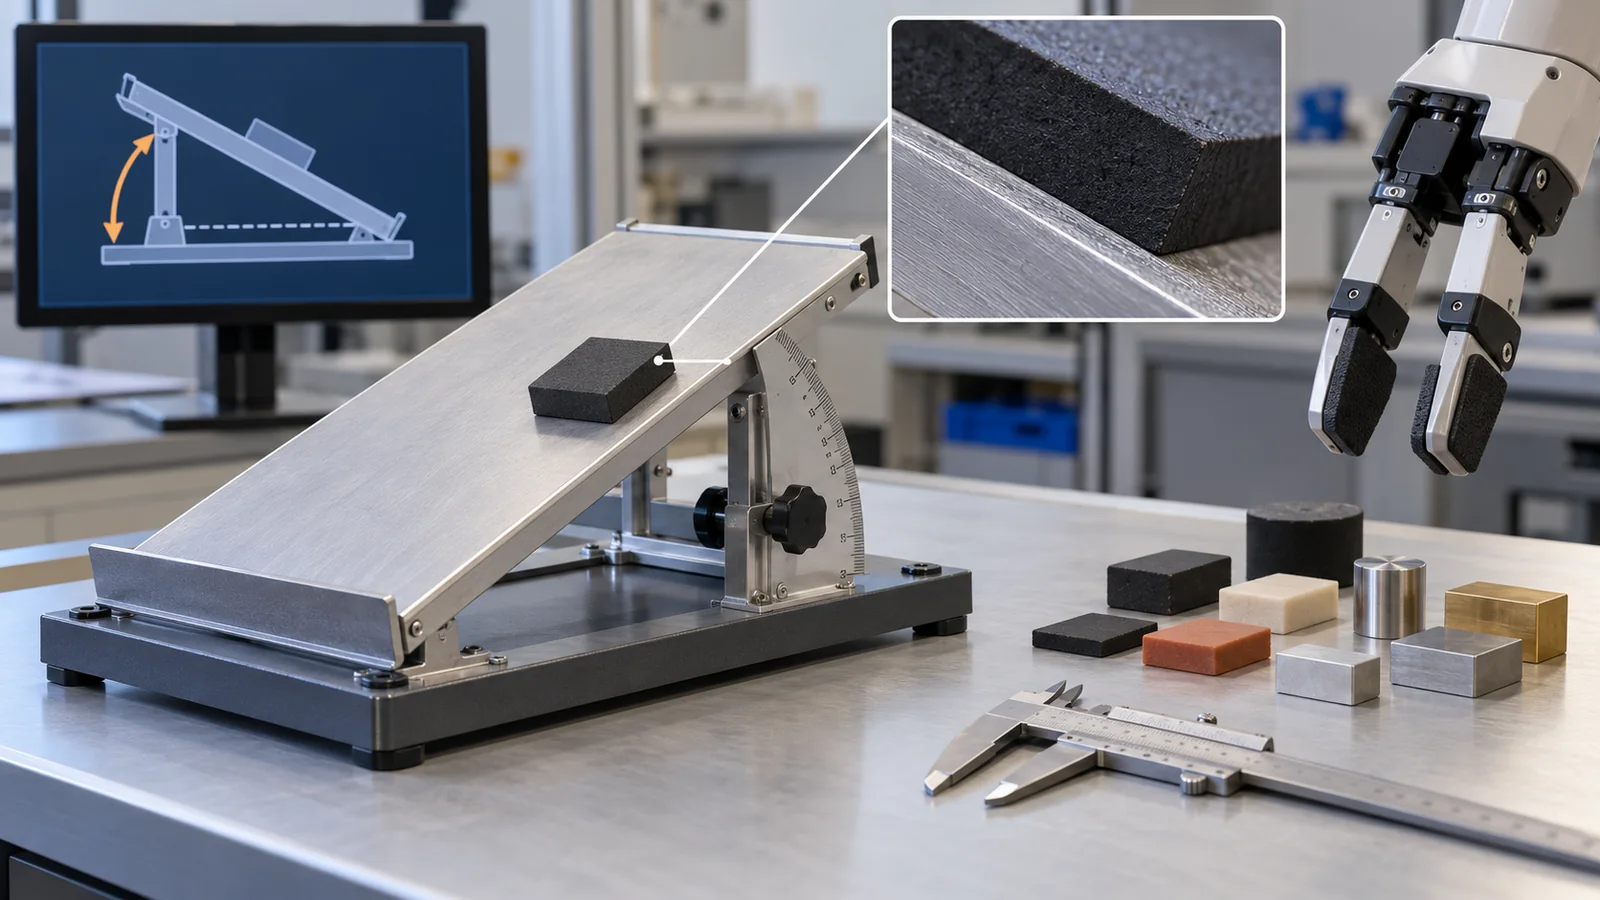
摩擦係数は、材料の種類だけでなく、表面の状態(粗さ、汚れ、油、湿度)と条件(荷重、速さ、温度)で変わります。カタログの値や、論文の値を、そのまま入れる前に、自分の指先と物体の組合せで測る価値があります。傾斜板で滑り出す角度を測れば、摩擦係数は tan θ(μ=tanθ)で簡単に見積もれます(0.5なら約26.6°、0.3なら約16.7°)本稿の計算。
さらに、1つの値ではなく、測定のばらつきの幅で与えると、ドメインランダム化の範囲の根拠になります[参考資料14]。実機のロールアウトを少数集めて、ランダム化の分布を直す方法も報告されています[参考資料15]事実。材料の知識がもっとも活きる場面の一つです。
評価でのずれ:シミュレーションの成績は、実機の成績の代わりにならない
SIMPLER は、実機の方策評価に対応するシミュレーション環境を作り、対にした評価で、方策の成績の間に強い相関があり、分布のずれへの感度のような挙動も反映されたと報告しています。これは特定のロボット設定での結果で、すべての設定で成り立つとは限りません[参考資料19]事実。sim2real の手法の全体像は、Zhao らのサーベイに整理されています[参考資料16]。
8. デジタルツインとは何か ― 意味と限界
「デジタルツイン」は、広く使われる言葉ですが、意味はまちまちです。Kritzinger らは、製造分野の文献を、統合の段階でデジタルモデル、デジタルシャドウ、デジタルツインに分け、用語の共通理解がないこと、最も進んだデジタルツインの段階の文献は少ないことを述べています[参考資料20]事実。米国科学・工学・医学アカデミーの報告は、デジタルツインを、計算モデルと実物の対応物を結び、双方向のデータの流れで更新されるものと説明しています[参考資料21]事実。
製造向けの国際規格
製造分野では、ISO 23247 シリーズが、デジタルツインの枠組みを定めています。ISO 23247-1:2021 は、製造のデジタルツイン枠組みの概要と一般原則(用語・要求事項)、ISO 23247-2:2021 は参照アーキテクチャ(ドメインとエンティティの視点の参照モデル、機能の視点)を扱います[参考資料22・23]事実。本文は有料のため確認しておらず、ロボットの学習用シミュレータに特化した規格ではありません。
限界:デジタルツインが「万能」でない理由
- モデルの範囲:ツインに入れた現象しか再現できません。摩擦や変形の簡略化が、判断の誤りにつながります(第3・7章)
- データの質と更新:実物の状態を表すセンサーのデータが、遅れる、ずれる、欠けると、ツインは実物から離れます(本記事による解説)
- 実物の劣化:摩耗、汚れ、経年で、実物が変わります。ツインの値も更新し続ける必要があります(本記事による一般的な見立て)
- 言葉の使われ方:「デジタルツイン」と呼ばれていても、実際は人が作ったモデルや、一方向のシャドウである場合があります。データが双方向に流れているか、予測や判断が運用に返っているかを確認します
正しくは:ツインの精度は、入れた物性値とセンサーのデータの質で決まります。実物の状態が、ツインの想定を外れると、結果がずれます。重要な判断では、実物での確認や、ツインの予測と実測の差の監視が必要です。ツインは「実物の代わり」ではなく、「実物と対にして使う道具」です(本記事による解説)。
9. 限界と、確認できなかったこと/まとめ
(1) シミュレータの比較
各シミュレータの速さ・精度は、開発元・著者の記述で、同じ条件の比較ではありません。独立した第三者による比較は確認していません。「最速」「高忠実度」といった言葉は開発元の主張として扱い、優劣は論じていません。
(2) 想定値の計算
第4章・第7章の数字は、本稿が置いた想定(質量、バネ定数、摩擦係数)による算術で、実在の材料・機器・シミュレータの値ではありません。安定の条件 ω×dt<2 は、単純なバネの半陰的オイラー法の条件で、実際のエンジンの安定条件はこれより複雑です。
(3) 規格の本文
ISO 23247 の本文は有料のため確認していません。ロボットのシミュレータの忠実度を定める国際規格は、確認できませんでした。
(4) Kritzinger らの論文の本文
出版社のページは自動取得が拒否されたため、書誌と Abstract の範囲で引用しています。3つの段階の詳しい定義は、本稿では本文を確認していません。
(5) 取り上げなかった内容
材料分野のマルチスケールシミュレーションは「マテリアルインフォマティクス」編で、学習の側の詳細は「模倣学習と強化学習」編で扱います。市場規模や価格は扱いません。
- シミュレータは、物理の式を時間刻みごとに解く「実機の写し」です。刻みと積分の方法で結果が変わり、硬い接触ほど細かい刻みが要ります事実本稿の計算
- 実機との差は、摩擦・剛性などの物性値を測ることで縮められます。摩擦係数0.5と0.3の差で、必要なつかむ力が約1.67倍違う例を計算しました本稿の計算
- デジタルツインは、実物と双方向にデータをやりとりして更新されるものとされますが、言葉の共通理解はなく、シミュレータや一方向のシャドウと区別して読みます事実
10. 評価・標準の読み方
シミュレータの「ものさし」は、実機との対応の度合い(相関や、成績の差)で測るのが基本です。速さ(毎秒のステップ数)、安定性(発散しないか)、再現性(同じ結果が出るか)も重要です。デジタルツインは、製造向けの枠組みの規格があります(確認日 2026年10月25日)。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針(ISO など) | 読み方の注意 |
|---|---|---|---|
| シミュレーションと実機の対応 | SIMPLER(対にした評価で強い相関。特定のロボット設定)[参考資料19]事実 | ロボットのシミュレータの忠実度を定める国際規格は確認できなかった | 他のロボット・課題への一般化は保証されない |
| 計算の速さ | 各開発元の記述(Isaac Gym:2〜3桁の高速化[参考資料8]、ManiSkill3:最大3万FPS超[参考資料12])事実 | 確認できなかった | 課題・計算機・設定が違う。開発元の主張 |
| 計算の安定性(刻みと積分法) | 本稿の計算(ω×dt<2)。MuJoCo の公式資料(既定0.002秒)[参考資料3]本稿の計算事実 | 確認できなかった | エンジン・モデルごとに安定の条件が違う |
| 合成データの効果 | MimicGen(約200→5万超の実演)[参考資料17]、RoboCasa(合成データ量との傾向)[参考資料18]事実 | 確認できなかった | 現実のデータとの混合比、評価の課題で結果が変わる |
| 製造のデジタルツイン | —(ベンチマークではなく枠組み) | ISO 23247-1:2021(概要と一般原則)、ISO 23247-2:2021(参照アーキテクチャ)[参考資料22・23]事実 | 製造向けの枠組み。ロボット学習のシミュレータに特化したものではない。本文は有料 |
表の整理は本稿の計算(整理)。ISO の番号・題名・発行年月・段階は ISO の公式ページで確認(確認日 2026年10月25日)。規格本文は有料のため、題名・適用範囲の記載にとどめています。
読み方の注意(素材技術者向け)
- シミュレーションの結果は、入れた値の正しさに従う:摩擦・剛性・減衰を測った値か、仮の値かを確認してください。測定の条件(荷重、表面状態、温度)も同じにしてください
- 開発元の速度・精度は、開発元の主張:課題と計算機が違うので、数字を並べて優劣をつけないでください
- 標準は「要求」か「枠組み」か:ISO 23247 は製造のデジタルツインの枠組みで、ロボットの学習用シミュレータの忠実度を保証するものではありません
- 「デジタルツイン」の言葉に注意:双方向のデータの流れと、予測・判断が運用に返っているかを確認してください
11. 用語集
- シミュレータ
- 物理法則などを計算して、ロボットや環境の動きを計算機の中で再現するソフト。
- 物理エンジン
- シミュレータの中で、力・接触・運動の計算を担う部分。
- 時間刻み(タイムステップ)
- 1回の計算で進める時間の長さ。
- 数値積分
- 運動の式を、時間刻みごとに少しずつ解いて先へ進める方法。
- 半陰的オイラー法
- 速度を先に更新してから位置を更新する、よく使われる積分法。
- 剛体
- 変形しないとみなす物体。
- 接触
- 物体どうしが触れて、力をやりとりすること。
- ソフトコンタクト
- 接触を、わずかなめり込みを許す「やわらかい」ものとして扱うモデル。
- 摩擦円錐
- 滑らずに伝えられる接触力の範囲を、円錐で表したもの。
- 剛性(バネ定数)
- 変形しにくさ。N/mで表す。
- システム同定
- 実機の応答を測って、モデルの値(質量・摩擦など)を決めること。
- ドメインランダム化
- シミュレータの見た目や物理量をばらつかせて学習し、ずれに強くする方法。
- sim2real/リアリティギャップ
- シミュレーションで学んだものを実機に移すこと/両者のずれ。
- 並列シミュレーション
- 多数の環境を同時に(GPUなどで)計算して、学習データを速く集めること。
- 合成データ
- 計算機で作った学習用のデータ。
- アクチュエータモデル
- モーターや減速機の力・速さ・遅れの特性を、シミュレータに入れたもの。
- URDF/MJCF/USD
- ロボットや場面を記述するファイル形式(それぞれ ROS、MuJoCo、OpenUSD で使われる)。
- デジタルモデル
- 人が値を入れて作った、実物のデジタルの写し。実機との自動のデータのやりとりはない。
- デジタルシャドウ
- 実機のデータが自動で流れ込み、更新されるデジタルの写し(一方向)。
- デジタルツイン
- 実物と双方向にデータをやりとりし、更新・予測・判断に使う、デジタルの対応物。
12. 参考資料(一次情報)
- Todorov E., Erez T., Tassa Y. “MuJoCo: A physics engine for model-based control”, IEEE/RSJ IROS 2012, 5026–5033, DOI 10.1109/IROS.2012.6386109 — doi.org/10.1109/IROS.2012.6386109
- Google DeepMind MuJoCo documentation, “Computation” (soft contact model, constraint solver)。確認日 2026年10月25日 — mujoco.readthedocs.io (computation)
- Google DeepMind MuJoCo documentation, “XML Reference” (option: timestep, integrator)。確認日 2026年10月25日。公式ドキュメントの原稿(GitHub)で値を確認 — mujoco.readthedocs.io (XML reference)
- Google DeepMind GitHub repository “google-deepmind/mujoco” (Apache License 2.0)。GitHub の公開APIでライセンスを確認(2026年10月25日) — github.com/google-deepmind/mujoco
- Zakka K. ほか “MuJoCo Playground”, arXiv:2502.08844 (2025) — arxiv.org/abs/2502.08844
- NVIDIA Isaac Sim documentation (overview)。確認日 2026年10月25日 — docs.isaacsim.omniverse.nvidia.com
- NVIDIA ほか “Isaac Lab: A GPU-Accelerated Simulation Framework for Multi-Modal Robot Learning”, arXiv:2511.04831 (2025) — arxiv.org/abs/2511.04831
- Makoviychuk V. ほか “Isaac Gym: High Performance GPU-Based Physics Simulation For Robot Learning”, arXiv:2108.10470 (2021) — arxiv.org/abs/2108.10470
- Rudin N. ほか “Learning to Walk in Minutes Using Massively Parallel Deep Reinforcement Learning”, arXiv:2109.11978 (2021) — arxiv.org/abs/2109.11978
- Koenig N., Howard A. “Design and use paradigms for Gazebo, an open-source multi-robot simulator”, IEEE/RSJ IROS 2004, 2149–2154, DOI 10.1109/IROS.2004.1389727 — doi.org/10.1109/IROS.2004.1389727
- Gazebo / Open Robotics GitHub repository “gazebosim/gz-sim” (Apache License 2.0)。GitHub の公開APIでライセンスを確認(2026年10月25日) — github.com/gazebosim/gz-sim
- Tao S. ほか “ManiSkill3: GPU Parallelized Robotics Simulation and Rendering for Generalizable Embodied AI”, arXiv:2410.00425 (2024) — arxiv.org/abs/2410.00425
- Tobin J. ほか “Domain Randomization for Transferring Deep Neural Networks from Simulation to the Real World”, arXiv:1703.06907 (2017) — arxiv.org/abs/1703.06907
- OpenAI ほか “Learning Dexterous In-Hand Manipulation”, arXiv:1808.00177 (2018) — arxiv.org/abs/1808.00177
- Chebotar Y. ほか “Closing the Sim-to-Real Loop: Adapting Simulation Randomization with Real World Experience”, arXiv:1810.05687 (2018) — arxiv.org/abs/1810.05687
- Zhao W., Queralta J. P., Westerlund T. “Sim-to-Real Transfer in Deep Reinforcement Learning for Robotics: a Survey”, arXiv:2009.13303 (2020) — arxiv.org/abs/2009.13303
- Mandlekar A. ほか “MimicGen: A Data Generation System for Scalable Robot Learning using Human Demonstrations”, arXiv:2310.17596 (2023) — arxiv.org/abs/2310.17596
- Nasiriany S. ほか “RoboCasa: Large-Scale Simulation of Everyday Tasks for Generalist Robots”, arXiv:2406.02523 (2024) — arxiv.org/abs/2406.02523
- Li X. ほか “Evaluating Real-World Robot Manipulation Policies in Simulation” (SIMPLER), arXiv:2405.05941 (2024) — arxiv.org/abs/2405.05941
- Kritzinger W. ほか “Digital Twin in manufacturing: A categorical literature review and classification”, IFAC-PapersOnLine 51(11), 1016–1022 (2018), DOI 10.1016/j.ifacol.2018.08.474。書誌とAbstract(Semantic Scholar 経由)を確認。出版社のページは自動取得が拒否された — doi.org/10.1016/j.ifacol.2018.08.474
- National Academies of Sciences, Engineering, and Medicine “Foundational Research Gaps and Future Directions for Digital Twins” (2024), DOI 10.17226/26894。確認日 2026年10月25日 — nationalacademies.org/publications/26894
- ISO ISO 23247-1:2021 “Automation systems and integration — Digital twin framework for manufacturing — Part 1: Overview and general principles” (Edition 1, October 2021)。確認日 2026年10月25日 — iso.org/standard/75066.html
- ISO ISO 23247-2:2021 “Automation systems and integration — Digital twin framework for manufacturing — Part 2: Reference architecture” (Edition 1, October 2021)。確認日 2026年10月25日 — iso.org/standard/78743.html
13. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| MuJoCoが「Multi-Joint dynamics with Contact」の略で、ロボティクス・生体力学・機械学習などのための汎用の物理エンジンであること。2021年10月にGoogle DeepMindが取得し、2022年5月にオープンソース化されたこと。ライセンスがApache-2.0であること | MuJoCoの公式ドキュメント(概要)、GitHub の公開API、Todorov らの論文(題名) 出典1 https://doi.org/10.1109/IROS.2012.6386109 出典4 https://github.com/google-deepmind/mujoco | 事実 |
| MuJoCoの時間刻みの既定値が0.002秒で、速さと精度の兼ね合いを決める最も重要な値であること。既定の積分法が半陰的オイラー法であること(RK4、陰的などの選択肢がある) | MuJoCoの公式ドキュメント(XML Reference の option) 出典3 https://mujoco.readthedocs.io/en/stable/XMLreference.html | 事実 |
| MuJoCoが接触を、わずかなめり込みを許すソフトコンタクトのモデルで扱うこと。すべての物理的な材料が多少変形すること、ロボットの接触する部分は柔らかく設計されることが多いという説明。摩擦円錐の既定がピラミッド型であること。拘束力を凸最適化問題の解として定めること | MuJoCoの公式ドキュメント(Computation、Modeling) 出典2 https://mujoco.readthedocs.io/en/stable/computation/index.html | 事実 |
| Isaac Simの公式ドキュメント:URDF・MJCF・USDなどの取り込み、PhysX または Newton でのシミュレーション、合成データ生成(Replicator)、ROS 2、USD中心、Apache 2.0 | NVIDIAの公式ドキュメント 出典6 https://docs.isaacsim.omniverse.nvidia.com/latest/index.html | 事実 |
| Isaac Lab:GPU並列の物理、写実的な描画、アクチュエータモデル、センサーのシミュレーション、データ収集、ドメインランダム化のツールを統合した枠組み。Isaac Gym:物理と方策学習をGPU上で行い、従来のCPUシミュレータ比で2〜3桁の高速化。Rudin ら:平坦な地形4分未満、不整地20分 | NVIDIA ほかの論文(要旨)、Makoviychuk らの論文、Rudin らの論文 出典7 https://arxiv.org/abs/2511.04831 出典8 https://arxiv.org/abs/2108.10470 出典9 https://arxiv.org/abs/2109.11978 | 事実 |
| MuJoCo Playground:MJX上のオープンソースの枠組みで、1枚のGPUで数分で方策を学べること、四脚・ヒューマノイド・ハンド・アームでゼロショットのsim2realを行えると記述。ManiSkill3:GPU並列のシミュレーションと描画で、他のプラットフォームより10〜1000倍速く、最大3万FPS超と開発者が記述 | Zakka らの論文、Tao らの論文(要旨。開発者の記述) 出典5 https://arxiv.org/abs/2502.08844 出典12 https://arxiv.org/abs/2410.00425 | 事実 |
| Gazeboがオープンソースのマルチロボットシミュレータとして論文で提案されたこと、現行リポジトリ(gz-sim)がApache-2.0であること | Koenig と Howard の論文(題名)、GitHub の公開API 出典10 https://doi.org/10.1109/IROS.2004.1389727 出典11 https://github.com/gazebosim/gz-sim | 事実 |
| ドメインランダム化(Tobin ら)、摩擦係数などをランダム化したShadow Handの学習(OpenAI)、実機のロールアウトでランダム化の分布を直す方法(Chebotar ら)、sim2realの手法の概観(Zhao らのサーベイ) | 各論文の要旨 出典13 https://arxiv.org/abs/1703.06907 出典14 https://arxiv.org/abs/1808.00177 出典15 https://arxiv.org/abs/1810.05687 出典16 https://arxiv.org/abs/2009.13303 | 事実 |
| MimicGen:約200の人の実演から、18課題で5万超の実演を自動で合成したこと。RoboCasa:キッチン環境を中心とした大規模シミュレーションで、合成データの量に応じた改善の傾向があるとの報告。SIMPLER:実機の方策評価に対応するシミュレーション環境で、特定のロボット設定で実機との強い相関 | Mandlekar ら、Nasiriany ら、Li らの論文(要旨) 出典17 https://arxiv.org/abs/2310.17596 出典18 https://arxiv.org/abs/2406.02523 出典19 https://arxiv.org/abs/2405.05941 | 事実 |
| デジタルツインの分類:Kritzinger らは統合の段階でデジタルモデル・デジタルシャドウ・デジタルツインを区別し、用語の共通理解がなく、デジタルツイン段階の文献は少ないとした。米国科学・工学・医学アカデミーの報告:計算モデルと実物の対応物を結び、双方向のデータの流れで更新される | Kritzinger らの論文(Abstract)、Academies の報告(出版ページ) 出典20 https://doi.org/10.1016/j.ifacol.2018.08.474 出典21 https://www.nationalacademies.org/publications/26894 | 事実 |
| ISO 23247-1:2021(製造のデジタルツイン枠組み、概要と一般原則)と ISO 23247-2:2021(参照アーキテクチャ)の番号・題名・発行(2021年10月)・適用範囲 | ISOの公式ページ 出典22 https://www.iso.org/standard/75066.html 出典23 https://www.iso.org/standard/78743.html | 事実 |
| 図4の時間刻み・積分法とエネルギーの曲線、図5の時間刻みの上限(2√(m/k):4.5 ms、1.4 ms など)、図6のつかむ力(mg÷2μ:4.9 N、8.2 N)と1.67倍、MimicGenの250倍(5万÷200) | 本稿の計算(Python・NumPy。質量0.5 kg、バネ定数10⁵ N/m などは想定値。半陰的オイラー法の安定条件 ω dt<2)。実在の材料・機器の値ではない | 本稿の計算 |
| 「シミュレータは実機の写しで、写し方を測って直し続ける」「摩擦や剛性の値は測らなければ入らない」「デジタルツイン=シミュレータではない」「合成データだけに頼らない」という読み取り | 公表内容にもとづく本記事の整理・解説。各機関が表明した見解ではない | 解説 |
| ロボットシミュレータの忠実度を定める国際規格、ロボット分野のデジタルツインに特化した規格、各シミュレータの優劣・速度の独立した比較、実機の摩擦などの測定値 | 本稿の調査範囲では一次情報で確認できなかったため記載していない(解説) | 解説 |
| 図1・図7がImageGen生成の概念画像であること、図2・図3・図8が説明のための概念図、図4・図5・図6が本稿の計算を含む作図であること | 本記事による注記 | 解説 |
最終更新:2026年10月25日/出典は一次情報(arXiv の論文、公式ドキュメント、GitHub の公開情報、ISO の公式ページ、米国科学・工学・医学アカデミーの報告)に限定しています。ISO の規格本文と、Kritzinger らの論文の本文は確認できていません。 数値例は本稿が置いた想定値による計算で、実在の材料・機器・シミュレータの性能ではありません。 ロボットのシミュレータの忠実度を定める国際規格、各シミュレータの独立した比較、実機の摩擦などの測定値については、確認できなかったため記載していません。 図1と図7はImageGen生成の概念画像で、その他の図は説明用の概念図または本稿の計算を含む作図です。