TECHNOLOGY EXPLAINER
自動運転とAI
― 「何を走れるか」と「どう示すか」を、段階・日付・条件をそろえて読む
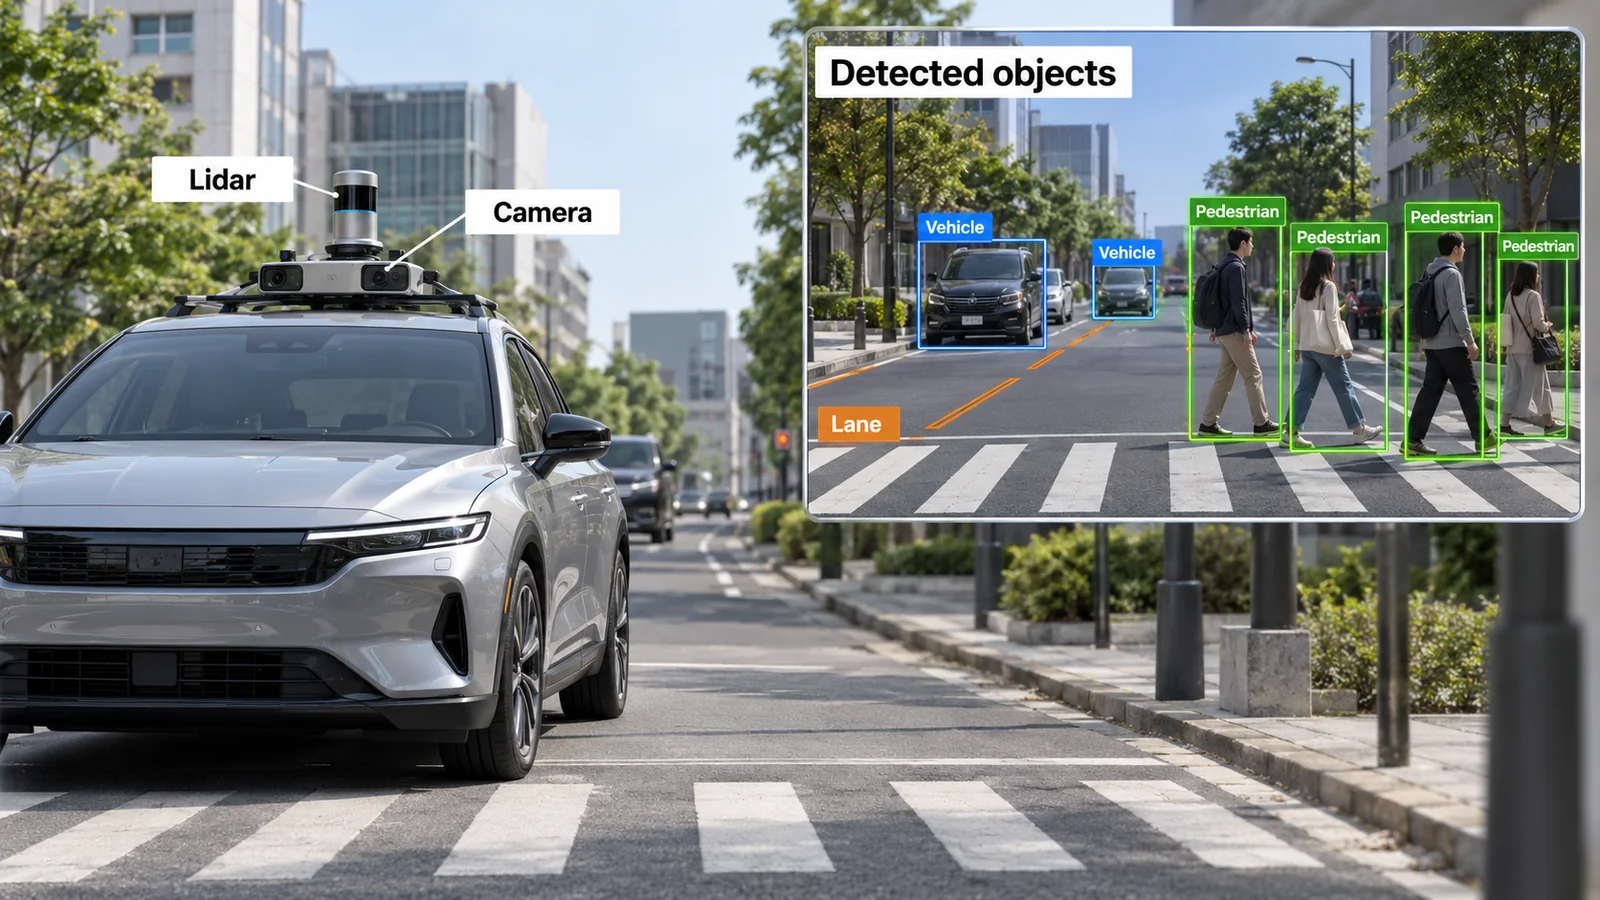
自動運転は、知覚・予測・計画をAIが担い、その安全性を規格・規制・実走データで確かめる分野です。段階(SAEレベル)、走れる範囲(運用領域、ODD)、規制の成立・施行の日付、評価の方法(ログの再生か、シミュレーションか、実走か)が混ざると、「自動運転が実現した」「安全だ」という言葉の意味が人によって変わります。この記事では、SAE・ISO・UNECE(国連)・EU・日本・米国の公式資料と、評価用データセットの論文を使って、これらを整理します。個別の事故の原因を推測で断定せず、特定の企業を推奨も非難もしません。
- 自動運転とAIとは(3行でつかむ)
- 段階(SAE)と運用領域(ODD)― 2026年9月の改訂
- 知覚・予測・計画 ― 分割型とエンドツーエンド
- 評価の階層 ― ログ再生、非反応シミュレーション、閉ループ、実走
- 安全の考え方 ― 機能安全、SOTIF、AIの安全、ADSの安全、シナリオ評価
- 規制の段階と日付 ― 成立・施行・見込みを分ける
- 実走データと「何マイルで示せるか」
- 限界と、確認できなかったこと
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出した値
未確定/将来=計画・予定・提案であり、実績や確定が確認できていない事項
このほか、読み取りや整理は「解説」として区別しています。推測は太字で示します。
ここに出てくる安全性や性能の数字は、運用者や研究者が、特定の地域・期間・車両・条件で報告した値です。運用者自身が書いた報告は、独立した検証とは区別します。規制は「提案・採択(合意)・施行(適用開始)」の段階と日付を区別し、見込みの日付は「未確定/将来」とします。個別の事故の原因は、公的な調査報告なしに推測で書きません。特定の企業・製品を推奨も非難もしません。本稿の計算は、単純な統計の目安で、安全性の証明ではありません。法的助言・設計や運用の助言ではありません。
1. 自動運転とAIとは(3行でつかむ)
- 段階と走れる範囲は別のもの:SAE J3016 は運転自動化を0〜5の段階で定義し、2026年9月20日に改訂版 J3016_202609 が「現行」になりました。段階の簡単な呼び名は変わりましたが、ページ自身が「これらは定義ではない」と断っています事実[参考資料1]。走れる条件(ODD)は、段階とは別に決まります
- 規制は段階と日付で読む:国連の WP.29 は2026年6月23〜26日に、レベル3・4を含む自動運転システムの国際基準に合意し、日本の国土交通省は発効を2027年1月頃と見込んでいます(見込み)事実[参考資料7]。EU は2022年から限定的な用途の型式認可の規則を持ち事実[参考資料9]、日本は2023年4月にレベル4の許可制度が施行されました事実[参考資料10]
- 安全は「走った距離」だけでは示せません:米国の2024年の死亡率は1億マイルあたり1.19事実[参考資料12]。本稿の計算では、死亡事故ゼロのまま、その水準以下だと95%の信頼で言うだけでも約252百万マイルが必要です(第7章)本稿の計算。RAND は2016年に、走行距離だけで安全を示すのは難しく、別の方法が要ると述べています事実[参考資料13]
「自動運転」という言葉は、段階(SAE)、走れる条件(ODD)、規制の段階(成立か施行か)、評価の方法(ログ・シミュレーション・実走)のどれを指すかを書いて初めて、比べられます。同じ「安全」という言葉でも、ログの再生で測った計画の誤差と、実走の事故率は別の量です。
2. 段階(SAE)と運用領域(ODD)― 2026年9月の改訂
SAE J3016 は、運転自動化システムを、動的運転タスク(DDT:操舵・加減速・周囲の監視など車を運転するための実時間の機能)をどこまで担うかで、レベル0〜5に分けます。SAE のページは、現行の J3016_202609(2026年9月20日改訂)で、簡単な呼び名を次のように改めたと示しています。レベル0「運転自動化なし」、レベル1「操舵または速度の運転者支援。運転者の継続的な監視が必要」、レベル2「操舵と速度の運転者支援。運転者の継続的な監視が必要」、レベル3「定められた条件での自動運転。警報や明らかな車両の不具合のあとは人間の運転が必要」、レベル4「定められた条件での自動運転。リスクを下げるために人間の運転は不要」、レベル5「人間が運転できるすべての条件での自動運転」。ページは、これらの呼び名は「定義ではない」と断り、定義は規格の第4・5節にあると述べています事実[参考資料1](日本語は本稿の意訳)。2021年4月版(J3016_202104)は「歴史的(HISTORICAL)」に区分されています事実[参考資料1]。
ODD(運用領域)は、その自動運転システムが作動するよう設計された条件の範囲です。EU の実施規則 2022/1426 は、自動運転システム(ADS)を「特定の運用領域(ODD)で、動的運転タスクの全体を持続的に実行できる、ハードウェアとソフトウェアの全体」と定義し、「ADS 機能」を「ODD 内の特定の用途のために設計されたもの」と定義しています事実[参考資料9]。ISO 34502:2022 のシナリオに基づく安全評価の枠組みは、限定された高速道路(limited access highways)に適用される、と範囲を明記しています事実[参考資料6]。ODD の具体的な中身(道路の種類、速度、天候、時間帯、地理的範囲)は、システムごとに異なります(本稿の解説)。
3. 知覚・予測・計画 ― 分割型とエンドツーエンド
従来の構成は、知覚(物体の検出・追跡)、予測(他の車や歩行者の動き)、計画(自分の経路)、制御を順に並べた分割型です。UniAD(Hu ら、2022)は、知覚・予測・計画のタスクを、計画という最終目標に向けて1つのネットワークにまとめる枠組みを提案し、nuScenes のベンチマークで従来を上回ったと報告しています(著者の報告)事実[参考資料21]。EMMA(Hwang ら、Waymo、2024)は、マルチモーダルな大規模言語モデルを土台に、カメラ画像から計画の軌道、物体、道路のグラフを直接出力し、nuScenes の動作計画で最先端の性能、Waymo Open Motion Dataset で競合する結果を得たと報告しています(著者の報告)事実[参考資料22]。Chen らの総説は、エンドツーエンドの自動運転の課題と今後を整理しています事実[参考資料24]。
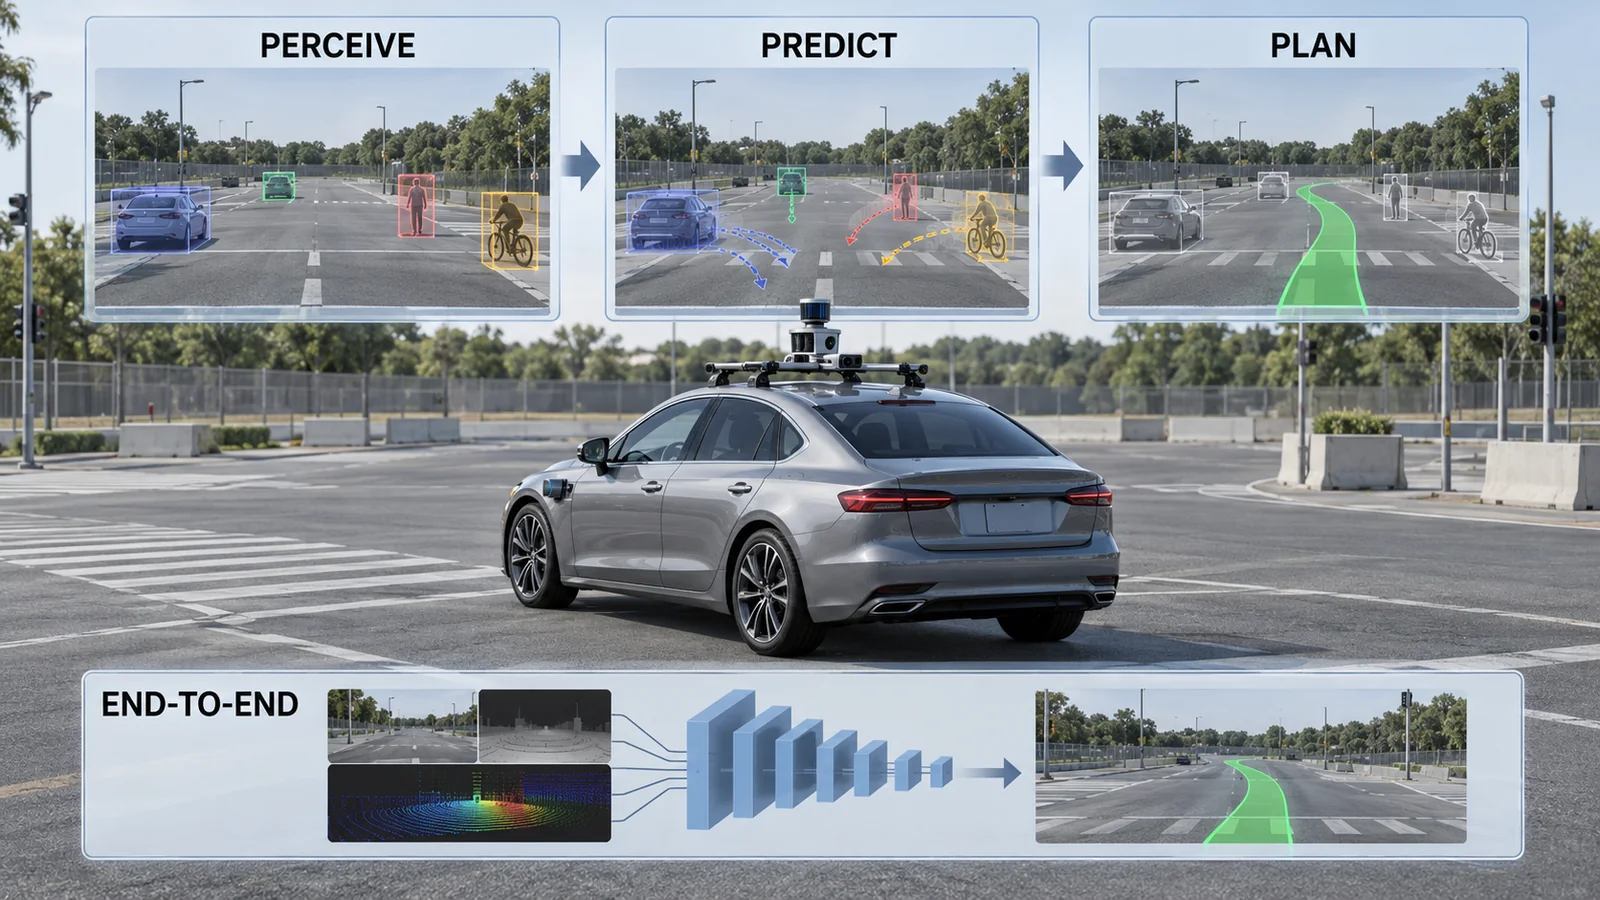
元のSVG模式図・数値・出典注記を見る
Li らは、nuScenes のログ再生(オープンループ)で、エンドツーエンド手法が、自車の速度などの状態(ego status)に頼って将来の経路を計画し、知覚の情報を十分に使っていない傾向があると分析しました。さらに、現在の指標は計画の質を十分に評価せず、既存のベンチマークから偏った結論が出うると述べ、「最先端の追求が説得力のある一般的な結論につながるかに注意すべき」と提言しています事実[参考資料23]。つまり、ログ再生の数字が良くても、閉ループ(自車の行動が次の状況を変える)の運転の良さを示すとは限りません(著者の分析)。
4. 評価の階層 ― ログ再生、非反応シミュレーション、閉ループ、実走
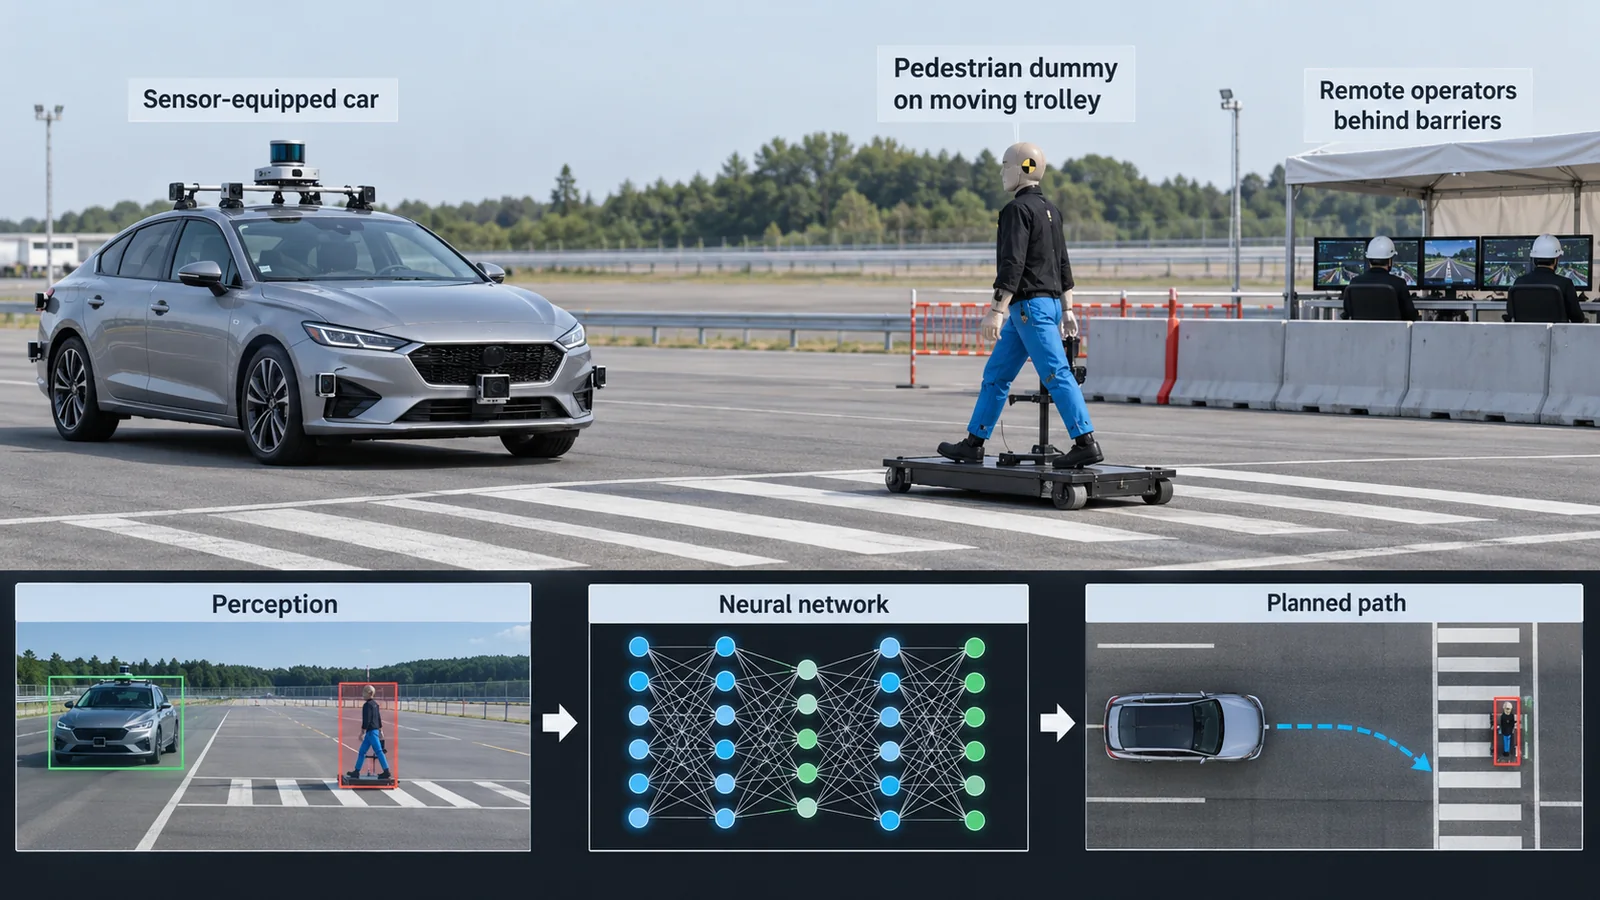
自動運転のAIの評価は、現実さと費用のトレードオフで、いくつかの階層に分かれます。NAVSIM の論文は、実データでのオープンループ評価は簡単だが閉ループの性能を反映しない、シミュレーションでの閉ループ評価は計算が重く、現実との差(ドメインギャップ)が大きいと整理し、両者の中間として、大規模な実データと「非反応型」のシミュレーター(評価される方策と環境が互いに影響しない)を組み合わせる方法を提案しています事実[参考資料18]。Bench2Drive は、エンドツーエンド手法の多くがオープンループのログ再生でL2誤差と衝突率を指標にして評価されており、閉ループでは固定ルートの運転スコアが分散の大きい指標である、という課題から、多能力の閉ループのベンチマークを提案しています事実[参考資料19]。
| データセット・ベンチマーク | 内容(論文の記載) | 読むときの注意 |
|---|---|---|
| nuScenes(Caesar ら、2019) | カメラ6・レーダー5・LiDAR 1 の全周センサー、1,000シーン(各20秒)、23クラス・8属性の3Dボックス。3D検出と追跡の指標を定義[15] | 撮影地域(Boston・Singapore)とセンサー構成が限られる。ログ再生の計画評価には、第3章の注意[23] |
| Waymo Open Dataset(Sun ら、2019) | 1,150シーン(各20秒)、同期・校正されたLiDARとカメラ、2D・3Dボックス。都市と郊外の複数地域[16] | 論文は「提案した多様性指標で、最大のカメラ+LiDARデータセットの15倍多様」と述べる(著者の主張) |
| nuPlan(Caesar ら、2021) | 1,500時間の人間の運転データ(Boston・Pittsburgh・Las Vegas・Singapore)、閉ループの軽量シミュレーター、計画向けの指標[17] | 論文は「閉ループのMLベースの計画ベンチマークとして世界初」と述べる(著者の主張) |
| CARLA(Dosovitskiy ら、2017) | 都市運転のオープンソース・シミュレーター[20] | 現実とのドメインギャップがある(NAVSIM 論文の指摘[18]) |
| Bench2Drive(Jia ら、2024) | エンドツーエンド手法の多能力の閉ループのベンチマーク[19] | 著者はこれを「初」と述べる。固定ルートの運転スコアの分散が大きいという課題への対応 |
| NAVSIM(Dauner ら、2024) | 実データと非反応型シミュレーターで、進捗や衝突までの時間などの指標を計算[18] | 非反応型のため、他の車が自車に反応する状況は評価できない(論文の記述) |
すべて事実(各論文の記載の整理。「初」「最大」などは著者の主張)。
5. 安全の考え方 ― 機能安全、SOTIF、AIの安全、ADSの安全、シナリオ評価
自動運転の安全は、ISO/TC 22(道路車両)の規格群で、複数の観点から扱われます。以下は、ISO のページで題名・版・状態を確認できたものです(確認日 2026年10月15日)。本文は有料で、要旨の範囲で記載します。
| 規格 | 扱うもの(ISO のページの要旨) | 版・状態(ISO のページ) |
|---|---|---|
| ISO 26262-1:2018 | 機能安全。量産の路上車両の電気・電子(E/E)システムを含む、安全関連システムに適用される(用語編)[2] | 第2版、2018年12月発行。「改訂中(90.92)」で、次の版 ISO/DIS 26262-1 が開発中 |
| ISO 21448:2022(SOTIF) | 意図した機能の安全性(SOTIF)。機能の不十分さ(仕様の不十分さ、E/E要素の性能の不十分さ)による危険に起因する、許容できないリスクがないこと。複雑なセンサーと処理から状況認識を得る機能が対象[3] | 第1版、2022年6月発行。「改訂中(90.92)」。旧版 ISO/PAS 21448:2019 は撤回 |
| ISO/PAS 8800:2024 | 道路車両の安全とAI。AI技術を使うE/Eシステムを持つ安全関連システムが対象で、AI要素の「出力の不十分さ、系統的な誤り、ランダムなハードウェア誤り」による車両レベルの安全上の望ましくない挙動のリスクを扱う[4] | 2024年12月発行。PAS(公開仕様)で、国際規格(IS)ではない |
| ISO/TS 5083:2025 | 自動運転システム(ADS)の安全:設計、検証・妥当性確認。レベル3・4のADS機能の安全の達成と実証の指針で、サイバーセキュリティの考慮にも触れる[5] | 第1版、2025年4月発行。「改訂中(90.92)」で、後継として ISO/WD TS 5083 が開発中。ISO/TR 4804:2020 を置き換え |
| ISO 34502:2022 | ADS のシナリオに基づく安全評価の枠組み。開発中に適用する評価の手順。限定された高速道路に適用。誤用・ヒューマンマシンインターフェース・サイバーは扱わない[6] | 第1版、2022年11月発行。ISO/TC 22/SC 33 |
すべて事実(ISO のページの要旨・版・状態の整理。本文は未確認で、要求事項を推測していません)。
ISO/PAS 8800 の要旨は、AI要素の出力の不十分さや系統的な誤りと並べて、ランダムなハードウェア誤りによる車両レベルの安全上のリスクを扱うと述べています事実[参考資料4]。ハードウェア誤りの背後には、半導体のメモリや演算回路の信頼性、パッケージの熱・応力、材料の経年変化といった、素材・プロセスの領域の問題があります(本記事による解説で、PAS 8800 が特定の材料を論じているわけではありません)。
AIの推論を車内の計算機で動かすことの熱・電力・メモリの制約は、本シリーズ「エッジAIとオンデバイスAI」編と同じ構図で、LiDAR などのセンサーは「LiDAR」編で扱っています。本稿は、それらの上にある安全の論証と評価の枠組みを担います(本記事の位置づけ)。
6. 規制の段階と日付 ― 成立・施行・見込みを分ける
規制は、「提案」「採択(合意)」「施行(適用開始)」の段階が別で、国ごとにも異なります。公式資料で確認できたものを、段階と日付で整理します(確認日 2026年10月15日)。
| 地域・機関 | 内容(公式資料の記載) | 段階と日付 |
|---|---|---|
| 国連 WP.29(国土交通省の発表) | 2020年:乗用車の自動運転システムの初の国際基準に合意(渋滞時など60 km/h以下、車線維持に限定)[8] | 採択(合意):2020年6月25日の国交省の発表 |
| 国連 WP.29(国土交通省の発表) | 2026年6月23〜26日:レベル3・4を含む自動運転システムの国際基準に合意。交通ルールの遵守、衝突回避、不具合時の安全な停止などの車両安全に加え、製造事業者の組織体制と、走行車のモニタリングによる不具合の特定・改善を要件とする[7] | 採択(合意):2026年6月26日の国交省の発表。発効は2027年1月頃の未確定/将来(見込み) |
| EU | 実施規則(EU)2022/1426:完全自動運転車(M・N 区分)のADSの型式認可。用途は、定められた区域内、決まった起点・終点の経路(hub-to-hub)、駐車場内の自動バレーパーキング[9] | 採択:2022年8月5日。官報公表 2022年8月26日。施行は公表後20日目 |
| 日本 | 道路交通法の改正で、SAEレベル4に相当する、運転者がいない状態での自動運転(特定自動運行)の許可制度(都道府県公安委員会の許可)が創設された(警察庁)[10] | 施行:2023年4月(警察庁のページの記載) |
| 米国(NHTSA) | Standing General Order:ADS と SAE レベル2のADASが関わる一定の衝突の報告を、指定された製造事業者・運用者に義務づける。ADS は、衝突の30秒以内に ADS が使われ、一定の物損または負傷があれば報告[11] | 施行:2021年に発出し、2021・2023・2025年に改正(NHTSA のページの記載) |
すべて事実(各公式ページの記載の整理)。中国など他の地域は、本稿の調査で公式資料を確認できなかったため載せていません。
7. 実走データと「何マイルで示せるか」
米国では、NHTSA の Standing General Order により、ADS が関わる衝突の報告が集まります。NHTSA のページは、このデータの限界の理解が正確な解釈に不可欠だと注意しています事実[参考資料11]。運用者自身が、この報告データを使って安全性を分析した例として、Kusano らの論文(Waymo の著者らによる、Traffic Injury Prevention、2024年)は、無人の配車サービスの約714万マイル(2023年10月末まで、フェニックス・サンフランシスコ・ロサンゼルス)で、何らかの負傷が報告された衝突の車両の率が、ADS は100万マイルあたり0.6、人間のベンチマークは2.80であったなどと報告しています。同時に著者らは、ベンチマークの不正確さと、複数の過少報告の可能性による偏りのため解釈には注意が必要で、結果は「方向を示す、継続的な信頼の指標」として、他の方法とともに安全ケースの考え方で用いるべきだと述べています事実[参考資料14]。
RAND(Kalra と Paddock、2016年4月12日)は、死亡や負傷が走行距離に比べてまれな事象であるため、完全な自動運転車の安全を統計的にはっきり示すには、数億マイル、場合によっては数千億マイルの走行が必要で、既存の車両群では数十年〜数百年かかると計算し、「走って安全を示す」だけでは足りず、新しい実証の方法が要ると述べました事実[参考資料13]。
本稿の計算 考え方:事象(死亡事故など)が起きる確率が一定の率で独立に起きると仮定し(ポアソン過程)、走行距離 n マイルのあいだに事象が1件も起きなかったとき、真の率の95%上側信頼限界はおよそ 3 ÷ n です(ルール・オブ・スリー)。これを人間の率 R 以下にするには、n ≧ 3 ÷ R マイルの「事象ゼロ」の走行が要ります。
死亡:米国2024年の死亡率は1億マイルあたり1.19(NHTSA)事実[参考資料12]。3 ÷ (1.19×10⁻⁸) = 約252百万マイル。年間1,000万マイル走る車両群(仮定)なら約25年です。
負傷つきの衝突(人間のベンチマーク 100万マイルあたり2.80、Kusano らの全地域の値)事実[参考資料14]:約1.07百万マイル。警察報告の衝突(4.68):約0.64百万マイル。事象が約100〜200倍起きやすいぶん、必要な距離は大きく短くなります。
前提と限界:「事象ゼロ」の最良の場合の下限で、実際に事象が起きれば、必要な距離はこれより長くなります。率が一定・独立という仮定は、地域・天候・時間帯・車両の更新で成り立ちません。人間の率の測り方(報告の有無、地域)にも不確かさがあります。ここでの「人間の率以下」は、事故率が低いという主張の証明ではなく、統計的に言えるために必要な最低限の走行距離の目安です。個別の運用者の安全性を評価するものではありません。
事故の原因は、公的な調査機関の報告や裁判の記録など、確認できる一次情報に基づいて語るべきで、報道や映像からの推測では断定できません。本稿は個別の事故を取り上げず、特定の企業・製品の安全性を評価・推奨・非難しません。事故やインシデントの報告の仕組み(NHTSA の一般命令など)と、データの限界を示すにとどめます。
材料の寿命試験でも、限られた条件の試験から実使用の寿命を外挿することの難しさがあります(本シリーズ「電池の評価と劣化」編など)。自動運転の評価も同じで、特定の地域・天候・期間・車両の結果を、別の条件に外挿してよいかが問題になります。データセットの撮影地域(nuScenes は Boston と Singapore)が限られること事実[参考資料15]、実走のデータが特定の都市に偏ること事実[参考資料14]は、その例です。条件を書かずに数字だけを比べないことが、材料の評価と共通する読み方です(本記事による解説)。
センサー(LiDAR、カメラ、レーダー)の窓やカバー、レンズの汚れ・水滴・温度による性能の変化は、ODD の条件(天候・季節)を決める要素になりえます(本記事による解説で、出典なし)。LiDAR の仕組みは本シリーズ「LiDAR」編で扱っています。
8. 限界と、確認できなかったこと
- UNECE の公式ページ:2026年6月の WP.29 の合意は、日本の国土交通省の発表(2026年6月26日)で確認しました。UNECE の公式ページは、本稿の確認時にボット検知で自動アクセスできず、本文を確認できませんでした。そのため、基準の正式名称・規則番号(UN 規則か世界統一技術規則か)、条文、各国の発効の扱いは載せていません。発効の見込み(2027年1月頃)は国交省の見込みです
- 実運用の範囲と企業の比較:どの企業が、どの都市で、どの程度のサービスを運用しているかは、本稿では扱いません。運用者の安全データは、運用者自身の報告(Kusano ら)を1例として引用し、他社との比較や、安全性の評価はしていません
- 規格の本文:ISO 26262、21448、PAS 8800、TS 5083、34502 は、要旨・版・状態の確認にとどまり、本文は有料で未確認です。要求事項を推測していません。SAE J3016_202609 も、本文の定義は未確認で、ページに載る呼び名の要約です
- 他の地域と技術:中国の規制、ドライバーモニタリング(レベル2・3)、遠隔操作・遠隔監視、サイバーセキュリティ(UN R155 など)、車両の電動化・電池との関係は扱っていません。LiDAR・センサーの詳細は「LiDAR」編、車内計算機は「エッジAIとオンデバイスAI」編を参照してください
- ベンチマークの数値:データセットや手法の個別の精度の数字は、設定が揃わず優劣になるため載せていません。「初」「最大」「最先端」は著者の主張です
- 段階(SAE)と走れる条件(ODD)は別です。SAE J3016 は2026年9月20日に改訂(J3016_202609)され、呼び名が変わりましたが、呼び名は定義ではありません事実
- 規制は成立と施行を分けます。WP.29 は2026年6月に ADS の国際基準に合意し、発効は2027年1月頃の見込み(未確定)、EU は2022年、日本は2023年4月にそれぞれ制度があります事実
- ログ再生の数字は、閉ループの運転の良さを意味しません。評価の階層が違う数字は換算できません事実
- 安全は走行距離だけでは示せません。ルール・オブ・スリーでは、死亡の水準だけでも約252百万マイルが要り、規格(機能安全・SOTIF・AIの安全・ADSの安全・シナリオ評価)と実走データを組み合わせた論証が要ります本稿の計算
- 個別の事故の原因は推測せず、特定の企業を推奨も非難もしません。運用者の自己報告は独立の検証と区別します
9. 評価・標準の読み方
自動運転の評価は、(1) 知覚・予測・計画の性能(データセットとシミュレーション)、(2) 実走の安全性(衝突率などの実データと、人間の基準との比較)、(3) 安全の論証(規格に沿った安全ケース)、(4) 規制への適合(型式認可・許可)、の4つが別々の枠組みです。ベンチマークの数値は実施主体・設定・階層で変わり、規制と規格は法的拘束力の有無で性質が異なります。
| 評価項目 | 代表的なベンチマーク・評価手法(名称・出典) | 標準・指針・規制 | 読み方の注意 |
|---|---|---|---|
| 知覚(検出・追跡) | nuScenes(3D検出・追跡の指標)[15]、Waymo Open Dataset(2D・3Dの検出・追跡)[16]事実 | ISO 21448:2022(SOTIF:複雑なセンサーと処理から状況認識を得る機能の、機能の不十分さに起因するリスク)[3]事実 | データセットの撮影地域・センサーが限られる。精度の数字は、ODD の外に外挿しない |
| 予測・計画 | ログ再生(nuScenes などのオープンループ)、NAVSIM(非反応型)[18]、nuPlan[17]、Bench2Drive・CARLA(閉ループ)[19・20]事実 | ISO 34502:2022(シナリオに基づく安全評価の枠組み。限定された高速道路)[6]事実 | ログ再生の指標は計画の質を十分に評価しない可能性がある(Li らの分析)[23]。階層の違う数字は換算できない |
| 実走の安全性 | NHTSA の一般命令の報告データ[11]、Kusano ら(運用者自身の分析)[14]、RAND の統計的な考察[13]事実 | 確認できなかった(実走の安全性の合否を定める国際規格) | 人間の基準の測り方と過少報告が結論を左右する(著者自身の注意)[14]。独立の検証と運用者の自己報告を区別する |
| 安全の論証 | 確認できなかった(個別の車両の安全ケースの公開) | ISO 26262-1:2018(機能安全)[2]、ISO/PAS 8800:2024(AIの安全)[4]、ISO/TS 5083:2025(ADSの安全)[5]。いずれも改訂・後継の開発あり、または PAS・TS(参考の指針)事実 | 本文は有料で未確認。PAS 8800 の要旨は、AIシステムの安全に関わる性質を、許容できないリスクがないという安全保証の主張を組み立てるのに使える形で述べると記す。要求事項を推測しない |
| 規制への適合 | 確認できなかった(個別の車両の型式認可の結果) | EU 実施規則 2022/1426[9]、日本の特定自動運行の許可制度[10]事実。WP.29 の ADS の国際基準:採択済み、発効は2027年1月頃の見込み[7]未確定/将来 | 規制は法的拘束力があり、適用範囲(EU:定められた区域・hub-to-hub・駐車)が限られる。国ごとに異なる |
| 用語・段階 | 確認できなかった | SAE J3016_202609(現行、2026年9月20日)、J3016_202104(歴史的)[1]。ISO の規格が参照する ISO/SAE PAS 22736(ISO/TS 5083・34502 の要旨の記載)事実 | 呼び名は定義ではない。古い版の呼び名(旧版のレベル名)と混在させない |
区分タグは各セルに付けています。SAE・ISO・NHTSA のページは2026年10月15日にブラウザで確認し、国土交通省・警察庁・EU(EUR-Lex)の記載も確認しました。表の整理は本稿によるものです。
読み方の注意は3つです。
- 誰が、どの階層で測ったか:ログ再生・非反応シミュレーション・閉ループ・実走で数字の意味が違い、運用者自身の分析は独立の検証と別です。「初」「最大」「最先端」は著者の主張です
- 規制は段階と日付で:合意(採択)と施行(適用開始)は別で、見込みの日付は未確定です。EU や日本のように、用途や条件が限られた制度もあります
- 標準は「指針」が多い:ISO/PAS 8800 は公開仕様(PAS)、ISO/TS 5083 は技術仕様(TS)で、いずれも国際規格(IS)より位置づけが軽く、改訂・後継の開発が進んでいます。本文は未確認のため、要求事項かどうかを断定しません
10. 用語集
- SAEレベル
- 運転自動化の段階0〜5。J3016 で定義。
- DDT
- Dynamic driving task。車を運転するために要る実時間の機能(操舵・加減速・周囲の監視など)。
- ODD
- Operational design domain。システムが作動するよう設計された条件の範囲。
- ADS
- Automated driving system。ODD内でDDT全体を持続的に実行するハードウェアとソフトウェア。
- オープンループ/閉ループ
- ログの再生で評価する/自車の行動が次の状況を変える環境で評価する。
- エンドツーエンド
- センサーから計画まで、学習したネットワークでつなぐ構成。
- 機能安全
- E/Eシステムの故障・誤動作による危険を管理する考え方(ISO 26262)。
- SOTIF
- 意図した機能の安全性。機能の不十分さに起因するリスクがないこと(ISO 21448)。
- PAS/TS
- 公開仕様/技術仕様。国際規格(IS)より位置づけが軽い ISO の文書の種類。
- WP.29
- 国連の自動車基準調和世界フォーラム。車両の国際基準を作る場。
- ルール・オブ・スリー
- 事象ゼロのとき、95%上側信頼限界がおよそ3÷nになるという目安。
- SGO
- NHTSA の Standing General Order。ADS・レベル2の衝突報告の命令。
11. 参考資料(一次情報)
- SAE International "J3016_202609: Taxonomy and Definitions for Terms Related to Driving Automation Systems for On-Road Motor Vehicles"(現行、2026年9月20日改訂。簡単な呼び名の変更と、定義は第4・5節という注記。J3016_202104 は歴史的/確認日 2026年10月15日) — sae.org/standards/j3016_202609-taxonomy-definitions-terms...
- ISO "ISO 26262-1:2018 Road vehicles — Functional safety — Part 1: Vocabulary"(第2版、2018年12月。改訂中、ISO/DIS 26262-1 が開発中) — iso.org/standard/68383.html
- ISO "ISO 21448:2022 Road vehicles — Safety of the intended functionality"(第1版、2022年6月。改訂中) — iso.org/standard/77490.html
- ISO "ISO/PAS 8800:2024 Road vehicles — Safety and artificial intelligence"(2024年12月) — iso.org/standard/83303.html
- ISO "ISO/TS 5083:2025 Road vehicles — Safety for automated driving systems — Design, verification and validation"(第1版、2025年4月。改訂中、ISO/WD TS 5083 が後継) — iso.org/standard/81920.html
- ISO "ISO 34502:2022 Road vehicles — Test scenarios for automated driving systems — Scenario based safety evaluation framework"(第1版、2022年11月) — iso.org/standard/78951.html
- 国土交通省 「日本が主導した世界初の自動運転システムの国際基準が合意」報道発表(2026年6月26日。WP.29 2026年6月23〜26日、レベル3・4、発効は2027年1月頃の見込み) — mlit.go.jp/report/press/jidosha10_hh_000350.html
- 国土交通省 「自動運行装置(レベル3)に係る国際基準が初めて成立しました」報道発表(2020年6月25日。WP.29 第181回、60 km/h以下・車線維持) — mlit.go.jp/report/press/jidosha07_hh_000343.html
- 欧州委員会 Commission Implementing Regulation (EU) 2022/1426 of 5 August 2022(完全自動運転車の ADS の型式認可。OJ L 221/1、2022年8月26日) — eur-lex.europa.eu/legal-content/EN/TXT/HTML/?uri=CELEX:32...
- 警察庁 「自動運転」ページ(レベル4相当の特定自動運行の許可制度の創設、2023年4月に施行/確認日 2026年10月15日) — npa.go.jp/bureau/traffic/selfdriving/index.html
- NHTSA "Standing General Order on Crash Reporting"(ADS とレベル2 ADAS、2021年発出・2021・2023・2025年改正、報告要件、データの限界/確認日 2026年10月15日) — nhtsa.gov/laws-regulations/standing-general-order-crash-r...
- NHTSA "Research Note: Overview of Motor Vehicle Traffic Crashes in 2024", DOT HS 813 791 (2026年4月)(2024年の死亡39,254人、死亡率1億VMTあたり1.19) — crashstats.nhtsa.dot.gov/Api/Public/ViewPublication/813791
- RAND Kalra N., Paddock S. M., "Driving to Safety: How Many Miles of Driving Would It Take to Demonstrate Autonomous Vehicle Reliability?", RR-1478 (2016年4月12日) — rand.org/pubs/research_reports/RR1478.html
- Kusano K. D. ほか "Comparison of Waymo rider-only crash data to human benchmarks at 7.1 million miles", Traffic Injury Prevention (2024), DOI 10.1080/15389588.2024.2380786, arXiv 2312.12675(運用者の著者による報告) — arxiv.org/abs/2312.12675
- Caesar H. ほか "nuScenes: A multimodal dataset for autonomous driving", arXiv 1903.11027 (2019) — arxiv.org/abs/1903.11027
- Sun P. ほか "Scalability in Perception for Autonomous Driving: Waymo Open Dataset", arXiv 1912.04838 (2019) — arxiv.org/abs/1912.04838
- Caesar H. ほか "NuPlan: A closed-loop ML-based planning benchmark for autonomous vehicles", arXiv 2106.11810 (2021) — arxiv.org/abs/2106.11810
- Dauner D. ほか "NAVSIM: Data-Driven Non-Reactive Autonomous Vehicle Simulation and Benchmarking", arXiv 2406.15349 (2024) — arxiv.org/abs/2406.15349
- Jia X. ほか "Bench2Drive: Towards Multi-Ability Benchmarking of Closed-Loop End-To-End Autonomous Driving", arXiv 2406.03877 (2024) — arxiv.org/abs/2406.03877
- Dosovitskiy A. ほか "CARLA: An Open Urban Driving Simulator", arXiv 1711.03938 (2017) — arxiv.org/abs/1711.03938
- Hu Y. ほか "Planning-oriented Autonomous Driving"(UniAD), arXiv 2212.10156 (2022) — arxiv.org/abs/2212.10156
- Hwang J.-J. ほか(Waymo) "EMMA: End-to-End Multimodal Model for Autonomous Driving", arXiv 2410.23262 (2024) — arxiv.org/abs/2410.23262
- Li Z. ほか "Is Ego Status All You Need for Open-Loop End-to-End Autonomous Driving?", arXiv 2312.03031 (2023) — arxiv.org/abs/2312.03031
- Chen L. ほか "End-to-end Autonomous Driving: Challenges and Frontiers", arXiv 2306.16927 (2023) — arxiv.org/abs/2306.16927
12. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| SAE J3016_202609:現行(2026年9月20日改訂)、レベルの簡単な呼び名の変更(レベル0〜5)、呼び名は定義ではなく定義は第4・5節、段階は作動している機能ごと、J3016_202104 が歴史的 | 出典1 https://www.sae.org/standards/j3016_202609-taxonomy-definitions-terms-related-driving-automation-systems-road-motor-vehicles | 事実 |
| ISO 26262-1:2018(機能安全、第2版、2018年12月、改訂中・次版 ISO/DIS 26262-1 開発中) | 出典2 https://www.iso.org/standard/68383.html | 事実 |
| ISO 21448:2022(SOTIF、第1版、2022年6月、改訂中、旧 PAS 21448:2019 は撤回)と、複雑なセンサー・処理が状況認識の源である機能が対象という要旨 | 出典3 https://www.iso.org/standard/77490.html | 事実 |
| ISO/PAS 8800:2024(2024年12月、AI要素の出力の不十分さ・系統的な誤り・ランダムなハードウェア誤りを扱う。安全保証の主張を組み立てるための性質を述べる) | 出典4 https://www.iso.org/standard/83303.html | 事実 |
| ISO/TS 5083:2025(2025年4月、レベル3・4のADSの設計・検証・妥当性確認の指針、改訂中、ISO/WD TS 5083 が後継、ISO/TR 4804:2020 を置換) | 出典5 https://www.iso.org/standard/81920.html | 事実 |
| ISO 34502:2022(2022年11月、ADSのシナリオに基づく安全評価の枠組み、限定された高速道路に適用、誤用・HMI・サイバーは扱わない) | 出典6 https://www.iso.org/standard/78951.html | 事実 |
| 国土交通省(2026年6月26日):WP.29 の2026年6月23〜26日の会合でレベル3・4を含む自動運転システムの国際基準に合意、要件(交通ルール遵守・衝突回避・不具合時の安全な停止、製造事業者の体制、モニタリングによる不具合の特定・改善)、発効は2027年1月頃の見込み | 出典7 https://www.mlit.go.jp/report/press/jidosha10_hh_000350.html | 事実 |
| 発効が2027年1月頃という見込み | 出典7 https://www.mlit.go.jp/report/press/jidosha10_hh_000350.html | 未確定/将来 |
| 国土交通省(2020年6月25日):WP.29 第181回で、乗用車の自動運転システムの初の国際基準に合意(渋滞時など60 km/h以下、車線維持に限定) | 出典8 https://www.mlit.go.jp/report/press/jidosha07_hh_000343.html | 事実 |
| EU 実施規則 2022/1426:2022年8月5日、OJ L 221/1(2022年8月26日)、完全自動運転車(M・N)の ADS の型式認可、用途(定められた区域・hub-to-hub・自動バレーパーキング)、ADS・ODD の定義、施行は公表後20日 | 出典9 https://eur-lex.europa.eu/legal-content/EN/TXT/HTML/?uri=CELEX:32022R1426 | 事実 |
| 警察庁:レベル4相当の特定自動運行の許可制度の創設、都道府県公安委員会の許可、2023年4月施行 | 出典10 https://www.npa.go.jp/bureau/traffic/selfdriving/index.html | 事実 |
| NHTSA の一般命令:ADS・レベル2 ADAS の衝突報告、2021年発出・2021・2023・2025年改正、ADS は30秒以内の使用と一定の物損・負傷、データの限界への注意 | 出典11 https://www.nhtsa.gov/laws-regulations/standing-general-order-crash-reporting | 事実 |
| NHTSA(2026年4月):2024年の死亡39,254人(2023年41,025人)、死亡率1億VMTあたり1.19(2023年1.26)、VMT 3,294十億マイル | 出典12 https://crashstats.nhtsa.dot.gov/Api/Public/ViewPublication/813791 | 事実 |
| RAND(2016年4月12日):数億〜数千億マイル、既存の車両群で数十〜数百年、走るだけでは安全を示せず新しい方法が要る | 出典13 https://www.rand.org/pubs/research_reports/RR1478.html | 事実 |
| Kusano ら:約714万マイル(2023年10月末まで)、負傷報告の衝突の率 ADS 0.6・人間 2.80(100万マイルあたり)、警察報告 2.1・4.68、ベンチマークの不正確さと過少報告の偏りへの注意、方向を示す指標として安全ケースの一部で使う(運用者の著者による報告) | 出典14 https://arxiv.org/abs/2312.12675 | 事実 |
| nuScenes:6カメラ・5レーダー・1 LiDAR、1,000シーン、23クラス・8属性 | 出典15 https://arxiv.org/abs/1903.11027 | 事実 |
| Waymo Open Dataset:1,150シーン、同期・校正された LiDAR とカメラ、15倍多様(著者の主張) | 出典16 https://arxiv.org/abs/1912.04838 | 事実 |
| nuPlan:1,500時間、4都市、閉ループのシミュレーター、「世界初」(著者の主張) | 出典17 https://arxiv.org/abs/2106.11810 | 事実 |
| NAVSIM:非反応型シミュレーターでオープンループとクローズドループの中間、進捗・衝突までの時間などの指標 | 出典18 https://arxiv.org/abs/2406.15349 | 事実 |
| Bench2Drive:エンドツーエンド手法の多能力の閉ループのベンチマーク、オープンループ評価・固定ルートのスコアの課題 | 出典19 https://arxiv.org/abs/2406.03877 | 事実 |
| CARLA:都市運転のオープンソース・シミュレーター | 出典20 https://arxiv.org/abs/1711.03938 | 事実 |
| UniAD:知覚・予測・計画を計画に向けて一つのネットワークにまとめる枠組み、nuScenes で従来を上回ったという報告 | 出典21 https://arxiv.org/abs/2212.10156 | 事実 |
| EMMA:マルチモーダルLLMを土台にカメラから計画軌道・物体・道路グラフを出力、nuScenes と Waymo Open Motion Dataset の報告 | 出典22 https://arxiv.org/abs/2410.23262 | 事実 |
| Li ら:nuScenes のオープンループ評価で自車の状態への依存、指標が計画の質を十分に評価しない可能性、慎重な再評価の提案 | 出典23 https://arxiv.org/abs/2312.03031 | 事実 |
| エンドツーエンドの自動運転の課題と今後の総説 | 出典24 https://arxiv.org/abs/2306.16927 | 事実 |
| ルール・オブ・スリーによる必要な走行距離(死亡:3÷(1.19×10⁻⁸)=約252百万マイル、年1,000万マイルの仮定で約25年、負傷つき:約1.07百万マイル、警察報告:約0.64百万マイル) | 本稿の計算。率が一定・独立で事象ゼロという最良の場合の下限で、安全性の証明ではない。人間の率は NHTSA と Kusano らの値 | 本稿の計算 |
| 「AIの安全の規格はランダムなハードウェア誤りも対象」の素材・プロセスとの接点、「評価の外挿は材料の寿命試験と同じ落とし穴」、センサーの窓・レンズの汚れ・温度が ODD に影響しうるという見方(出典なし) | 公表内容にもとづく本記事の整理・解説。各機関が表明した見解ではない | 解説 |
| UNECE の公式ページの本文、各規格の本文、特定の運用者の比較・評価、個別の事故の原因 | 本稿の調査範囲では確認できなかった、または扱わないため記載していない。解説 | 解説 |
最終更新:2026年10月15日/出典は一次情報(SAE・ISO のページ、国土交通省・警察庁の発表、EUR-Lex、NHTSA、RAND、論文)に限定しています。UNECE の公式ページの本文、各規格の本文、特定の運用者の比較・評価、個別の事故の原因については、確認できなかったため、または扱わないため記載していません。規制の見込みの日付は「未確定/将来」です。図2〜4・6はベクター作図、図5は本稿の計算を含む作図、図1と図7はAI生成イメージ(枠のみ)です。