TECHNOLOGY EXPLAINER
脚型ロボットと点検ロボット
― 四足歩行の仕組み、点検の仕事の流れ、防爆認証(ATEX・IECEx)の意味と範囲、限界
工場や発電所、化学プラントの点検に、犬のような四足歩行ロボットが使われ始めています。しかし、「防爆認証を取った」と聞いて、どんな場所でも安全に使えると考えるのは早計です。防爆には、場所の区分(ゾーン)、機器の区分(カテゴリー)、ガスの種類、認証の範囲があり、日本には独自の検定制度があります。 この記事は、ロボットや防爆の知識がなくても読めるように、①なぜ脚で歩くのか、②代表的な機種(Spot、ANYmal)のメーカー公称の数字、③電池と稼働時間の読み方、④点検の仕事の流れ、⑤防爆の考え方、ゾーン、ATEX・IECEx・日本の型式検定の関係、⑥限界と素材の視点、の順に、図と小さな計算で説明します。 数字はメーカー公称で、機種どうしの優劣はつけません。認証は同社の説明として書き、認証書そのものは確認できていません。
- 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- なぜ脚で歩くのか:足場を「選べる」こと、学習で歩く研究
- 代表的な機種のメーカー公称:Spot と ANYmal
- 電池と稼働時間を読み解く
- 点検の仕事の流れと、効果の読み方
- 防爆とは何か:爆発の条件、ゾーン、カテゴリー
- ATEX・IECEx・日本の型式検定:認証の範囲を読む
- 点検ロボットの限界
- 限界と、確認できなかったこと/まとめ
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公式資料(企業のページ・仕様書、EU の法令、規格団体、通達、論文)に記載のある内容(出典リンクあり)。企業の主張・説明は明記します
本稿の計算=明示した前提をもとに本記事が算出した値
未確定/将来=策定中の規格、「近日公開」の仕様など、確定していない事項
このほか、構造の整理や材料の視点での読み取りは「解説」として区別しています。推測は太字で示します。たとえ話には、必ず「たとえの限界」を書きます。
ロボットの数値はメーカー公称で、測定条件が書かれていないことがあります。「防爆認証」「実績」「導入効果」は企業の説明で、認証書(認証機関、認証番号、適用範囲、温度等級など)は確認していません。異なる機種の数字を並べて優劣はつけません。 この記事は一般的な解説です。特定の機種の購入や、防爆区域での使用の可否、法令への適合を判断・助言するものではありません。防爆区域で機器を使う場合は、認証書の範囲、現場の区域分類、法令、専門家(認証機関・防爆の有資格者)にあたってください。この分野は変化が速いため、状態には確認日(2026年10月25日)を付けています。
1. 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 脚型ロボットは、階段や開いた格子の床のある、人のための設備で動くための形です。Boston Dynamics の Spot は、質量32.7 kg、可搬質量14 kg、最高速度1.6 m/s、電池の平均稼働90分と公称されています事実[参考資料1]。代わりに、電池の消費は大きく、待機で立っているだけでも電力を使い続ける(Spot の公称から約188 W と計算)本稿の計算。
- 「防爆認証」は、機器・ガスの種類・場所の区分ごとの範囲を持ちます。ANYbotics は ANYmal X を「Zone 1 IIB まで ATEX・IECEx 認証」と説明します(同社の説明)事実[参考資料6]。Zone 1 は「通常の運転で、爆発性雰囲気がときどき生じるおそれがある場所」で、粉じんや、より点火しやすいガスへの適用は、ページでは確認できませんでした[参考資料7]。
- 日本では、防爆構造電気機械器具に型式検定の制度があります。労働安全衛生法第44条の2は、登録型式検定機関の型式検定を受けるよう定め、IECEx の試験報告書などを申請書類として使える条件を、厚生労働省の通達(2020年3月5日)が示します事実[参考資料11]。海外の認証があっても、そのまま国内で使えるとは限りません。
前提知識はありません。ロボットは「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の3つの組合せ、アクチュエータはロボットの筋肉(モーター+減速機)です。防爆は、可燃性のガスや粉じんがある場所で、電気機器が火花や熱で爆発の火種にならないようにすることです。Zone(ゾーン)は場所の区分、カテゴリーは機器の区分です。
この記事は、四足歩行の点検ロボットと防爆認証の読み方をまとめます。二足の人型は『ヒューマノイドロボット』編、規格の読み方は『ロボットの安全規格の読み方』編、歩行の学習は『模倣学習と強化学習』『ロボットシミュレーションとデジタルツイン』編、電池は『ロボットとドローンの電源』『熱暴走と電池の安全』編で扱います。
2. なぜ脚で歩くのか:足場を「選べる」こと、学習で歩く研究
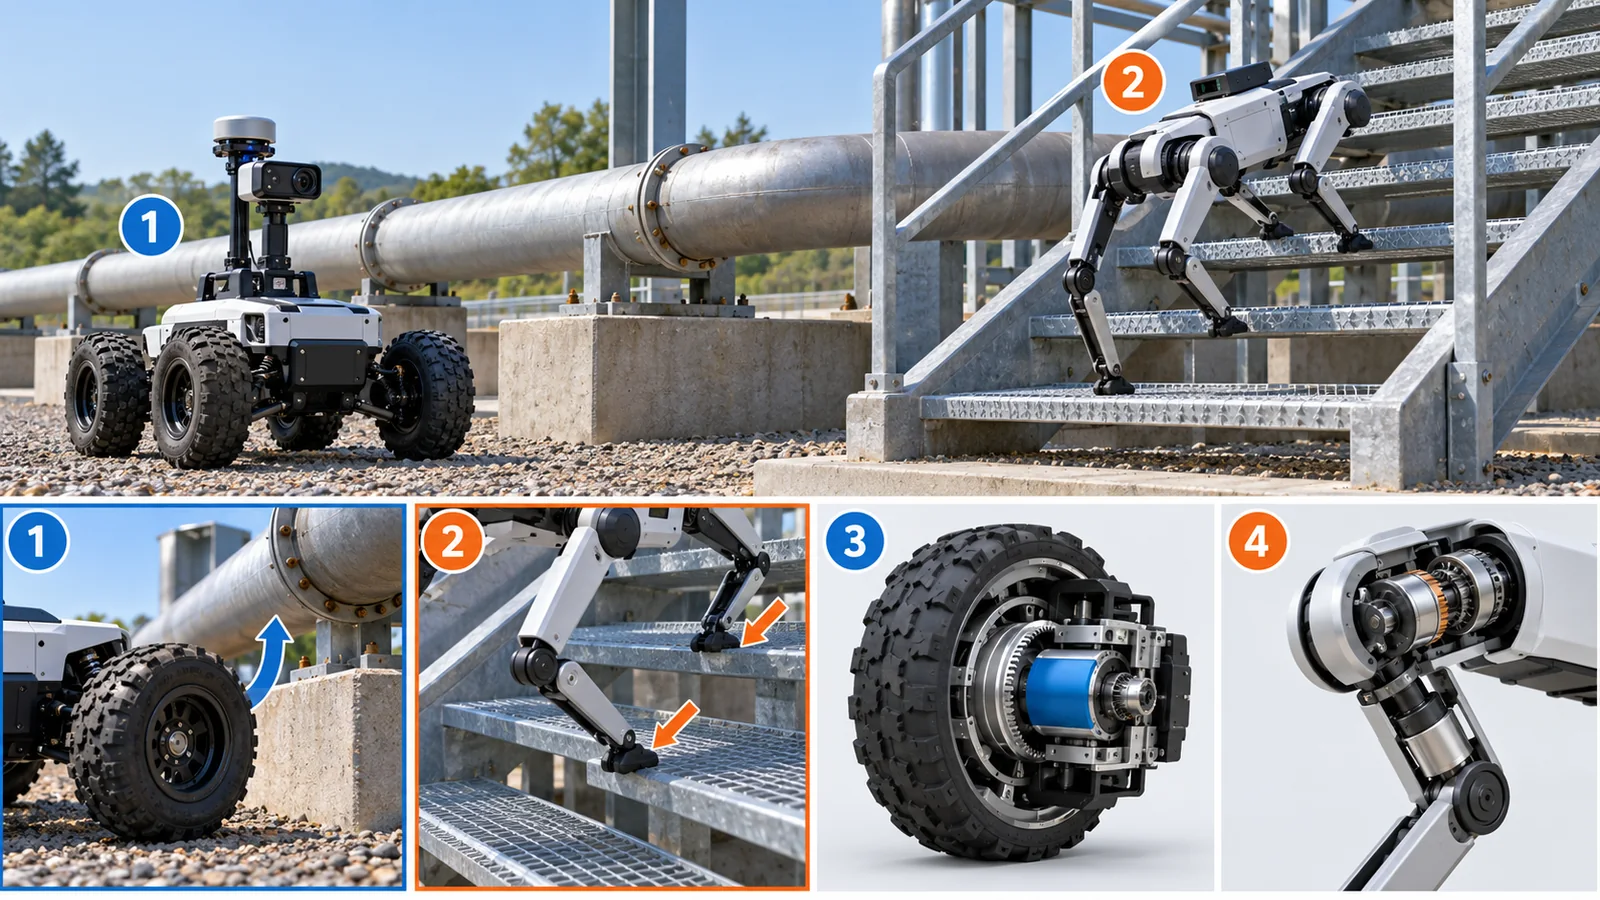
車輪は、連続した平らな面で、静かに速く走ります。脚は、とびとびの足場を選んで進めます。階段、開いた格子の床、段差、狭い場所など、人のために作られた設備では、これが役に立ちます(一般的な説明。図2)。ANYbotics は、ANYmal を「開いた格子の階段で安全」「低い姿勢でくぐれる」「濡れた凸凹の地形で動く」と説明します(同社の説明)[参考資料5]。
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。脚の利点:足場を「選べる」。車輪と脚の違いの一般的な説明です(解説)。ANYmalが開いた格子の階段などで使えるとする説明は、同社のページによります事実[参考資料5]。絵は形のイメージで、実在の機体ではありません。
学習で歩く研究
- Hutter らの ANYmal の紹介論文は2016年の IROS の論文です[参考資料18](本稿は本文を確認していません)。
- Hwangbo らの2019年の論文は、シミュレーションで学習した制御で、実際の脚型ロボット(ANYmal)に、正確で効率の良い動きをさせる方法を示しました(Science Robotics の編集部による要約)事実[参考資料14]。
- Lee らの2020年の論文は、学習にもとづく制御で、ANYmal が難しい自然の地形を進めることを示しました[参考資料15]。
- Miki らの2022年の論文は、センサーの見え方が悪くなる条件(雪、草、水が障害物に見える、光や霧で深度が劣化する、など)を挙げ、周りを見る情報と体の感覚を統合した制御で、高山での1時間の山歩きを、人の推奨時間で完了したと報告しています[参考資料16]。
従来は、人が歩行の式を書いて調整していました。学習にもとづく方法は、シミュレーションで、転びながら大量に練習した結果を使います(自転車の乗り方を、説明書ではなく練習で覚えるのに似ます。たとえの限界:ロボットの練習は、現実の体ではなくシミュレーションの中で行う)。それでも、練習していない条件に強いとは限りません。Miki らの論文が挙げるように、センサーが現実の地形を正しく見られない場面が、いまも課題です(解説)。
3. 代表的な機種のメーカー公称:Spot と ANYmal
次の数字は、各社のページ・仕様書に書かれたメーカー公称です。測る条件が書かれていない項目が多く、機種どうしの優劣を示すものではありません。
Spot(ボストン・ダイナミクス)の仕様書から
- 寸法・質量:長さ1100 mm、幅500 mm、歩行時の高さ610 mm(標準)、質量32.7 kg(電池込み)
- 移動:最高速度1.6 m/s、最大勾配±30°、最大段差300 mm
- 電池:564 Wh、平均稼働90分、待機180分、充電60分(「稼働時間は荷物や環境で変わる」と注記)
- 環境:IP54、使用温度-20〜55℃(-20℃で使うときも、起動は0℃以上で行うと注記)
- 可搬質量:最大14 kg(センシング機器の取り付け面積850×240×270 mm)
以上は仕様書(2024年5月22日更新)の記載です事実[参考資料1]。仕様書は、「ISO 12100(リスクアセスメントとリスク低減の方法)と IEC 60204-1(電気の安全)に従って設計」「非常停止は ISO 13850 に適合」とも書きます。これは設計の方法と部品の規格の記載で、ロボット全体が特定の製品安全規格に「適合」したという意味ではありません(解説。ISO 12100 は、リスクアセスメントとリスク低減の基本の規格です[参考資料13])。Boston Dynamics の公式サイトの検索で「ATEX」は該当0件でした[参考資料4](Spot の防爆に関する公式の記載は、確認できなかった、という意味です)。
ANYmal と ANYmal X(エニーボティクス)の製品ページから
- ANYmal:IP67、標準の検査用ペイロード(20倍ズームの可視カメラ、-40〜550℃の熱カメラ、超音波マイク0〜384 kHz、ライト、360°のLiDAR)、追加ペイロード10 kg、通常の歩行速度0.75 m/s、電池90分、70%の急速充電に100分、満充電に3時間、「1回の充電で歩行距離約2 km(90〜120分)」事実[参考資料5]
- ANYmal X:「ATEX・IECEx認証、Zone 1 IIB まで」「IP67」(同社の説明)、熱カメラ-10〜+400℃、ガス濃度センサーは任意のペイロード。2026年版の仕様は「近日公開」と書かれています事実未確定/将来[参考資料6]
4. 電池と稼働時間を読み解く
数字を割り算すると、公称値の意味が見えてきます(図4)。
- Spot:564 Wh の電池で、平均稼働90分なら、平均の電力は564÷1.5=376 W。待機180分なら564÷3=188 Wです本稿の計算。つまり、歩かずに立っているだけでも、約188 Wを使います。脚で立つには、関節のモーターが常に力を出して、体を支えるためと考えられます(解説)。
- ANYmal:「2 km を90〜120分」から、平均の速さは2000÷5400=0.37 m/s、または2000÷7200=0.28 m/sです本稿の計算。通常の歩行速度0.75 m/s より遅いのは、止まって測る時間などを含む平均のためです(解説。ページは内訳を書いていません)。
「90分」は、荷物や地形、気温、動かし方で変わる平均の値です(Spot の仕様書は、条件で変わると注記しています)。点検の仕事(歩く、止まる、測る、通信する)は、歩き続ける時間とは違います。電池の容量と重さは、稼働時間と、持てる荷物の質量の間の、トレードオフです(本シリーズ『ロボットとドローンの電源』編)。
5. 点検の仕事の流れと、効果の読み方
点検ロボットの仕事は、歩くことではなく、決まった場所で、同じ条件で、データを集め続けることです。流れを図5に整理しました。Boston Dynamics は点検の用途として、巡回(安全確認)、熱(ホットスポット)、可視(計器の読み取り)、音響(空気漏れや振動)を挙げます[参考資料3]。ANYbotics は、可視・熱カメラ、超音波マイク、ライト、LiDAR を標準とし、ガスの濃度や音響画像のセンサーを追加できると説明します(いずれも企業のページの説明)[参考資料5]。
効果については、ANYbotics のページが顧客のコメントとして「定期的な熱の測定が、保全の作業を減らし、稼働が1.5%向上した(ANYmal によるもの)」と載せています事実[参考資料5]。これは企業のページに載った顧客のコメントで、測り方、対象の期間、他の要因の影響、独立した検証は、確認できませんでした。研究の面では、米国 DARPA の地下の競技会(2018〜2021年)の分析が、地下での点検・探索の技術の到達点と課題を整理しています[参考資料17](本稿は本文を確認していません)。
不正確です。ロボットは、決められたルートでデータを集めます。データを見て、何をするかを決めるのは人です(図5の5)。ロボットが測れる項目(熱、音、ガス濃度など)と、人が現場で見て、触って、においで気づく項目は違います。また、ロボットの導入は、通信、充電、ルートの設定、保守の仕事を、新しく生みます(解説)。
6. 防爆とは何か:爆発の条件、ゾーン、カテゴリー
化学プラントや石油・ガスの施設には、可燃性のガスや蒸気、粉じんが、空気中に存在する場所があります。そこで、電気機器が火花や高温の表面で、火種になってはいけません。これが防爆です。爆発には、可燃物、酸素、点火源の3つがそろう必要があり、防爆は点火源にならない、または爆発を機器の中に閉じ込めるという考え方です(一般的な説明。解説。図6)。IECEx の規格一覧には、防爆の方式の例として、耐圧防爆容器(d)、内圧防爆(p)、安全増防爆(e)、本質安全防爆(i)、封入(m)などの規格(IEC 60079 シリーズ)が載ります事実[参考資料10]。
ゾーンとカテゴリー
EU の指令1999/92/EC の附属書Iは、場所をガス・蒸気・ミストについて、次のように分類します。ゾーン0=爆発性雰囲気が連続して、長期間、または頻繁にある場所、ゾーン1=通常の運転で、ときどき生じるおそれがある場所、ゾーン2=通常の運転では生じにくく、生じても短時間の場所です(粉じんはゾーン20〜22)事実[参考資料7]。機器については、指令2014/34/EU の附属書Iが、カテゴリー1(非常に高い保護。爆発性雰囲気が連続、長期間、頻繁にある区域向け)、カテゴリー2(高い保護。ときどき生じるおそれのある区域向け)、カテゴリー3(通常の保護。生じにくい区域向け)を定めます[参考資料8]。ゾーンとカテゴリーの文言は対応していて、一般にゾーン1の場所にはカテゴリー2の機器を使う、と整理できます(本記事による整理。法令上の対応の細部は確認していません)。
「Zone 1」は場所の区分(ガスがときどき生じるおそれのある場所)、「IIB」はガスの種類のグループの一つです(本稿はグループの定義を確認していません)。つまり、「Zone 1 IIB まで認証」は、その場所の区分と、そのガスのグループまでを対象にした認証という意味です。ANYbotics のページは、粉じんの区域への適用や、IIB より点火しやすいグループを含むかを書いていません。認証の範囲(場所の区分、ガスのグループ、温度等級、認証された機器の構成)が、実際に使う場所の分類と合っているかを、現場ごとに確認する必要があります(解説)。
7. ATEX・IECEx・日本の型式検定:認証の範囲を読む
防爆の認証には、いくつかの仕組みがあります(図8)。
- ATEX:EUの指令。機器の指令2014/34/EUと、職場の指令1999/92/EC。EU市場に出す機器は、要求を満たして CE を表示します。同指令は、航行する船舶と移動式海洋ユニット、それに搭載した機器を適用の対象外としています(第1条)事実[参考資料8]。ANYbotics は ANYmal X を「洋上の固定・浮体のプラットフォームでの実績」とも説明しますが(同社の説明)[参考資料6]、海上の規則との関係は、本稿では確認していません。
- IECEx:IEC が1996年に設立した、爆発性雰囲気用の機器の認証制度です。IEC 60079 シリーズなどの規格に基づき、世界の認証機関(ExCB)が認証や試験報告書(ExTR)を発行します事実[参考資料9・10]。
- 日本:防爆構造電気機械器具は、労働安全衛生法第44条の2第1項に基づき、登録型式検定機関の型式検定を受けなければなりません。厚生労働省の通達(基安発0305第1号、2020年3月5日)は、IECEx の ExTR を、検定の申請書類(あらかじめ行った試験の結果を記載した書面)として扱えること、そして、IECEx の認証機関が ATEX の認証機関を兼ねる場合の ATEX の試験結果報告書も、4つの条件(申請の型式に係る、ATEX指令に基づき適正に発行、ExTR の記載事項を網羅、日本語または英語)を満たせば同様に扱えることを示します事実[参考資料11]。
不正確です。通達が示すのは、海外の試験報告書を、国内の型式検定の申請に使える場合があるということで、検定そのものは日本の登録型式検定機関が行います。さらに、移動する脚型ロボットが、国内の「防爆構造電気機械器具」の対象としてどう扱われるかは、本稿では確認できませんでした。使う前に、認証機関・検定機関・専門家に確認してください。
8. 点検ロボットの限界
- 電池:稼働は90分程度(公称)。点検の範囲は、ドックの位置で決まります(ANYmal は複数のドックで範囲を広げられる、と説明)[参考資料5]。
- 環境:Spot は-20〜55℃、IP54(防塵・防水の等級。定義は本稿では確認していません)、ANYmal は IP67(メーカー公称)。低温では起動の条件が付きます(Spot)。
- 地形とセンサー:雪、草、水、反射する面、光や霧で、センサーの見え方が悪くなります[参考資料16]。
- 人との安全:脚型の産業用ロボットの安全規格 ISO 25785-1 は、2026年10月25日のISOのページで委員会原案(策定中)です未確定/将来。爆発性の雰囲気は、同規格の危険の対象に含まれません[参考資料12]。つまり、防爆区域で動く脚型ロボットは、ロボットの安全規格と防爆の認証の、どちらでも整備の途中にある領域です(解説。詳しくは『ロボットの安全規格の読み方』編)。
- 転倒:倒れたときの衝撃と、倒れたロボットを人が起こす手間があります(『ヒューマノイドロボット』編の概算)。
防爆の方式(図6)は、材料の選び方に直結します。耐圧防爆(d)は、爆発しても外へ火炎が出ない、厚い金属の筐体と、すき間の精密な加工を前提にします(解説)。密閉(IP67)は、シール材(エラストマー)の耐久性が、粉じんと水の侵入を止めます。樹脂の外装は帯電しやすいため、IECEx の規格一覧は「静電気の危険:指針」(IEC/TS 60079-32-1)を挙げます事実[参考資料10]。帯電しにくい樹脂や表面処理は、防爆機器の材料の課題です(解説。具体の要求は規格本文にあり、本稿は確認していません)。 可動する脚型ロボットは、モーター、減速機、電池、電子回路に、熱と火花の出やすい部品が多く、熱を逃がしたいことと、密閉したいことが衝突する設計になります(推測:ANYmal X が、どの方式をどの部位に使っているかは、上の出典では確認していません)。
Spot の仕様書は、使用温度を-20〜55℃としつつ、起動は0℃以上と注記します[参考資料1]。低温では、リチウムイオン電池の性能(取り出せる電力や容量)が下がることが知られ(本シリーズ『リチウムイオン電池の基本』編)、潤滑剤の粘度も変わります(解説)。ANYmal のページは、衝撃から守る堅牢な設計(IP67)をうたいます(同社の説明)[参考資料5]。足裏のゴムなどの材料の摩擦は、濡れた格子や階段で、滑らずに歩けるかを左右します(推測:具体的な足裏の材料は、公式資料では確認できませんでした)。
9. 限界と、確認できなかったこと/まとめ
(1) 認証書と認証の範囲
ANYmal X の ATEX・IECEx の認証書、認証機関、認証番号、温度等級、粉じんへの適用、認証された構成は、確認できませんでした。「Zone 1 IIB まで」は同社の説明です。
(2) 機種の数字
Spot の仕様書は2024年5月22日更新で、現行機の数字と違う可能性があります。ANYmal の質量は確認できず、ANYmal X の2026年版の仕様は「近日公開」とされていました。
(3) 日本での扱い
脚型ロボットが日本の「防爆構造電気機械器具」の型式検定の対象になるか、その区分は確認できませんでした。通達は2020年3月5日付で、その後の改正は確認していません。
(4) 取り上げなかった内容
他社の脚型・点検ロボット、水中・地下の点検、ドローンによる点検、IEC 60079 の各規格の要求事項は、本稿では扱っていません。ASTM の規格は扱っていません。
- 脚は、足場を選べるので、人のための設備で動ける。代わりに、立っているだけでも電力を使う(Spot で約188 W)本稿の計算
- 学習で歩く研究が進んでいる。それでも、センサーが現実の地形を正しく見られない場面は課題事実
- 点検ロボットの仕事は、データを集めて人の判断につなぐこと。「効果」は企業のページの顧客コメントで、独立した検証は確認できなかった
- 防爆認証は、場所(ゾーン)・ガスのグループ・機器の構成まで範囲がある。ANYmal X は「Zone 1 IIB まで」と同社が説明事実
- 日本では、国内の型式検定が別にある。海外の試験報告書は、条件つきで申請に使える事実。防爆区域の脚型ロボットは、規格も認証も整備の途中
10. 評価・標準の読み方
脚型の点検ロボットの能力は、歩ける地形(最大段差、勾配)、持てる荷物、稼働時間、センサーの範囲、防塵防水(IP)、使用温度などで表されます。これらは、メーカーが選んだ条件の値です。防爆については、認証(ATEX、IECEx)と、日本の型式検定が別にあり、認証の範囲が実際の使用場所と合っているかが問題になります。以下は、確認できた範囲の対応表です(確認日 2026年10月25日)。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針 | 読み方の注意 |
|---|---|---|---|
| 移動性能(段差・勾配・速度) | メーカー公称:Spot 最大段差300 mm、勾配±30°、1.6 m/s[参考資料1]。ANYmal 通常0.75 m/s[参考資料5]事実。研究:学習による制御(Hwangbo 2019、Lee 2020、Miki 2022)[参考資料14・15・16] | 確認できなかった(共通の試験規格は確認していない) | メーカー公称は条件不明。研究は機体・地形・指標が研究ごとに違う |
| 競技会による評価 | DARPA 地下チャレンジ(2018〜2021年)の分析[参考資料17]事実 | — | 競技会の条件下の結果で、現場の実績ではない |
| 稼働時間・電池 | Spot:564 Wh、平均90分[参考資料1]。ANYmal:90分、満充電3時間[参考資料5]事実 | 確認できなかった | 条件で変わる平均値。待機でも電力を使う |
| 防塵防水 | Spot IP54、ANYmal・ANYmal X IP67[参考資料1・5・6]事実 | 確認できなかった(IP等級の規格番号は、本稿では確認していない) | メーカー公称。試験の実施者は確認できなかった |
| 防爆(EU) | ANYmal X「ATEX・IECEx認証、Zone 1 IIBまで」(同社の説明)[参考資料6]事実 | 指令2014/34/EU(機器のカテゴリー)[参考資料8]、指令1999/92/EC(場所のゾーン)[参考資料7]事実 | 認証書は未確認。範囲(場所、ガス、温度等級、構成)を確認 |
| 防爆(国際) | IECExの認証・試験報告書(ExTR)[参考資料9]事実 | IEC 60079 シリーズ(-0 一般要求、-1 耐圧、-11 本質安全など)[参考資料10]事実 | 規格本文は有料。要求事項は書かない |
| 防爆(日本) | 型式検定。ExTRなどを申請書類として活用できる条件[参考資料11]事実 | 労働安全衛生法 第44条の2(登録型式検定機関による型式検定)[参考資料11]事実 | 移動ロボットの扱いは未確認。通達は2020年3月5日付 |
| ロボットの安全 | Spot:ISO 12100とIEC 60204-1に従って設計(仕様書)[参考資料1]事実 | ISO/CD 25785-1(策定中、30.60)[参考資料12]未確定/将来。ISO 12100[参考資料13] | 「設計に用いた方法」は、製品全体の適合ではない |
| 導入効果 | 顧客のコメント(稼働1.5%向上、ANYbotics のページ)[参考資料5]事実 | — | 条件・期間・独立した検証は確認できなかった |
表の整理は本稿の計算(整理)。規格・指令の番号・題名・段階は、ISOのページ、EUR-Lex、IECExのページで確認(確認日 2026年10月25日)。規格本文は有料のため確認していません。
読み方の注意(素材技術者向け)
- カタログと現場は別です:最大段差や速度は、試験条件の値です。濡れた格子、凍った階段、粉じんの多い場所での性能は別に確かめる必要があります
- メーカー公称と第三者の検証は別です:本稿の数字と認証は、全て企業の説明で、第三者による測定・認証書の確認ではありません
- 標準は推奨か要求かが違います:防爆は法令で求められる場合があり、ロボットの安全規格は策定中のものがあります
- 計画と実績を区別してください:「近日公開」の仕様や、規格の原案は、未確定です
- 認証の範囲を確認してください:「認証」は、ゾーン、ガスのグループ、温度等級、構成までを含みます
11. 用語集
- 脚型ロボット
- 脚で歩く(または走る)ロボット。四足、二足など。
- 点検ロボット
- 設備を巡回し、センサーでデータを集めるロボット。
- ペイロード
- ロボットに取り付けて運べる機器や荷物。
- ドック
- ロボットが自動で戻って充電する台。
- ミッション
- 巡回の経路と点検点を決めた、1回分の仕事。
- IP54/IP67
- 防塵・防水の等級。数字が大きいほど保護が強い(定義は本稿では確認していない)。
- 防爆
- 可燃性ガスや粉じんのある場所で、機器が爆発の火種にならないようにすること。
- ゾーン(0・1・2)
- ガスなどの爆発性雰囲気がある頻度による、場所の区分。
- カテゴリー(1・2・3)
- EUの指令による、機器の保護の水準の区分。
- ATEX
- EUの防爆の指令(2014/34/EU と 1999/92/EC)の通称。
- IECEx
- IEC の、爆発性雰囲気用の機器の認証制度。
- ExCB/ExTR
- IECEx の認証機関/試験報告書。
- IEC 60079
- 爆発性雰囲気の機器と設置の規格のシリーズ。
- 耐圧防爆(d)
- 爆発しても火炎を外に出さない、丈夫な容器で守る方式。
- 本質安全防爆(i)
- 回路のエネルギーを小さくして、火花や熱で点火しないようにする方式。
- 型式検定
- 日本で、登録型式検定機関が、機器の型式を検定する制度(労働安全衛生法)。
- ゼロショット
- 追加の調整なしで、シミュレーションで学んだものを実機で使うこと。
- 固有受容感覚
- 関節の角度や力など、体の内側のセンサーの情報(本記事の説明)。
- 外受容感覚
- カメラやLiDARなど、周りの様子を見るセンサーの情報(本記事の説明)。
- DARPA 地下チャレンジ
- 2018〜2021年の、地下環境のロボット競技会。
- ISO 25785-1
- 脚型などの産業用移動ロボットの安全規格(策定中)。
12. 参考資料(一次情報)
- Boston Dynamics “Spot” 仕様書(PDF。2024年5月22日更新。質量、可搬質量、速度、段差、電池、IP等級、設計に用いた規格の記載) — bostondynamics.com/wp-content/uploads/2020/10/spot-specifications.pdf
- Boston Dynamics “Spot – The Agile Mobile Robot”(製品ページ、2026年10月25日確認) — bostondynamics.com/products/spot/
- Boston Dynamics “Industrial Inspection Solutions”(点検の用途:巡回、熱、可視、音響。2026年10月25日確認) — bostondynamics.com/solutions/inspection/
- Boston Dynamics 同社サイト内の検索「ATEX」の結果ページ(該当0件。2026年10月25日確認) — bostondynamics.com/?s=ATEX
- ANYbotics “ANYmal – Autonomous Robotic Inspection Solution”(製品ページ。IP67、センサー、電池、歩行速度、顧客のコメント。2026年10月25日確認) — anybotics.com/robotics/anymal/
- ANYbotics “ANYmal X – Ex-proof inspection robot”(製品ページ。「ATEX・IECEx認証、Zone 1 IIBまで」という同社の説明、IP67、熱カメラ、2026年版仕様は近日公開。2026年10月25日確認) — anybotics.com/robotics/anymal-x/
- 欧州連合 指令1999/92/EC(爆発性雰囲気によるリスクにさらされる労働者の安全と健康の改善のための最低要件)、附属書I「ゾーンの分類」 — eur-lex.europa.eu/legal-content/EN/TXT/HTML/?uri=CELEX:31999L0092
- 欧州連合 指令2014/34/EU(爆発性雰囲気で使う機器と保護システム)、第1条(適用範囲)と附属書I(機器のカテゴリー) — eur-lex.europa.eu/legal-content/EN/TXT/HTML/?uri=CELEX:32014L0034
- IECEx “IECEx”(IECの爆発性雰囲気用機器の認証制度の紹介。1996年設立) — iecex.com/
- IECEx “Standards”(IECExが使う規格の一覧。IEC 60079シリーズの題名) — iecex.com/certified-equipment-scheme/standards/
- 厚生労働省 「防爆構造電気機械器具に係る型式検定の申請の手続について」基安発0305第1号、2020年3月5日(安全衛生情報センターの掲載) — jaish.gr.jp/anzen/hor/hombun/hor1-61/hor1-61-4-1-0.htm
- ISO “ISO/CD 25785-1 Robotics — Safety requirements for dynamically stable industrial mobile robots (legged, wheeled, or other forms of locomotion) — Part 1: Robots”(ISOのページ。段階30.60。2026年10月25日確認) — iso.org/standard/91469.html
- ISO “ISO 12100:2010 Safety of machinery — General principles for design — Risk assessment and risk reduction”(ISOのページ) — iso.org/standard/51528.html
- Hwangbo J. ほか “Learning agile and dynamic motor skills for legged robots”, Science Robotics 4(26), 2019, DOI 10.1126/scirobotics.aau5872 — doi.org/10.1126/scirobotics.aau5872
- Lee J. ほか “Learning quadrupedal locomotion over challenging terrain”, Science Robotics 5(47), 2020, DOI 10.1126/scirobotics.abc5986 — doi.org/10.1126/scirobotics.abc5986
- Miki T. ほか “Learning robust perceptive locomotion for quadrupedal robots in the wild”, Science Robotics 7(62), 2022, DOI 10.1126/scirobotics.abk2822 — doi.org/10.1126/scirobotics.abk2822
- Chung T. H. ほか “Into the Robotic Depths: Analysis and Insights from the DARPA Subterranean Challenge”, Annu. Rev. Control Robot. Auton. Syst. 6, 477–502 (2023), DOI 10.1146/annurev-control-062722-100728 — doi.org/10.1146/annurev-control-062722-100728
- Hutter M. ほか “ANYmal – a highly mobile and dynamic quadrupedal robot”, Proc. 2016 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), pp. 38–44, DOI 10.1109/IROS.2016.7758092 — doi.org/10.1109/IROS.2016.7758092
13. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| Spot仕様書(2024年5月22日更新):質量32.7 kg、寸法、可搬質量14 kg、最高速度1.6 m/s、最大勾配±30°、最大段差300 mm、電池564 Wh・平均稼働90分・待機180分・充電60分、IP54、-20〜55℃(起動は0℃以上)、ISO 12100・IEC 60204-1に従って設計、非常停止はISO 13850に適合 | メーカーの仕様書(メーカー公称) 出典1 https://bostondynamics.com/wp-content/uploads/2020/10/spot-specifications.pdf | 事実 |
| Spotの製品ページ:用途(産業点検、電力・石油・ガスなど)、遠隔操作と自律の両方、ドックからの開始 | メーカーの製品ページ 出典2 https://bostondynamics.com/products/spot/ | 事実 |
| Boston Dynamicsの点検用途:巡回、熱、可視、音響 | メーカーのページ 出典3 https://bostondynamics.com/solutions/inspection/ | 事実 |
| Boston Dynamicsのサイト内検索「ATEX」が0件であったこと(2026年10月25日) | 同社サイトの検索結果ページ 出典4 https://bostondynamics.com/?s=ATEX | 事実 |
| ANYmal:IP67、標準ペイロード(可視20倍、熱-40〜550℃、超音波マイク0〜384 kHz、ライト、LiDAR)、追加ペイロード10 kg、歩行速度0.75 m/s、電池90分、70%急速充電100分、満充電3時間、歩行距離約2 km(90〜120分)、開いた格子の階段など、顧客のコメント(稼働1.5%向上) | メーカーの製品ページ(メーカー公称・企業のページの顧客コメント) 出典5 https://www.anybotics.com/robotics/anymal/ | 事実 |
| ANYmal X:「ATEX・IECEx認証、Zone 1 IIBまで」(同社の説明)、IP67、熱カメラ-10〜+400℃、洋上の実績(同社の説明)、2026年版の仕様は近日公開 | メーカーの製品ページ(企業の説明) 出典6 https://www.anybotics.com/robotics/anymal-x/ | 事実未確定/将来 |
| 指令1999/92/EC附属書I:ゾーン0・1・2(ガス・蒸気・ミスト)とゾーン20・21・22(粉じん)の定義 | EUR-Lexの指令の本文 出典7 https://eur-lex.europa.eu/legal-content/EN/TXT/HTML/?uri=CELEX:31999L0092 | 事実 |
| 指令2014/34/EU:機器のカテゴリー1・2・3の定義(附属書I)、船舶と移動式海洋ユニットを対象外とすること(第1条) | EUR-Lexの指令の本文 出典8 https://eur-lex.europa.eu/legal-content/EN/TXT/HTML/?uri=CELEX:32014L0034 | 事実 |
| IECExが1996年にIECによって設立されたこと、認証機関(ExCB)、IEC 60079シリーズ(-0、-1、-2、-7、-11、-15、-18、IEC/TS 60079-32-1など)の題名 | IECExのページ 出典9 https://www.iecex.com/ 出典10 https://www.iecex.com/certified-equipment-scheme/standards/ | 事実 |
| 防爆構造電気機械器具の型式検定(労働安全衛生法第44条の2第1項)、ExTRと、条件を満たすATEXの試験結果報告書の活用、4つの条件、基安発0305第1号(2020年3月5日) | 厚生労働省の通達(安全衛生情報センター掲載) 出典11 https://www.jaish.gr.jp/anzen/hor/hombun/hor1-61/hor1-61-4-1-0.htm | 事実 |
| ISO/CD 25785-1の適用範囲(産業環境、爆発性雰囲気は危険の対象外)、段階30.60、策定中 | ISOのページ(2026年10月25日確認) 出典12 https://www.iso.org/standard/91469.html | 事実未確定/将来 |
| ISO 12100がリスクアセスメントとリスク低減の基本の規格であること | ISOのページ 出典13 https://www.iso.org/standard/51528.html | 事実 |
| 学習にもとづく制御の研究:Hwangbo(2019)のシミュレーションで学習した制御、Lee(2020)の難しい自然地形、Miki(2022)のセンサーの課題と高山の1時間の山歩き | 論文の要旨(Crossref) 出典14 https://doi.org/10.1126/scirobotics.aau5872 出典15 https://doi.org/10.1126/scirobotics.abc5986 出典16 https://doi.org/10.1126/scirobotics.abk2822 | 事実 |
| DARPA地下チャレンジ(2018〜2021年)の結果と教訓を整理した総説 | 総説の要旨(Crossref) 出典17 https://doi.org/10.1146/annurev-control-062722-100728 | 事実 |
| ANYmalの紹介論文(2016年、IROS)の題名と書誌 | 論文の書誌(Crossref) 出典18 https://doi.org/10.1109/IROS.2016.7758092 | 事実 |
| Spotの平均電力376 W(564÷1.5)と待機188 W(564÷3)、ANYmalの平均速さ0.37 m/sと0.28 m/s | 本稿の計算(メーカー公称値の割り算。実測ではない) | 本稿の計算 |
| ANYmal Xの認証書・認証機関・温度等級・粉じんへの適用、ANYmalの質量、Spotの防爆の公式記載、脚型ロボットの国内の型式検定での扱い、導入効果の独立した検証 | 本稿の調査範囲では確認できなかったため記載していない(解説) | 解説 |
| 「脚は足場を選べる」「立っているだけで電力を使う理由」「防爆の3つの条件」「ゾーンとカテゴリーの対応」「Zone 1 IIBの読み方」「素材の視点」という読み取り | 公表内容にもとづく本記事の整理・解説。各機関が表明した見解ではない | 解説 |
| 図2〜図5、図7〜図9が実データの観察ではなく説明のための作図であること。図1と図6がImageGen生成の概念画像であること | 本記事による注記 | 解説 |
最終更新:2026年10月25日/出典は各社の公式ページ・仕様書、EU の指令、IECEx のページ、厚生労働省の通達、ISOの公式ページ、論文に限定しています。性能値と認証はメーカー公称・企業の説明で、認証書そのものは確認していません。 ANYmal X の認証書・適用範囲、ANYmal の質量、Spot の防爆の公式記載、脚型ロボットの国内の型式検定での扱い、導入効果の独立した検証については、確認できなかったため記載していません。 図は説明用の概念図または本稿の計算を含む作図で、図1と図6はImageGen生成の概念画像です。