TECHNOLOGY EXPLAINER
ドローン・ロボティクス概論
― 「感じる・考える・動く」で見る、ロボットとドローンの共通の骨組み
ロボットとドローンは、一見まったく違う機械です。しかし、どちらも「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の組み合わせでできています。この記事は、ドローン・ロボティクスのシリーズの入口として、ロボットとドローンの定義、自律の度合い、普及の統計、浮く条件と電池のトレードオフを、やさしく整理します。
後半では、素材技術者の目で、ロボットとドローンの性能が材料と部品(歯車の鋼、モーターの磁石、指先のゴム、軽量材、電池)に支えられていることを見ます。
- 3行でわかる/読む前に/シリーズの中での位置
- ロボットとは何か
- ドローンとは何か
- 感じる・考える・動く
- 種類の地図
- 自律の度合い
- ロボットの現在地(IFR の統計)
- ドローンの基本:推力と重さ、電池
- 素材技術者から見たロボット・ドローン
- 限界と、確認できなかったこと/まとめ
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出した値
未確定/将来=改訂中・制定途中・計画・目標など、確定していない事項
このほか、材料や設計への読み取りは「解説」として区別しています。推測は太字で示します。たとえ話には、必ず「たとえの限界」を書きます。
第8章の飛行時間の数値は、本稿が仮定を置いて計算した簡易モデルの例で、実在の機体の性能ではありません。IFR の統計は、団体自身の公表値として使い、調査会社の市場推計は使っていません。規格(ISO)は番号・題名・版・段階の確認にとどめ、本文(有料)は確認していません。この分野は変化が速いため、規格・規則の状態には確認日(2026年10月25日)を付けています。特定の企業・機体・国の優劣は論じません。
1. 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- ロボットもドローンも、「感じる・考える・動く」の組み合わせです。センサーで周りを知り、制御と知能で判断し、アクチュエータ(ロボットの筋肉にあたる部品)で動きます。NIST の自律の定義も、感知・認識・分析・計画・判断・実行をひとまとめにした能力として書かれています事実[参考資料5]
- 「自律」には段階があります。人が常に操縦する遠隔操縦から、人の関与なしに任務を果たす完全自律まで、NIST は4つのモードに分けています事実[参考資料5]。「自動で動く」ことと「自律している」ことは同じではありません。
- 性能の多くは、部品と材料で決まります。たとえば、重さ 1.0 kg の機体に電池を 0.5 kg 積むと約22分、2.0 kg 積むと約31分で頭打ちになります(簡単なモデルでのホバリングの計算)本稿の計算。電池を増やすと機体も重くなるからです。
前提知識はありません。「機械が、周りを見て、考えて、体を動かす」というイメージがあれば十分です。専門用語はそのつど説明し、巻末の用語集(25項目)にもまとめました。この記事は、ドローン・ロボティクスのシリーズ全体の入口で、ここで決めた言葉とたとえを、他の記事でも同じ意味で使います。
このシリーズは、5つのまとまりで読めます。①部品と材料(減速機とギア、関節アクチュエータ、ロボットハンドと把持、触覚センサーと電子皮膚、ソフトロボット、構造材料、電源、永久磁石、LiDARなど)、②知能と制御(ロボット制御、SLAM、視覚、模倣学習と強化学習、基盤モデル、シミュレーション、遠隔操作)、③ロボットの種類(産業用・協働、ヒューマノイド、脚型、倉庫、手術支援、水中、マイクロ、農業・建設)、④ドローン(マルチコプター、固定翼・VTOL、通信・測位、物流、eVTOL)、⑤制度と戦略(安全規格、規制と空域管理、各国の戦略)。この記事は、そのすべてに共通する土台です。
2. ロボットとは何か ― 国際規格の言葉で
「ロボット」は、人型の機械だけを指す言葉ではありません。ISO 8373(ロボット工学の用語の国際規格)は、ロボットを「プログラムされた駆動機構で、ある程度の自律性をもち、移動・操作・位置決めを行うもの」と定義しています。国際ロボット連盟(IFR)が統計をとるときに使っている定義です事実[参考資料2・1]。
ここで出てくる「自律性の程度」とは、現在の状態とセンサーの情報をもとに、人の介入なしに意図した仕事をこなす能力のことです。サービスロボットでは、一部を人が助ける半自律から、人の助けのない完全自律まで幅があります事実[参考資料3]。
| 区分 | 定義の要点 | 身近な例 |
|---|---|---|
| 産業用ロボット | 自動で制御され、再プログラムでき、3軸以上で動かせる多目的のマニピュレーター(腕)。工場での自動化用事実[参考資料2] | 溶接・塗装・組立の腕 |
| サービスロボット | 個人用または業務用で、人や機器のために役立つ仕事をするロボット事実[参考資料3] | 掃除・搬送・案内・点検 |
| 医療ロボット | 医療用の電気機器・システムとして使うロボット。2021年版の規格で、産業用・サービスの次の第3の区分に事実[参考資料3] | 手術支援ロボット(別の記事で) |
| 移動ロボット | 自分の制御で移動できるロボット。自律で動くほか、遠隔操作の手段を持つ場合もある事実[参考資料2] | 搬送車、脚型ロボット、ヒューマノイド |
出典:IFR のページ(ISO 8373 の定義を引用)。定義は要点の言い換えで、規格本文(有料)は確認していません。
正しくは:上の定義に「人型」という条件はありません。工場の腕もロボットです。また、IFR のサービスロボットの統計には、人とのやりとりを伴うものや、完全な遠隔操作のシステムも含まれると、IFR 自身が説明しています事実[参考資料3]。「ロボットの台数」を見るときは、何を数えた統計かを確認してください。
3. ドローンとは何か ― 航空の言葉で
「ドローン」は通称で、規則では無人航空機(unmanned aircraft)と呼びます。米国の連邦規則(14 CFR § 107.3)は、無人航空機を「機内や機上から人が直接操作できない状態で運航される航空機」とし、離陸時の重さが55ポンド(約25 kg)未満のものを小型無人航空機と定義しています事実[参考資料6]。ここでいう重さは、機体に載せたものすべてを含みます。
日本では、屋外を飛ばす100g以上の無人航空機(ドローン・ラジコン機)は、登録し、機体に登録記号を表示し、リモートID機能を備えることが法律で義務づけられています事実[参考資料8]。国際規格 ISO 21384-4:2025 は、無人航空機システムの用語を定める規格で、2025年7月に発行されました事実[参考資料20]。
研究の世界では、ドローンを「空飛ぶロボット(aerial robot)」とも呼び、その種類や課題を整理した調査論文があります事実[参考資料11]。このシリーズでも、ロボットとドローンを同じ枠組み(感じる・考える・動く)で扱います。ただし、ある機体が ISO 8373 上の「ロボット」にあたるかどうかは、規格本文(有料)で確認していません。
4. すべてに共通する骨組み ― 感じる・考える・動く
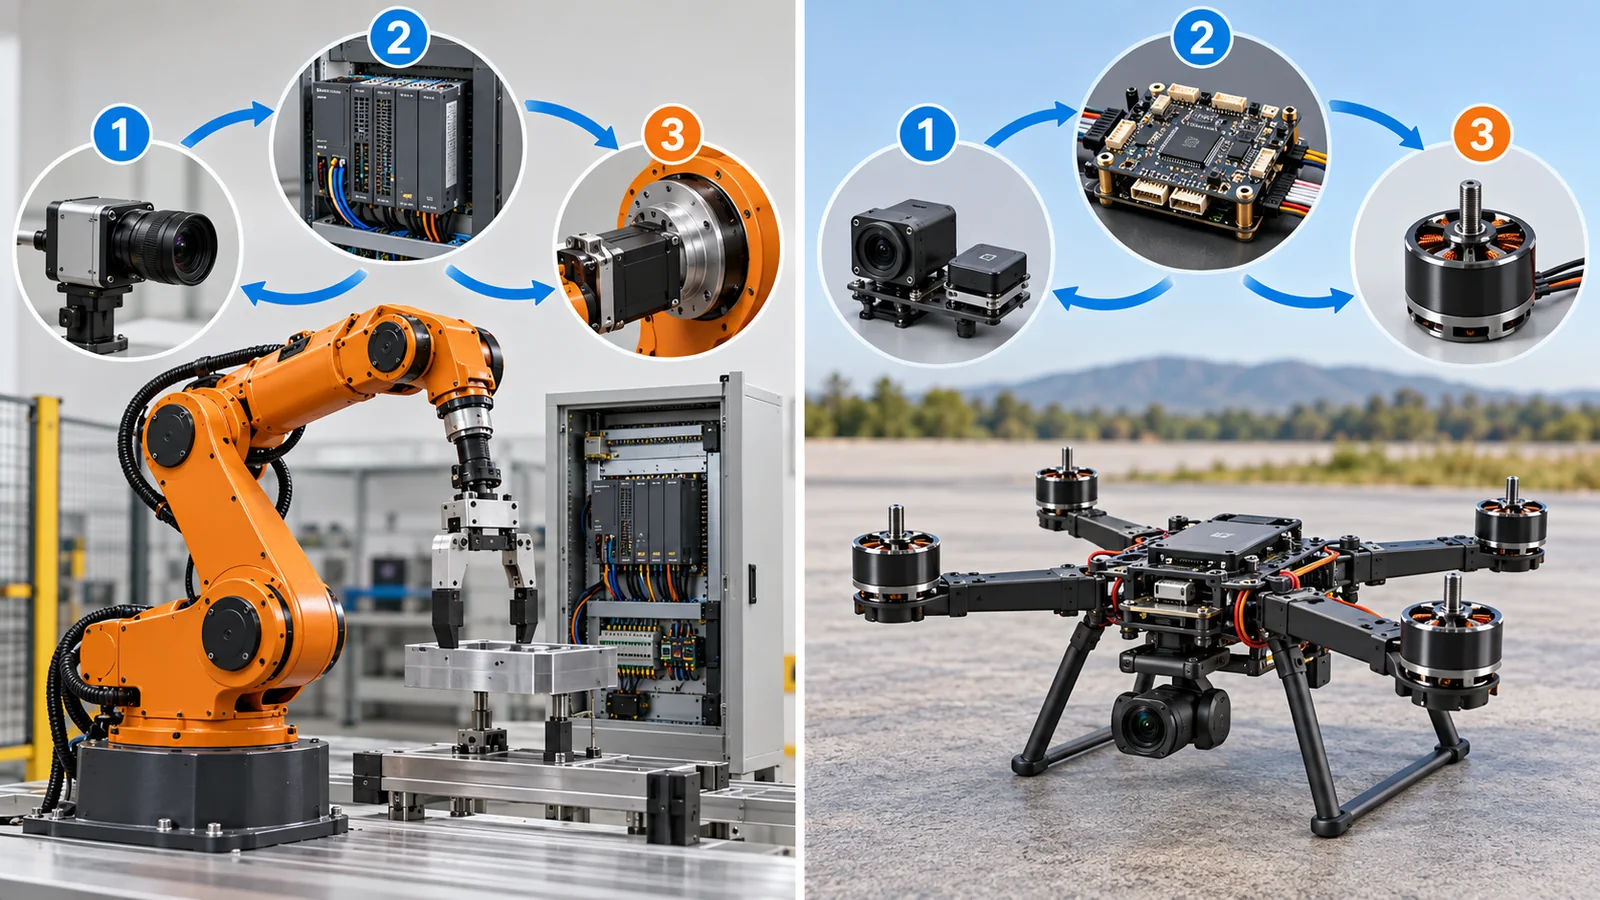
まず、身近な例から始めます。ペットボトルを手に取るとき、あなたは目で位置を確かめ(感じる)、どこへ手を出すか決め(考える)、腕の筋肉を動かします(動く)。ロボットも、この3つを機械の部品で置き換えたものです。
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。2つの機械(ロボットアームとドローン)の例を並べました。輪の中身は違っても、「感じる→考える→動く→環境が変わる→また感じる」のくり返しは同じです。部品の例は概念の説明で、特定の機種の構成ではありません。
(1) 感じる:センサー
関節の角度、傾き、力、距離、画像などを、電気信号に変える部品です。カメラや LiDAR(レーザーで距離を測る装置)が代表です。LiDAR は本シリーズの「LiDAR」編、触覚は「触覚センサーと電子皮膚」編で扱います。
(2) 考える:制御と知能
センサーの情報から、「どの関節を、どれだけ、いつ動かすか」を決める部分です。決まった手順を正確にくり返す制御と、状況に合わせて判断する知能があります。「自分の位置を推定しながら、周りの地図を作る」ことを SLAM(スラム、simultaneous localization and mapping)と呼びます。
(3) 動く:アクチュエータ
アクチュエータは、電気などのエネルギーを力や動きに変える部品で、ロボットの筋肉にあたります。多くは、モーターと減速機の組み合わせです。減速機は、モーターの速い回転を遅くして力を増やす部品で、自転車のギアに似ています(たとえの限界:実際の減速機には、摩擦による損失と、歯のすき間によるガタがあります。「減速機とギア」編で扱います)。
自由度(DOF、degrees of freedom)は、関節が動かせる方向の数です。人の腕は、肩・ひじ・手首を合わせて7自由度と説明されることが多く(教科書的な整理)、ものを自由な向きでつかめます。工場の腕は6軸のものがよく使われます(解説)。IFR の定義でも、産業用ロボットは3軸以上でプログラムできるものとされています事実[参考資料2]。
ドローンの自由度にも注意:空中の機体は、位置3+姿勢3の6つの動きを持ちます。ただし、一般的なクアッドコプターは、独立に操作できる量(4つのプロペラの回転数)が4つしかありません。残りは、傾けて横に進むなど、組み合わせて実現します(解説)。
ロボットの知能の話で、よく「物理AI」「ロボット基盤モデル」という言葉が出ます。この記事では、「多くのロボットの経験から、一般的な動かし方を学んだAI」と理解してください。たとえの限界:どんな作業にも使える汎用に見えても、学習していない状況には弱いことがあります。詳しくは、本シリーズ「世界モデルと身体性AI」編と「ロボット基盤モデルとVLA」編で扱います。
5. 種類の地図 ― 3つの質問で見分ける
新しい機械に出会ったら、次の3つの質問をしてみてください。
- どこで動くか?(工場の床、倉庫、屋外の地面、空、水中、体の中)
- 何をするか?(つかむ、運ぶ、見る、測る、切る)
- 誰が決めるか?(人が常に操作する、人が見守る、機械が任される)
この3つの答えが分かれば、どの部品が重要で、どの規則や規格が関わるかが、おおよそ見えてきます。たとえば、「空で、荷物を運び、機械が自分で飛ぶ」なら、軽さと電池、そして航空の規則が中心になります。
6. 自律の度合い ― 遠隔操縦、半自律、完全自律
「自律」と聞くと、すべてを機械が決める姿を思い浮かべるかもしれません。しかし実際には、人と機械の分担に段階があります。NIST のまとめた用語集(ALFUS)は、無人システムの運用を4つのモードに分けています事実[参考資料5]。
日本のドローンの飛行レベルは、操縦か自動かと、目視内か目視外か、下に人がいるかで決まります。レベル4は、有人地帯(第三者の上空)で補助者なしの目視外飛行を行うことで、機体認証・操縦者技能証明・運航ルールの整備により、2022年12月5日から可能になりました事実[参考資料7][参考資料9]。
さらに、ALFUS は自律の度合いを3つの軸で評価する枠組みを示しています。①人への依存度(人の助けがどれだけ要るか)、②任務の複雑さ、③環境の複雑さです事実[参考資料5]。同じ「自動」でも、整った工場の床で単純な往復をするのと、風の吹く屋外で障害物を避けながら荷物を届けるのとでは、まったく別の難しさです。
正しくは:動画だけでは、自律か遠隔操作かは分かりません。ALFUS は、遠隔操作(テレオペレーション)や遠隔操縦を、運用モードの一つとして正式に区別しています事実[参考資料5]。実演動画を見るときは、自律か遠隔操作か、何台で何時間試したか、どんな作業か、第三者が検証したかを確認してください。これらが書かれていない実演は、会社の主張として受け取り、実力の証拠とは扱いません。
自動は、あらかじめ決めた手順どおりに動くことです。自律は、状況をセンサーで知り、自分で判断して、予定外のことにも対応することです(解説)。工場の腕が毎回同じ軌道で動くのは自動、倉庫のロボットが人や荷物をよけながら行き先を変えるのは自律に近い、というイメージです。ただし境目はあいまいで、ALFUS も「段階」として扱っています。
7. ロボットの現在地 ― IFR の統計を読む
ロボットの普及を知る手がかりとして、国際ロボット連盟(IFR)が毎年公表する統計があります。IFR の「World Robotics 2025」によると、2024年に世界で設置された産業用ロボットは 542,076 台で、2022年(552,946 台)に次ぐ史上2番目の多さでした。2024年末に稼働中の産業用ロボットは 4,663,698 台(前年比 +9%)です事実[参考資料4]。
- 納入先の最大は電気・電子(128,899 台、24%)で、自動車(126,088 台)が僅差で続きました。金属・機械は 88,777 台、プラスチック・化学は 26,491 台(約5%)、食品は 20,792 台です事実[参考資料4]。
- 地域では、アジアが 401,665 台(74%)、中国が 295,045 台(54%)でした。日本は 44,453 台、米国は 34,164 台です事実[参考資料4]。
- 見通し:IFR は、2025年に 575,000 台、2028年に 70万台超と予想しています。これは IFR 自身の予想で、確定した数ではありません未確定/将来[参考資料4]。
読み方の注意:この統計が数えるのは産業用ロボットです。サービスロボットやヒューマノイド、ドローンの「台数」は、定義も集め方も別です。この記事では、調査会社の市場規模の推計や、報道だけの数字は使っていません。
8. ドローンの基本 ― 推力と重さ、電池のトレードオフ
ドローンが浮く条件は、とても単純です。推力(プロペラが空気を下に押して得る上向きの力)が、重さ(重力)以上になれば浮きます。重さと等しいと、空中で止まる「ホバリング」になります。
ホバリングに必要な電力を、運動量理論という基本的な理論で見積もれます。マルチコプターの研究(Bauersfeld と Scaramuzza、2022年)が示す式は次のとおりです事実[参考資料10]。
Ph = (m g)3/2 / ( ηP · √(2 ρ π Nr r2) )
文章で言うと:機体の質量 m(kg)が重いほど、必要な動力は重さの1.5乗で増えます。プロペラの本数 Nr が多く、半径 r が大きい(空気を押す面積が広い)ほど、少ない動力で済みます。ρ は空気の密度(約 1.225 kg/m³)、g は重力加速度、ηP はプロペラの効率(フィギュア・オブ・メリット。0.5〜0.7が典型、本稿は0.6)です事実[参考資料10]。
数値で確かめる(本稿の計算):電池以外が 1.0 kg、電池が 0.5 kg の機体(合計 1.5 kg)、半径 0.127 m(直径10インチ)のプロペラ4本、ηP = 0.6、モーター効率 80%とします。重さは 1.5 × 9.81 ≒ 14.7 N。式から、機械的な動力は約 133 W、電気としては 133 ÷ 0.8 ≒ 167 W です。電池を 150 Wh/kg、使える割合を 80% と仮定すると、使える電力量は 0.5 × 150 × 0.8 = 60 Wh。60 ÷ 167 ≒ 0.36 時間、つまり約22分です。
グラフを見ると、電池を 0.5 kg から 1.0 kg に倍にしても、飛行時間は約22分から約28分にしか延びません。2 kg 付近で最大の約31分になり、それを超えて増やすと、かえって短くなります本稿の計算。電池を増やすと、重さが増え、必要な電力が「重さの1.5乗」で増えるからです。
軽くする効果(本稿の計算):機体が10%軽くなると、必要な動力は 0.91.5 ≒ 0.85 倍、つまり約15%減ります。逆に10%重くなると、1.11.5 ≒ 1.15 倍、約15%増えます。部品や材料で「軽くする」ことが、飛行時間と運べる荷物の両方に効く理由です。
正しくは:上の計算のとおり、電池を増やすと機体が重くなり、効果は頭打ちになります。さらに現実の電池は、大きな電力を出すと、取り出せる電力量が減ります(ペウケルト効果)。Bauersfeld らは、この効果も表せる電池のモデルを使い、6つの機体の例で、推定した航続距離や飛行時間が、おおむねメーカーの仕様の±10%以内だったと報告しています事実[参考資料10]。実際の飛行時間は、重さ、風、速度、気温、電池の状態で変わります。
右のグラフは、横軸が電池の重さ、縦軸が飛行時間です。①左の端は電池なし(飛べない)、②すぐ立ち上がる(電池が少しあるだけで飛べる)、③ゆるやかになる(重さの影響が出始める)、④山を越えて下がる、という順に読んでください。山の位置(ここでは電池 2 kg)は、機体の重さやプロペラの大きさで変わります(仮定した簡易モデルでの結果)。
9. 素材技術者から見たロボット・ドローン
ここまでの話を、材料と部品の目で見直します。ロボットもドローンも、頭脳(ソフトウェア)が注目されがちですが、動き、力、寿命、重さの限界を決めているのは、多くの場合、部品と材料です。
元のSVG・補足説明・出典を確認
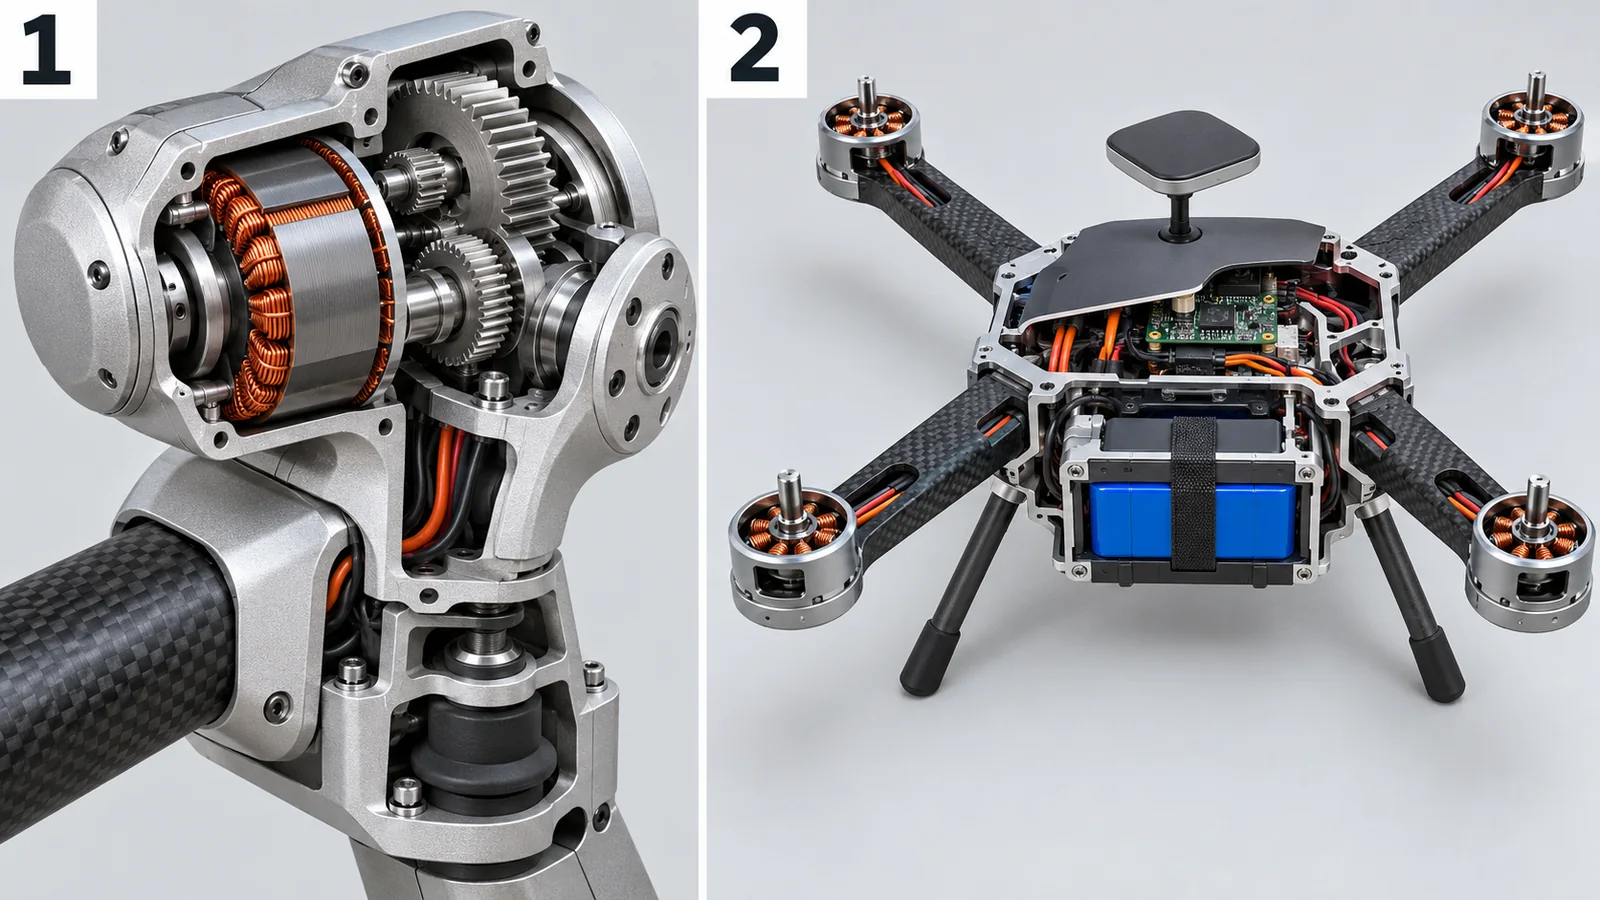
元SVGの説明:概念図(ベクター作図)。ロボットアームとマルチコプターの部品と、そこで効く材料の例。部品の配置と材料名は一般的な例で、特定の機種の構成ではありません。各部品の詳しい話は、本シリーズの該当する記事で扱います。
たとえば、関節の減速機の歯車には、繰り返しの荷重に耐える疲労強度と、すり減りにくい表面の硬さが要ります(鋼と熱処理の世界)。モーターの磁石には、強い磁力と、温度が上がっても磁力を保つ性質が要ります(レアアースの世界)。ドローンのプロペラや機体には、軽さと剛性が要ります。第8章のとおり、機体が10%軽くなると動力が約15%減るので、軽量化は飛行時間に直結します(本稿の計算)。
ロボットの関節は、小さな体積で大きな力を出し、しかも何百万回も動きます。ここでは、摩耗、疲労、温度上昇が寿命を決めます。電池も、重さあたりのエネルギーを上げるほど、熱や劣化の管理が難しくなります。軽くすれば強度や寿命が下がり、強くすれば重くなり、どちらも高いとコストが上がります。ロボット・ドローンの設計は、この4つの綱引きです(解説)。熱の問題は「関節アクチュエータ」編、電池は「ロボットとドローンの電源」編で扱います。
| 部品 | 代表的な材料(例) | 材料の何が効くか | 詳しく扱うシリーズの記事 |
|---|---|---|---|
| 減速機 | 合金鋼、熱処理、潤滑剤 | 疲労強度、表面硬さ、摩耗 | 減速機とギア |
| モーター | ネオジム磁石、銅線、電磁鋼板 | 磁力、保磁力(耐熱)、損失 | 永久磁石とレアアース、関節アクチュエータ |
| 指先・皮膚 | シリコーンやウレタンのゴム、導電材料 | 摩擦、柔らかさ、耐久性、感度 | ロボットハンドと把持、触覚センサーと電子皮膚 |
| 軽量構造 | アルミ、CFRP、樹脂 | 比強度、剛性、疲労 | ロボット・ドローンの構造材料 |
| 電池 | リチウム系の電極・電解質 | 重さあたりのエネルギー、出力、熱 | リチウムイオン電池の基本、熱暴走と電池の安全、ロボットとドローンの電源 |
材料名は一般的な例です。「解説」として整理した表で、個別の数値は各記事で出典とともに示します。
10. 限界と、確認できなかったこと/まとめ
- ISO 8373 の本文(有料)は確認していません。ロボットの定義は、IFR のページが引用した文言によります。ドローンが ISO 8373 上のロボットにあたるかも確認していません。
- ドローンの台数や市場の統計は使っていません。調査会社の推計は使わない方針で、ドローン全体の台数を団体が公表した統計としては確認できませんでした。
- ヒューマノイドやサービスロボットの台数は扱っていません。IFR の産業用ロボットの統計だけを使いました。
- 第8章の計算は簡易モデルです。機体の構造、電池の放電特性、風、飛行速度、モーターの変化は考慮していません。数字は傾向を見るための例で、実在の機体の性能ではありません。
- 日本以外のドローン規制(EU の EASA など)は、この記事では扱っていません。本シリーズの「ドローンの規制と空域管理」編で扱います。
- ロボットもドローンも「感じる・考える・動く」の輪です。ロボットは、プログラムされた駆動機構で、ある程度の自律性をもち、移動・操作・位置決めを行うもの、と ISO 8373 は定めます事実
- 自律には段階があります。NIST は4つのモードに、日本はドローンの飛行を4つのレベルに分けます。実演動画は、自律か遠隔操作かを確認するまで、会社の主張です事実
- 産業用ロボットは2024年に世界で 542,076 台が設置され、稼働中は 4,663,698 台でした(IFR)。プラスチック・化学の納入先は約5%です事実
- ドローンが浮く条件は「推力 ≥ 重さ」です。必要な動力は重さの1.5乗で増えるので、電池を増やしても飛行時間は頭打ちになります(簡易モデルで、1.0 kg の機体は電池 2 kg 付近で最大の約31分)本稿の計算
- 性能の多くは部品と材料で決まります。歯車の鋼、モーターの磁石、指先のゴム、機体の軽量材、電池が、動き・力・寿命・飛行時間を支えます(解説)
11. 評価・標準の読み方
ロボットやドローンの「良さ」は、ひとつの数字では表せません。ロボットなら、どれだけ正確に位置を繰り返せるか(繰り返し精度)、どれだけの荷物を扱えるか、人のそばで安全かを測ります。ドローンなら、何分飛べるか、どれだけの荷物を運べるか、どんな空域でどんな人が飛ばしてよいかが基準です。大切なのは、数字がどんな条件で測られたかです。同じ「精度」でも、試験の条件が違えば別の数字です。以下は、確認できた範囲の整理です(確認日 2026年10月25日)。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針(ISO・NIST・FAA など) | 読み方の注意 |
|---|---|---|---|
| 用語と分類 | — (評価ではなく用語の標準) | ISO 8373:2021(2021年11月発行。段階 90.92「改訂予定」、後継の ISO/DIS 8373 は策定中)[参考資料1]未確定/将来 | ここでの「ロボット」の線引きの根拠。改訂中なので、将来の版で定義が変わりうる |
| 産業用ロボットの精度・性能 | 位置の繰り返し精度などを測る試験方法(ISO 9283) | ISO 9283:1998 “Manipulating industrial robots — Performance criteria and related test methods”(2021年に確認、現在見直し中)[参考資料16]事実 | カタログの繰り返し精度は、試験条件(荷重、速度、姿勢)を確認する。試験の中身は本文(有料)で未確認 |
| 産業用ロボットの安全 | 確認できなかった(安全は性能の数字でなく、要求事項への適合で示す) | ISO 10218-1:2025(ロボット本体)、ISO 10218-2:2025(ロボットの応用とセル)。いずれも2025年2月発行[参考資料13・14]事実 | 規格は、法令や契約で引用されて初めて拘束力を持つことが多い(解説)。要求事項の中身は未確認 |
| 生活支援ロボットの安全 | 確認できなかった | ISO 13482:2014(2014年2月、2020年に確認。ISO/FDIS 13482 に置き換え予定と表示)[参考資料15]事実未確定/将来 | 移動型の世話ロボット、身体介助ロボット、人を乗せるロボットが対象(ISOページの要約)。置き換えは予定段階 |
| サービスロボットの性能 | 車輪の移動(第1部)、ナビゲーション(第2部)、マニピュレーション(第3部)の試験方法 | ISO 18646-1:2016(確認済み)、-2:2024(2024年1月)、-3:2021(2021年6月、見直し中)[参考資料17・18・19]事実 | 部ごとに対象が違う。脚型ロボットなどの部は策定中の段階の表示があり、この記事では扱わない |
| ドローンの用語 | — (用語の標準) | ISO 21384-4:2025(2025年7月発行)[参考資料20]事実 | 「ドローン」「無人航空機」「UAS」の言い方は、規則や資料によって違う |
| ドローンの規則と区分 | — (規則であり、ベンチマークではない) | 米国 14 CFR § 107.3(55ポンド未満を小型無人航空機と定義)[参考資料6]事実。日本:100g以上の登録とリモートID、レベル4の制度(2022年12月5日開始)[参考資料8・7]事実 | 規則は国ごとに違い、改正される。重さの区分は国ごとに異なる(本シリーズ「ドローンの規制と空域管理」編) |
| 自律の度合い | NIST ALFUS:4つの運用モードと、3つの軸(人への依存度・任務の複雑さ・環境の複雑さ)[参考資料5]事実 | NIST SP 1011-I-2.0(2008年10月)。用語集で、法的な拘束力のある規格ではない(解説) | 「自律」を一つの数字では表せない。何を、どこで、人の助けなしにできるかを見る |
| 飛行時間・航続距離 | Bauersfeld らの推定モデル:6つの機体の例で、推定がメーカー仕様のおおむね±10%以内[参考資料10]事実 | 確認できなかった(飛行時間の統一された国際的な試験規格は、この記事の調査では確認していない) | カタログの飛行時間は、荷物、速度、気温、電池の状態の条件つき。条件の違う数字を並べて優劣をつけない |
| 普及の統計 | IFR World Robotics 2025(産業用ロボットの設置台数と稼働台数)[参考資料4]事実 | — (統計であり、規格ではない) | 産業用ロボットだけの統計。予想は IFR 自身の見通しで、確定ではない |
表の整理は本稿の計算(整理)。番号・題名・段階は、各機関の公式ページで確認(確認日 2026年10月25日)。規格本文は有料のため、題名と適用範囲にとどめています。
読み方の注意(素材技術者向け)
- 実演とベンチマークと現場は、別のものです:展示会や動画の動きは、条件を整えた実演です。ベンチマークは決まった課題での比較で、実際の工場や屋外には、汚れ、温度変化、人の動きが加わります。
- メーカー公称と第三者の検証は別です:カタログの値は、メーカーが決めた条件での値です。条件が書かれていない数字は、そのまま比べないでください。
- 標準は、推奨のものと、要求のものがあります:ISO の規格は一般に、法令や契約で引用されて初めて拘束力を持つ位置づけです(解説)。一方、国の規則(14 CFR や航空法)は法的な拘束力を持ちます。
- 計画と達成は別です:IFR の予想や、規格の改訂中の版(ISO/DIS 8373 など)は、確定した事実ではありません。
12. 用語集
- ロボット
- ISO 8373 では、プログラムされた駆動機構で、ある程度の自律性をもち、移動・操作・位置決めを行うもの。
- 産業用ロボット
- 自動で制御され、再プログラムでき、3軸以上で動かせる多目的のマニピュレーター(腕)。
- サービスロボット
- 個人用または業務用で、人や機器のために役立つ仕事をするロボット。
- 移動ロボット
- 自分の制御で移動できるロボット。
- センサー
- 距離・角度・力・画像などを電気信号に変える部品。「感じる」を担当。
- 制御
- 決められた手順や目標に合わせて、アクチュエータへの指令を計算すること。
- アクチュエータ
- 電気などを力と動きに変える部品。ロボットの筋肉にあたる。
- 減速機
- モーターの回転を遅くして力を増やす部品。自転車のギアに似ている。
- 自由度(DOF)
- degrees of freedom。関節が動かせる方向の数。
- SLAM
- simultaneous localization and mapping。自分の位置を推定しながら、周りの地図を作ること。
- 物理AI/ロボット基盤モデル
- 多くのロボットの経験から、一般的な動かし方を学んだAI。学習していない状況には弱いことがある。
- 自律
- 現在の状態とセンサーの情報をもとに、人の介入なしに意図した仕事を行う能力。
- 遠隔操縦/テレオペレーション
- 離れた場所から人が操作すること。ALFUS では別々の運用モード。
- ALFUS
- Autonomy Levels for Unmanned Systems。NIST がまとめた、無人システムの自律の度合いの用語と枠組み。
- 無人航空機(UAS)
- unmanned aircraft system。機上に人が乗らない航空機と、制御・通信の要素をまとめた呼び方。
- マルチコプター
- 回転翼を複数持つ飛行機。垂直に離着陸でき、空中で止まれる。
- 固定翼
- 翼で揚力を得る飛行機。長く速く飛べるが、滑走や発射が要る。
- VTOL
- vertical take-off and landing。垂直に離着陸できること。
- 推力
- プロペラなどが空気を押して得る力。ホバリングでは重さと等しい。
- ホバリング
- 空中で位置を保って止まること。
- プロペラ効率(FM, figure of merit)
- プロペラの効率。理想的な動力を実際の動力で割った値。典型は0.5〜0.7。
- ペイロード
- 機体が運べる荷物(センサーなどを含む)の重さ。
- BVLOS(目視外飛行)
- beyond visual line of sight。操縦者の目で見えない範囲の飛行。
- 設置台数/稼働台数
- IFR の統計で、その年に新しく設置された台数/使われている累計の台数。
- ISO/TC 299
- ISO の中でロボット工学の規格を担当する専門委員会。
13. 参考資料(一次情報)
- ISO ISO 8373:2021 “Robotics — Vocabulary”(Edition 3、2021年11月。ISO のページ。段階 90.92「改訂予定」、後継の ISO/DIS 8373 が策定中) — iso.org/standard/75539.html
- IFR “Standardisation”(IFR が統計に用いる ISO 8373 のロボット定義を引用) — ifr.org/standardisation
- IFR “Service Robots”(サービスロボットと自律の度合いの定義、医療ロボットを第3の区分とする説明) — ifr.org/service-robots/
- IFR “World Robotics 2025 – Industrial Robots” Executive Summary(2025年。団体自身の公表統計) — ifr.org/img/worldrobotics/Executive_Summary_WR_2025_Industrial_Robots.pdf
- NIST Huang H.-M.(編)”Autonomy Levels for Unmanned Systems (ALFUS) Framework, Volume I: Terminology, Version 2.0″, NIST Special Publication 1011-I-2.0(2008年10月) — nist.gov/document/nistsp1011-i-2-0pdf
- U.S. Federal Aviation Administration / eCFR 14 CFR § 107.3 “Definitions”(小型無人航空機:離陸時に55ポンド未満) — ecfr.gov/current/title-14/part-107/section-107.3
- 国土交通省 「無人航空機レベル4飛行ポータルサイト」(レベル4飛行の定義、2022年12月5日開始の制度) — mlit.go.jp/koku/level4/
- 国土交通省 「無人航空機総合窓口サイト」(100g以上の機体の登録義務ほか) — mlit.go.jp/koku/info/
- 内閣官房 小型無人機等対策推進室 「レベル4飛行の実現、さらにその先へ」2022年3月(ドローンの飛行レベル1〜4の図) — mlit.go.jp/common/001475188.pdf
- Bauersfeld L., Scaramuzza D. “Range, Endurance, and Optimal Speed Estimates for Multicopters”, IEEE Robotics and Automation Letters 7(2), 2953–2960 (2022), DOI 10.1109/LRA.2022.3145063 (arXiv:2109.04741) — arxiv.org/abs/2109.04741
- Liew C. F. et al. “Recent Developments in Aerial Robotics: A Survey and Prototypes Overview”, arXiv:1711.10085 (2017) — arxiv.org/abs/1711.10085
- Siciliano B., Khatib O. (eds.) Springer Handbook of Robotics, 2nd ed., Springer (2016), DOI 10.1007/978-3-319-32552-1 — doi.org/10.1007/978-3-319-32552-1
- ISO ISO 10218-1:2025 “Robotics — Safety requirements — Part 1: Industrial robots”(Edition 3、2025年2月) — iso.org/standard/73933.html
- ISO ISO 10218-2:2025 “Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells”(Edition 2、2025年2月) — iso.org/standard/73934.html
- ISO ISO 13482:2014 “Robots and robotic devices — Safety requirements for personal care robots”(2014年2月。2020年に確認。ISO/FDIS 13482 に置き換え予定と表示) — iso.org/standard/53820.html
- ISO ISO 9283:1998 “Manipulating industrial robots — Performance criteria and related test methods”(1998年4月。2021年に確認、段階 90.60「見直し中」) — iso.org/standard/22244.html
- ISO ISO 18646-1:2016 “Robotics — Performance criteria and related test methods for service robots — Part 1: Locomotion for wheeled robots”(2016年9月、確認済み) — iso.org/standard/63127.html
- ISO ISO 18646-2:2024 “Robotics — Performance criteria and related test methods for service robots — Part 2: Navigation”(2024年1月) — iso.org/standard/82643.html
- ISO ISO 18646-3:2021 “Robotics — Performance criteria and related test methods for service robots — Part 3: Manipulation”(2021年6月、段階 90.60「見直し中」) — iso.org/standard/73591.html
- ISO ISO 21384-4:2025 “Uncrewed aircraft systems — Part 4: Vocabulary”(2025年7月) — iso.org/standard/85053.html
14. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| ISO 8373 の robot・industrial robot・mobile robot の定義、IFR が統計に用いていること | IFR の標準化のページ 出典 2 https://ifr.org/standardisation | 事実 |
| サービスロボットの定義、自律の度合いの定義、医療ロボットが第3の区分、IFR の統計に遠隔操作のシステムも含まれること | IFR のサービスロボットのページ 出典 3 https://ifr.org/service-robots/ | 事実 |
| ISO 8373:2021 の版・発行年月・段階(90.92)と、ISO/DIS 8373 が策定中であること | ISO のページ 出典 1 https://www.iso.org/standard/75539.html | 事実未確定/将来 |
| 自律の定義(感知・認識・分析・計画・判断・実行)、4つの運用モード、3つの軸 | NIST SP 1011-I-2.0 出典 5 https://www.nist.gov/document/nistsp1011-i-2-0pdf | 事実 |
| 無人航空機と小型無人航空機(55ポンド未満)の定義 | 14 CFR § 107.3 出典 6 https://www.ecfr.gov/current/title-14/part-107/section-107.3 | 事実 |
| 100g以上の登録・リモートID、レベル4の定義と制度開始(2022年12月5日)、飛行レベル1〜4の図 | 国土交通省の2つのページと内閣官房の資料 出典 8 https://www.mlit.go.jp/koku/info/ 出典 7 https://www.mlit.go.jp/koku/level4/ 出典 9 https://www.mlit.go.jp/common/001475188.pdf | 事実 |
| ISO 21384-4:2025 の題名と発行年月(2025年7月) | ISO のページ 出典 20 https://www.iso.org/standard/85053.html | 事実 |
| ISO 10218-1/-2:2025、ISO 13482:2014、ISO 9283:1998 の番号・題名・版・段階 | ISO のページ 出典 13 https://www.iso.org/standard/73933.html 出典 14 https://www.iso.org/standard/73934.html 出典 15 https://www.iso.org/standard/53820.html 出典 16 https://www.iso.org/standard/22244.html | 事実未確定/将来 |
| ISO 18646-1:2016、-2:2024、-3:2021 の番号・題名・版・段階 | ISO のページ 出典 17 https://www.iso.org/standard/63127.html 出典 18 https://www.iso.org/standard/82643.html 出典 19 https://www.iso.org/standard/73591.html | 事実 |
| 2024年の設置台数 542,076 台、2022年 552,946 台、2023年 541,302 台、稼働台数 4,663,698 台、業種別・地域別の台数、2025年・2028年の予想 | IFR World Robotics 2025 Executive Summary 出典 4 https://ifr.org/img/worldrobotics/Executive_Summary_WR_2025_Industrial_Robots.pdf | 事実未確定/将来 |
| ホバリング動力の式、プロペラ効率 0.5〜0.7(典型)、ペウケルト効果、6つの機体で推定がメーカー仕様のおおむね±10%以内 | Bauersfeld と Scaramuzza(2022) 出典 10 https://arxiv.org/abs/2109.04741 | 事実 |
| ドローンを空飛ぶロボットとも呼ぶこと、種類や課題の調査があること | Liew らの調査論文 出典 11 https://arxiv.org/abs/1711.10085 | 事実 |
| 図6の電池重量とホバリング時間(0.5 kg で約22分、1.0 kg で約28分、2.0 kg で約31分)、機体10%増減での動力約±15%、動力167 W の計算 | 本稿の計算(Python。式は Bauersfeld らの式(5)。仮定:プロペラ4本・半径0.127 m・ηP 0.6・モーター効率80%・電池150 Wh/kg・使用率80%)。実在の機体の性能ではない | 本稿の計算 |
| 人の腕が7自由度、産業用ロボットで6軸がよく使われる、自動と自律の違い、クアッドコプターの独立操作量が4つ、素材技術者の視点、物理AIのたとえ、種類を見分ける3つの質問 | 一般的な教科書的整理にもとづく本記事の解説。出典は付けていない | 解説 |
| ISO 8373 の本文、ドローンが ISO 8373 のロボットにあたるか、ドローンの台数統計、ヒューマノイドの台数、EU など他国の規則、飛行時間の統一試験規格 | 本稿の調査範囲では確認できなかったため記載していない | 解説 |
最終更新:2026年10月25日/出典は一次情報(ISO・NIST・IFR・FAA・国土交通省の公式資料、査読論文、arXiv の調査論文)に限定しています。調査会社の市場推計は使っていません。第8章の数値は本稿の簡易モデルの計算で、実在の機体の性能ではありません。ISO 8373 の本文、ドローンが ISO 8373 のロボットにあたるか、ドローンの台数統計、他国の規則については、確認できなかったため記載していません。図のうち図1と図8はImageGen生成の概念画像で、他は説明用の概念図または本稿の計算を含む作図です。