TECHNOLOGY EXPLAINER
産業用ロボットと協働ロボット
― 4つの形、カタログの数字の読み方、「cobot」の意味の変化、IFR の世界統計
工場で働くロボットの多くは、人間の腕に似た「垂直多関節」型ですが、組立や包装には「水平多関節」、高速の箱詰めには「パラレル(デルタ)」、成形品の取り出しには「直交」型と、仕事に合わせて形が違います。また、人のそばで働く「協働ロボット」という言葉は、もとの意味と今の意味が違い、2025年の規格改訂では、むしろ使わない言葉になりました。 この記事は、ロボットの知識がなくても読めるように、①産業用ロボットとは何か、②4つの形、③カタログの数字(可搬質量・繰り返し精度など)の読み方、④「cobot」という言葉の移り変わり、⑤協働の安全の考え方、⑥国際ロボット連盟(IFR)が2026年9月24日に公表した世界の統計、の順に、図と小さな計算で説明します。 性能値はメーカー公称として書き、異なる機種を並べて優劣はつけません。
- 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 産業用ロボットとは何か:定義と、数えるもの・数えないもの
- 4つの形:垂直多関節・水平多関節・パラレル・直交
- カタログの数字の読み方:可搬質量・リーチ・繰り返し精度・速度
- 「cobot」という言葉の移り変わり
- 協働の安全の考え方:ロボットだけでなく「応用」で決まる
- IFR World Robotics 2026:世界の設置台数
- 限界と、確認できなかったこと/まとめ
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公式資料(団体・当局・規格団体・論文・メーカーの公表)に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出した値
未確定/将来=予測、計画、策定中の事項など、確定していないこと
このほか、構造の整理や材料の視点での読み取りは「解説」として区別しています。推測は太字で示します。たとえ話には、必ず「たとえの限界」を書きます。
ロボットの性能値(可搬質量、到達距離、繰り返し精度、速度、質量)は、メーカー公称であり、条件(試験の規格、荷物、姿勢、温度)が書かれていないことがあります。同じメーカーの2つの資料で値が違う例も、第4章で示します。異なるメーカー・型の数字を並べて優劣はつけません。 IFR の台数は、ロボット供給会社が報告した値の集計で、団体自身が公表する統計です(市場調査会社の推計ではありません)。予測は未確定/将来として区別します。 この分野は変化が速いため、状態には確認日(2026年10月25日)を付けています。この記事は一般的な解説です。特定の機種の購入や、安全の判断を助言するものではありません。
1. 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 産業用ロボットは「自動で制御され、動きを書き換えられ、用途を変えられる、3軸以上のマニピュレーター」と定義され、形は主に4つ(垂直多関節、水平多関節、パラレル、直交)に分かれます事実[参考資料5]。IFR によると、2025年に世界で603,307台が設置され(前年比+11%)、稼働中の累計は5,079,078台です事実[参考資料1]。
- 「協働ロボット(cobot)」の意味は、時代で変わりました。1990年代の研究では「人と荷物を共有する、本質的に受け身の装置」でした事実[参考資料13]。いまは力を制限した腕を指すことが多い一方、2025年版の ISO 10218 は「協働ロボット」ではなく「協働の応用」という語を使います事実[参考資料11]。
- カタログの数字は、条件を確かめてから読みます。同じメーカーの UR20 の繰り返し精度が、製品ページでは ±0.01 mm、2ページの資料(ISO 9283 による、と記載)では ±0.1 mm でした事実[参考資料16・17]。どちらが正しいかを本稿は判断せず、「条件の書かれていない公称値は比べない」ことを学ぶ例として使います。
前提知識はありません。ロボットは「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の3つの組合せ、アクチュエータはロボットの筋肉(モーター+減速機)、自由度(DOF)は関節の動かせる方向の数です(本シリーズ共通の見方)。この記事は、そのうち「動く」側の、工場の腕型ロボットを扱います。
この記事は、ロボットの形と数字の読み方、世界の統計をまとめる入口です。規格の読み方は『ロボットの安全規格の読み方』編、減速機は『減速機とギア』編、関節は『関節アクチュエータ』編、ロボットハンドは『ロボットハンドと把持』編、人型は『ヒューマノイドロボット』編、倉庫の搬送ロボットは『倉庫・物流ロボット』編で詳しく扱います。
2. 産業用ロボットとは何か:定義と、数えるもの・数えないもの
「産業用ロボット」は、実は国際的な定義のある言葉です。IFR の2016年の資料は、ISO 8373:2012 の定義として、「自動で制御され、再プログラム可能で、多目的で、3軸以上でプログラムできるマニピュレーターで、固定でも移動式でもよく、産業の自動化に使うもの」を引用しています事実[参考資料5]。 4つの言葉の意味は、IFR の説明によると、次のとおりです。
- 再プログラム可能:物を変えずに、プログラムした動きや補助機能を変えられること
- 多目的:物理的な変更(機械の構造の変更)をすれば、別の用途に合わせられること
- 軸:ロボットの動きを、直線または回転で指定する方向
この定義は、統計の数え方に直結します。IFR は、独自の制御系を持つ多目的ロボットを数え、工作機械への着脱専用の装置、基板実装などの専用の組立機、ICハンドラー、自動倉庫、無人搬送車(AGV)は数えません事実[参考資料5]。つまり、世間で「ロボット」と呼ばれるものの一部が、IFR の「産業用ロボット」の台数に入っています。なお、ISO 8373 は2021年に改訂され(第3版)、さらに次の版が開発中と表示されています[参考資料10]。2012年版の文言と、現行版の文言は違いうるので、この記事はIFR が2016年の資料で引用した2012年版の文言を使っています。
「3軸以上」とは、関節(または直線の動き)が3つ以上ある、という意味です。机の上の物体を思い浮かべてください。空間の中で物の位置を決めるには「前後・左右・上下」の3つ、向きを決めるには「3つの回転」が要るので、物を自由な位置・自由な向きに置くには、合計6つの動きが要ります(本記事による解説。数学的な一般則)。だから、6軸の腕は、届く範囲のどこにでも、好きな向きで工具を持っていけます。一方、軸が少ないロボットは、動きに制限があるぶん、構造が単純で速く動けます(解説)。たとえの限界:実際の腕は、関節の角度の限界や、腕自身との干渉で、全ての向きを取れるわけではない。
3. 4つの形:垂直多関節・水平多関節・パラレル・直交
IFR は、2004年から、ロボットを機械構造だけで分類する、と述べています。分類は、直交(リニア・ガントリー)、水平多関節(SCARA)、垂直多関節、パラレル(デルタ)、円筒、その他です。主な定義は次のとおりです事実[参考資料5]。
| 形 | IFR の定義 | 用途の例(資料に書かれたもの) | 覚え方(解説) |
|---|---|---|---|
| 垂直多関節(articulated) | 腕に回転関節が3つ以上ある | 溶接、機械への部品の出し入れ、搬送、パレット積み(UR20の製品ページに例示)[参考資料16] | 人の腕に近い。向きを自由に変えられるが、構造は複雑になりやすい |
| 水平多関節(SCARA) | 平行な回転関節が2つあり、平面内でやわらかく(順応して)動ける | 組立、包装(IFRの資料) | 上から押し込む動きに向く(解説) |
| パラレル(デルタ) | 腕が、同時に働く直動関節または回転関節を持つ(並列の機構) | 高速のピッキングと箱詰め。ABBの製品ページ[参考資料20] | 軽い台を複数の腕で支えるので、軽く速く動ける |
| 直交(Cartesian/ガントリー) | 腕に直動関節が3つあり、軸が直交座標に一致する | 成形品の取り出し、シーリング(IFRの資料) | 3Dプリンターや門型のクレーンの動き。単純で位置が読みやすい |
「覚え方」の列は、本記事による解説です。SCARAの名称の由来は、本稿の出典では確認していません(一般に Selective Compliance Assembly Robot Arm の頭文字と説明されます。解説)。
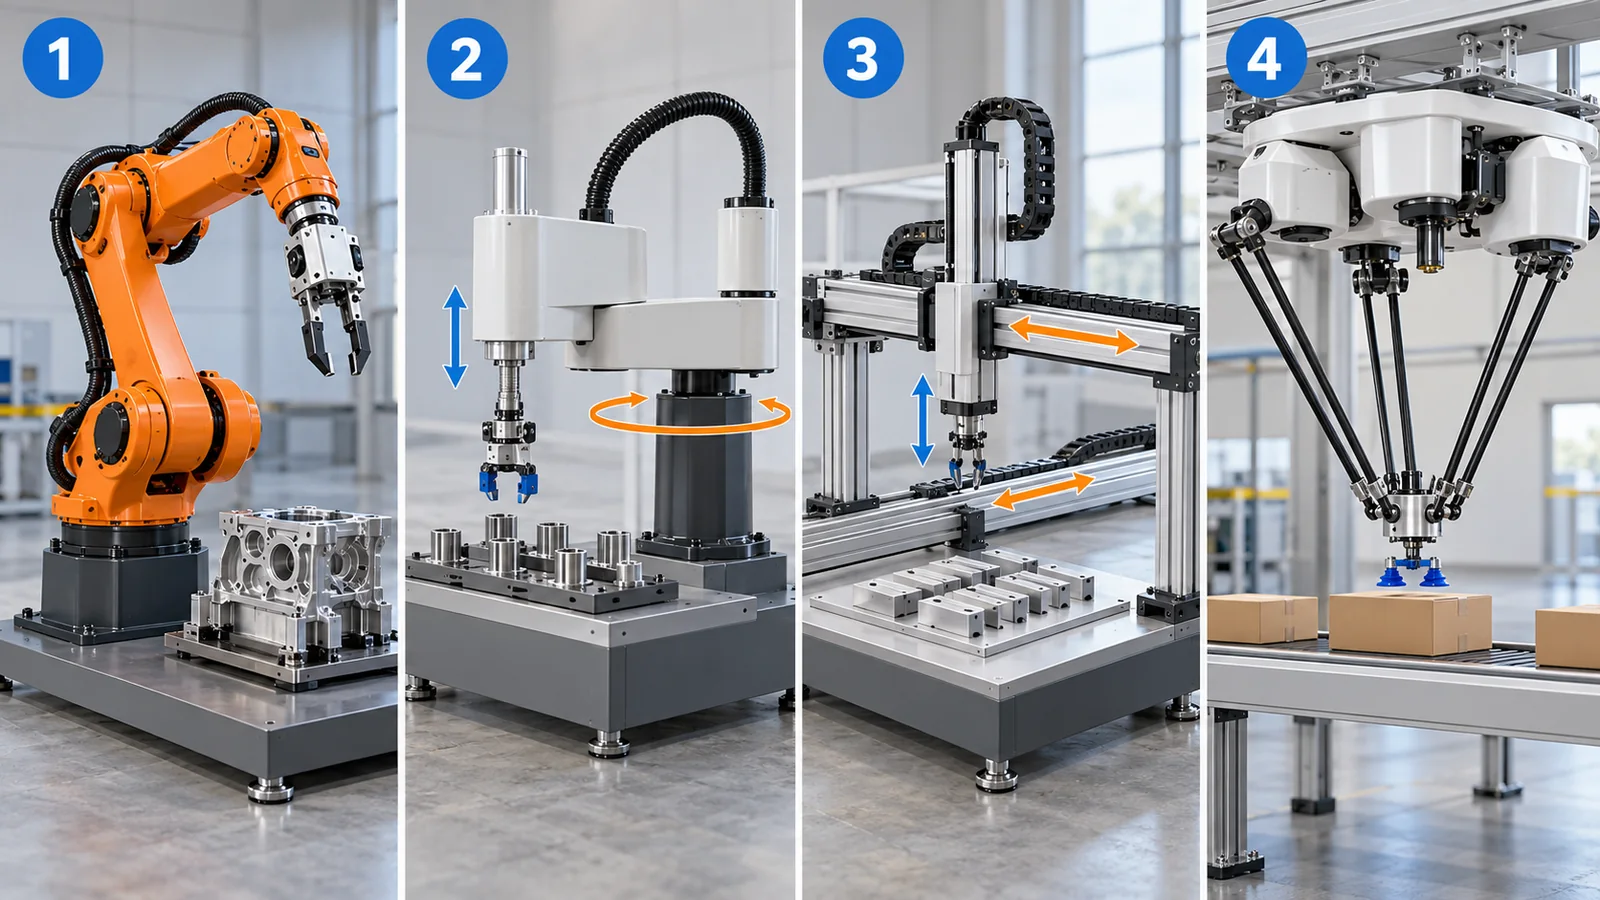
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。4つの代表的な形。分類名と定義はIFRの資料、用途の例はIFRの資料の写真とメーカーの製品ページによります事実[参考資料5・16・20]。絵は形のイメージで、実在のロボットの構造・寸法ではありません。
製品の例(メーカー公称)
同じ「産業用ロボット」でも、数字の桁が違います。次は、各メーカーの製品ページに書かれた、メーカー公称の例で、条件は各ページを参照してください。機種どうしの優劣ではなく、形ごとの目安として見てください。
- 垂直多関節:FANUC America は、M-20シリーズを「到達距離最大2 m、可搬質量最大35 kg」と説明します事実[参考資料21]。
- パラレル:ABB の IRB 360 は、可搬質量1〜8 kg、軸数3または4、直径1.13 mと1.6 mの型があります。ステンレスの選択肢は IP69K(高圧の温水洗浄に耐えるという検証)と書かれています。ABB は「世界最速の産業用デルタロボット」と述べていますが、これは同社の主張で、本稿は検証していません事実[参考資料20]。
- パラレル機構の起源:デルタ型の考案者として知られる Reymond Clavel の米国特許 US4976582 は、優先日が1985年12月16日、付与は1990年12月11日で、3本の制御腕が、それぞれ2本のリンクで1つの可動部につながり、可動部の向きが変わらない構造を述べています。Google Patents の分類にも「デルタ型マニピュレーター」が載ります事実[参考資料15]。
パラレル型は、動く台と腕が軽いほど速く動けるため、軽く硬い材料(金属の薄肉管、炭素繊維の棒など。推測:具体的な材質は上の出典では確認していません)が効きます。SCARAは、上から押し込む力を支える柱と、水平に伸びる腕の曲げ剛性が精度を決めます。垂直多関節は、関節ごとに減速機があり、その軸受と歯車の疲労・摩耗が寿命を決めます(解説。減速機は本シリーズ『減速機とギア』編)。 食品を扱うパラレル型は、洗浄に耐える外装(ABB のページは IP69K 検証のステンレス仕様を挙げる)が必要で、洗剤と高圧の温水に耐える材料、潤滑剤の漏れにくさが設計の条件になります。形の選択は、動作の違いだけでなく、材料と環境の条件の違いでもあります(解説)。
4. カタログの数字の読み方:可搬質量・リーチ・繰り返し精度・速度
ロボットのカタログには、4つの数字がよく並びます。意味と、読むときの注意を図4にまとめました。
(1) 可搬質量と、ロボット自身の質量
Universal Robots の UR20-1750 は、製品ページで可搬質量20 kg(拡張で25 kg)、リーチ1750 mm、最大TCP速度5 m/s、質量64 kg、IP65 とクリーンルーム(クラス4)対応と書かれています事実[参考資料16]。ここで、ロボット自身の質量(64 kg)は、持てる荷物の質量(20 kg)の約3.2倍です(64÷20)本稿の計算。同社の別のページは、同社のロボットが「同等の従来型ロボットより最大70%軽い」と述べます(同社の説明で、比較の対象と条件は確認できませんでした)[参考資料18]。 軽いと、取り付けが簡単で、人にぶつかったときの衝撃も小さくなりやすい(第6章)。一方、軽い腕は、材料と構造に、剛性・熱・寿命の工夫が要ります(解説)。
(2) 繰り返し精度:同じメーカーでも、資料で値が違う
繰り返し精度は、同じ位置へ何度も移動させたとき、止まる位置のばらつきの小ささです。的当てにたとえると、同じ場所に矢が固まって刺さること(的の中心に当たるかは別。それは位置精度)です。たとえの限界:ロボットのばらつきは、温度や荷物の重さ、動かす速さでも変わる。 ISO 9283:1998「Manipulating industrial robots — Performance criteria and related test methods」は、この種の性能の基準と試験方法を定める規格で、ISOのページでは第2版(1998年4月)、段階90.60「見直し中」です事実[参考資料9]。日本では JIS B 8432:1999 が対応します(日本ロボット工業会の一覧)[参考資料22]。本文は有料で、本稿は確認していません。
UR20 の繰り返し精度は、製品ページでは「±0.01 mm」、同社の2ページの資料(「Pose Repeatability per ISO 9283」と題した表)では「±0.1 mm」と、10倍の差があります事実[参考資料16・17]。製品ページには、どの規格・どの条件かが書かれていませんでした。原因(型の違い、測り方の違い、書き間違いなど)は確認できず、本稿は、どちらが正しいとも言いません。教訓は単純で、「±○○ mm」だけの数字を、条件抜きで比べてはいけない、ということです。
一部だけ正しい。実際の作業の精度は、ロボットのばらつきに加えて、工具の取り付け、部品の寸法の誤差、固定具の位置、温度による伸び縮みなど、応用全体で決まります(解説)。さらに、繰り返し精度は「同じ場所に戻るばらつき」で、「目的の場所に正しく行く」位置精度とは別の量です。カタログの数字は、試験の条件でのロボット単体の値であり、現場の作業精度の保証ではありません。
(3) 最大速度は、使う速度ではない
UR20 の製品ページは「最大TCP速度5 m/s」と書きます。TCP は工具の先端(Tool Center Point)です[参考資料16]。同社の資料は、速度・力・軸・作業空間の限度を設定できると述べています[参考資料18]。最大速度はロボットが出せる上限で、人のそばで使う速度ではありません。この差が安全にどう効くかは、第6章の計算で見ます。
5. 「cobot」という言葉の移り変わり
協働ロボット(collaborative robot、cobot)は、2025年の規格改訂で「使わない言葉」になりました。その経緯を、時間順に見ます(図5)。
- 1996年:研究の言葉として登場。Colgate、Wannasuphoprasit、Peshkin の論文は、cobot を「人と共同で物を操る装置」と定義し、サーボモーターで力を出すのではなく、操舵できる非ホロノミックな関節(ステア可能な車輪など)で拘束を作る、本質的に受け身の装置としました。受け身なので、手術のような安全が重要な作業や、大きな力が要る組立に向くと論じています事実[参考資料13]。
- 1999年:Peshkin と Colgate の論文は、cobot を「共有する荷物を持って人と直接やりとりする」装置とし、ソフトウェアで決めた「仮想の面」で荷物の動きを制約し、導く。動力は、ほとんど、または全く足さないと説明しています。人から隔離して使う自律的な産業用ロボットとの対比も書かれています事実[参考資料14]。
- 2005年:Universal Robots は、2005年の創業以来、協働ロボットの開発を先導してきたと説明しています(同社の説明)事実[参考資料19]。
- 2016年:ISO/TS 15066 が、協働の産業用ロボットシステムと作業環境の安全を扱う技術仕様書として発行されました[参考資料8]。
- 2025年:ISO 10218-1・-2 の改訂で、「協働ロボット」「協働作業」は使わず、「協働の応用」を使うことになりました。理由は、安全に設計し確認できるのは、ロボット単体でなく実際の使い方だけ、だからです事実[参考資料11]。米国の起草小委員会の委員長は、「協働ロボット」の語が出力と力の制限を使うロボットの意味になってしまった、と述べています[参考資料12]。
同じ言葉ですが、中身は別のものです。1990年代の cobot は、動力で人に力を足さない「受け身の道具」でした。いま「cobot」と呼ばれるロボットの多くは、モーターで動く腕で、人と接触しても力が限度内に収まるよう制御して使うもの、という意味で使われます(解説。メーカーの製品の説明に基づく)。言葉の歴史は、名前が同じでも、仕組みと安全の考え方が同じとは限らないことを教えてくれます。
6. 協働の安全の考え方:ロボットだけでなく「応用」で決まる
規格の詳しい読み方は、本シリーズ『ロボットの安全規格の読み方』編で整理しています。ここでは、産業用ロボットと協働ロボットを比べるときの要点だけを、短くまとめます。
(1) 協働は、ロボットの性質ではなく、使い方の性質
A3 の記事によれば、2025年版の ISO 10218-2 は、「ロボットシステム」ではなく「ロボットアプリケーション」を強調します。アプリケーションには、ワーク(加工物)、作業プログラム、作業を支える機械・設備が含まれます事実[参考資料11]。同じロボットでも、丸いグリッパーで軽い部品を渡すのと、尖った工具で鋭い部品を扱うのとでは、リスクが変わります(図6)。
日本では、労働安全衛生規則第150条の4が、定格出力80 Wを超える産業用ロボットについて、接触の危険があるときは柵や囲いなどを求めています。厚生労働省は2013年12月の通達(基発1224第2号)で、リスクアセスメントで危険がなくなったと評価できる場合などに、協働作業が可能となる安全基準を明確にしました事実[参考資料23]。詳しくは『ロボットの安全規格の読み方』編に整理しています。
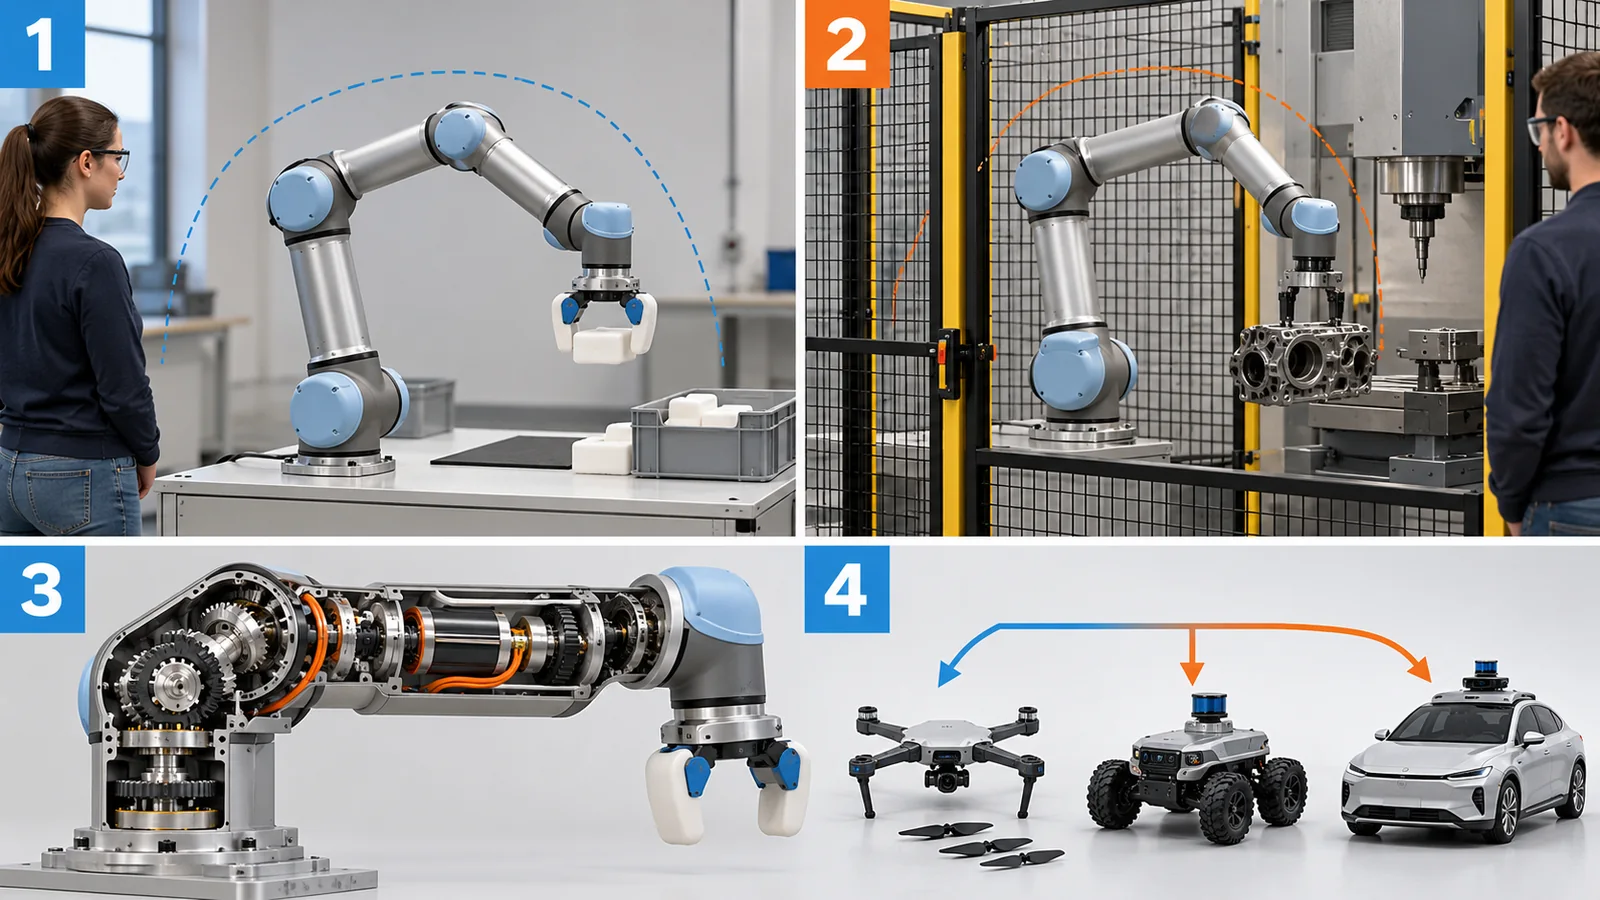
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。同じロボットでも、工具と部品でリスクは変わる。「応用に工具・ワーク・作業プログラム・周辺機器が含まれる」ことはA3の説明によります事実[参考資料11]。例AとBの具体的な内容は、考え方を示すための仮の例で、実在の機器ではありません。
(2) 力と速さの数字:最大速度で動くと、エネルギーは桁違い
荷物(ペイロード)25 kg だけを数えて(アーム自身の質量は入れず)、先端の速さを変えたときの運動エネルギー(½×質量×速さ²)を計算します。0.5 m/s で3.1 J、1 m/s で12.5 J、2 m/s で50 J、5 m/s で312.5 J です本稿の計算。速さが5倍になると、エネルギーは25倍になります。製品ページの「最大5 m/s」は、動ける上限であり、協働運転で使う速さではありません。メーカーは、速度・力・軸・作業空間の安全限度を設定でき、「常に有効な出力と力の制限」を備えると説明しています事実[参考資料18]。
UR の2ページの資料は、17の設定可能な安全機能があり、「EN ISO 13849-1(PL d、カテゴリー3)および EN ISO 10218-1 に適合」と書いています事実[参考資料17]。これはメーカーの記載で、規格の版(年)が書かれていません。ISO 10218-1 は2025年に改訂されており、2025年版は発行日より前に製造されたロボットには適用されません[参考資料6]。「適合」の読み方(版・範囲・主体・条件)は、本シリーズ『ロボットの安全規格の読み方』編の7つの問いで確認してください。
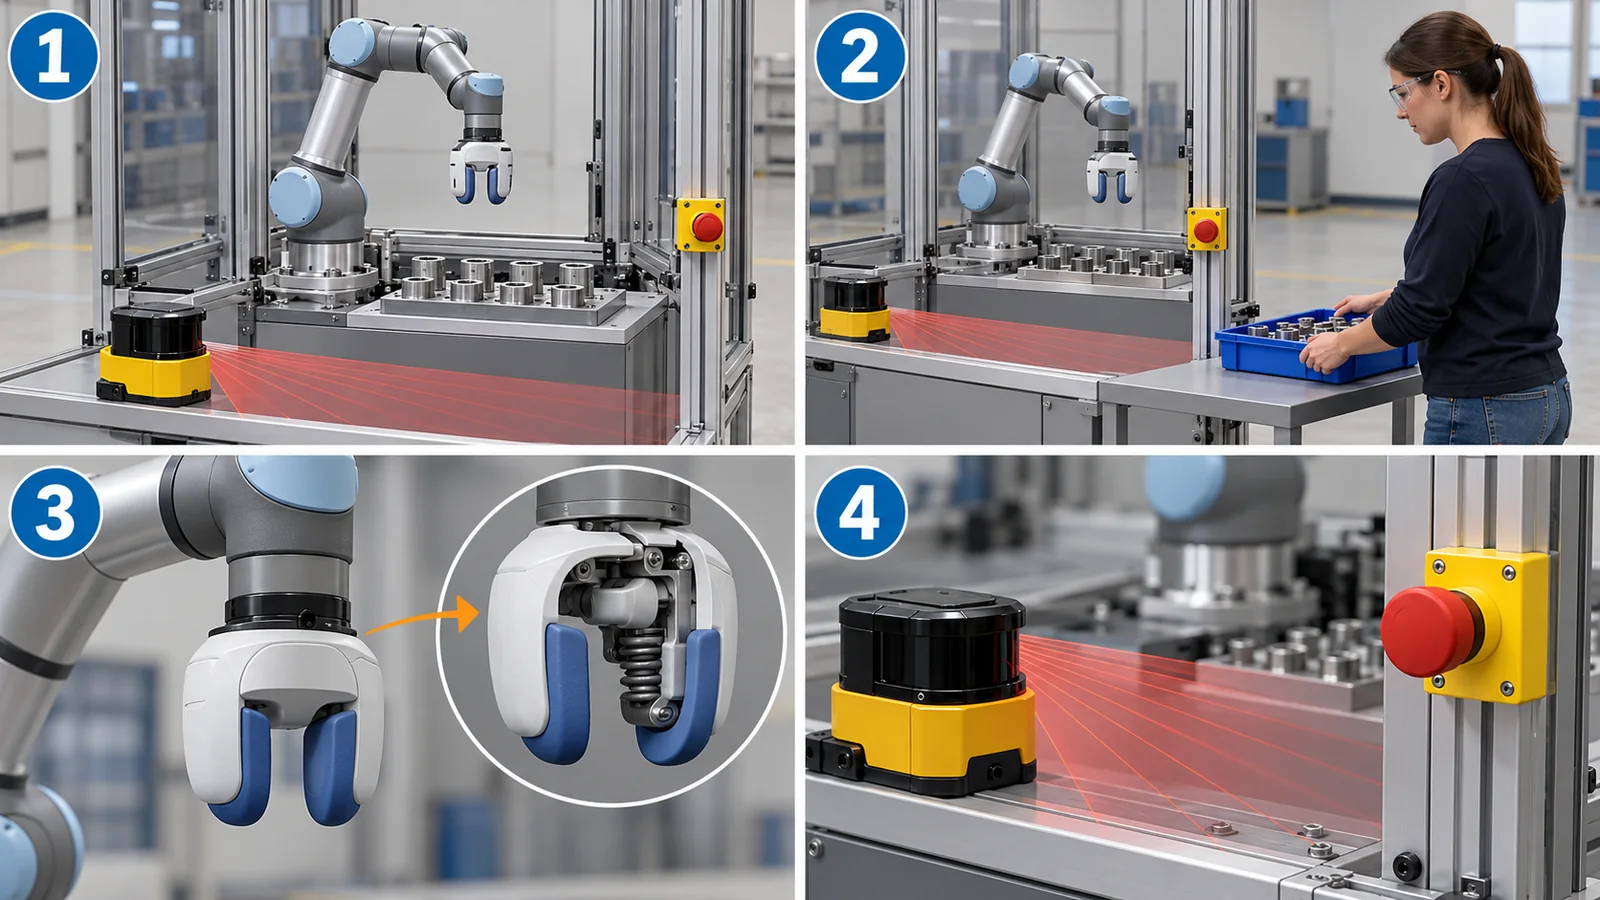
UR20 のページは、IP65(粉じんの侵入がなく、ノズルからの水の噴流に耐える)と、ISO クラス4のクリーンルーム(1立方メートルの空気中の粒子が最大10,000個)への対応を挙げ、半導体や医薬の製造で必要になることがある、と説明しています事実[参考資料16]。クリーンルームでの使用では、ロボット自身が粒子(摩耗粉、潤滑剤の飛散、外装のはがれ)を出さないことが条件になり、材料の選定(摩耗しにくい表面処理、低発塵の潤滑剤、外装の樹脂)が問われます(解説。推測:同社が実際にどの材料を使っているかは、上の出典では確認していません)。 また、人のそばで動くロボットでは、第6章の計算のとおり軽い腕がリスクを下げるので、軽量材料と、外装のやわらかさ(衝突の衝撃を分散する)が、安全設計の一部になります。ただし、外装のやわらかさがどれだけ衝撃を和らげるかは、材料・厚さ・形で変わり、本稿は試験データを確認していません。材料の特性は、本シリーズ『ロボット・ドローンの構造材料』編、『ソフトロボットと人工筋肉』編で扱います。
7. IFR World Robotics 2026:世界の設置台数
IFR(国際ロボット連盟)は、2026年9月24日に、World Robotics 2026 を公表しました。主な数字を、IFR の概要(Executive Summary)から書き出します事実[参考資料1・3]。
| 項目 | IFR の公表値(2025年) | メモ |
|---|---|---|
| 世界の年間設置台数 | 603,307台(前年比+11%) | 4年間は約55万台で横ばい。2022年の552,946台の記録を9%上回った |
| 稼働中の累計 | 5,079,078台(+9%) | 2025年に500万台を超えた |
| アジア | 457,315台(+14%)、世界の76% | 中国は354,226台(+20%)で世界の約59%[参考資料4]。2024年以降、中国の設置の半数超が中国のブランド |
| ヨーロッパ | 73,054台(-14%) | 自動車産業の需要の弱さなどが背景(IFRの説明) |
| アメリカ大陸 | 57,044台(+14%)、米国は38,428台(+12%) | 過去最高 |
| 購入業種 | 電気・電子 142,235台、自動車 138,429台、金属・機械 108,571台 | この3業種で389,235台、世界の約65%(本稿の計算)本稿の計算 |
| 予測(確定ではない) | 2026年 655,000台、2029年 806,000台 | IFR の予測未確定/将来 |
数字は IFR の概要(Executive Summary)による。購入業種の3業種の合計と割合は、本稿が足し算と割り算で求めた値です(389,235÷603,307=64.5%)。
統計を読むときの注意
- 台数は「設置された産業用ロボットの数」:協働ロボット(cobot)だけの台数、倉庫の搬送ロボット(AGV)、人型ロボットは、この数字に含まれない、または別に集計されます(定義は第2章)。今回の概要では、協働ロボットだけの台数は確認できませんでした
- 報告に基づく集計:統計は、ロボット供給会社が報告した世界のデータと、各国のロボット団体(A3、日本ロボット工業会など)の統計をもとにしています事実[参考資料1]
- 地域の差:アジアが世界の76%を占め、ヨーロッパは減少しました。「世界の設置が増えた」ことが、全ての地域の増加を意味しません
- 人型ロボットへの言及:IFR の概要は、人型ロボットの大半は試作またはパイロット段階で、産業用の水準の製品ではなく、現段階で産業の生産作業には産業用ロボットのほうが経済的に優れる、と述べています。汎用の物理AIも「まだ産業用の水準ではない」とされます。人型が補完する可能性はあるが、広い導入には、信頼性・安全性・稼働時間・経済性の大幅な改善が要る、とされています事実[参考資料1]。これはIFR の評価で、将来を断定するものではありません(本シリーズ『ヒューマノイドロボット』編)。
8. 限界と、確認できなかったこと/まとめ
(1) 協働ロボットの台数・割合
World Robotics 2026 の概要では、協働ロボットの設置台数や割合は確認できませんでした。IFR の2025年の記者会見の資料(2025年9月25日)には、協働ロボットの設置が2桁の増加(+12%)とするスライドがあることは確認できましたが[参考資料2]、割合や台数、対象の年は確認していません。
(2) 規格の本文と、性能値の測り方
ISO 8373、ISO 9283、ISO 10218、ISO/TS 15066 の本文は有料のため確認していません。UR20 の繰り返し精度が2つの資料で違う理由は、確認できませんでした。メーカーの性能値は、条件が書かれていない場合があります。
(3) 製品の例と起源
FANUC、ABB、Universal Robots の数字は、各社のページに書かれたメーカー公称で、検証していません。SCARA の考案の経緯と名称の由来、垂直多関節の最初のロボットの歴史は、本稿では扱っていません。デルタ型の特許は、特許の記載を確認したもので、同機構が商品化された経緯は確認していません。
(4) ほかの話題
ロボット密度(労働者あたりの台数)、国別の詳しい統計、人とロボットの接触の限度の数値、ロボットの価格と投資効果は、本稿では扱っていません。調査会社の市場規模の推計は使っていません。
- 産業用ロボットは、「自動制御・再プログラム可能・多目的・3軸以上」のマニピュレーターで、形は主に4つです。IFR の統計は、この定義に合うものだけを数え、AGV などは数えません事実
- 2025年の世界の設置は603,307台(+11%)、稼働は5,079,078台。アジアが76%、ヨーロッパは減少。2026年以降の655,000台・806,000台は予測です事実/未確定/将来
- カタログの数字は、条件と規格を確かめます。同じメーカーの UR20 の繰り返し精度は、製品ページでは±0.01 mm、資料では±0.1 mmでした事実
- 「cobot」の意味は変わりました。1990年代の「受け身の装置」から、2025年の規格の「協働の応用」へ。安全は、ロボット単体でなく、工具・作業・環境を含めて決まります事実
- 速さが5倍になると、運動エネルギーは25倍。最大速度は使う速度ではありません本稿の計算
9. 評価・標準の読み方
産業用ロボットの性能は、可搬質量、到達距離、繰り返し精度(位置精度)、速度、保護等級、質量、消費電力などで表されます。これらは、規格が定める試験方法(例:ISO 9283)で測るか、メーカーが独自の条件で測ります。数字が測るのは「その試験条件でのロボット単体の性能」で、現場の作業精度や、人との協働の安全は測っていません。安全は、ISO 10218 などの規格と、応用ごとのリスクアセスメントで扱います。以下は、確認できた範囲の対応表です(確認日 2026年10月25日)。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針 | 読み方の注意 |
|---|---|---|---|
| 位置の精度・繰り返し精度 | ISO 9283 に基づく試験(本文は未確認)。UR20 の公称値:±0.01 mm(製品ページ)、±0.1 mm(資料、ISO 9283による、と記載)[参考資料16・17]事実 | ISO 9283:1998(第2版、段階90.60「見直し中」)[参考資料9]。日本:JIS B 8432:1999[参考資料22]事実 | 同じメーカーでも資料で値が違う。条件のない数字は比べない |
| 特性の示し方(可搬質量など) | 確認できなかった | ISO 9946:1999(Manipulating industrial robots — Presentation of characteristics)。日本:JIS B 8431:1999(日本ロボット工業会の一覧)[参考資料22]事実(ISOのページは未確認) | 可搬質量は、荷物の重心位置などの条件で変わる(解説) |
| ロボットの定義・用語 | — | ISO 8373:2021(第3版)[参考資料10]。日本:JIS B 0134:2024[参考資料22]。IFRの統計はISO 8373:2012の定義を引用[参考資料5]事実 | 版で文言が違いうる。統計の定義の版を確認する |
| ロボット本体の安全 | 確認できなかった | ISO 10218-1:2025[参考資料6]。ロボットアプリケーションはISO 10218-2:2025[参考資料7]。米国:ANSI/A3 R15.06-2025[参考資料12]事実 | 2025年版は、発行前に製造されたロボットに適用されない。詳細は『ロボットの安全規格の読み方』編 |
| 協働の接触 | 確認できなかった(限度の数値は規格本文の内容) | ISO/TS 15066:2016(改訂予定)[参考資料8]。日本:JIS TS B 0033:2017[参考資料22]事実未確定/将来 | 2025年版 ISO 10218 との関係は未確認 |
| 環境(粉じん・水・清浄度) | メーカーの記載:IP65、クリーンルームのISOクラス4(UR20)[参考資料16]。IP69K検証(ABB IRB 360のステンレス仕様)[参考資料20]事実 | 確認できなかった(保護等級・清浄度クラスの規格番号は、本稿では確認していない) | メーカー公称。試験の実施者が第三者かは確認できなかった |
| 市場・導入の統計 | IFR World Robotics 2026:2025年に603,307台、稼働5,079,078台[参考資料1]事実 | —(団体の統計) | 供給会社の報告の集計。AGV・専用機は含まない。予測は未確定 |
表の整理は本稿の計算(整理)。規格の番号・題名・版・段階は、ISOの公式ページまたは日本ロボット工業会の一覧で確認(確認日 2026年10月25日)。規格本文は有料のため確認していません。
読み方の注意(素材技術者向け)
- カタログの数字と現場は別です:繰り返し精度や可搬質量は、試験条件での値です。工具の質量、姿勢、温度、速度で変わります
- メーカー公称と第三者の検証は別です:本稿が示した数字は、全てメーカー公称または団体の公表で、第三者による測定ではありません
- 規格は推奨か要求かが違います:ISOの規格は、それだけでは法的な拘束力がありません。「適合」の読み方は『ロボットの安全規格の読み方』編
- 予測と実績を区別してください:IFRの2026年・2029年の台数は予測です
- 範囲を確認してください:IFRの台数は産業用ロボットの定義に合うものだけ。人型・AGV・協働ロボットだけの数ではありません
10. 用語集
- 産業用ロボット
- 自動制御・再プログラム可能・多目的の、3軸以上のマニピュレーター(ISO 8373:2012、IFR引用)。
- マニピュレーター
- 物をつかんで動かす腕の部分。
- 軸/自由度(DOF)
- 動きの方向(直線または回転)の数。関節の動かせる方向の数。
- 回転関節/直動関節
- 軸を中心に回る関節/まっすぐ滑る関節。
- 垂直多関節(articulated)
- 回転関節が3つ以上ある、人の腕に近い形。
- 水平多関節(SCARA)
- 平行な回転関節2つで平面内に動く形。組立・包装に使われる。
- パラレル(デルタ)
- 複数の腕が1つの台につながる形。軽く速く動ける。
- 直交(Cartesian/ガントリー)
- 直線の軸が3つ直交する形。
- エンドエフェクター
- 腕の先に付ける工具やハンド(グリッパー)。
- 可搬質量(ペイロード)
- 先に付けて動かせる荷物と工具の質量。
- リーチ
- 腕が届く最大の距離。
- 繰り返し精度
- 同じ位置へ何度も行ったときの、ばらつきの小ささ。
- 位置精度
- 目標の位置に、どれだけ正しく行けるか。繰り返し精度とは別の量。
- TCP
- Tool Center Point。工具の先端の基準点。
- cobot/協働ロボット
- 人と近くで作業するロボット。意味は時代で変わった(第5章)。
- 協働の応用
- 人とロボットが近くで作業する使い方全体(2025年版ISO 10218の語)。
- 出力と力の制限
- ロボットの出力や力を、接触しても限度内に抑える考え方。
- AGV
- 無人搬送車。IFRの産業用ロボットの統計には入らない。
- 運動エネルギー
- 動くものが持つエネルギー。½×質量×速さ²。
- IP65/IP69K
- 防じん・防水の等級。IP65は粉じんが入らず、ノズルの水の噴流に耐える(メーカーの説明)。IP69Kは高圧の温水洗浄に耐える検証(ABBの説明)。
- IFR
- 国際ロボット連盟。世界のロボット統計(World Robotics)を毎年公表する団体。
- 設置台数/稼働台数
- その年に新しく設置された台数/使われている累計の台数。
- ISO 9283
- 産業用ロボットの性能の基準と試験方法の規格(題名)。
- 物理AI
- ロボットなど物理的な機械を動かすためのAI。本シリーズ『ロボット基盤モデルとVLA』編。
11. 参考資料(一次情報)
- IFR(国際ロボット連盟) “World Robotics 2026 – Industrial Robots, Executive Summary”(2026年9月24日公表。2025年の設置台数、稼働台数、地域別、購入業種、予測、ヒューマノイドへの言及) — ifr.org/img/worldrobotics/Executive_Summary_WR_2026_-_Industrial_Robots.pdf
- IFR(国際ロボット連盟) “World Robotics 2025” 記者会見の資料(2025年9月25日。12枚目に「協働ロボットの設置は2桁の増加、+12%」とするスライド) — ifr.org/downloads/press_docs/PressConference2025_presentation.pdf
- IFR(国際ロボット連盟) “Five Million Robots now Operate in Factories Globally”(World Robotics 2026のプレスリリース、2026年9月24日) — ifr.org/ifr-press-releases/five-million-robots-now-operate-in-factories-globally
- IFR(国際ロボット連盟) “China Installs 59 Percent of World’s Industrial Robots”(2026年9月24日のプレスリリース) — ifr.org/downloads/press_docs/EN-2026-SEP-24-IFR_Press_Release_WR-CHINA.pdf
- IFR(国際ロボット連盟) “Industrial Robots – Definition and classification”(World Robotics 2016 第1章1.2。ISO 8373:2012の定義、機械構造による分類、統計に入れないもの) — ifr.org/img/office/Industrial_Robots_2016_Chapter_1_2.pdf
- ISO “ISO 10218-1:2025 Robotics — Safety requirements — Part 1: Industrial robots”(ISOのページ。第3版、2025年2月) — iso.org/standard/73933.html
- ISO “ISO 10218-2:2025 Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells”(ISOのページ。第2版、2025年) — iso.org/standard/73934.html
- ISO “ISO/TS 15066:2016 Robots and robotic devices — Collaborative robots”(ISOのページ。2016年2月、段階90.92「改訂予定」) — iso.org/standard/62996.html
- ISO “ISO 9283:1998 Manipulating industrial robots — Performance criteria and related test methods”(ISOのページ。第2版、1998年4月、60ページ、段階90.60「見直し中」) — iso.org/standard/22244.html
- ISO “ISO 8373:2021 Robotics — Vocabulary”(ISOのページ。第3版、2021年11月。次の版が開発中と表示) — iso.org/standard/75539.html
- A3(Association for Advancing Automation) “Updated ISO 10218: Answers to Frequently Asked Questions (FAQs)”、2025年3月20日 — automate.org/robotics/blogs/updated-iso-10218-faq
- A3(Association for Advancing Automation) “ANSI, A3 Publish Revised R15.06 Industrial Robot Safety Standard”、2025年9月10日 — automate.org/robotics/industry-insights/ansi-a3-publish-revised-r15-06-industrial-robot-safety-standard/aph
- Colgate J. E., Wannasuphoprasit W., Peshkin M. A. “Cobots: Robots for Collaboration With Human Operators”, Proc. ASME International Mechanical Engineering Congress and Exposition, 1996, pp. 433–439, DOI 10.1115/imece1996-0367 — doi.org/10.1115/imece1996-0367
- Peshkin M., Colgate J. E. “Cobots”, Industrial Robot 26(5), 335–341 (1999), DOI 10.1108/01439919910283722 — doi.org/10.1108/01439919910283722
- Clavel R. “Device for the movement and positioning of an element in space”、米国特許 US4976582(出願人:Sogeva SA、優先日1985年12月16日、付与1990年12月11日。Google Patentsの記載) — patents.google.com/patent/US4976582A/en
- Universal Robots “UR20-1750″(製品ページ。可搬質量・リーチ・最大TCP速度・質量・繰り返し精度、IP65とクリーンルーム、2026年10月25日確認) — universal-robots.com/products/ur20/
- Universal Robots “Automate with UR Series”(2ページの資料。UR8 Long〜UR30の仕様表。繰り返し精度「per ISO 9283」、PL d・カテゴリー3、17の設定可能な安全機能、2026年1月版) — a.storyblok.com/f/169662/x/38284ee67f/hq_2025_12_23_one_pager_urseries_v3-5.pdf
- Universal Robots “Robot Arms for Industrial Automation”(ロボット製品群の紹介ページ。「同等の従来型ロボットより最大70%軽い」という同社の説明、2026年10月25日確認) — universal-robots.com/products/ur5e/
- Universal Robots “About Universal Robots”(会社紹介。「2005年の創業以来、協働ロボットの開発を先導してきた」という同社の説明) — universal-robots.com/about-universal-robots/
- ABB “IRB 360″(製品ページ。デルタロボット。可搬質量1〜8 kg、軸数3/4、直径1.13 mと1.6 m、ステンレス仕様のIP69K、「世界最速の産業用デルタロボット」という同社の説明) — abb.com/global/en/areas/robotics/products/robots/delta-robots/irb-360
- FANUC America “M-20 Series”(製品ページ。「到達距離最大2 m、可搬質量最大35 kg」という同社の説明) — fanucamerica.com/products/series/m-20
- 日本ロボット工業会 「産業用ロボット・サービスロボット関連規格(JIS)および標準仕様書(抜粋)」、2024年11月30日現在 — jara.jp/various/standard/img/irsr-jis_241130.pdf
- 厚生労働省 「産業用ロボットと人との協働作業が可能となる安全基準を明確化しました(労働安全衛生規則第150条の4関係)」リーフレット、2013年12月 — mhlw.go.jp/bunya/roudoukijun/dl/pamphlet_140115.pdf
12. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| 産業用ロボットの定義(ISO 8373:2012の文言、IFR引用)と、再プログラム可能・多目的・軸の説明。機械構造による分類(直交・SCARA・垂直多関節・パラレル・円筒)と各定義。IFRの統計に入れないもの(専用の着脱装置、専用組立機、ICハンドラー、自動倉庫、AGV) | IFRの2016年の資料 出典5 https://ifr.org/img/office/Industrial_Robots_2016_Chapter_1_2.pdf | 事実 |
| 2025年の設置台数603,307台(+11%)、2026年655,000台・2029年806,000台の予測、稼働5,079,078台(+9%)、アジア457,315台(+14%、76%)、中国354,226台(+20%)、ヨーロッパ73,054台(-14%)、アメリカ大陸57,044台(米国38,428台)、購入業種(142,235/138,429/108,571台)、統計の基になる報告、人型ロボットへの言及 | IFRのWorld Robotics 2026 概要 出典1 https://ifr.org/img/worldrobotics/Executive_Summary_WR_2026_-_Industrial_Robots.pdf 出典3 https://ifr.org/ifr-press-releases/five-million-robots-now-operate-in-factories-globally | 事実 |
| 中国が世界の設置の約59%(354,000台) | IFRのプレスリリース 出典4 https://ifr.org/downloads/press_docs/EN-2026-SEP-24-IFR_Press_Release_WR-CHINA.pdf | 事実 |
| 協働ロボットの設置が2桁の増加(+12%)とするスライド(2025年の記者会見) | IFRの記者会見の資料 出典2 https://ifr.org/downloads/press_docs/PressConference2025_presentation.pdf | 事実 |
| ISO 10218-1:2025は第3版(2025年2月)、2025年より前に製造されたロボットに適用しない。ISO 10218-2:2025は第2版 | ISOのページ 出典6 https://www.iso.org/standard/73933.html 出典7 https://www.iso.org/standard/73934.html | 事実 |
| 2025年版ISO 10218が「協働ロボット」を使わず「協働の応用」を使うこと、アプリケーションにワーク・作業プログラム・設備が含まれること、起草小委員会の委員長の発言、ANSI/A3 R15.06-2025(2025年9月10日) | A3の記事 出典11 https://www.automate.org/robotics/blogs/updated-iso-10218-faq 出典12 https://www.automate.org/robotics/industry-insights/ansi-a3-publish-revised-r15-06-industrial-robot-safety-standard/aph | 事実 |
| ISO/TS 15066:2016は2016年2月発行、段階90.92「改訂予定」 | ISOのページ 出典8 https://www.iso.org/standard/62996.html | 事実 |
| ISO 9283:1998は第2版(1998年4月、60ページ)、段階90.60「見直し中」。題名は性能の基準と試験方法 | ISOのページ 出典9 https://www.iso.org/standard/22244.html | 事実 |
| ISO 8373:2021は第3版(2021年11月)で、次の版が開発中と表示 | ISOのページ 出典10 https://www.iso.org/standard/75539.html | 事実 |
| JIS B 8432:1999(ISO 9283)、JIS B 8431:1999(ISO 9946)、JIS TS B 0033:2017(ISO/TS 15066)、JIS B 0134:2024(ISO 8373:2021)の対応 | 日本ロボット工業会の一覧(2024年11月30日現在) 出典22 https://www.jara.jp/various/standard/img/irsr-jis_241130.pdf | 事実 |
| Colgateらの論文(1996年):cobotは人と共同で物を操る装置で、操舵可能な非ホロノミック関節で拘束を作る本質的に受け身の装置であり、手術や自動車組立に向くと論じたこと | 論文の要旨 出典13 https://doi.org/10.1115/imece1996-0367 | 事実 |
| PeshkinとColgateの論文(1999年):cobotは共有する荷物で人と直接やりとりし、仮想の面で動きを導き、動力はほとんど足さない。自律的な産業用ロボットや遠隔操作との対比 | 論文の要旨 出典14 https://doi.org/10.1108/01439919910283722 | 事実 |
| Reymond Clavelの特許US4976582の優先日(1985年12月16日)、付与日(1990年12月11日)、3本の制御腕と2本ずつのリンクで可動部につなぐ構造、分類に「デルタ型マニピュレーター」 | Google Patentsの特許ページ 出典15 https://patents.google.com/patent/US4976582A/en | 事実 |
| UR20-1750:可搬質量20 kg(拡張25 kg)、リーチ1750 mm、最大TCP速度5 m/s、質量64 kg、繰り返し精度±0.01 mm、IP65とクリーンルームのISOクラス4 | メーカーの製品ページ(メーカー公称) 出典16 https://www.universal-robots.com/products/ur20/ | 事実 |
| UR20の「Pose Repeatability per ISO 9283」が±0.1 mm、17の設定可能な安全機能、EN ISO 13849-1(PL d、カテゴリー3)とEN ISO 10218-1に適合との記載(版の記載なし) | メーカーの2ページの資料(メーカー公称) 出典17 https://a.storyblok.com/f/169662/x/38284ee67f/hq_2025_12_23_one_pager_urseries_v3-5.pdf | 事実 |
| 同社の「同等の従来型ロボットより最大70%軽い」との説明、速度・力・軸・作業空間の限度の設定、常に有効な出力と力の制限 | メーカーの製品群のページ(メーカー公称) 出典18 https://www.universal-robots.com/products/ur5e/ | 事実 |
| Universal Robotsが2005年の創業以来、協働ロボットの開発を先導してきたとする同社の説明 | 会社紹介のページ 出典19 https://www.universal-robots.com/about-universal-robots/ | 事実 |
| ABB IRB 360:可搬質量1〜8 kg、3/4軸、直径1.13 m・1.6 m、ステンレス仕様のIP69K、「世界最速の産業用デルタロボット」との同社の説明 | メーカーの製品ページ(メーカー公称・主張) 出典20 https://www.abb.com/global/en/areas/robotics/products/robots/delta-robots/irb-360 | 事実 |
| FANUC America M-20シリーズ:到達距離最大2 m、可搬質量最大35 kgとの同社の説明 | メーカーの製品ページ(メーカー公称) 出典21 https://www.fanucamerica.com/products/series/m-20 | 事実 |
| 定格出力80 W超の産業用ロボットと、2013年の通達(本稿では「最接近距離500 mm」などの記述は引用していない) | 厚生労働省のリーフレット 出典23 https://www.mhlw.go.jp/bunya/roudoukijun/dl/pamphlet_140115.pdf | 事実 |
| ロボット自身の質量64 kgは可搬質量20 kgの約3.2倍、3業種の合計389,235台は世界の約64.5%、25 kgの運動エネルギー(3.1・12.5・50・312.5 J) | 本稿の計算(メーカー公称値とIFRの数字をもとにした計算・仮定の例) | 本稿の計算 |
| 協働ロボットだけの台数、UR20の繰り返し精度の2つの値の差の理由、規格本文の試験条件、SCARAの名称の由来、保護等級・清浄度クラスの規格番号 | 本稿の調査範囲では確認できなかったため記載していない(解説) | 解説 |
| 「形ごとの覚え方」「軽い腕が衝撃を小さくする」「同じ言葉でも仕組みは別」「材料と環境の条件」「6つの動きで自由な位置・向き」という読み取り | 公表内容にもとづく本記事の整理・解説。各機関が表明した見解ではない | 解説 |
| 図2〜図7と図9が実データの観察ではなく説明のための作図(図9はIFRの数字の再作図)であること。図1と図8がImageGen生成の概念画像であること | 本記事による注記 | 解説 |
最終更新:2026年10月25日/出典は IFR の公表資料、ISOの公式ページ、A3 の記事、論文、特許、メーカーの製品ページに限定しています。規格の本文は有料のため確認していません。性能値はメーカー公称です。 協働ロボットだけの設置台数、UR20 の繰り返し精度が2つの資料で違う理由、規格本文の試験条件、SCARA の名称の由来については、確認できなかったため記載していません。 図は説明用の概念図または本稿の計算を含む作図で、図1と図8はImageGen生成の概念画像です。