ドローン・ロボティクス– category –
ドローン(無人航空機)・ロボティクス・自動運転の技術情報
-

TacOTとは|人間からロボットへ触覚操作を学習させる新フレームワーク
arXiv 不明 概要 arXivで発表された研究「TacOT」は、人間からロボットへの接触の多い器用な操作学習のための革新的なフレームワークを提案しました。TacOTは、行動と触覚の動的時間伸縮を利用して、一貫した相互作用ダイナミクスを持つ人間とロボットのデ... -
ソフト触覚スキンSoTa|10ドル以下の低コスト化とロボット操作性能
arXiv 不明 概要 arXivで発表された研究では、人間とロボットの両方の手を完全に覆うことができる低コストの容量性触覚スキン「SoTa」が紹介されました。SoTaは、指と手のひらの対応する領域に共通の202個のタクセルレイアウトを持ち、薄く柔らかい多層設... -
TacExとは|ETH Zurichらが開発したロボット触覚探索フレームワーク
RoboSkin.ai スイス 概要 ETH Zurich、カリフォルニア大学バークレー校、テキサス大学オースティン校の研究者らは、触覚の不確実性をロボット探索の目標とするフレームワーク「TacEx」を発表しました。TacExは、モデルの不確実性をセンシングモダリティご... -
磁気セラミックマイクロスクロール|シュトゥットガルト大学の開発
Tech Briefs ドイツ 概要 シュトゥットガルト大学とマックス・プランク固体研究所の研究チームが、蝶の口吻の巻き取り運動に触発された「磁気セラミックマイクロスクロール」を開発しました。この超薄膜構造は、磁場を印加することで数秒以内にプログラム... -
源动力の剪断増粘ゲル人工筋肉|高齢者向けウェアラブルの性能
网易 中国 概要 香港大学の席寧教授のチームからスピンオフしたスタートアップ「源动力(Exynergy)」は、「剪断増粘ゲル」を用いた人工筋肉を開発し、神経信号に反応して高齢者の筋力不足を補う精密な補償動力を提供します。このシステムは、95%のエネル... -
ロボットアクチュエータ|HKUST(GZ)が35.7Nm/kgを達成した4つの手法
EYOU - 意优科技 中国 概要 この記事では、ロボットアクチュエータのパワー密度を向上させるための4つの主要なエンジニアリング手法として、「同軸統合」「減速機小型化」「トポロジー最適化されたハウジング」「モータースロット充填」が解説されています... -
生体筋肉駆動型水泳ロボット|MIT開発の移動速度と2次元構造の特長
SciTechDaily アメリカ 概要 マサチューセッツ工科大学(MIT)のエンジニアが、髪の毛よりも薄い生きた筋肉組織の層で駆動する、紙のように薄い水泳ロボットを開発しました。このロボットは、光制御された生きた筋肉細胞を用いて水中を移動・操縦し、1分間... -
TENG|東国大学のバッテリー不要ウェアラブルデバイス、発電と学習の仕組み
Robotics & Automation News 韓国 概要 東国大学の研究チームは、人間の動きからエネルギーを収集し、ニューロモーフィックセンシングおよび学習機能を駆動できる柔軟なバッテリー不要の電子デバイスを開発しました。この革新的な技術は、摩擦電気ナノジェ... -
人工筋肉|浙江大学が開発した200V駆動の出力密度とソフトロボットへの応用
新浪财经 中国 概要 浙江大学の石燁教授のチームは、わずか200ボルトの駆動電圧で動作する新型人工筋肉を開発し、ソフトロボットの外部電源ケーブルなしでの運用を可能にしました。この人工筋肉は、20ボルト/マイクロメートルの電界で25%の面積拡張、38.4... -
シリコンアノードLi-ionバッテリー|軍用ドローン向け性能とエネルギー密度
Ayaa 不明 概要 軍用ドローン向けに、従来のグラファイトセルに比べエネルギー密度を30〜40%向上させたシリコンアノードLi-ionバッテリーが登場しました。この新型バッテリーは、約350〜450+ Wh/kgを達成し、長距離ISR(情報収集・監視・偵察)UAVの滞空時... -
ドローン・ロボティクス ウィークリーレポート 2026年10月4日号
▼ ▼ ▼ インフォグラフィックを見てウィークリーレポートを読みたいと感じられた方は、下記の戦略レポートのダウンロードをクリックしてください。 ▼ ▼ ▼ 📄 ウィークリーレポート 2026年10月4日(PDF)をダウンロード ウィークリーレポート 2026年1... -
XonoAI、自動運転にミリ波4Dイメージングレーダーとエンドツーエンド基盤モデル導入で物体検出精度99.8%を達成
XonoAI アメリカ 概要 XonoAIのレポートは、自動運転システムがモジュール式知覚スタックからエンドツーエンド基盤モデルへの移行を加速していることを強調しています。特に、高解像度ミリ波4Dイメージングレーダーと視覚ストリームを融合するクロスモーダ... -
4Dレーダーと意味推論で自動運転の計画精度と安全性を向上させるRCVLAモデル
arXiv 国際 概要 本研究は、4Dレーダーデータを活用した新しいレーダー-カメラVision-Language-Action(VLA)フレームワーク「RCVLA」を提案しました。RCVLAは、レーダーに基づく意味推論と軌道仲裁の2つのステージを通じて、自動運転システムの計画精度と... -
Waymo、ロボタクシー向け5nmカスタムASICを発表、センサーデータ処理能力を毎秒1,000兆回超に強化
Mondaq アメリカ 概要 自動運転技術企業のWaymoは、自社のロボタクシー向けに設計された新しい5nmカスタムASICチップを発表しました。このチップは、LiDAR、レーダー、カメラセンサーからの生データを、車両のコア機械学習脳に送る前にリアルタイムで処理... -
Yann LeCun氏らの「AD-E2E-JEPA」、ポリシー学習なしで自動運転軌道計画を100倍高速化
AlphaSignal アメリカ 概要 Yann LeCun氏を含む研究チームが、ポリシー学習を必要としない自己教師あり世界モデル「AD-E2E-JEPA」を提案しました。このモデルは、潜在空間で候補軌道を予測し、目標観測と比較して最適なものを選択することで、従来のJEPAプ... -
iDriveVLAがマルチモーダル自動運転の課題克服、NAVSIM v1で94.95 PDMSの新記録達成
arXiv 不明 概要 マルチモーダル計画が自動運転の曖昧なシナリオに対応する中、iDriveVLAという新フレームワークが生成-評価の非対称性を克服し、NAVSIM v1リーダーボードで94.95 PDMSという新たな最先端性能を達成しました。この革新は、安全性認識型スコ... -
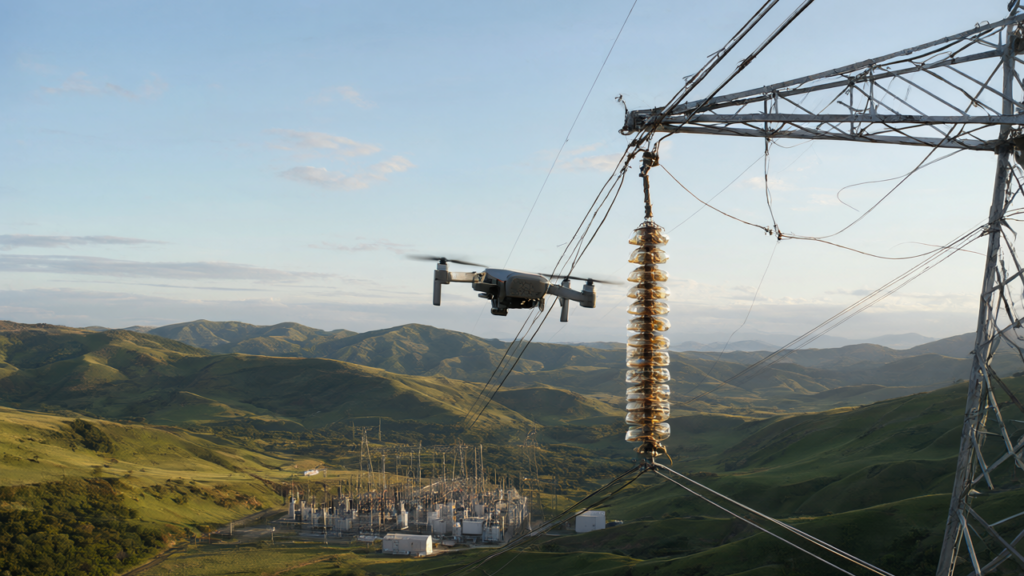
FAA、電力線・変電所検査向けBVLOSドローン飛行規則を提案:AI活用で効率大幅向上へ
Reboot Hub アメリカ 概要 米国連邦航空局(FAA)が提案するPart 108 BVLOS規則は、電力線や変電所の50フィート以内を「シールドされたエリア」とみなし、目視外ドローン飛行の日常運用を可能にすることを目指しています。この規制緩和は、AIを搭載したド... -
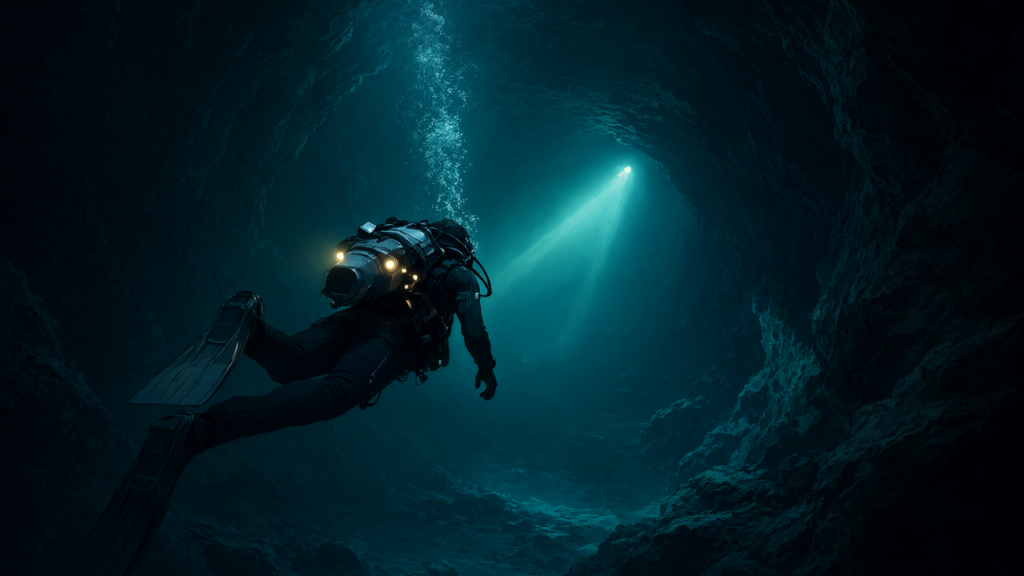
閉鎖環境でダイバーを誘導するウェアラブル水中ロボット「RADMCS」が人間試験で有効性を実証
arXiv 不明 概要 閉鎖的または危険な水中環境でスキューバダイバーの移動を支援するため、ウェアラブル水中ロボットシステム「RADMCS(Robotic Assisted Diver Movement in Confined Spaces)」が開発されました。このロボットは、単眼深度推定による認識... -
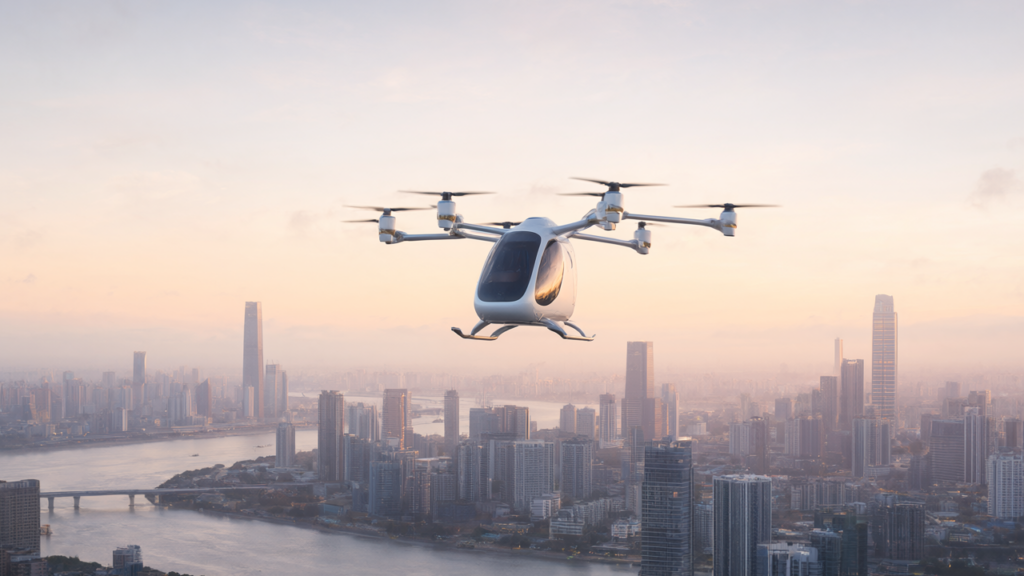
中国EHang、パイロットレスeVTOL旅客サービスを広州・合肥で開始、FAAも2026年統合プログラムで追随
The Jerusalem Post イスラエル 概要 中国のEHangは、2025年3月にパイロットレスの人間搭載航空機で世界初の航空運送事業許可を取得し、広州と合肥で商用eVTOL旅客サービスを既に開始しています。米国では、連邦航空局(FAA)が2024年後半に専用認証規則Pa... -
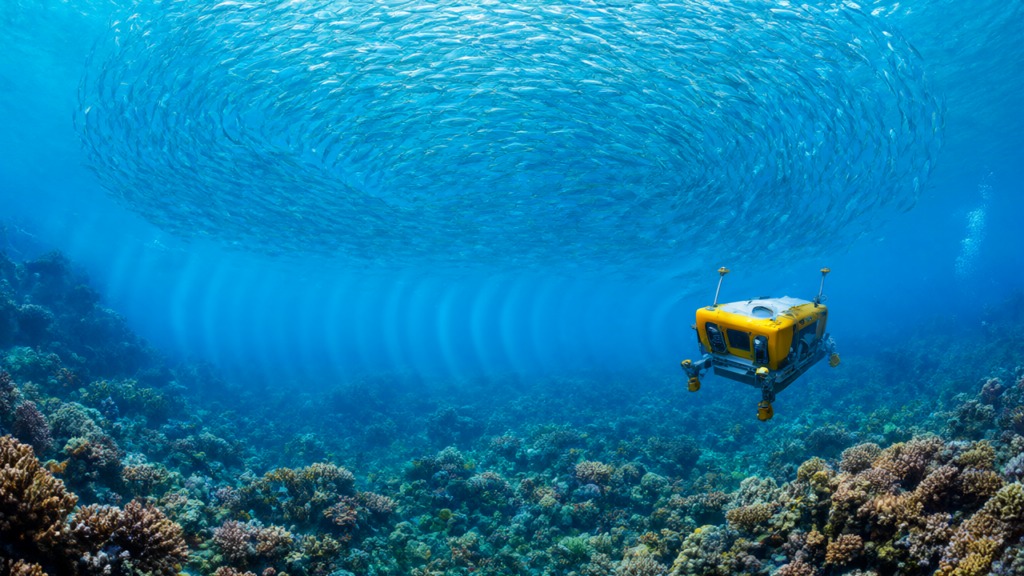
ウッズホール海洋研究所の水中ロボットCUREE、サンゴ礁の魚群ホットスポットを80m離れた場所から音で特定
The Times of India アメリカ 概要 ウッズホール海洋研究所(WHOI)が開発した自律型水中ロボット「CUREE」が、サンゴ礁の魚群ホットスポットを最大80メートル離れた場所から水中音響データで特定する新手法を確立しました。CUREEはカメラとハイドロフォン...