新技術・技術紹介– category –
-

4Dレーダーと意味推論で自動運転の計画精度と安全性を向上させるRCVLAモデル
arXiv 国際 概要 本研究は、4Dレーダーデータを活用した新しいレーダー-カメラVision-Language-Action(VLA)フレームワーク「RCVLA」を提案しました。RCVLAは、レーダーに基づく意味推論と軌道仲裁の2つのステージを通じて、自動運転システムの計画精度と... -
iDriveVLAがマルチモーダル自動運転の課題克服、NAVSIM v1で94.95 PDMSの新記録達成
arXiv 不明 概要 マルチモーダル計画が自動運転の曖昧なシナリオに対応する中、iDriveVLAという新フレームワークが生成-評価の非対称性を克服し、NAVSIM v1リーダーボードで94.95 PDMSという新たな最先端性能を達成しました。この革新は、安全性認識型スコ... -
閉鎖環境でダイバーを誘導するウェアラブル水中ロボット「RADMCS」が人間試験で有効性を実証
arXiv 不明 概要 閉鎖的または危険な水中環境でスキューバダイバーの移動を支援するため、ウェアラブル水中ロボットシステム「RADMCS(Robotic Assisted Diver Movement in Confined Spaces)」が開発されました。このロボットは、単眼深度推定による認識... -
ウッズホール海洋研究所の水中ロボットCUREE、サンゴ礁の魚群ホットスポットを80m離れた場所から音で特定
The Times of India アメリカ 概要 ウッズホール海洋研究所(WHOI)が開発した自律型水中ロボット「CUREE」が、サンゴ礁の魚群ホットスポットを最大80メートル離れた場所から水中音響データで特定する新手法を確立しました。CUREEはカメラとハイドロフォン... -
TurboVLAモデル、RTX 4090上で平均97.6%の成功率と32Hzのリアルタイム性能を達成
arXiv 不明 概要 最新の研究で、Vision-Language-Action (VLA) モデル「TurboVLA」が発表され、RTX 4090 GPU上で平均97.6%という高いタスク成功率を達成しながら、わずか31.2ms(約32Hz)の推論レイテンシと1GB未満のVRAM消費でリアルタイム動作を実証しま... -
Kinematic MeanFlow (K-MF)がロボット基盤モデルの行動生成レイテンシを最大74.4%削減
arXiv 不明 概要 arXivに発表された最新研究で、ロボット基盤モデル(RFM)におけるワンステップアクション生成を可能にする新ポリシー「Kinematic MeanFlow (K-MF)」が提案されました。この手法は、マルチステップフローマッチングモデルの課題であった高... -
arXiv論文: データ効率の高い環境・タスク適応を実現するバイマニュアルロボット操作用50億パラメータ「Rho」モデルを発表
arXiv 不明 概要 arXivに掲載されたレポートでは、データ効率の高い環境およびタスク適応のために設計された、バイマニュアルロボット操作用のオープンウェイト50億パラメータ「Rho」モデルファミリーが発表された。Rhoは、新しいタスク学習の前に特定のロ... -
クイーン・メアリー大学チーム、グラフェンと人工筋肉でカメラレンズを再設計、安価なソフトレンズ製造法を確立
Queen Mary team イギリス 概要 クイーン・メアリー大学の研究者たちは、プレストレッチされたアクリルエラストマー膜上に透明なスプレーコートグラフェン電極を使用し、人工筋肉として機能するソフトアクチュエータを開発しました。この技術は、伸縮して... -
シンガポール国立大学が厚さ70μmの電子皮膚「eLuminator」開発、847dpiで圧力感知とリアルタイム視覚化を統合
National University of Singapore (NUS) シンガポール 概要 シンガポール国立大学(NUS)の研究者チームは、リアルタイムで圧力を感知し直接視覚化できる、柔らかく極薄の電子皮膚「eLuminator」を開発しました。このデバイスは、約70マイクロメートルと... -
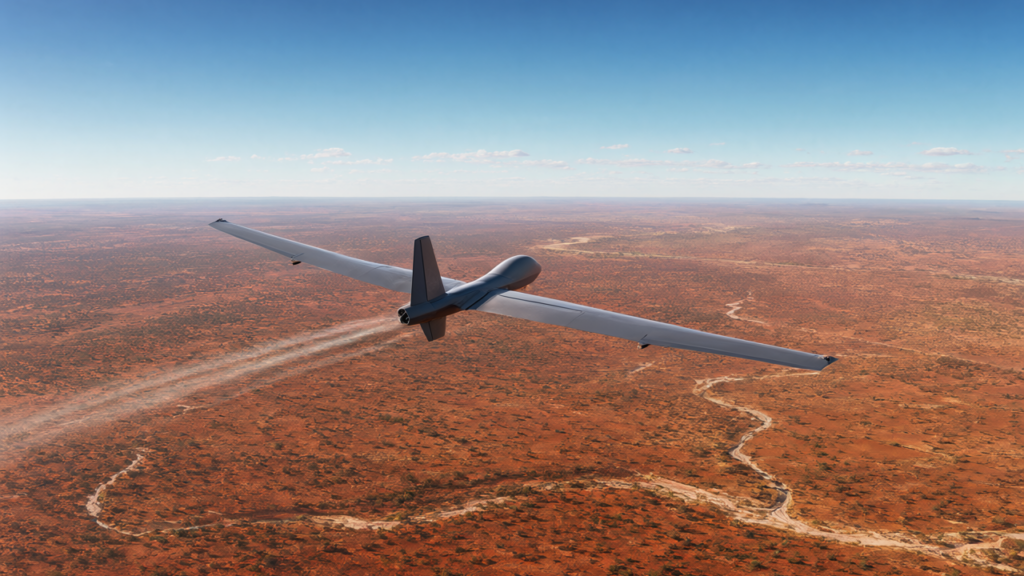
豪Li-S Energy、リチウム硫黄電池搭載ドローンが約2時間・75km超の試験飛行に成功、エネルギー密度1.8倍を実証
BigGo Finance オーストラリア 概要 オーストラリアのリチウム硫黄電池開発企業Li-S Energy (LIS.AX) は、同社のドローン「Pegasus」が単一のリチウム硫黄バッテリーパックで約2時間の飛行、75km以上の巡航に成功したと発表しました。この試験飛行により、... -
浙江科技大学、木材由来ナノ結晶でソフトアクチュエータの湾曲性能を139%向上、近接センサー機能も実現
Journal of Materials Science (Zhejiang Sci-Tech University) 中国 概要 中国の浙江科技大学の研究チームは、木材由来のセルロースナノ結晶とスルホン酸化合物を統合することで、ソフトアクチュエータの湾曲性能を2倍以上(約139%)に向上させました。こ... -
MITが筋肉細胞で駆動する紙薄ロボット開発、光制御で水中を自律遊泳する初の2次元移動型を実現
MIT News アメリカ 概要 マサチューセッツ工科大学(MIT)の研究者たちは、従来のモーターではなく生きた筋肉細胞を動力とする紙のように薄いロボットを開発しました。このロボットは、光の点滅に反応するように遺伝子改変された筋肉細胞の層で覆われてお... -
南イリノイ大学のAIロボット|大豆病害を90%以上の精度で検出
Southern Illinois University Carbondale アメリカ 概要 南イリノイ大学カーボンデール校の研究者たちは、大豆の病気を症状が現れる前に検出するロボットとAIモデルを開発しました。この自律走行ロボットは、畑の各植物を追跡し、病気の有無と種類を90%以... -
MITの昆虫サイズ飛行ロボット|AI制御で速度450%向上の性能
ScienceDaily アメリカ 概要 マサチューセッツ工科大学(MIT)の研究者らが、新しいAI制御システムを開発し、昆虫サイズの飛行ロボットの性能を劇的に向上させました。このシステムにより、ロボットの速度は約450%、加速度は約250%向上し、11秒間で10回の... -
ヒト細胞ミクロボットとは|TRAIL分泌によるがん細胞の選択的死滅
PDF (Accessed via Google Search) 国際 概要 本研究は、遺伝子操作されたヒト細胞をベースとしたミクロボットが、複数のがん細胞タイプに対して選択的にアポトーシスを誘導し、死滅させることに成功したと発表しました。このバイオハイブリッドシステムは... -
Game of Drones|固定翼ドローンが強風・高温下で521分の飛行記録を樹立
Defense Contract Management Agency (DVIDS) アメリカ 概要 エドワーズ空軍基地で開催された米国防兵站局主催「Game of Drones」イベントで、バッテリー駆動のグループ1固定翼ドローンが、521分43秒という驚異的な飛行耐久記録を樹立しました。このドロー... -
デルフト工科大学の触覚センサー|ドローンが暗闇や煙中で自律飛行する仕組み
EurekAlert! オランダ 概要 デルフト工科大学の研究者らは、ネズミのヒゲにインスパイアされた軽量な触覚センサーを開発し、小型自律型ドローンへの搭載に成功しました。この人工ヒゲにより、ドローンは暗闇、塵、煙といった視覚が制限される環境でも、触... -
次世代触覚センサー|圧力・温度・質感を統合し人間並みの感触を実現
AZoSensors.com イギリス 概要 研究者たちは、人間の指先が感知する圧力、表面の感触、温度といった詳細な物理情報をロボットに与える次世代触覚センサーを開発しました。このセンサーは、圧力検出と振動、近接、温度、質感の信号を単一の柔軟な層に統合す... -
SpectRobotとは|単点触覚信号から高帯域幅の触覚知覚を学習する手法
Cool Papers 不明 概要 新たなフレームワーク「SpectRobot」が、単点触覚信号を高帯域幅の時間周波数スペクトログラムに変換することで、ロボットの触覚知覚学習にブレークスルーをもたらしました。この手法は、疎な単点測定に含まれる豊富なダイナミクス... -
HIL-UMIとは|VLAモデル訓練を効率化する人間参加型学習フレームワーク
arXiv 国際 概要 論文「HIL-UMI」は、ロボット不要の人間参加型VLA(Vision-Language-Action)モデル訓練後学習のためのポリシー誘導型Universal Manipulation Interface (UMI) フレームワークを提案しました。HIL-UMIは、ハンドヘルドUMIデモンストレーシ...