主要成果
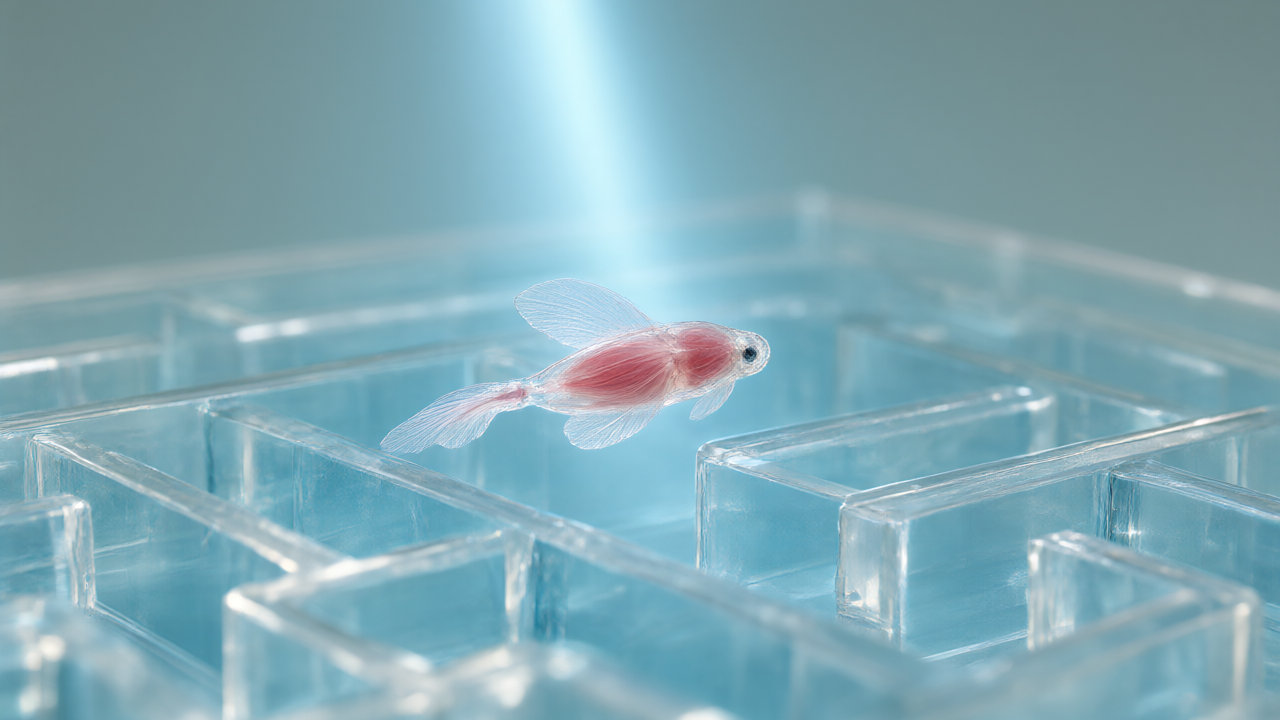
マサチューセッツ工科大学(MIT)の研究チームは、生きた筋肉細胞と柔軟なゲルを組み合わせた、極薄のバイオハイブリッド遊泳ロボットを開発した。このロボットは、外部から光を照射することで筋肉細胞を収縮させ、自律的にヒレを動かして水中の迷路を泳ぐことができる。特筆すべきは、モーターや電池などの電子部品を一切搭載せず、筋肉細胞の収縮力のみで推進力を得ている点である。泳行速度は、カグラザメ科のサメと同等程度の速度を記録した。
技術・詳細
ロボットの構造は、チューインガムほどの大きさのゲル膜を「骨格」とし、その左右に配置されたヒレを髪の毛1本よりも薄い筋肉細胞の層で覆った設計となっている。ヒレ1枚のサイズは長さ15mm、幅7mm、厚さ0.5mmである。使用されているのは、1977年以来研究室で培養され続けているマウス由来の筋肉細胞で、光に反応して収縮するように遺伝子操作が施されている。研究者が左右のヒレに交互に光を当てることで、進行方向と速度の制御が可能となる。
開発において重要となったのが、筋肉細胞の土台となるゲルの最適化である。従来の柔らかいフィブリンゲルでは、筋肉の収縮に伴いゲル自体が縮んでしまう課題があったため、組織工学で用いられる硬めのゼラチン原料ゲルを採用した。さらに、ゲルの表面に四角い溝を型押しすることで、細胞が整列して定着し、より協調的で強力な筋肉組織が形成されることを突き止めた。この最適化により、筋肉は30日以上にわたって機能し続けた。また、1日15分間の光点滅によるトレーニングを実施したところ、未トレーニングの筋肉と比較してヒレの振れ幅が4倍に向上した。
背景・業界の文脈
生きた細胞と人工物を組み合わせたバイオハイブリッドロボットの研究は世界的に進んでいる。特に骨格筋細胞を用いるロボットの場合、従来は立体的な厚い筋肉組織を構築する必要があり、製造に数百万個もの細胞を要していた。しかし、今回の極薄設計は、1列に並べた筋肉細胞だけでも水中での推進力を生み出せることを証明しており、より少ない細胞数で製造できるため、製造コストの抑制と効率的な動作を実現できる可能性がある。
今後の展望
生きた組織を利用する最大の利点は、柔軟性、周囲の変化への反応性、および自己修復能を備えている点にある。リトゥ・ラマン准教授は、従来の機械的なロボットでは困難であった、壊れやすい環境や予測不能な環境における繊細な探査への応用を期待している。現状の速度であっても水中の環境モニタリングへの活用が見込まれており、今後は機体設計をさらに最適化し、泳行速度を向上させることが課題となる。
元記事: https://karapaia.com/archives/631943.html
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます