主要成果
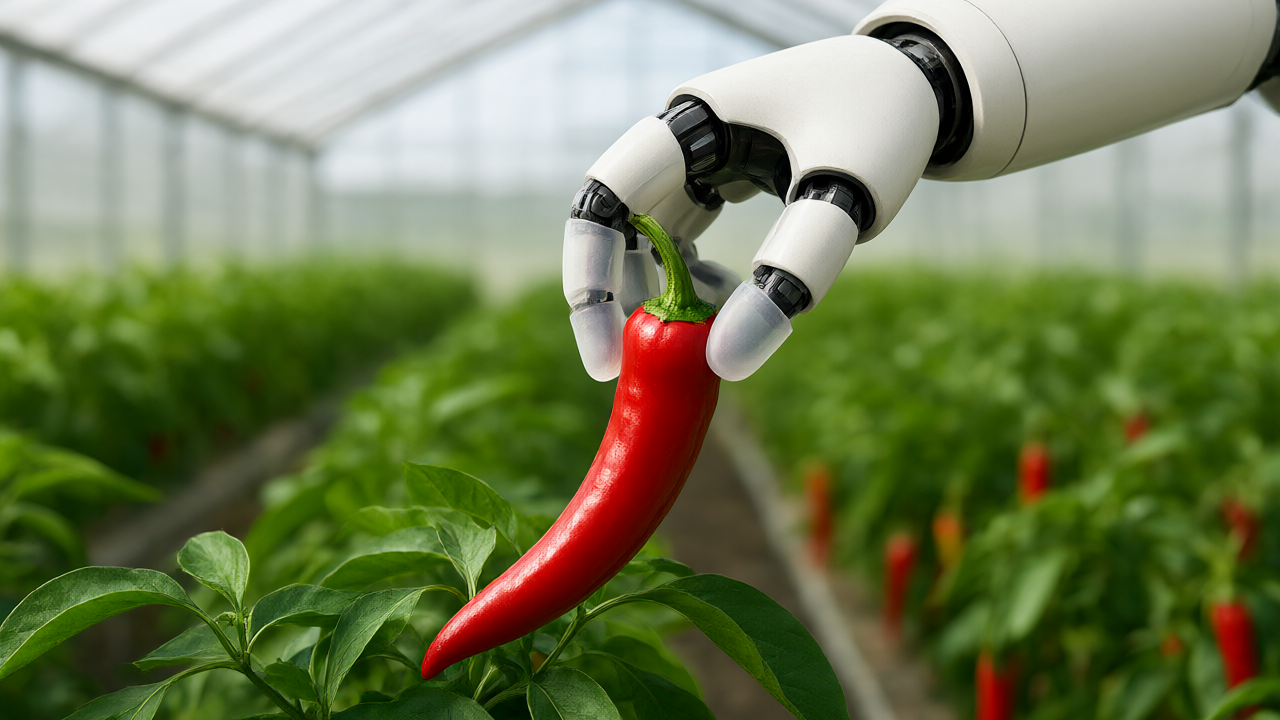
中国のエンジニアチームが、人間が唐辛子を収穫する動作を再現したロボットエンドエフェクタを開発しました。このデバイスは、果実をクランプし、茎に沿って引き、側面に折り曲げることで、茎の自然な折れ曲がり点(離層)で綺麗に切り離す仕組みを備えています。研究チームによる実験では、2種類のサイズの唐辛子を対象に成功率100%を達成し、小型の果実は3.5秒、大型の果実は4秒で収穫することに成功しました。
技術・詳細
本デバイスは、長さ185ミリメートル、幅80ミリメートルとコンパクトに設計されており、密集した果実群の中でも隣接する果実に触れずにアプローチ可能です。技術的な特徴は以下の通りです。
- 構造:柔軟なシリコン製のクランプ指を両側に配置し、第3の面に牽引メカニズムと折り曲げメカニズムを搭載しています。
- 動作シーケンス:視覚システムで目標を特定後、果実の下部を把持し、線形電気シリンダーでクランプします。その後、モーター駆動の回転ディスクを用いて、茎の軸方向に引きながら側面に折り曲げる動作を同時に行います。
- ストレス分散:シリコンパッドが果実の輪郭に合わせて受動的に変形するため、接触面積が拡大し、局所的な応力集中を軽減しています。
また、チームはマルチボディダイナミクスシミュレーションを用いて、茎内部で何が起きているかを解析しました。その結果、「牽引のみ」では大きな引張力が必要となり、「屈曲のみ」では大きなスイング角度が必要で周囲の果実を損なうリスクがあることが判明しました。これに対し、「クランプ・牽引・屈曲」を組み合わせた動作が最も効率的であることが証明されました。
背景・業界の文脈
唐辛子は世界的に価値の高い野菜作物であり、2024年の中国の生産量は約1731万トンと、世界全体の約38.6%を占めています。しかし、収穫作業の多くは依然として手作業に頼っており、労働コストが総生産コストの60%以上を占めるほか、作業者の指の負傷や、未熟果と成熟果の判別の難しさといった課題がありました。
従来のロボット設計では、トマト用クランプデバイス(1果実あたり約4.8秒)は刃による周囲への傷のリスクがあり、シリコン製2本指グリッパーは把持率は90%に達したものの、最終的な収穫率は80%未満に留まっていました。また、上方へ持ち上げるバイオミメティックグリッパーは5.2%の損失率を記録し、切断デバイスは成功率91.3〜93.3%(損傷率1.6%)を達成しましたが、切断箇所の精密な特定が必要であり、病原菌を伝播させるリスクがありました。
今後の展望
本研究では、人間の収穫者が果実の下半分を持ち、適度なクランプ力を加えながら、茎の方向に優しく引きつつ横に曲げるという動作を「保持・牽引・屈曲」の3段階に分解し、キネマティックな設計図として採用しました。現在はクランプ力をプリセット値で制御していますが、指先に触覚センサアレイを配置するスペースを確保しており、今後の制御ループへの統合によるさらなる最適化の可能性があります。
元記事: https://bioengineer.org/robot-hand-mimics-human-fingers-to-pick-chili-peppers-without-damage/
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます