主要成果
大邱慶北科学技術院(DGIST)工学専門大学院の鄭順文(ジョン・スンムン)教授研究チームは、バッテリーや複雑な電子回路を必要とせず、ロボットが動くたびに直感的な光でその軌跡を示す新しいソフトロボット感知技術を開発した。この技術により、電源供給なしでロボットの曲げや膨張を視覚的に確認できる「無電源光学的センサ」の実現に成功した。
技術・詳細
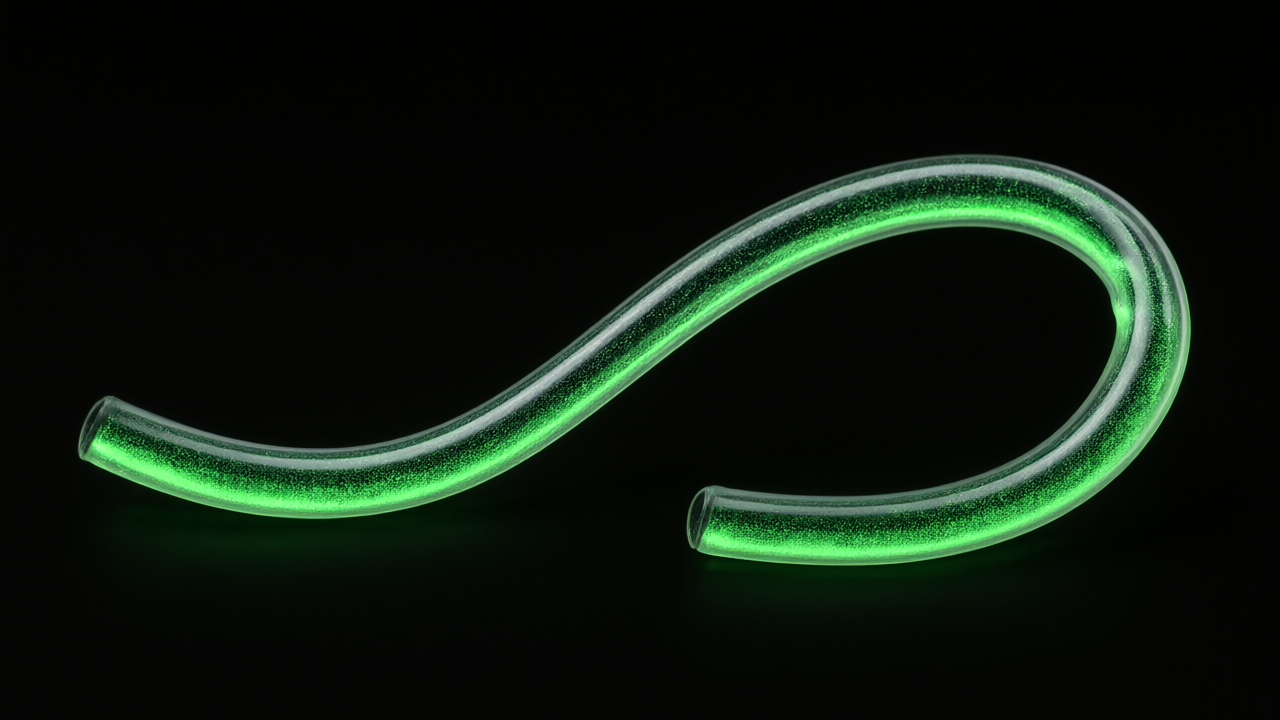
研究チームは、伸びや曲げ、圧力などの外部からの物理的な力が加わった際に物質が自ら光を放つ「機械発光(Mechanoluminescence)」現象に着目した。具体的には、発光粒子である硫化亜鉛と柔軟な高分子素材を混合し、弾性のあるシリコンチューブ内に充填することで、薄く強靭な「チューブ型機械発光繊維」を考案した。
開発された特製繊維は、極めて高い耐久性と柔軟性を備えている。具体的な性能は以下の通りである。
- 伸縮性:元の長さの2倍(200%)以上に伸びても性能を維持。
- 耐久性:1,000回以上の繰り返し引張・解放試験後も、初期の発光性能を安定的に維持。
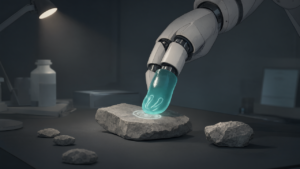
この繊維をソフトロボットの表面にネット状に被せて駆動させたところ、ロボットの形態が変形する部位から即座に緑色の光が放出されることが確認された。
背景・業界の文脈
ゴムやシリコンなどの柔軟な素材で構成される「ソフトロボット」は、タコの足や人間の筋肉のようにしなやかに動く特性を持つため、医療機器や災害救助などの次世代ロボットとして注目を集めている。しかし、ソフトロボットの微細な動きを把握するためには、従来は硬い電子センサや電線を多数取り付ける必要があった。これがロボット本来の柔軟性を大きく妨げる要因となっており、業界の大きな課題となっていた。
今後の展望
鄭順文教授は、今回の研究がソフトロボットの柔軟な動きを妨げず、外部電源なしで変形状態を即座に把握できる画期的な道を開いたと述べている。今後は発光性能と耐久性をさらに向上させ、ウェアラブルデバイスや人工皮膚など、人間とロボットが相互作用する多様な次世代柔軟電子素子へと適用範囲を広げていく計画である。
なお、本研究は科学技術情報通信部および韓国研究財団の個人基礎研究事業、DGIST機関固有事業の支援を受けて行われた。研究結果は、ナノ科学および先端素材分野の国際学術誌「Small Structures」の10月号表紙論文として掲載された。
元記事: https://www.imaeil.com/page/view/2026110307594864132
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます