主要成果
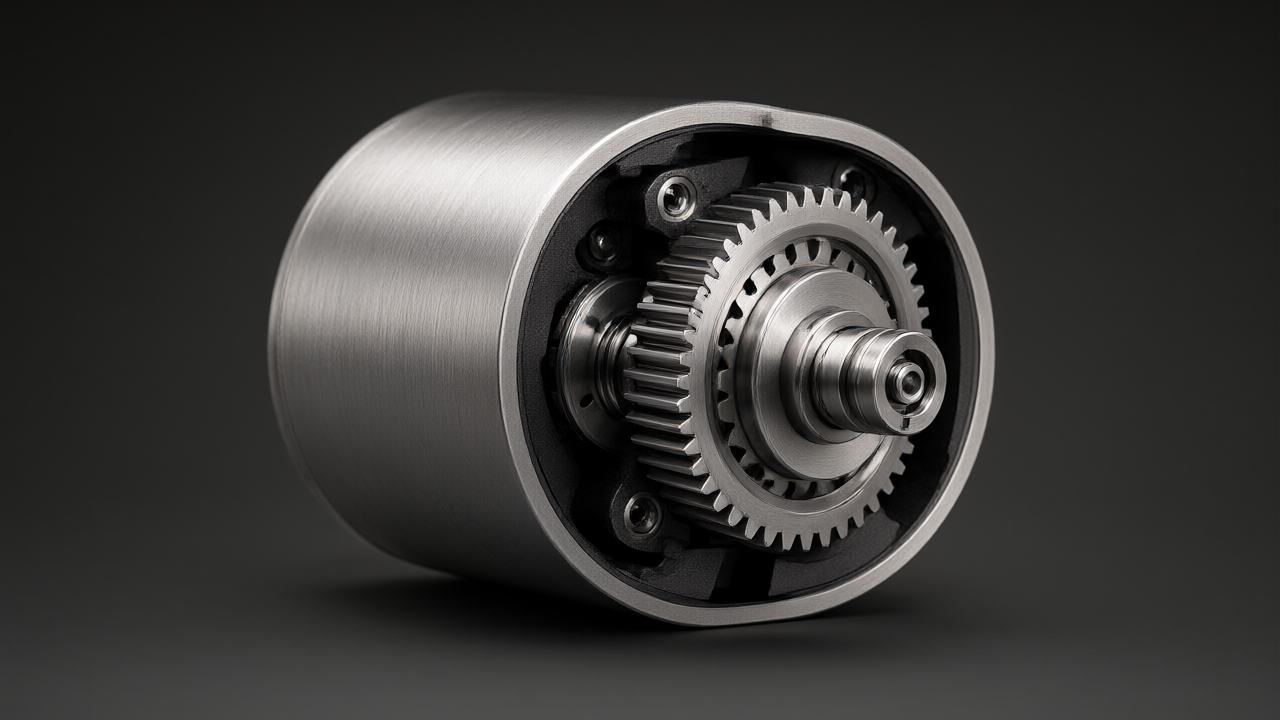
KNRSYSTEMは、ヒューマノイドロボットの下半身関節駆動に最適化された複合遊星ギア型の高トルクQDD(Quasi-Direct Drive:準直接駆動)アクチュエータを開発した。このアクチュエータは、本体重量1.76kg、外形寸法は直径110mm、高さ83mmというコンパクトな設計でありながら、定格トルク121Nm、瞬間最大トルク308Nmという高い出力を発揮する。ここで定格トルクとは連続稼働しても過熱せず維持可能な力を指し、最大トルクはジャンプや重量物の持ち上げ、急加速・急停止時に瞬間的に出せる限界の力を意味する。なお、308Nmのトルクは、1メートルの棒の端に31.4kgの荷重がかかる回転力に相当する。
技術的詳細
本開発の核心は、「複合遊星ギア(Compound Planetary Gear)」構造と、それを活用した「双方向駆動ギア(Bi-Lateral Gear Drive: BGD)」技術の採用にある。一般的に、モーターと出力軸の間に減速比の低いギアを配置するQDDは、四足歩行ロボットやヒューマノイドの関節に不可欠な部品である。しかし、従来のQDDは衝撃吸収と逆駆動性(外力に反応してモーター側が回る性質)を優先して減速比を低く設定していたため、下半身関節に適用するとモーターのトルク増幅に限界があり、結果として装置の大型化や発熱問題が発生していた。
KNRSYSTEMはBGD技術を用いることで、逆駆動性と剛性を同時に確保する解を導き出した。具体的には、従来の遊星ギアよりも軸方向の厚みを大幅に削減した超薄型設計を維持しつつ、従来のQDD比で2〜4倍以上の高減速比を実現している。さらに、減速比を高めても逆駆動性を損なわない双方向ギア設計を適用したことで、高荷重に耐える剛性と、外部衝撃を柔らかく吸収する優れた順応性を同時に実装することに成功した。
背景と業界の文脈
二足歩行ヒューマノイドや四足歩行ロボットが険しい地形や外部衝撃に柔軟に対応しつつ、高荷重作業を行うには、足関節に「逆駆動性」と「剛性」の両方が求められる。しかし、通常はこの一方を高めるともう一方が低下するため、両立は極めて困難とされる。KNRSYSTEMはこれまで蓄積してきた油圧アクチュエータの技術力を基盤としており、最大トルク1600Nm級のハイブリッドアクチュエータに続き、今回の電動式アクチュエータの開発を完了させた。
今後の展望
同社は、油圧、電動、ハイブリッドのすべてのアクチュエータ・フルラインナップを開発した企業として、国内および海外で唯一の存在であると主張している。今後はさらに電動式アクチュエータの製品群を拡充し、2027年までに駆動方式全般を網羅する「ロボット用アクチュエータ・フルラインナップ」を構築する方針だ。これにより、高出力と柔軟な衝撃順応性が同時に要求される次世代ヒューマノイドロボットの下半身関節分野における競争力を強化し、総合アクチュエータ専門企業としての地位を確立することを目指している。
元記事: https://www.livebiz.today/news/articleView.html?idxno=206186
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます