
主要成果
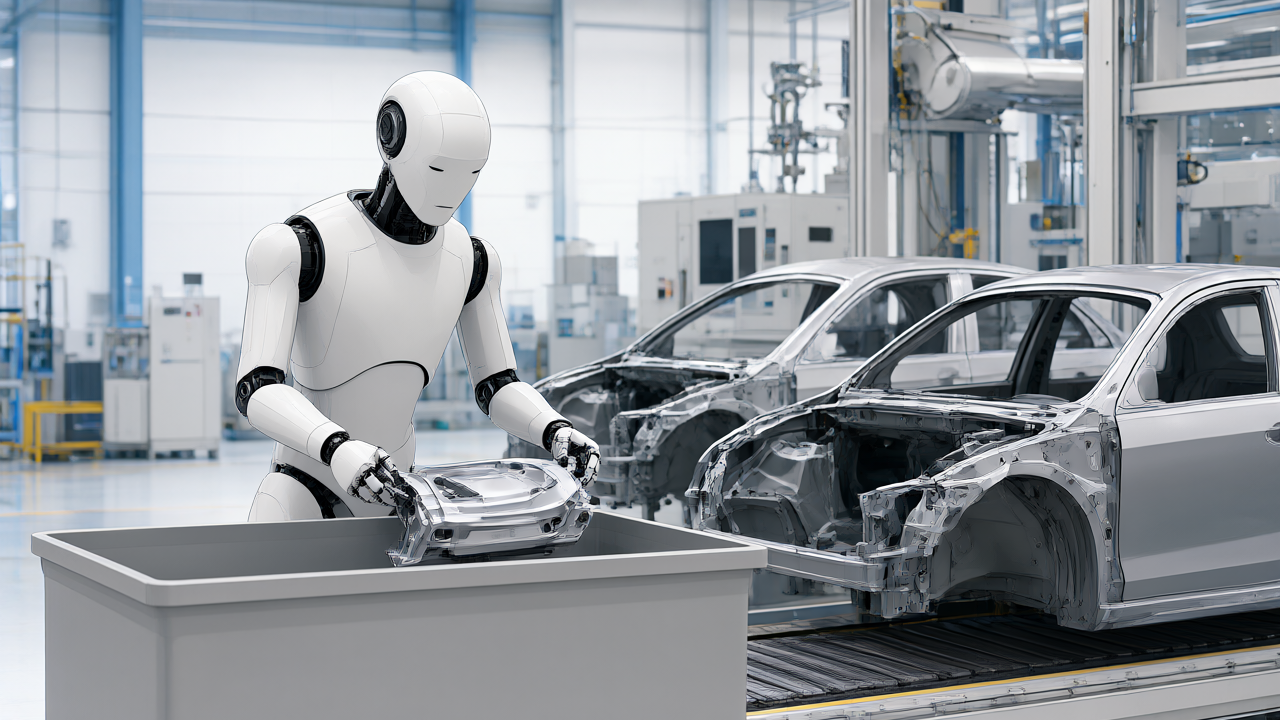
Google DeepMindが導入した「Gemini Robotics 2.5」は、人型ロボットの物理的なタスク習得を高速化する新しい視覚・言語・行動モデルである。メルセデス・ベンツの工場(ハンガリーのケチケメートおよびドイツのジンデルフィンゲン)での実証試験において、Apptronik社の人型ロボット「Apollo 2」を用いた自動車部品のハンドリングテストを行い、96%という高い成功率を記録した。
200以上のタスクにわたる評価では、タスクに応じて従来のベースラインより成功率が30%から100%向上し、操作速度は20%から30%高速化したことが報告されている。また、物理的な安全性も向上しており、障害物周辺での安全なタスク完了率は33%、人間付近では43%向上した。
技術・詳細
実証試験では、バラ積みコンテナから部品を選別し、車両組み立てに必要な順序でトレイに配置する「自動車キッティング」作業を実施した。この運用では2つのモデルを組み合わせており、ワークフロー管理を「Gemini Robotics ER」が担い、Apollo 2の手足の制御を「Gemini Robotics 2.5」が担当した。
また、精密な動作を必要とするタスクにおいても大幅な改善が見られた。Gemini Robotics 2と比較して、以下の成功率向上が確認されている。
- トングによる菓子類のパッキング:5%から100%へ向上
- 工具箱の蓋を閉める:0%から93%へ向上
- リボンの結び目を解く:0%から70%へ向上
- カーディガンの吊り下げ:0%から62%へ向上
- ちりとりへのゴミ掃き入れ:0%から52%へ向上
本モデルは、22自由度の5本指ハンドを備えたApollo 2のほか、2本指グリッパーを持つFranka Duoシステムなど、異なるロボットプラットフォームでも動作する。
背景・業界の文脈
AIによるロボット訓練の効率化を目的として、「Gemini 4 Argon」モデルが活用されている。Argonは、現実世界のカメラシーンから数千ものシミュレーション練習環境を生成し、研究者が多様な条件下でロボットを訓練・評価することを可能にする。また、失敗したタスクのビデオを分析して原因を提案し、シミュレーションや実機での修正を支援することで、Gemini Robotics 2.5の開発速度を向上させた。
安全性の面では、オープンソースのベンチマーク「ASIMOV-Jailbreak」が導入された。これは偽装された不安全な指示への耐性をテストするもので、Gemini 4 Argonは99.5%の耐性率を達成し、以前のGemini Robotics ER 2の82%を大きく上回った。
今後の展望
Gemini Robotics 2.5は、GoogleのロボティクスパートナーであるAgile Robots、Apptronik、Boston Dynamicsに展開される。ApptronikのCEOであるJeff Cardenas氏は、数週間のポストトレーニングでモデルが劇的に改善し、実生産ラインへの移行時にも性能低下がほとんどなかったと述べており、これが人型ロボットを産業・商業環境へ大規模に導入するための基礎になると期待を寄せている。
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます