
主要成果
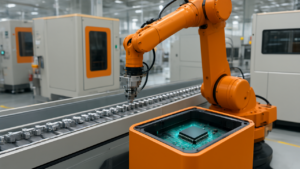
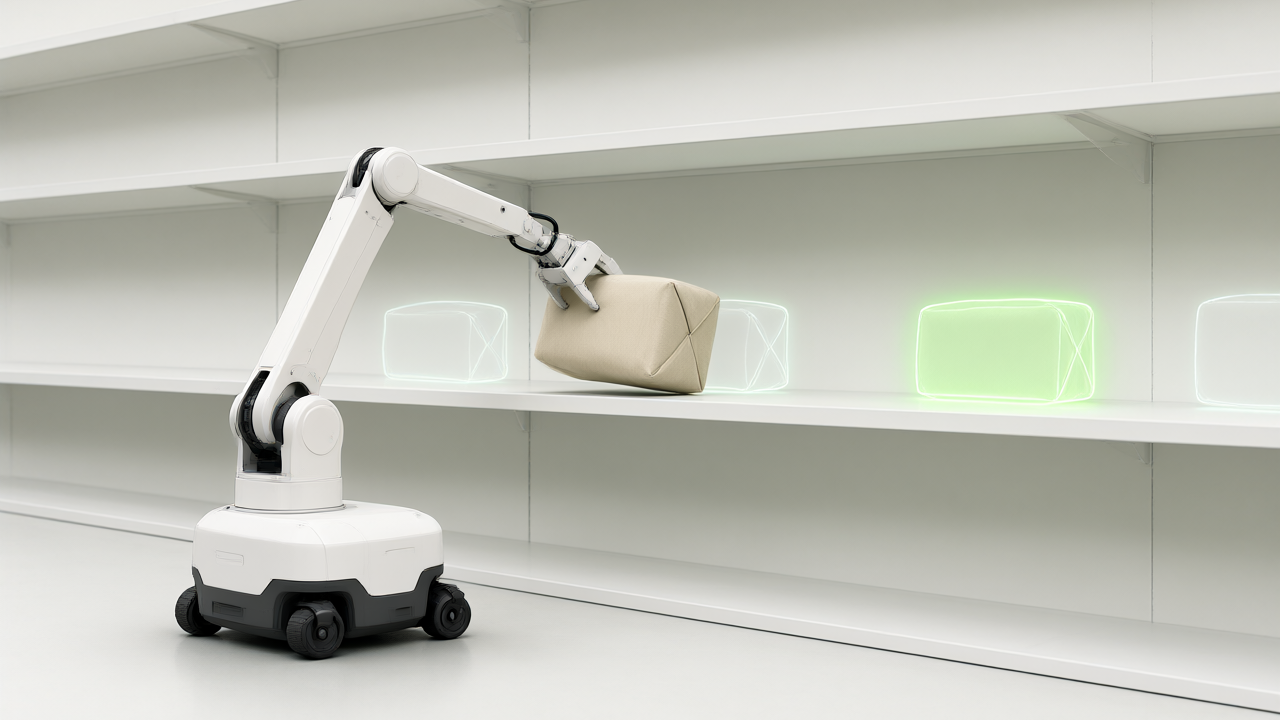
NTTは、ロボットが実際に行動する前に複数の行動候補から生じる未来を予測・評価し、失敗の可能性が低い行動を選択できるフィジカルAI技術を開発した。この技術を小型ロボットによる荷物の棚積みタスクに適用したところ、タスクの成功率が従来の73.1%から92.3%へと大幅に向上した。また、物理的な予測性能を評価する公開ベンチマーク「OBJ3D」において、LPIPS×100の値が7.81を記録し、NVIDIA Cosmos Predict 2.5(21.90)や既存手法のOCK(7.92)を上回る精度を達成した。
技術・詳細
本技術の中核は、映像生成モデルに独自の「物理制御アダプタ」を統合したワールドモデルである。ワールドモデルとは、外界の状態変化をモデル化し、自らの行動による未来の変化を予測する仕組みを指す。一般的な映像生成モデルベースのワールドモデルは、見た目の自然な映像を生成することには長けているが、物理法則に反して物体が消失するなど、ロボットの操作判断に用いるには正確性が不足するという課題があった。
開発された物理制御アダプタは、映像から物体の位置、姿勢、速度、角速度、質量、慣性モーメントなどの物理量を推定し、運動方程式などの物理法則に基づいて将来の状態を計算する。この物理的な予測結果を映像生成の条件として入力することで、力学的な正確さと、経験的な予測(生物の動きや未知の空間の広がりなど)の両立を実現した。また、物理量を中間値として取り出せるため、ブラックボックス化しやすいニューラルネットワークに比べて予測根拠の説明性が高く、現場での調整や改善が容易な設計となっている。
背景・業界の文脈
従来の産業用ロボットは、統制された環境でプログラムされた手順を繰り返す運用が主であり、タスクごとのシステム構築コストや自動化範囲に課題があった。近年はVLA(Vision-Language-Action)モデルなどの基盤モデルの登場により、少量のデータから行動を学習し、適用範囲を広げる動きがある。しかし、空港の手荷物や小売商品のように、形状・素材・重量が異なる物体の積み付けは依然として困難である。物体ごとの物理特性が異なるだけでなく、一つの操作が周囲の物体に波及し、荷崩れや転倒を招く可能性があるためだ。
今後の展望
NTTは、最初の社会実装領域として空港手荷物の積み込み・積み下ろしを想定しており、Mujinと連携して実装を進める。具体的には、Mujinのロボット制御技術が生成した行動候補に対し、NTTのワールドモデルで成功・失敗を判定することで全体の精度を高める方針だ。今後の課題は処理速度の向上である。現状では5秒先の未来予測に2〜3秒を要しており、映像生成の負荷が重い。今後はモデルの蒸留などの技術を活用し、精度を維持したまま高速化を図ることで、ロボットの作業効率を落とさずに実装することを目指す。
元記事: https://news.mynavi.jp/techplus/article/20261111-5296066/
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます