主要成果
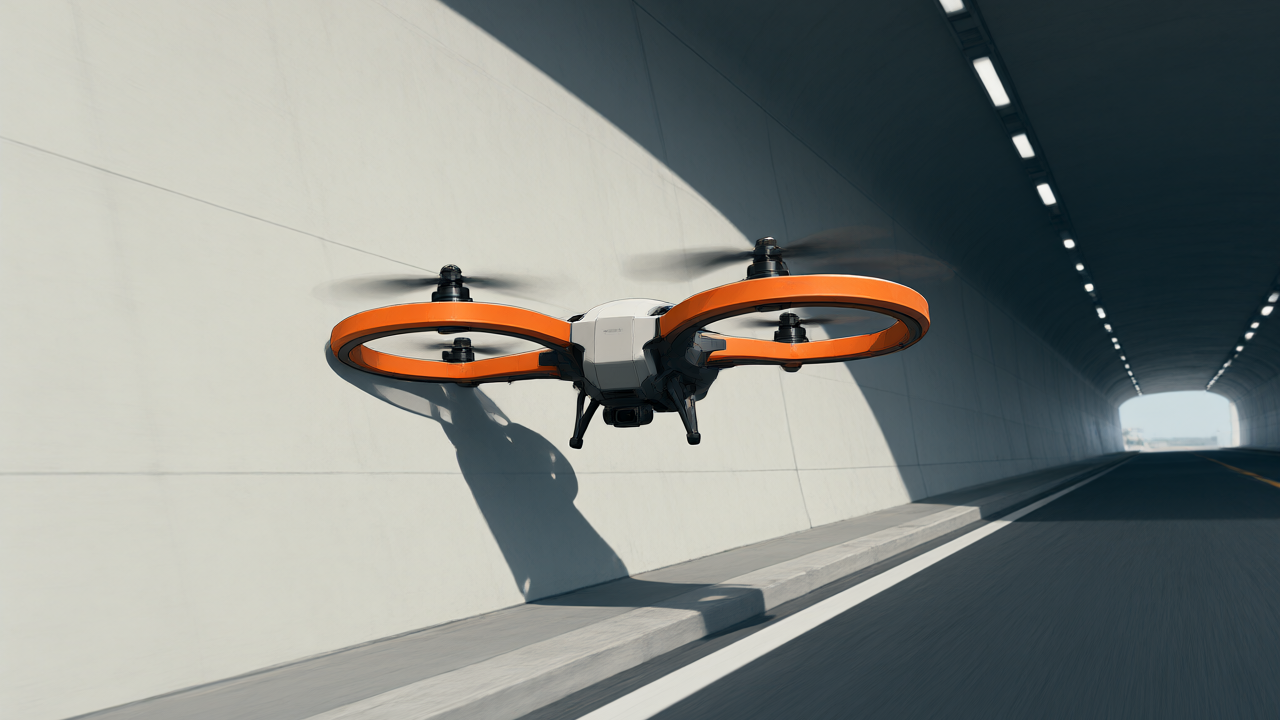
ETH Zurichが開発したFlexiQuadは、衝突時に機体が変形することで衝撃を吸収する柔軟な構造を持つドローンである。手動操縦による屋外テストでは、垂直方向に84 km/h、水平方向に77 km/hを超える速度を記録した。耐衝撃性能については、4.5 m/s(16.2 km/h)でパネルに正面衝突しても構造的・機能的な損傷は見られなかった。また、改良版を用いた実験では、壁に衝突した後、自律的に安定した飛行状態へ復帰することに成功している。
技術・詳細
FlexiQuadの最大の特徴は、中央のボディを排除し、4つのモーターを接続するリング状のフレーム全体を柔軟に設計した点にある。フレームにはFR-4と呼ばれるガラス繊維複合材のストリップ4本(各145.5 × 54 × 0.5 mm)が使用されており、機体直径は216 mmである。この設計には以下の2つの重要なアプローチが盛り込まれている。
- 方向依存性の剛性(異方性): フレームの剛性が力の方向によって異なる。プロペラの推力方向に対する曲げ剛性は、面内方向よりも2.2倍高く設計されており、飛行中は形状を維持し、壁への衝突などの面内方向への力に対しては大幅に変形して衝撃を吸収する。全体の剛性は従来の機体より約1,000倍(3桁分)低い。
- 分散型バッテリー配置: 330 mAhの3セルバッテリー4個を、中央ではなく各モーターの下に分散して配置した。有限要素解析によると、バッテリーを中央に集中させたモデルでは、加速時の振動がモーター部分で13倍、制御ユニットで8倍に増加することが示されており、分散配置によってこの振動を抑制している。
飛行性能面では、線形加速度3 g超、角加速度300 rad/s²超を記録し、推力重量比は4.15に達する。これにより、柔軟な構造であっても剛性フレーム機と同等の機敏性を維持できることが証明された。
背景・業界の文脈
耐衝撃ドローンの研究は以前から行われており、2017年にはEPFLが磁気ジョイントを用いて衝撃時にフレームを切り離す昆虫型ドローンを発表している。FlexiQuadの開発者であるLuca Girardi氏とStefano Mintchev氏は、中央の補強ケースを完全に排除し、フレーム自体に柔軟性を持たせるアプローチで差別化を図った。本プロジェクトは2026年のSpark Awardにノミネートされており、構造設計に関する特許出願も行われている。
今後の展望
本研究の結果はarXivに投稿された論文(arXiv:2511.05426)などで示されているが、現時点では査読前(pre-peer-review)の状態である。また、ETHが発表した「最大約25 km/h」という衝突テスト速度の数値が、公開論文内の数値と一致しないという課題も指摘されている。柔軟な機体構造が、高速飛行、耐衝突性、衝突後の回復という3要素を同時に高いレベルで実現できるか、実用化に向けてさらなる検証が待たれる。
元記事: https://xenospectrum.com/en/eth-flexiquad-soft-drone-collision/
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます