主要成果
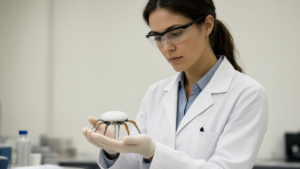
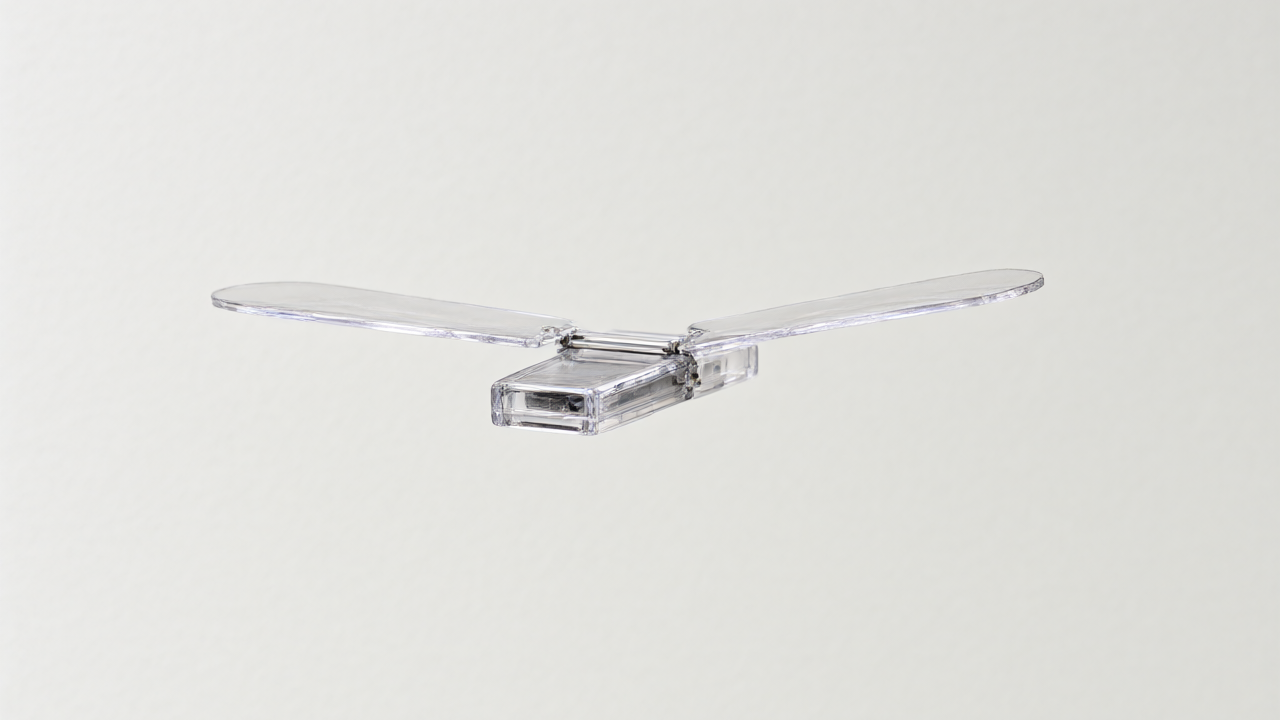
UCLA(カリフォルニア大学ロサンゼルス校)とUC Davis(カリフォルニア大学デイビス校)の研究チームは、全ポリマー製の超小型飛行ロボットを開発した。このロボットの最大の特徴は、昆虫のような強靭な耐衝撃性を備えている点にある。プロトタイプは自重の3倍に相当する揚力を生成し、飛行速度0.4 m/sで自力上昇が可能である。また、飛行中にハエ叩きで叩かれたり、地面に押し付けられたりしても、損傷することなく飛行を再開できることが実証された。さらに、自重の11,000倍という負荷をかけられ、機体が激しく押し潰された状態からでも、再び飛行できる能力を示した。
技術・詳細
機体重量はわずか185 mgで、構造全体にポリマー(高分子化合物)が採用されている。駆動系には、電気的に制御可能なソフト筋肉を用いた柔軟な円錐形のポリマー翼を搭載している。この人工筋肉は、リラクサー強誘電体ポリマーの薄層で構成されており、「電歪(electrostriction)」と呼ばれる現象を利用している。電界を印加すると材料が膨張し、この可逆的な膨張・収縮によって翼を羽ばたかせる仕組みである。追加の機械的機構を必要とせず、高速な応答性と強力な羽ばたきを実現している。
翼の設計には、ポリマー特有の柔軟性と空気力学的な非対称性が取り入れられている。翼が部分的に変形することで強い揚力を得ると同時に、硬い物体に接触した際には、翼が折れ曲がったり(kinks)しわ寄ったり(creases)することなく変形するため、物理的な衝撃に対して非常に強い耐性を持つ。
背景・業界の文脈
狭い空間での点検や「捜索救助(Search & Rescue)」任務向けに設計される超小型飛行ロボットは、通常、非常に繊細な部品で構成されている。そのため、狭い場所で物体に衝突すると容易に破損してしまうという矛盾を抱えていた。研究チームは、窓に何度もぶつかっても平然と飛び続けるハエのような特性に着目し、物理的な衝撃に耐えうる電気制御ポリマー材料を採用することで、この課題の解決を図った。本研究の成果は、学術誌『Science Robotics』に「Takeoff of an all-polymer micro aerial flying robot」というタイトルで掲載された。
今後の展望
現在は外部からの電気接続によって電力を供給しているが、今後は研究室外での運用を可能にするため、センサーおよび独自の電源の搭載を目指している。衝突後も自律的に飛行を再開できる「機械的知能(mechanical intelligence)」を備えたこのロボットは、ミッション中の衝突リスクを許容しながら運用できる次世代の飛行ロボットとしての展開が期待される。
元記事: https://www.heise.de/en/news/Tough-soft-flying-robot-keeps-going-after-collisions-11509017.html
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます