主要成果
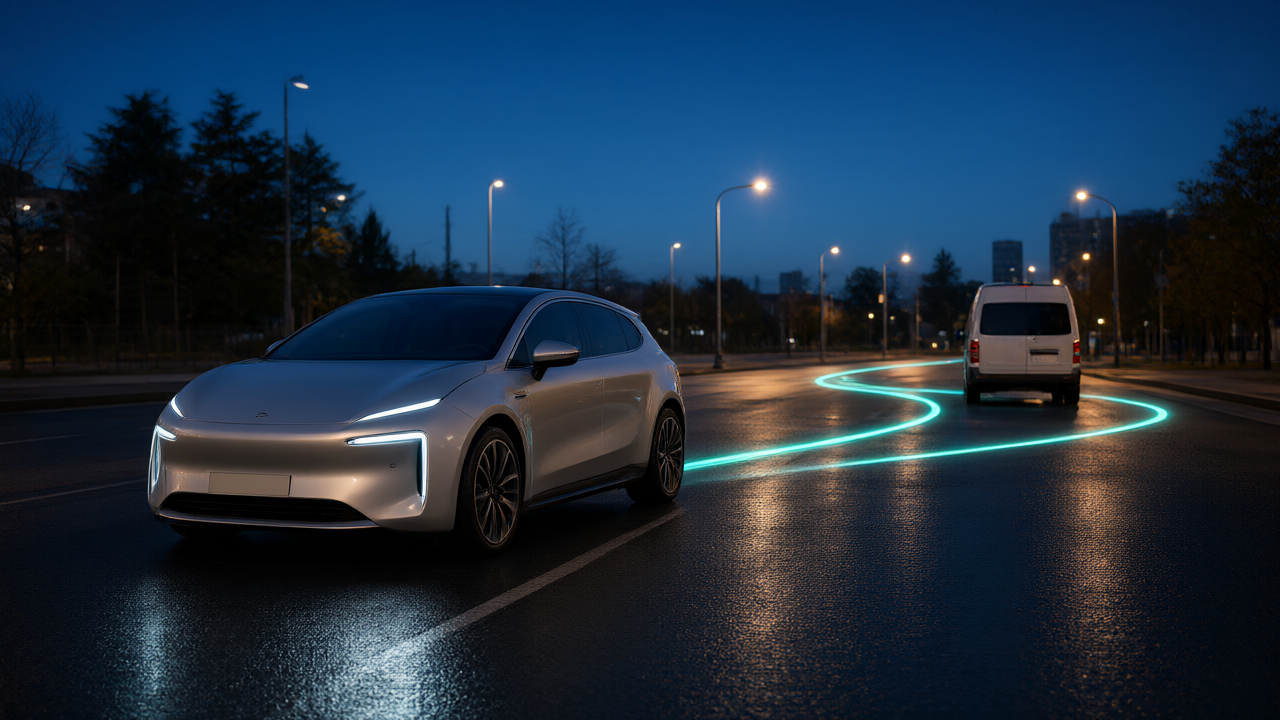
NVIDIAは2026年11月10日、自動運転向けモデル「Alpamayo 2 Edge」のモデル重みをHugging Faceで公開した。本モデルは20億パラメーターの規模で、車載コンピューティングの能力制限と低遅延要件に対応するように設計されている。特にDRIVE AGX Thor向けに最適化されており、車載環境において10 Hzでの動作が可能である。また、走行軌跡の生成だけでなく、その意思決定に至る因果連鎖の説明を生成・精査するためのデプロイ手順や評価ツールも併せて提供された。
技術・詳細
システム構成は、Cosmos 3 Edgeが推論バックボーンを担い、拡散モデルを用いたアクション専門モジュールが運転動作を生成する視覚・言語・行動設計を採用している。カメラ映像、時間的文脈、自車の履歴、ナビゲーションテキストを入力とし、将来の軌跡と因果関係の説明を出力する。また、通常の運転時には推論の痕跡を省略し、特別な「NOMINAL」トークンを出力することで計算量を削減する機能を持つ。
トレーニングには、約115,000時間のマルチカメラ運転映像と、約370万件の因果連鎖に関する推論の痕跡が用いられた。まず大型モデルのAlpamayo 2 Superが自動ラベルを生成し、その後AlpaGymシミュレーターでの閉ループ強化学習を行うことで、学習なしの最良チェックポイント比で運転性能を48.9%向上させている。
実装面では、BF16の重みをPyTorchで実行可能だが、DRIVE AGX Thorでのリアルタイム動作にはFP8キャリブレーションやTensorRT、DFlash2の投機的デコードなどの最適化が必要となる。この最適化後の遅延は160~190ミリ秒と報告されている(DRIVE AGX Thor-X、DRIVE OS 7.2.7.0環境)。
背景・業界の文脈
本モデルは、先行する340億パラメーターの「Alpamayo 2 Super」と対照的に、車載向けに特化した小型モデルとして位置づけられている。性能比較において、AlpaSimシミュレーターでの過失事故発生間隔は15.15キロメートルを記録し、40億パラメーターのQwen-Drive-1.0(0.25キロメートル)を大幅に上回った。また、最小平均変位誤差においてもEdgeは0.53メートルと、Qwen-Drive-1.0の1.68メートルより高い精度を示している。
今後の展望
NVIDIAは併せて、人間による調整を経た評価・報酬モデル「AlpaJudge」を公開した。参照ベースのAlpaJudge-RBと、映像やメタアクション履歴を用いるAlpaJudge-RFの2種類があり、これによりモデルの説明精度を定量的に評価できる。開発者は、小型モデルによる車載推論、スコア付きの説明、対象を絞った再トレーニングを組み合わせることで、説明の改善が実際の運転挙動の改善に結びつくかを確認しながら、反復的な検証を行う開発サイクルを構築することが期待される。
元記事: https://www.unite.ai/ja/nvidia-releases-alpamayo-2-edge-weights-for-autonomous-driving/
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます