主要成果
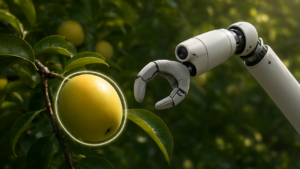
カリフォルニア州のナベルオレンジ果樹園でテストされた収穫ロボットが、高い切断精度とハードウェアの簡素化を両立させました。100個のターゲット果実に対するフィールド試験において、切り離し成功率は100%を記録し、果実への punctures(突き刺し)、打撲、皮の摩耗などの損傷は一切観察されませんでした。残茎長の平均は3.10 ± 3.34mm(中央値1.81mm)となり、生鮮市場の品質基準である10mm未満を92%の果実が満たし、より厳格な2mm未満という基準には52%が適合しました。
技術・詳細
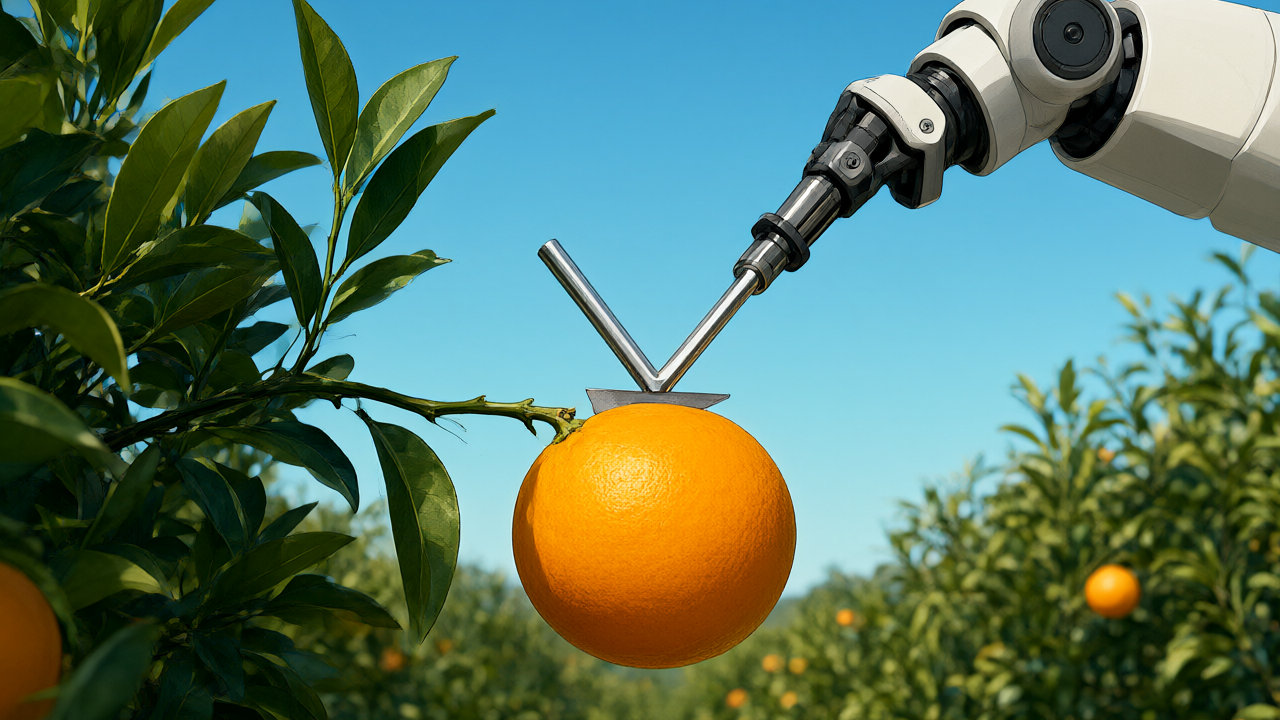
本システムは、従来の「カッターを茎に合わせる」アプローチではなく、「茎をカッターに導く」という逆転の発想を採用しています。エンドエフェクタは、柔軟な熱可塑性ポリウレタン製の3本指グリッパーと、市販の柑橘類用クリッパーを駆動させるサーボ駆動4節リンクで構成されています。特筆すべきは、指の間に配置されたV字型ガイドで、これにより最大30度の方向誤差がある茎を許容できます。
収穫プロセスでは、果実を把握した後、ツール軸を中心とした時計回りと反時計回りの各10度回転、およびアーム第4関節の5〜10度の下方回転という一連の動作を行います。この動作により、茎が自然にV字ガイドに収まり、切断刃の根元に配置されます。このパッシブ(受動的)な仕組みにより、以下の改善が達成されました。
- 重量の削減:アクティブ設計の1.5kgから0.5kgへ、67%減少。
- 構成の簡素化:アクチュエータ数を4つから2つに削減し、ステッピングモーター、ドライバー、リミットスイッチ、圧力センサーを排除。
- 時間の短縮:エンドエフェクタの動作時間が10.79秒から約9.1秒に短縮。
背景・業界の文脈
生鮮市場向けの柑橘類は、残茎が長すぎると輸送中に隣接する果実を傷つけ、短すぎると果実本体を損傷させるため、極めて厳しい品質基準があります。このため、従来の収穫ロボットの多くは、品質基準の緩いジュース用果実の収穫に限定されてきました。また、既存の多くのシステムは切り離し成功率や時間のみを報告しており、残茎長の制御という決定的な指標を測定していない現状がありました。
今後の展望
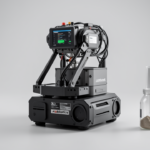
本システムは、Bonsai Robotics社のモバイルローバー、Fairino FR3 6自由度協調ロボットアーム、Intel RealSense D457 RGB-Dカメラを統合したプラットフォームで動作します。YOLOv8を用いたインスタンスセグメンテーションネットワークにより果実と茎を検出しますが、細い茎の検出精度(mAP@0.50で53.3%)には課題が残っています。しかし、最終的な位置合わせを視覚的な検出ではなくV字ガイドによる物理的なパッシブ機構に任せることで、認識精度の不足を補い、実用的な収穫精度を実現しています。
元記事: https://bioengineer.org/robot-passively-centers-citrus-stems-for-precise-cuts-with-simpler-hardware/
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます