主要成果
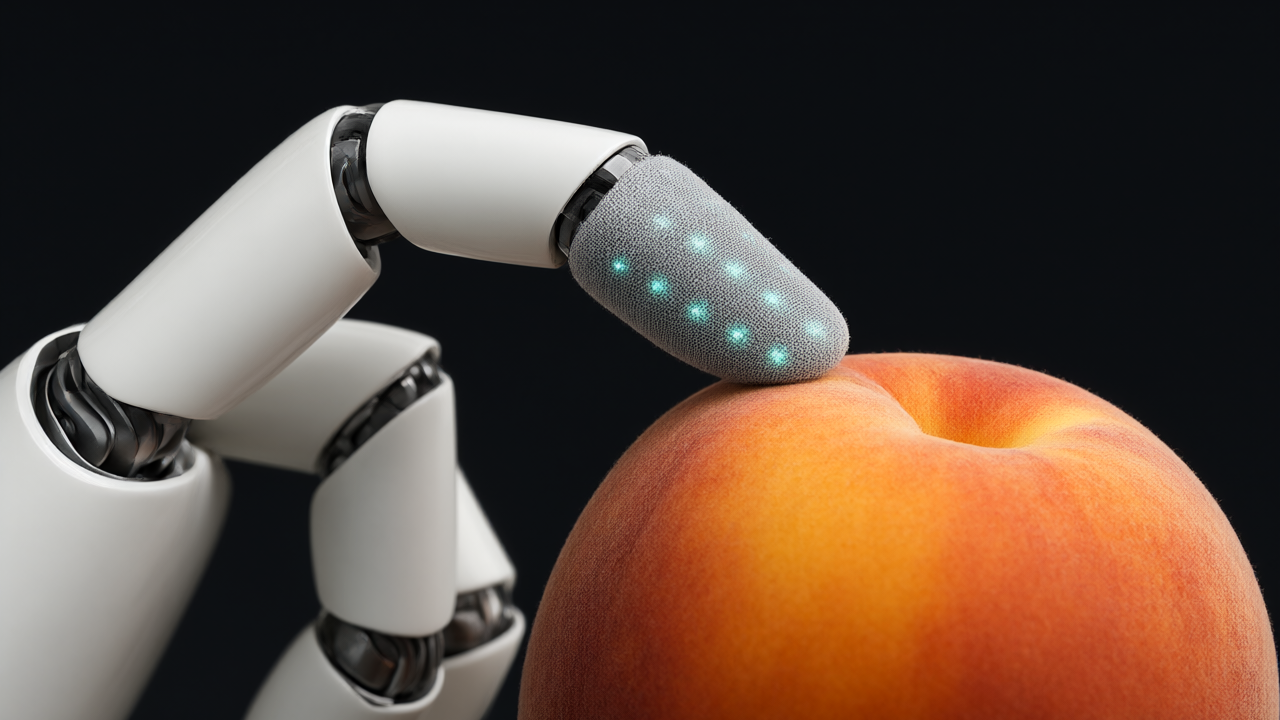
中国の南方科技大学および共同研究機関が、ロボット指に高度な触覚を付与する人工皮膚システムを開発した。このシステムを搭載したロボットアームは、非常に脆い鉛筆の芯を掴むことができ、また皮膚を貫通する前に針から遠ざかる動作が可能である。特筆すべきは、10,000以上のセンシング要素を毎秒100回という高頻度で読み取り、検知から解釈までの全プロセスを約23ミリ秒で完結させる高速応答性を実現した点である。
技術・詳細
従来の人工皮膚における共通の課題は、数千ものセンシングポイントを持つ場合に信号処理に遅延が生じ、迅速かつ正確な応答が困難な点であった。本研究では、柔軟な電極と、電荷を帯びた粒子を含むソフトゲルを組み合わせることでこの問題を解決している。圧力が変化するとゲルと電極の接点における電気的応答が変化し、これにより触覚信号を正確に測定する仕組みとなっている。
多数のセンシングポイントを同時に読み取るため、チームは各センサーバンドル内に異なる信号周波数を割り当てた。これにより、信号が同時に到達しても個別に分離して識別でき、周波数で「どの地点が」触れられたかを、信号強度で「どの程度の圧力か」を判別できる。また、隣接するセンサー間の干渉を避ける回路設計も導入されており、すべての生データを詳細に分析して送信する必要がない仕組みとなっている。
データの圧縮効率に関する検証では、データを268分の1に削減しても、10種類の日常的な物体カテゴリーを98.2%の精度で識別できることが確認された。
背景・業界の文脈
ロボットの指先における触覚の精度と速度は、精密な作業を行う上で不可欠な要素である。本システムを搭載したロボット指は、厚さわずか0.2ミリメートルの柔らかいはんだ線を扱うことに成功した。はんだ線の太さが変化した際にも、指の位置を調整して落下を防ぐ制御が行われている。さらに、物理的な損傷からハードウェアを保護するため、皮膚が損傷する恐れがある際にロボットに警告を発する人工的な「痛み信号」も設計に組み込まれている。
今後の展望
現在は触覚の検知こそ可能になったが、信号を処理する電子回路が大きなスペースを占有していることが課題となっている。今後の改善策として、これらの回路をカスタムメイドのチップに集積させることが挙げられている。これにより、触覚を検知する柔軟な被覆層のより近くに解釈回路を配置することができ、さらなる最適化が見込まれる。
元記事: https://www.electronicsforu.com/news/artificial-skin-gives-robotic-fingers-a-sense-of-touch
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます