主要成果
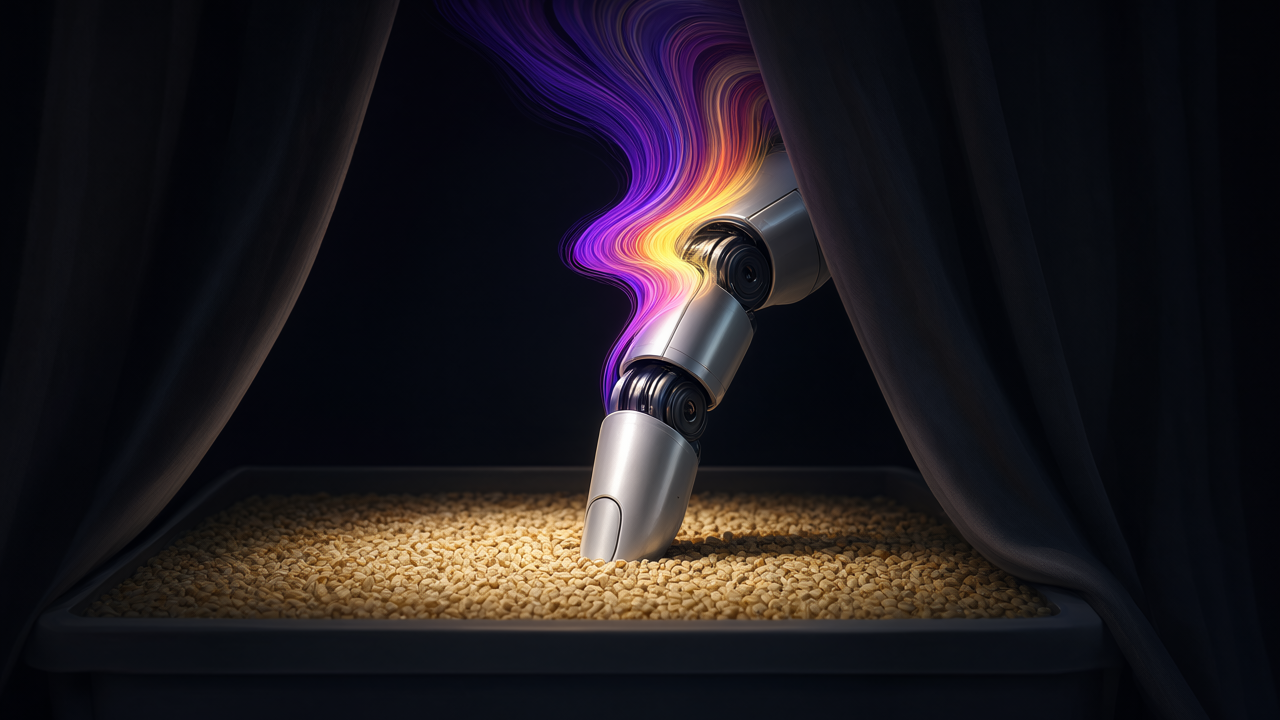
この研究では、単点触覚信号から高帯域幅の触覚知覚を学習するための革新的なフレームワーク「SpectRobot」が導入されました。SpectRobotは、単点触覚信号をコンパクトな時間周波数スペクトログラムに変換し、これらのスペクトログラムを固定サイズの画像のような表現としてエンコードすることで、標準的なビジョンエンコーダによる処理を可能にします。このアプローチは、空間的な密度を増やす代わりに、疎な高帯域幅の単点測定に内在する豊富なダイナミクスを活用し、視覚的に遮蔽されたマニピュレーションタスクを解決できることを示しました。
技術・臨床詳細
SpectRobotの核心は、時間周波数スペクトログラムによる触覚履歴の効率的なエンコードです。これにより、膨大な触覚データセットをコンパクトな形式で表現し、従来の画像処理技術を適用できるようになります。具体的には、ロボットのアームが物体に触れた際の振動や圧力の変化といった高周波の情報を、時間の経過とともにスペクトルとして捉えることで、物体がどのような材質であるか、どのように接触しているかといった詳細な情報を抽出します。実験では、このフレームワークが視覚的に遮蔽された環境での物体把持や操作といった複雑なタスクにおいて、顕著な成功率を達成しています。
- 時間周波数スペクトログラム変換: 単点触覚信号から高帯域幅の情報を効率的に抽出。
- ビジョンエンコーダ互換性: 既存の強力なビジョンAIモデルを活用し、触覚知覚を学習。
- 視覚遮蔽下マニピュレーションの実現: ロボットが物体を直接見ることなく、触覚情報のみで複雑なタスクを実行可能に。
背景・業界文脈
ロボットが現実世界で人間のように器用に動作するためには、視覚情報だけでなく触覚情報が不可欠です。しかし、高解像度かつ広範囲をカバーする触覚センサーの開発は技術的に困難であり、そのデータ処理も複雑でした。SpectRobotは、単一の触覚点から得られる限られたデータから、より豊富な情報を引き出す新しいアプローチを提供することで、この課題を克服しようとしています。これは、産業用ロボットの組み立て作業の精度向上や、サービスロボットが家庭環境で多様な物体を扱う能力の向上に直結します。
今後の展望
SpectRobotのようなフレームワークは、触覚センシング技術の新たなフロンティアを開拓するものであり、ロボットがより自律的かつ器用に複雑な環境で動作するための基盤を築きます。将来的には、より少ないセンサーでより多くの情報を得られるようになることで、ロボットの設計コストと複雑さを削減しつつ、その能力を飛躍的に向上させることが期待されます。これにより、製造業、医療、サービス業など、幅広い分野でのロボットの応用が加速されるでしょう。
元記事: https://papers.cool/arxiv/2609.24621
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます


コメント