主要成果
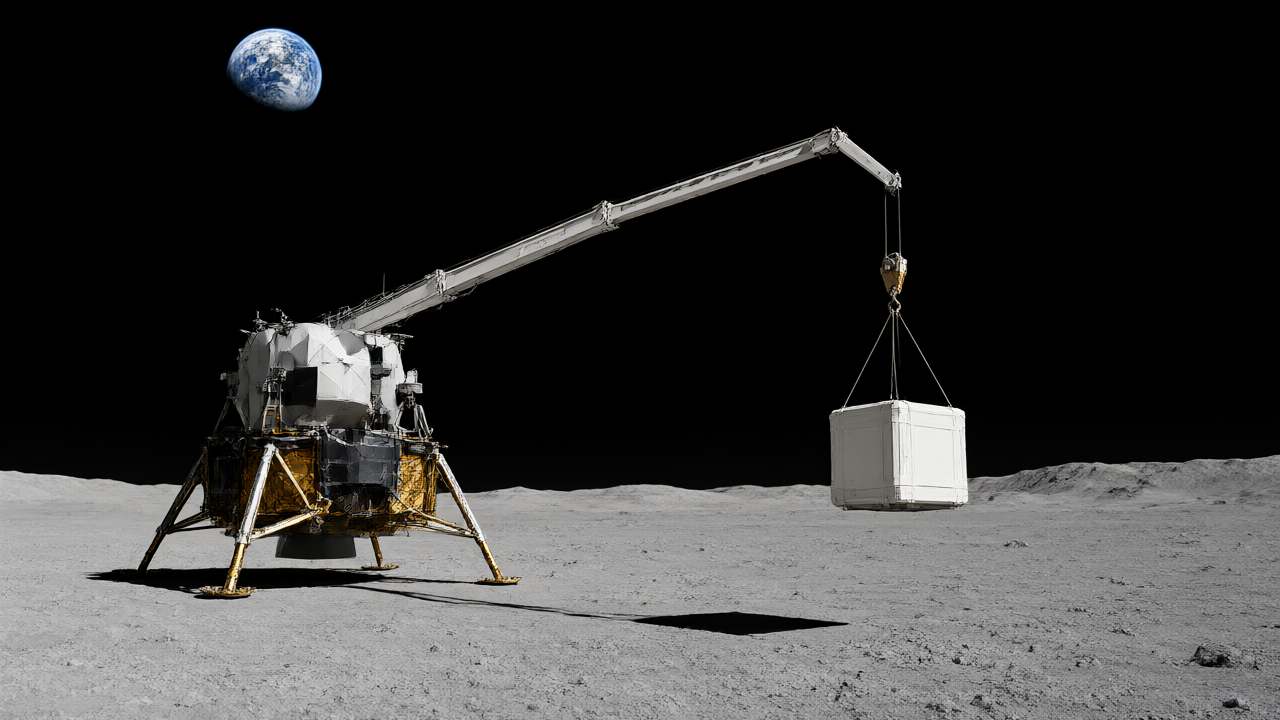
欧州宇宙機関(ESA)は、月面着陸機「Argonaut」などのペイロードデッキから貨物を搬出するための専用クレーン「Loader」を開発した。このクレーンは最大1000kgの貨物を吊り上げ、着陸機から最大6メートル離れた地点まで運搬・配置できる能力を持つ。本プロジェクトは、ルーマニアの研究機関COMOTIとInitium Spaceが共同で開発し、ESAのTechnology Development Elementによる支援を受けている。
技術・詳細
Loaderは、限られたスペースに収めるため、折り畳まれた状態で着陸機に搭載され、月面到達後に展開される設計となっている。専用のケーブル管理システムと厳密に定義された展開シーケンスにより、収納時のコンパクトさと展開後の制御性の両立を実現した。また、着陸機が傾斜地に接地した場合でも、特殊なレベリングシステムによってクレーン本体を垂直に保持することが可能である。
アーム構造は2つのジョイントで接続されたロングアームで構成され、先端には2種類のグリッパーを備えている。一つは電力を必要とせずロック可能なパッシブ・スプリング式グリッパーであり、もう一つはバッテリー駆動で、貨物を回転させて精密な位置合わせを行うためのグリッパーである。
性能検証のため、オランダのESA惑星ロボティクス研究所にて縮小モデルによる試験が行われた。このモデルは地球重力下で30kg(月面換算で180kg相当)の吊り上げが可能であり、機能性と精度の検証に用いられた。実機はモデルの2倍以上のサイズとなり、地球の6分の1という月面の低重力を利用することで、最大1トン(1000kg)の資材搬送を実現する。
背景・業界の文脈
ESAのArgonaut着陸機は、最大1500kgの貨物を月面に運ぶ能力を持つ。運搬される貨物は、月面探査車(ローバー)や科学観測機器、月面インフラ用の建設ブロックなど多岐にわたる。特に精密な科学観測機器などの場合、干渉のない測定を行うために着陸機から数メートルの距離に配置する必要があるが、これは一般的なロボットアームのリーチを大幅に超えるため、Loaderのような専用の搬出装置が必要とされていた。
今後の展望
COMOTIのDaniel Useriu氏は、デモンストレーターによって初期の期待値を達成、あるいは一部で上回る成果を得られたと述べている。今後は、クレーンのさらなる洗練に向けて多くの課題が残っているとしているが、今回のデモンストレーターが次段階への強固な基盤になると評価している。
元記事: https://www.esa.int/ESA_Multimedia/Images/2026/10/Moon_crane_to_take_a_load_off_lunar_landers
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます