主要成果
蔚山科学技術院(UNIST)の沈教承(Shim Kyo-seung)教授率いる研究チームは、ロボットに触覚を与える「電子皮膚(electronic skin)」の信号エラーを削減する伸縮性有機ダイオードを開発しました。このダイオードを導入することで、ある一点を圧迫した際に隣接するセンサまで信号が発生してしまうという、電子皮膚における共通の課題を解決することに成功しました。
技術・詳細
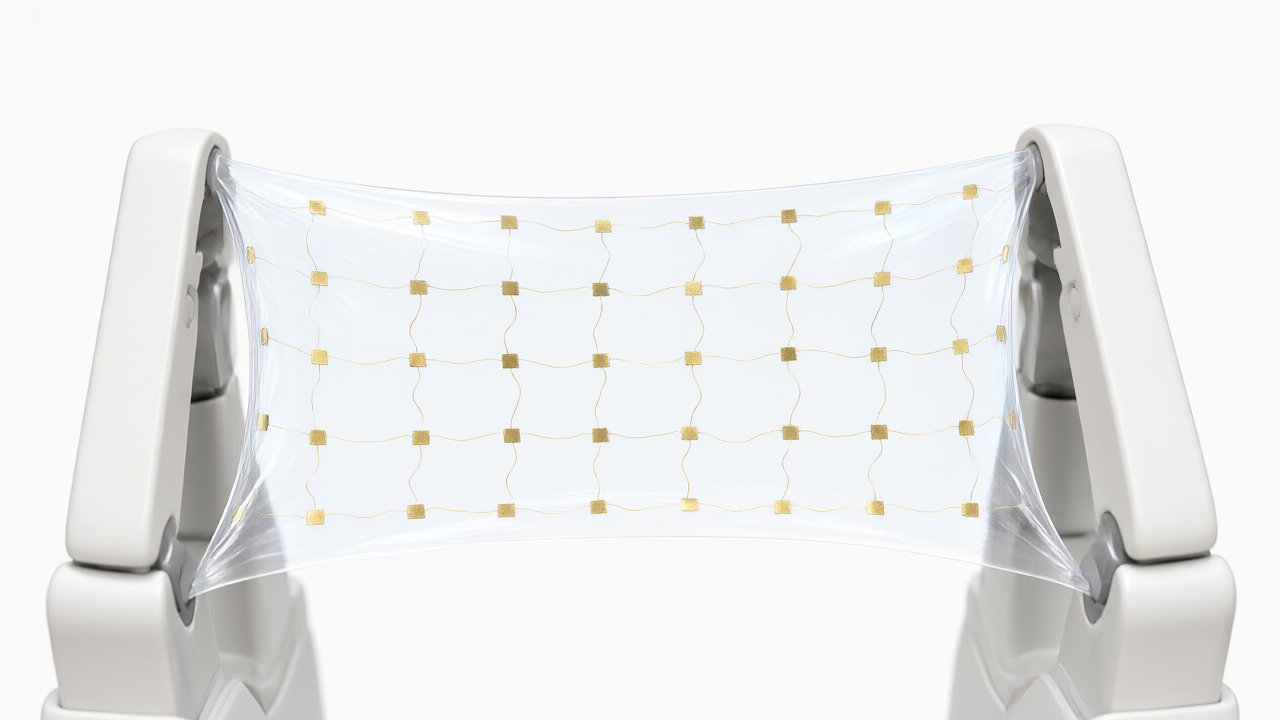
電子皮膚は、圧力センサの配列を通じて接触位置と強さを識別しますが、従来のダイオードは硬い基板や電極を使用しているため、皮膚のように伸縮させることができませんでした。今回開発された「完全柔軟な有機電気化学ダイオード」は、基板、電極、半導体、電解質のすべてにソフトマテリアルを採用しています。
このデバイスは、電流を一方方向にのみ流し、逆方向の流れを妨げる整流機能を備えており、センサ間の不要な信号伝達を防止します。性能試験では、以下の結果が確認されました。
- 伸縮性能:長さを30%引き伸ばした状態、および1,000回の伸縮サイクル後においても、電流を一方方向に流す整流機能を維持した。
- 干渉の低減(非伸縮時):2つの圧力センサのうち1つだけを押した際の、隣接センサからの迷走信号の比率が、ダイオード適用前の63.1%から0.314%まで低下した。
- 干渉の低減(30%伸縮時):同様の条件下で、迷走信号の比率が40.0%から0.697%まで低下した。
背景・業界の文脈
ロボットの触覚を実現する電子皮膚において、センサ間の干渉(クロストーク)は精緻な制御を妨げる大きな要因となっていました。特に、ロボットが指を曲げるなどの動作を行う際、デバイスが物理的に引き伸ばされるため、柔軟性と電気的特性の両立が不可欠でした。本研究は、化学科の金世賢(Kim Se-hyun)氏が第一著者となり、韓国科学技術情報通信部および韓国研究財団の支援を受けて行われました。
今後の展望
沈教授は、今回の成果によって、さまざまな伸縮性電子デバイスにおける回路レベルおよびシステムレベルの統合の可能性が示されたと述べています。この技術は、ロボットの動作に合わせて伸縮する電子皮膚の開発だけでなく、ウェアラブルデバイスへの応用も期待されています。なお、本研究の詳細は、国際学術誌「Science Advances」に10月21日付でオンライン公開されました。
元記事: https://en.sedaily.com/business/2026/11/11/stretchable-diode-cuts-signal-errors-in-robot-skin
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます