主要成果
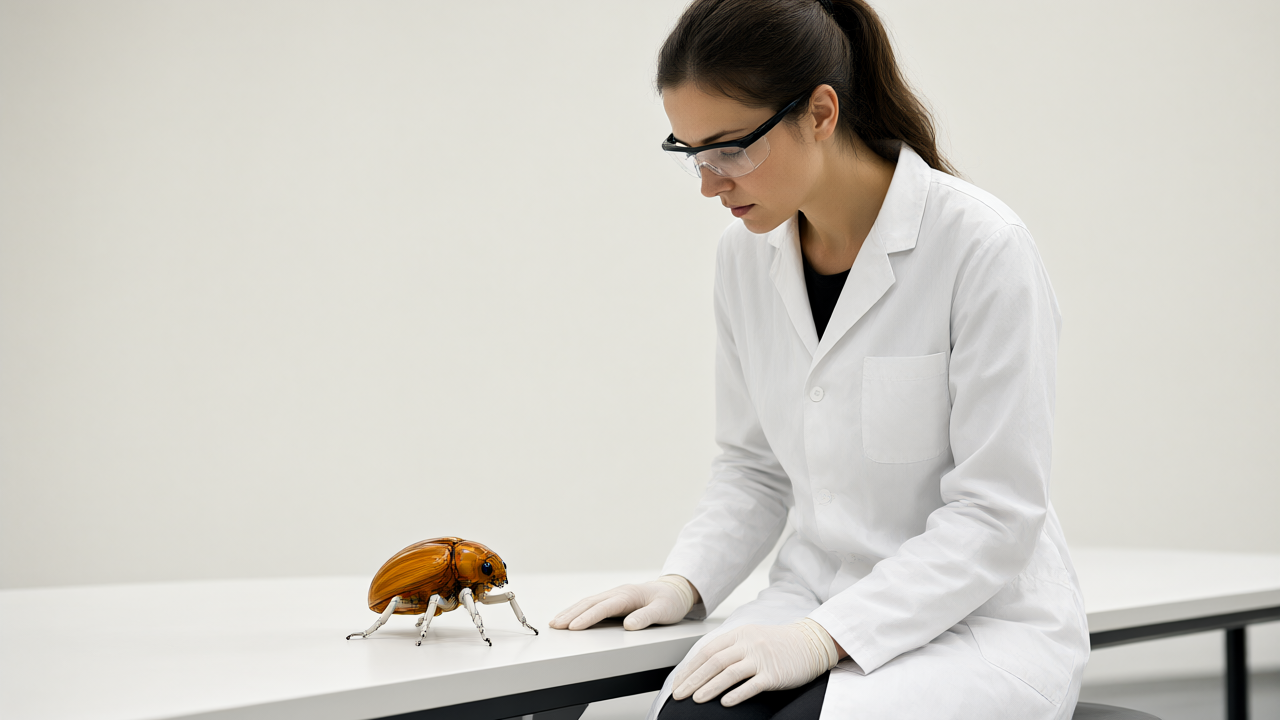
韓国のKAIST、米国のカリフォルニア工科大学(Caltech)、シンガポールの南洋理工大学(NTU)の共同研究チームが、甲虫の脚と大顎の構造をモデルにした小型ソフトロボット「BeetleBot」を開発した。本ロボットの最大の特徴は、従来のソフトロボットでは個別に扱われていた「移動」と「センシング」の機能を統合し、人工筋肉による歩行、物体の把持、視覚および触覚センシング、そしてユーザーによる制御を一つのシステムで実現した点にある。
技術・詳細
BeetleBotの中核を成すのは、生物の筋肉のように収縮する人工筋肉である。研究チームは、加熱されると収縮するポリマー材料である液体結晶エラストマー(LCE)を3Dプリンティングで造形し、これに電気駆動の加熱素子を組み合わせることで脚部の駆動を実現した。各脚の人工筋肉を動作させる順序を制御することで、前進および左右への方向転換が可能となっている。
物体の把持を行うグリッパー部分には、甲虫が獲物を捕らえる大顎をモデルにした構造を採用し、ここにも人工筋肉と圧力センサーを組み込んだ。人工筋肉の収縮によって物体を挟み込み、圧力センサーで接触の有無を検知する仕組みである。
操作系には、指の屈伸に伴う電気抵抗の変化を記録する伸縮可能なセンサーパッチを開発した。カーボンナノチューブ(CNT)を埋め込んだこのパッチが指の動きに反応して電気信号を生成し、「前進」「左折」「右折」「把持」の4つのコマンドに変換してBluetooth経由でロボットに送信する。ユーザーはロボットに搭載された小型カメラで周囲を確認し、グリッパーの圧力センサーを通じて物体を正しく把持できたかを判断できる「双方向フィードバック」システムを構築している。
背景・業界の文脈
実証実験において、BeetleBotは障害物を回避して標的物に到達し、大顎型グリッパーで物体を掴んで別の場所まで運搬することに成功した。この技術は、産業設備の狭い隙間や人間が直接進入できない極めて限定的な空間における点検作業、あるいは小さな部品やサンプルの回収といった遠隔操作業務への活用が見込まれている。
今後の展望
実用化に向けては、人工筋肉の作動速度、エネルギー効率、耐久性の向上に加え、電源供給の安定化や通信の安定性といった課題を解決する必要がある。研究チームは今後、低温環境下でも高速に動作する人工筋肉の開発や、視覚・触覚データをロボットの動作制御に組み込む技術の洗練に取り組む計画である。本研究成果は、国際学術誌「Science Advances」に8月19日付で掲載された。
元記事: https://mbiz.heraldcorp.com/article/10900385
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます