主要成果
パナソニック ホールディングス(パナソニックHD)とパナソニックR&Dカンパニーオブアメリカ(PRDCA)は、カリフォルニア大学バークレー校、NVIDIA、スタンフォード大学、ローマ・ラ・サピエンツァ大学、ItalAIの研究者らと共に、指先の触覚に即応して器用な両手作業を行うロボット操作AI「Tactile-Reactive Dexterous Manipulation(T-Rex)」を開発しました。実環境において、繊細な力の制御が求められる柔らかい物体の取り扱いなど12種類の作業で評価を行った結果、平均成功率65%を達成しました。これは既存の手法を30ポイント上回る数値であり、世界最高性能を達成したとしています。
技術・詳細
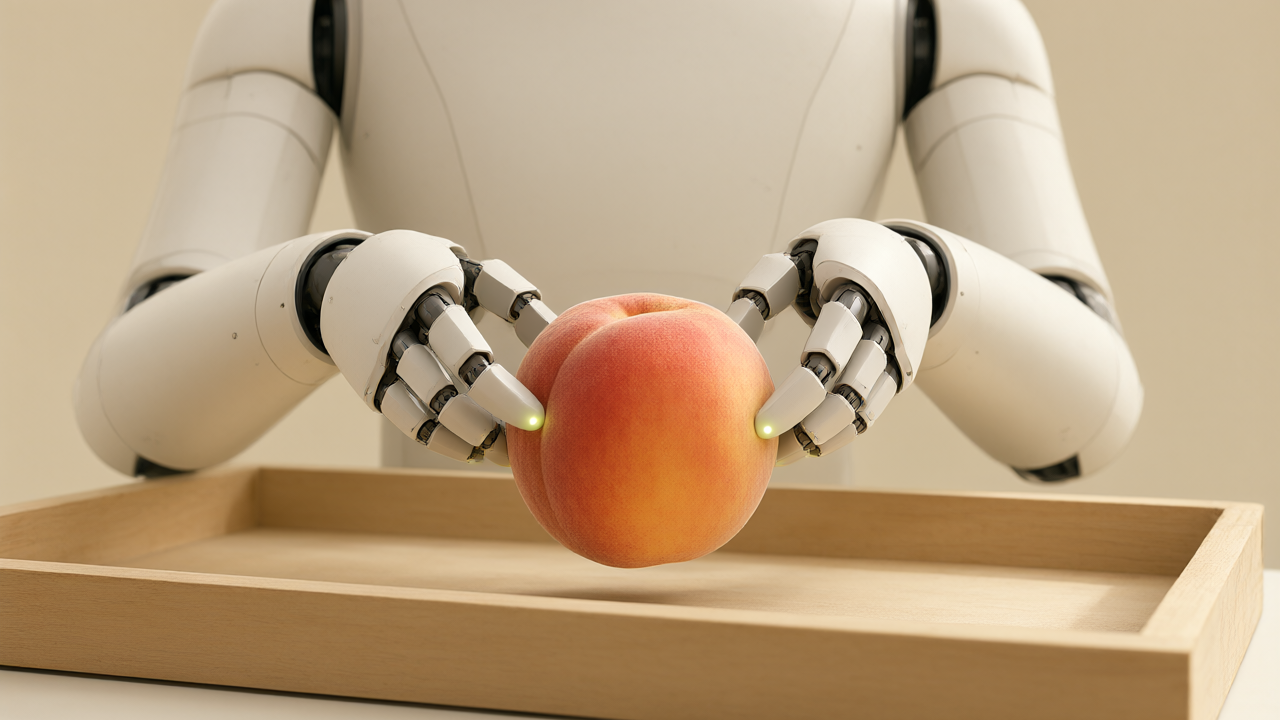
T-Rexは、視覚と言語の情報から動作を生成するVLA(Vision-Language-Action:視覚言語行動)モデルに、指先の触覚情報を統合したシステムです。最大の特徴は、処理頻度の異なる2つのモジュールを一つのモデルに統合し、リアルタイムでの動作補正を可能にした点にあります。
- 動作生成モジュール:視覚と言語を処理し、約5Hzの低頻度で動作の大枠を生成します。
- 動作修正モジュール:指先から得られる触覚情報を処理し、約20Hzの高頻度で接触状態を捉え、動作を細かく補正します。
学習データには、200種類以上の日用品と22種類の基本動作を組み合わせた、計100時間(7,700件超)の両手ロボット操作データを使用しています。このデータには、頭部および手首カメラの映像、ロボットの状態と動作、10本の指先触覚センサによる力・変形情報、そして自然言語による指示が同期して記録されています。
背景・業界の文脈
本研究の成果は、2026年11月9日から12日までアメリカ・オースティンで開催されるロボット学習分野の国際会議「Conference on Robot Learning(CoRL)」にて発表される予定です。従来のロボット操作では、視覚情報のみに頼る傾向がありましたが、本技術のように触覚をリアルタイムにフィードバックさせることで、より人間に近い器用な操作の実現を目指しています。
今後の展望
今後は、本技術を製造現場における部品の挿入・取り外しやねじ締め、あるいは物流現場での壊れやすい物品や柔軟物の取り扱いといった、細かな力加減や接触状態に応じた調整が不可欠な作業に活用する方針です。ロボットがこれらの高度な作業をサポートすることで、現場作業者の負担軽減および労働力不足の緩和に貢献することを目指しています。
元記事: https://ai.watch.impress.co.jp/docs/news/2153977.html
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます