主要成果
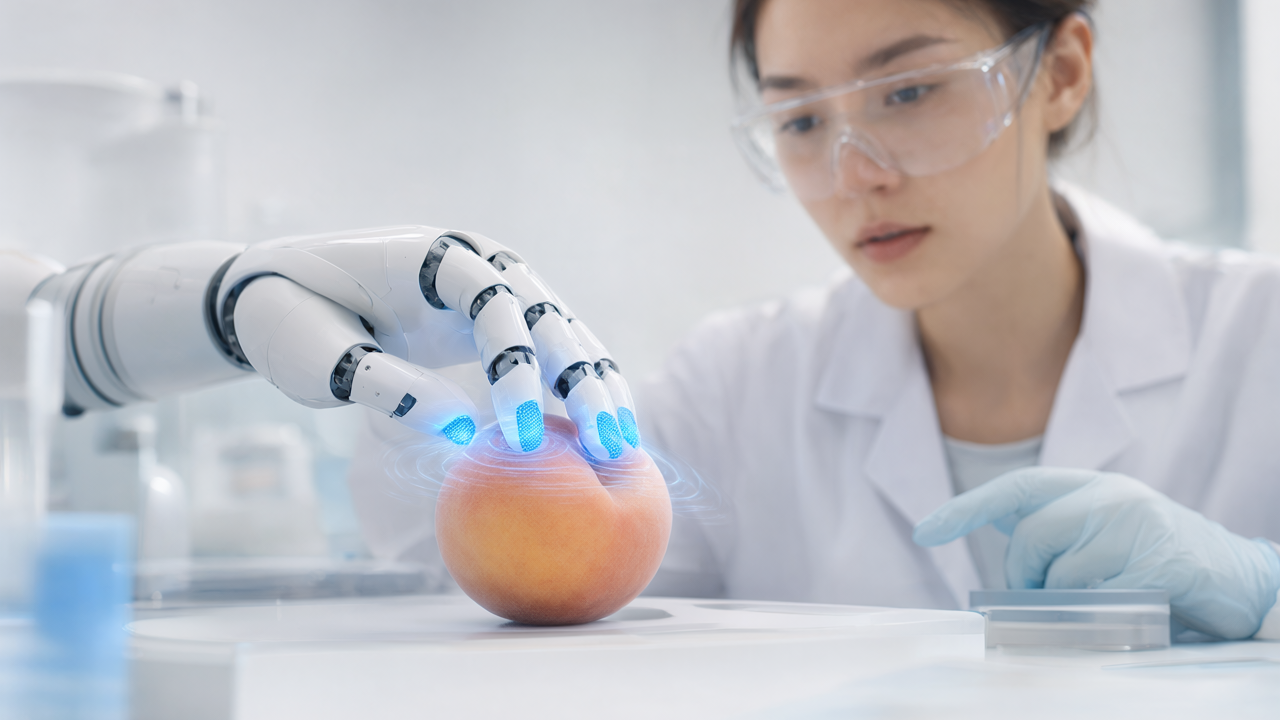
研究者らは、器用なロボットマニピュレーションを可能にする新しい予測モデル学習フレームワーク「DexTouch-WM」を開発しました。このシステムは、スケーラブルな人間の触覚データから学習し、ロボットが将来の視覚(RGB)観測と両側触覚ダイナミクスを同時に予測することを可能にします。これにより、人間からロボットへのスキル転移が大幅に改善され、コンタクトリッチなタスクにおいてロボットの器用さが飛躍的に向上することが実証されました。
技術・臨床詳細
DexTouch-WMは、人間の手の触覚データを効率的に収集・活用する点が特徴です。人間の触覚データとロボットの触覚データをハードウェアレベルとアクションレベルで互換性を持たせることで、学習済みモデルを人間からロボットへシームレスに転移させることが可能になります。具体的には、人間が物体を操作する際の触覚フィードバックと視覚情報をモデルが学習し、それをロボットが模倣できるようになります。このアプローチにより、ロボットは物体と接触した際の細かい力の変化や滑り具合などを予測し、より安定した器用なマニピュレーションを実現できます。論文では、人間からロボットへのスケーリング実験において、従来の単一モダリティからの学習方法と比較して大幅な性能向上が報告されており、特に複雑なコンタクトタスクでの優位性が示されています。
背景・業界文脈
ロボットが器用なマニピュレーション能力を獲得することは、産業分野(精密組立、品質検査)からサービス分野(調理、介護)に至るまで、広範な応用において不可欠な課題です。従来のロボットは視覚情報に基づいて物体を操作することが多かったものの、微妙な触覚フィードバックの欠如が、人間のような繊細な操作を妨げていました。人間の触覚情報は非常に複雑であり、これをロボットに効率的に転移させる技術は長年の研究テーマでした。DexTouch-WMは、この課題に対して、大規模かつスケーラブルな人間の触覚データを活用するという新しい解決策を提示し、ロボットが物理世界とのインタラクションをより深く理解する道を開きます。
今後の展望
DexTouch-WMの成功は、未来のロボットが人間と同じくらい、あるいはそれ以上に器用に物体を操作できる可能性を示唆しています。この技術がさらに発展すれば、医療分野での精密手術、製造業での繊細な部品の取り扱い、家庭での複雑な家事代行など、これまで自動化が困難だった多岐にわたる領域で、ロボットの導入が加速するでしょう。特に、人間の専門技術をロボットに効率的に移転できる能力は、ロボティクス分野における知識とスキルのボトルネックを解消し、より汎用的で適応性の高いロボットの開発を促進すると期待されます。将来的には、人間が新たなタスクを実演するだけで、ロボットがそれを即座に学習・実行できるような、より直感的なロボット教育システムの実現に貢献するかもしれません。
元記事: https://arxiv.org/abs/2609.20649
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます


コメント